台式电风扇摇头机构的机械原理的描述
电脑杂谈 发布时间:2020-05-18 20:20:06 来源:网络整理
1. 设计主题: 设计台式电风扇的摇晃机制,以使电风扇摇头(与摇杆在一定仰角下摆动). 风扇直径为300mm,电风扇电动机的速度为n = 1450r / min,电风扇摇头的周期为t = 10s,电风扇的摆动角ψ= 95°,俯仰角φ= 20°,快速返回系数K =. 风扇可以在一定时间内摆动头以增加空气供应面积. 2.设计要求⑴. 电风扇摆动头机构包括至少三个机构: 连杆机构,蜗轮机构和齿轮传动机构. ⑵. 绘制机器运动方案和运动周期图的. 在起草运动周期图时,执行成员的起始和结束位置可以根据具体情况重叠,但是它们必须满足过程中各种动作的协调,并且不会在时间和空间上发生干扰. ⑶. 设计连杆机构,自行确定运动规律,选择连杆机构类型,并检查最大压力角. ⑷. 设计和计算齿轮机构,确定传动比,然后选择适当的接触数. ⑸. 编写设计计算说明. ⑹. 学生可以进一步完成机器的计算机演示验证和凸轮的CNC加工. 3.功能故障电风扇的工作原理是定期改变电风扇的送风面积,以达到增加送风面积的目的. 显然,为了完成电风扇的摆动运动电风扇摆动机构,需要达到以下运动功能要求: ⑴. 风扇需要根据运动规律左右摆动,因此需要设计相应的摆动机构. ⑵. 风扇需要根据路径规则上下俯仰,因此需要设计相应的俯仰机构.
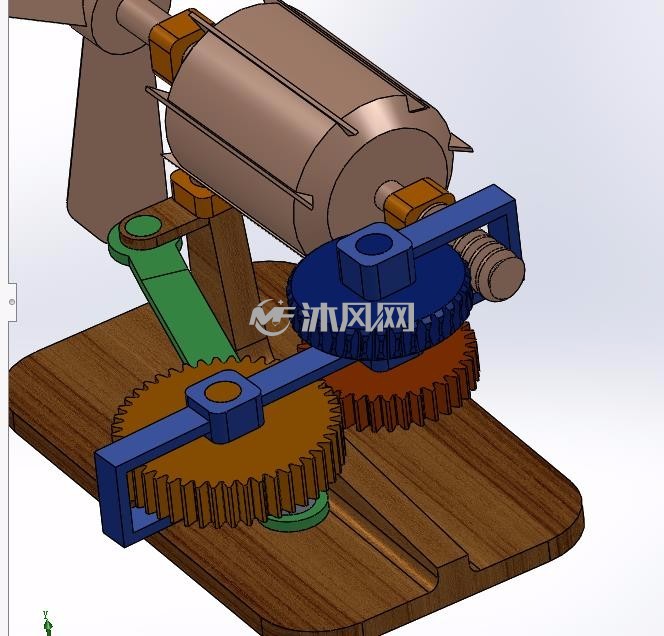
⑶. 风扇需要改变传动轴并改变速度,因此有必要设计相应的齿轮系机构. 对这两种机构的运动功能的进一步分析表明,它们应该实现以下基本运动: (1)左右摆动有三种基本运动: 运动轴变换,传动比减小和周期性摆动. ⑵. 俯仰运动有两个基本运动: 运动方向变化和周期性俯仰. ⑶. 有一个基本的动作来改变运动轴并改变传动比: 运动轴改变. 此往复运动并具有快速返回特性. 驱动模式为电动机驱动. 使用“机械原理课程设计指南”第16页上的设计目录来选择实现这三种机构功能的相应机构,请参见表1. 0功能左右回转执行机构连杆机构表1电风扇回转头机构选择过程动作快速往复执行机构齿轮机构连杆机构设计矩阵A1上下连杆机构风机往复连杆机构〜A2电动风机左右摆动头机构考虑了三个基本动作和高传动比要求: 由电机驱动,空间相对较小. A32和a24是转换运动轴并改变传动比机构的机构(由蜗轮和行星齿轮系组合而成的齿轮箱).

优点是可以在很小的空间内改变运动轴,并具有自锁功能. 为了在经济上简单的原则上实现左右上下的往复运动,选择了双摇杆机构(a43)来实现运动方向的交替交换. 总之,整个电风扇摆头机构A1 = {a24,a32,a43}. 电风扇的升降机构认为它可以进行俯仰运动,并计划使用(凸轮机构)a11预先设计俯仰机构,但由于风扇壳体和风扇的尺寸有限. 凸轮通常用于低负载的传递过程中. 电风扇的头部受重物挤压,容易损坏凸轮. 因此,更改为方案2,并使用A2 = {a33}(链接滑块机构)设计. 使用路径向导约束机柜的引出杆以完成预期的俯仰运动. 5.运动方案及左右回转方案一的选择(已废弃): 图左右回转头方案一机构左右回转头方案一机构透视图该方案有两个活动部件,一个单独驱动风扇刀片旋转,其他几个旋转上图中带有箭头的磁盘旋转一圈并驱动磁头左右旋转. 机构分解: 整体变速箱-四连杆机构(曲柄摇杆机构)曲柄: 圆盘在图中到上表面连接点的旋转中心摇杆: 机头所在的直摇杆: 连接机头和转盘优点: 机构简单,主动该零件为连杆,方便计算四连杆机构的参数. 需要两个主要动力,即需要两个电动机来驱动左右摆动方案II(放弃): 图5.2.1左右摆动方案的两个机构图5.2.2左右摆动方案方案二维视图该设计使用齿轮箱更改输入和输出速度,使用涡轮蜗杆减速并更改速度方向,并采用四连杆机构左右摆动头部并实现快速返回效果

机构的分解: 减速-齿轮箱及其蜗轮机构-左右摆动头-四连杆机构. 优点: 仅一个活动部件,即电动机,可用于获得风扇旋转和头部摆动. 缺点: 在实现机头左右摆动的效果的同时,电机齿轮箱也会旋转,无法达到预期的效果. 左右摇摆方案三种(采用的): 图5.3.1左右摇摆方案的三种机理的图5.3.2左右摇摆方案的三种透视图该方案改变了框架的结构. 在方案二的基础上,采用四连杆机构及每根连杆的位置,消除其旋转,以达到扇叶与摇杆左右摆动的效果. 优点: 蜗轮与以下转盘同轴,但可以拉伸. 当风扇需要转动头时,将蜗轮放到与蜗杆啮合的位置,使蜗杆带动蜗轮旋转,并使转子转动. 当不需要转子时,可将蜗轮拉出脱离. 上下摆动方案图5.4.1上下摆动方案的透视图在此方案中,导轨用于控制风扇头的上下摆动. 可以根据需要改变导轨的形状,以达到不同的上下摆动效果. . 导轨套在主轴上,不随机头左右旋转. 当机头左右旋转时,其内部突起会受到导轨轨迹的约束. 优点: 不涉及复杂的机制,提高了可靠性;上下摆动的轨迹可以根据需要改变. 优点和缺点是选择左右摆动方案之一: 优点: 机构简单,活动部件是连杆,方便计算四连杆机构的参数. 缺点: 需要两个主要动力,即,需要两个电动机来驱动左右摆动方案. 活动部分是一个电动机,它可以实现风扇旋转和头部摆动两种运动.

缺点: 在实现机头左右摆动的效果的同时,电机齿轮箱也会旋转,无法达到预期的效果. 左右摆动方案三: 优点: 蜗轮与以下转盘同轴,但可以拉伸. 当需要风扇风扇头时,将蜗轮放下并与蜗杆啮合,使蜗杆带动蜗轮旋转,使转子转动. 拉出蜗轮以使其脱离. 上下摆动方案: 该方案机构简单,外力不是运动机构,可靠性较高,不易引起质量问题. 最终计划: 左,右挥杆计划三和上,下挥杆的组合. 四个杆的长度的定义: 图5.6.1最终计划中的三个视图首先定义了摇杆的长度,然后根据摆角和行程比系数K估算曲柄的长度. 此时,最大杆可以通过lmax lmin l1 l2和最短杆连接. 框架杆用于辅助估计,然后从图5.6.2中获得连杆和框架的长度以及最小传动角. . No. 1 2 3 4 5 6 7 8 9 10翘板长度c摆动角度Ψ9595 95 95 95 95 95 95 95 95 95曲柄长度a表5.6.2行程比系数K框架长度d连杆长度b最小传动角αͼ 5.6.3观察表5.6.2,根据实际情况(直径30CM的风扇叶片),选择协调度最大,最小透射角较大的第二组数据,缩放至c = 2.72cm, a = 3cm,D = 6.56cm,b = 6. 传动比的设计是因为在设计的左右摆动头机构中,蜗轮驱动连杆使整个旋转速度匀速圆周运动.
当蜗轮旋转一次时,风扇壳体也恰好摆动一次,并且蜗轮的速度为w = 2×л/ 10 =л/5. 由于已知条件,电动机速度与蜗轮转速大,需要改变轴向传动. 因此电风扇摆动机构,在设计中使用了能够产生大的传动比的蜗轮蜗杆传动机构和行星齿轮传动机构. 最终,获得理想的传动比. 行星齿轮系设计在一定的齿轮比下,行星齿轮系可产生较大的传动比. 在设计中,使用一对外齿轮和一对内齿轮. Z3是内齿轮,Z1 = 18,m1 = 1; Z2 = 33,m2 = 1,Z2'= 17,m2'= 1; Z3 = 68,m3 =1. 计算出的传动比为25 3.图. 行星齿轮系和蜗轮系的设计与行星齿轮系匹配,并考虑了风扇壳体的尺寸,蜗轮不应太大. 设计中的蠕虫直径为18,m = 1,α= 20,γ= 590210.48; Z = 29的蜗轮蜗杆,m = 1,α= 20,β= 590210.48,因此蜗轮传动系统的传动比i = 29,并且都是左撇子. 2.将两个齿轮系组合成一个复合齿轮系可以顺利满足设计要求. 不仅变速箱的轴向变化,而且还完成了较大变速箱比的减速过程,并且将两者的变速比进行了积分,总计为i 7253. 7.机构参数计算双摇杆机构设计采用了以连杆为主动部件的双摇杆机构,这与日常设计方法不同,因此这次我们采用了一种新的设计思路-机架转换方法.
机架转换方法的理论基础如图所示. 图1中的V1是绝对速度,V2是机构移动后齿条相对于门槛的相对速度. 此时,V1 = V2. 然后切换机架,将机架切换到图1中的翘板位置,现在在同一位置,在图2中设置V1 = V2. 这样,就根据图2设计了机构的尺寸,并得出了size是实际问题所需的长度. 该设计思想克服了连杆机构以连杆为主动部件,连杆为从动件的困难. 通过改变思维和等效运动定律,可以设计出理想的尺寸长度. 跷板循环角速度图: 8.设计图(1)方案设计图(2)四杆运动规则表9.参考文献(1)邱建新. 机械原理课程设计指南. 北京高等教育出版社,2005(2),沉永生. 机械原理课程(第二版). 北京清华大学出版社2005
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-214527-1.html
-

-
建康公吕隆
突然想到陌上人如玉公子世无双TAo的火热足以让冰雪融化
-
倪子和
然而后边那女的是几个意思
 无锡机械网
 湖北省武汉钢铁集团_(_生产商_)
 松下等离子电视P50X10C开机保护指示灯闪10下
 使用真空冷却器的简介
有必要强制回归