台式电风扇摇头机构力学原理三级项目报告
电脑杂谈 发布时间:2020-04-24 14:13:09 来源:网络整理
机械原理课程设计手册设计问题台式电风扇摇头成员成员讲师课程2016年6月26日设计主题设计台式电风扇摇头机构,以使电风扇摇头. 风扇直径为300mm,电风扇电动机的转速为n = 1450r / min,电风扇摇头的周期为t = 10s,电风扇的摆动角ψ= 100°,节距角φ= 22°,快速返回系数K =. 风扇可以在一定时间内摆动头以增加空气供应面积. 项目成员划分工作. 所有团队成员都完成了功能机制和传动机制的总体设计. 其余工作分为: 111: 机构的图形化方法(速度,加速度,力分析尺寸设计,手册的编写); 222: 机构分析方法MATLAP编程,PPT制作; 333: A1图纸的绘制; 444: 该机构的三维建模与运动仿真研究背景及意义电风扇摇头机构可使电风扇来回上下移动一定角度,从而增大送风面积,并且空间中的空气流通增加,因此设计合适的摇头机构非常必要;其二,设计工艺参数和工作原理工艺参数需要设计台式电风扇的摇动机构来制造电风扇. 移动其头部,风扇直径为300mm,电风扇电动机的速度n = 1450r / min,电风扇摇头的周期t = 10s,电风扇旋转g角ψ= 100°,俯仰角φ= 22°,快速返回系数K =.
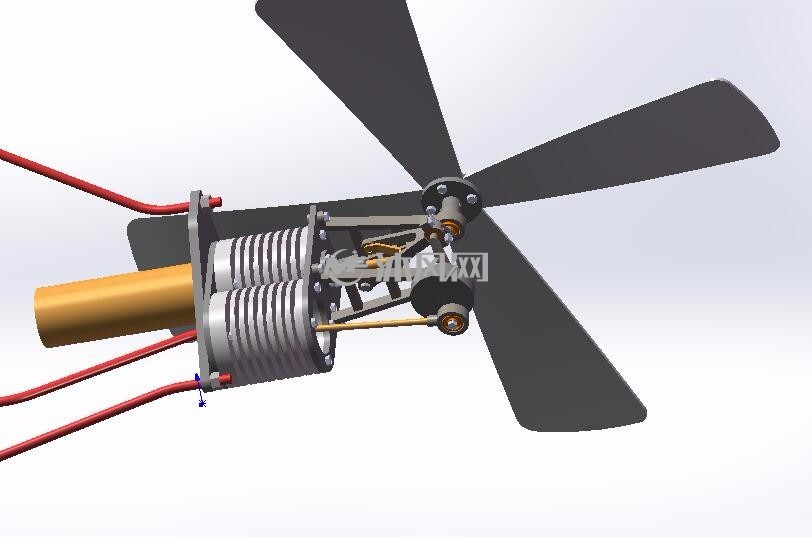
风扇可以在一定时间内摆动头以增加空气供应面积. 工作原理和过程执行机构1原始运动设计机需要变速箱减速器致动器2结构电风扇摇头机构至少包括三个机构: 连杆机构,蜗轮机构和齿轮传动机构. 绘制机器运动方案和运动周期图的. 在起草运动循环图时,可以根据具体情况重叠执行组件的开始和结束位置,但是必须满足过程中各种动作的协调,并且不得在时间和空间上造成干扰. 设计连杆机构,自己确定运动规律,选择连杆机构类型,并检查最大压力角. ϵͳ设计和计算齿轮机构,确定传动比,然后选择合适的数字. 编写设计计算说明. 功能分解式电风扇的工作原理是定期改变电风扇的送风面积,以达到增加送风面积的目的. 显然,为了完成电风扇的摆动运动,需要达到以下运动功能要求: 电机齿轮传动蜗轮蜗杆曲柄摇杆图运动功能图(1)风扇需要按照运动定律,因此有必要设计相应的摆动机构. (2)风扇可以使用螺距旋钮实现上下螺距,因此需要设计相应的螺距机构. (3)风扇需要改变传动轴并改变速度电风扇摆动机构,因此有必要设计相应的齿轮系机构. 进一步分析这两种机构的运动功能,发现它们应该实现以下基本运动: (4)左右摆动有三个基本运动: 运动轴变换,传动比减小和周期性摆动.
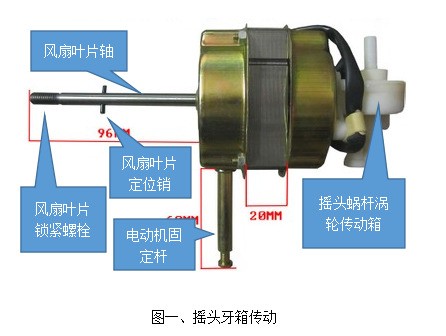
(5)俯仰运动的基本运动: 角度与水平面的转换. (6)有一个基本动作可以改变运动轴并改变传动比: 运动轴改变. 另内摆动.

每个组件的参数的四个指定. 在该方案中,齿轮机构4-3和蜗轮机构2-1被组合为减速机构. 在左右摆动头机构的设计中,蜗轮驱动连杆在整个旋转过程中执行均匀的圆周运动. 当蜗轮旋转一次时,风扇壳体也恰好摆动一次,并且蜗轮的速度为12105. 选择蜗轮1,蜗杆2的模块m = 1,齿轮3、4的模块m =. 蜗轮1速蜗轮机构2-1齿轮比正齿轮机构4-3齿轮比电动机转速1450 2 145603由上述公式得出电风扇摆动机构,145 Z 4 Z 2 3 Z3 Z1 12 t可实现大传动比,因此,蜗杆Z2 1,齿轮4齿数Z4Z min 17,并代入上式,计算2465 3 Z3 Z1 12 t,当Z1 = 30,Z3 = 44,t =时,相对误差10.09 10 100%0.9%;当Z1 = 36,Z 3 = 36,t =时为10,相对误差10 9.91100%100.9%;当Z1 = 30,Z 3 = 43,t =时,相对误差10 9.86 10100%1.4%;当Z1 = 29,Z 3 = 44,t =时,相对误差10 9.75 10100%2.5%.
结合台式电风扇机壳尺寸和振动周期的要求,选择Z1 = 36,Z3 =36. 蜗轮蜗杆机构2-1传动比i 21Z1 Z236 1 36直齿圆柱齿轮机构4-3传动比i 43Z3 Z4 36 17 2.18蜗杆尺寸参数设计模数m = 1齿顶高度系数h * 1a2径向游隙系数C * =齿数Z 2 1压力角α= 20°分度圆直径d2 18引导角arctg Z 2m°d2特征系数q d2 18 m齿尖高度ha2 ha * 2m 1齿尖间隙c = c * m =齿根高hf2 =(hf2 * + c *)m =齿顶圆直径da2 d2 2ha2 20齿根圆直径df 2 d2 2h f 2 15.5轴向齿距pm 3.14轴向齿厚s2p 2 1.57正常齿厚sn2 s2 cos 1.568蜗轮蜗杆尺寸参数模数m = 1齿尖高度系数h * 1a2径向游隙系数C * =齿数Z1 = 36压力角α= 20°分度圆直径d1 mZ1 36螺旋角β=γ=°齿尖端高度ha1 ha * 1m 1顶部间隙C = C * m =根高hf1 =(hf1 * + c *)m =根圆直径d a1 d1 2ha1 38根圆直径df 1 d1 2h f 1 33.5圆弧半径Ra1d2 29蜗轮蜗杆啮合中心距离a d1 d2 54直齿圆柱齿轮3尺寸参数模数m =齿尖高度系数h * 1a径向游隙系数c * 0.25齿数Z3 = 36压力角α= 20°min圆直径d3 mZ 3 45齿顶高度ha3 ha * m 1.25齿顶间隙cc * m 0.3125齿根高度hf 3(h * f 3 c *)m 1.5625齿顶圆直径da3 d3 2ha3 47.5齿根圆直径df 3 d3 2h f 3 32.875齿厚sm / 2 1.96齿宽em / 2 1.96直齿圆柱齿轮4尺寸参数模数m =齿尖高度系数h * 1a径向游隙系数c * 0.25齿数Z4 17压力角α= 20°分度圆直径d4 mZ 4 21.25附录高度ha4 ha * m 1.25间隙cc * m 0.3125附录高度hf 4(h * f 4 c *)m 1.5625齿顶圆直径da4 d4 2ha4 23.75齿顶圆直径df 4 d4 2h f 4 18.125齿厚sm / 2 1.96齿宽em / 2 1.96齿轮3与齿轮的啮合中心距离4 a d3 d4 66.25双摇杆机构尺寸参数极角K 1 180°=°K 1根据实际情况(直径30CM的风扇叶片),同时计算杆机构,可取为a = 35,b = 146,c = 209,d =.
五个运动学分析. 图形方法: 1)状态1: 速度分析: 加速度分析: 动态分析: 2)状态2: 速度分析: 加速度分析: 动态分析: 分析方法: 图形和解析方法误差分析: 位置图方法һω1ω3α1α3位置图解法2ω1ω3解析法解析法相对误差%%%%相对误差%%α1%α3%误差分析: 1)图解法精度低,测量时存在误差; 2)实测数据在计算时会放大;计算示例: E1 = [()/] * 100%=%,如上所述. 六个主要参考文献[1]安自军. 机械原理[第三版]. 北京: 国防教育出版社,[2]刘永贤,蔡光启. 机械工程概论. 北京: 机械工业出版社,[3]陈国华. 机械机构及其应用. 北京: 机械工业出版社,七个经验: 222课程设计使我们感到as愧和担心. 这使我意识到我缺乏知识和技能. 知识的缺乏使我在一开始遇到障碍,而无法掌握某些知识方面的知识使我花费更多的时间和精力来解决问题,这使本课程设计存在许多缺陷. 但是,这也启发了我学习更多的知识,并在将来培养能力. 333在此课程设计中,我不仅学习了知识,而且学习了团队合作的方法,因为没有人可以由一个人完成任何工作,所以必须由团队成员认真分工才能完成一定的任务. 一小部分,然后将所有部分紧密结合在一起,并仔细调试它们之间的运动关系,以形成完美的作品.
由于缺乏理论知识和缺乏设计经验,因此本课程的设计在开始时有点令人困惑,我不知道从哪里开始. 在设计过程中,我查阅了大量相关材料,与同学交流经验和自学,并咨询了老师. 我学到了很多知识,经历了许多艰辛,但收获同样巨大. 在整个设计过程中,我学到了很多东西,并且对自己的工作能力建立了信心. 我相信它将对未来的学习和工作生活产生非常重要的影响. 并大大提高了这样做的能力,使我充分认识到了创作过程中探索和喜悦的困难. 尽管这种设计可能不是很好,但是我在设计过程中所学到的是课程设计的最大收获和财富,这将使我终生受益. 333在此课程设计中,我与同学之间的关系得到了进一步改善. 同学们互相帮助. 任何不了解的人都可以一起讨论,并听取不同的意见,以更好地了解我们的知识,因此在这里非常感谢您对我的同学的帮助. 在这种相互协调与合作的过程中,语言斗争是不可避免的. 关键是我们如何处理遇到的差异,而不是盲目地计算和抱怨. 这不仅是这样的协调,而且在生活中很多事情都要求我们具备这种处理能力. 面对分歧,我们必须消除误解,相互了解,增进了解,并达成谅解. 也许许多问题没有想象中那么复杂,关键是要看我们的心态,即应对和解决的心态. 解决差异,因为我们的出发点是相同的.
在设计完此课程之后,我们学到了很多教科书以外的内容. 这对我们的未来生活和工作将有很大的帮助. 因此,这门课程的设计不仅是汗水和艰辛,也是苦难后的甜蜜. 444电风扇是我们生活中常见的家用电器. 设计摇头电风扇似乎很容易,但实际上却并非如此. 从一开始,对解决方案的思考,一个个,一个不同的程序确实使我们付出了很多. 太少的头脑,太少的似乎简单,太多但太复杂,但是经过我们的头脑风暴,我们终于确定了. 下一个ppt,即我们智慧的结晶,是我们共同讨论了多少个夜晚的结果. 经过这个三级项目,我意识到了集体合作的重要性. 只有通过共同合作,我们才有一个独特的项目. 亲自复习资料并动手实践,让我们加深对团队教科书知识的理解和对本课程的理解. 了解并收获很多. 八个附件三维图片的MATLAB程序代码: 条形位置>> x = 0 :: 2 * pi; >> a = sqrt(-+ 6358592 * cos(x)+ 21316 * sin(x). ^ 2 319740 * cos(x). ^ 2); >> b = sqrt(-0 + 6124992 * cos(x)+ 2920 * sin(x). ^ 2 + 1790544 * cos(x). ^ 2); >> y2 = -2 * atan((146 * sin(x)+ a)./(-5254 + 730 * cos(x))); >> y3 = -2 * atan((1460 * sin(x)+ b)./(5364-876 * cos(x))); >> y1 = x; >>绘图(x,y1,x,y2,x,y3)>>图例('角度th(1)')>>标题('角度变化曲线')>>杆的角速度网格>> x = 0 :: 2 * pi; >> a = sqrt(-+ 6358592 * cos(x)+ 21316 * sin(x). ^ 2 319740 * cos(x). ^ 2); >> b = sqrt(-0 + 6124992 * cos(x)+ 2920 * sin(x). ^ 2 + 1790544 * cos(x). ^ 2); >> b2 = -2 * atan((146 * sin(x)+ a)./(-5254 + 730 * cos(x))); >> b3 = -2 * atan((1460 * sin(x)+ b)./(5364-876 * cos(x)))); >> c2 = sin(b3-x)./ sin(b2-b3); >> y2 = c2 * 1. / 5 * pi; >> c3 = sin(x-b2)./ sin(b3-b2); >> y3 = c3 * 1. / 5 * pi; >>绘图(x,y2,x,y3)>>网格上>>标题(``角速度变化图')>>图例('操纵杆1角速度')成员的角加速度>> x = 0 :: 2 * pi; >> a = sqrt(-+ 6358592 * cos(x)+ 21316 * sin(x). ^ 2 319740 * cos(x). ^ 2); >> b = sqrt(-0 + 6124992 * cos(x)+ 2920 * sin(x). ^ 2 + 1790544 * cos(x). ^ 2); >> b2 = -2 * atan((146 * sin(x)+ a)./(-5254 + 730 * cos(x))); >> b3 = -2 * atan((1460 * sin(x)+ b)./(5364-876 * cos(x))); >> c2 = sin(b3-x)./ sin(b2-b3); >> y2 = c2 * 1. / 5 * pi; >> c3 = sin(x-b2)./ sin(b3-b2); >> y3 = c3 * 1. / 5 * pi; >> e2 =(-1./25*pi* pi * 73. * cos(x-b3)+ y2. * y2. * cos(b2-b3)+1 0. * y3. * y3)./ sin (b2-b3); >>图(x,e2)>>图例('连杆2角加速度')>>标题上的网格('角加速度变化曲线')
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-187232-1.html

 无锡机械网
 湖北省武汉钢铁集团_(_生产商_)
 松下等离子电视P50X10C开机保护指示灯闪10下
 使用真空冷却器的简介
服了你