GPS卫星导航的原理
电脑杂谈 发布时间:2020-07-03 02:27:09 来源:网络整理
概念:
(1)单点动态定位它使用安装在移动载体上的GPS自主测量移动载体的实时位置,从而描绘出移动载体的运行轨迹. 因此,单点动态定位也称为绝对动态定位.
(2)实时差分动态定位通过使用安装在移动载波上的GPS信号和安装在参考站之间的另一个GPS来客观地存储它,以共同测量移动载波移动载波的实时位置可以描述移动载体的运行轨迹,因此差分动态定位也称为相对动态定位.
(3)后处理差分动态定位它与实时差分动态定位之间的主要区别在于,在移动载波与参考站之间,无需像实时传输一样建立实时数据传输. 时间动态定位,但是在进行定位观察之后,对两个GPS收集的定位数据进行测量后进行联合处理,以计算出相应时间所在的移动载体的坐标位置.

6.2.1单点动态定位
单点动态定位的基本公式为:

其中徐,余,祖是tk时刻动态用户的瞬时位置; Xjgps的定位原理,Yj,Zj是年轻GPS卫星在其轨道上的瞬时位置,可以根据广播星历来计算: p / j是代码测量的GPS信号接收天线与第j个GPS卫星之间的距离,就是站星的距离; d是由接收机时钟误差和其他因素引起的星台距离偏差.

使用(6-1)求解用户位置时,不是直接寻找其三维坐标,而是获得每个坐标分量的校正量,即给出用户三个坐标的初始值坐标(Xu,Yu,Zu)gps的定位原理,并求解三维坐标△Xu,△Yu,△Zu和距离差d的校正值. 分别对(6-1)中的Xu,Yu,Zu进行微分,得到线性方程:

6.2.2伪距差分动态定位
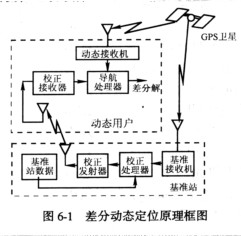
所谓的差分动态定位(DGPS)是使用两个同时测量来自两个站的同一GPS卫星的导航和定位信号,以共同测量动态用户的精确位置. 站之一是位于已知坐标点并位于此已知点(也称为参考点)的GPS信号,称为参考. 它和安装在运动载体上的GPS信号(称为动态)同时测量来自同一GPS卫星的导航和定位信号. 将参考测得的三维位置与该点的已知值进行比较,以获得GPS定位数据的校正值. 如果将GPS校正值及时发送到普通卫星用户的多个动态,并校正后者测量的实时位置,则称为实时差分动态定位. 图6-1是差分动态定位的原理框图.

根据公式(6-1),参考站R对GPS卫星j测量的伪距为:


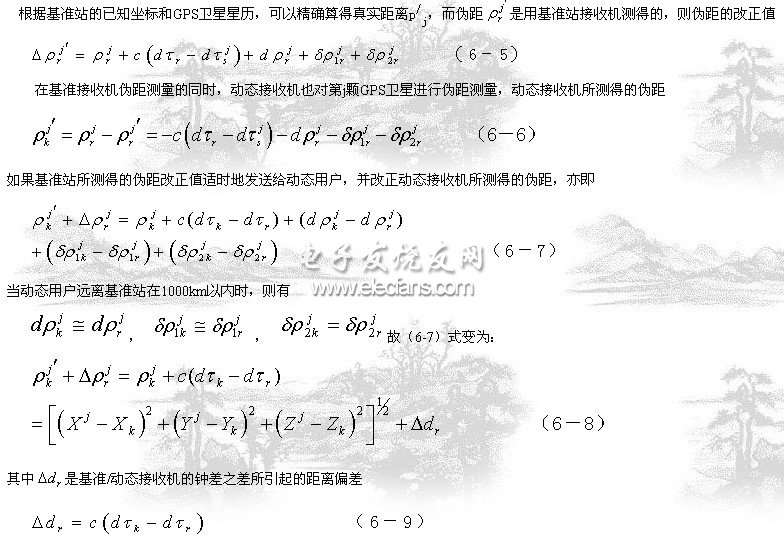
如果在参考/动态接收机中观测到4个GPS卫星,则根据(6-8)列出4个方程,并可以求解4个未知数(Xk,Yk,Zk,△dr).
6.2.3动态载波相位差分测量


当动态用户和参考站都使用双频接收机进行载波相位测量时,低频率可以有效地提高动态定位的实时定位精度. 在这种情况下,参考公式(6-10)和(6-11),载波L1和L2的剩余相位观测值是:

根据公式(6-11)的求解方法,可以从上式计算出载波相位双频观测之后的动态用户位置估计的校正数.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-266455-1.html
-

-
陈佳佳
也许美国会派兵抓你回美国
-
周彦晖
有没有人更新了指纹进不去
 高分一号_高分一号数据下载_高分一号发射失败
 图像传感器尺寸和镜头焦距转换系数
 超星阅读器电脑版下载量突破1500万次(图)
 Sohang Volkswagen的新宝来速腾Magotan LaVida车载GPS导航器DVD如何导航大众DVD导航一
今儿逛书店看到了小米出了本公关营销书