【测量技术】RTK使用原理(深度好)
电脑杂谈 发布时间:2020-04-05 22:16:18 来源:网络整理


优秀学生: 孟玉杰(内蒙古)
一种GPS差分技术
↑绝对定位精度不能满足要求
影响GPS定位结果的错误源

↑差分GPS基本原理误差的空间相关性:
①上述误差除具有多径效应外,还具有很强的空间相关性,因此定位结果也具有一定的空间相关性.
差分GPS的基本原理
①使用参考站确定空间相关的误差或其对流动站测量和定位结果的影响,以更正其观测值或定位结果.

差分校正数字的类型
①位置(坐标校正号): 基站上的观测GPS卫星以确定测量站的观测坐标. 测站的已知坐标与观测坐标之间的差就是位置校正数.
②距离校正数: 可以使用基站和卫星星历的坐标来计算站点之间的距离. 计算出的距离减去观察距离就是校正数.
↑差分GPS的分类

根据及时性: ①实时差异②事件后差异
根据观察类型: ①伪距差②载波相位平滑伪距差③载波相位差
根据差异校正数: ①位置差异(坐标差异)②距离差异(伪距,载波相位)
根据工作原理和差异模型: ①局部差异(LADGPS-局域网DGF)单基站差异,多基站差异②广域差异(WADGPS-广域DGPS)
位置差和距离差的特征位置差: ①差校正计算的数学模型简单②差数据的数据量小③参考站和流动站需要同一套观测卫星③差精度为3m ,并且动作距离为100km,没有数据的年龄概念
距离差: ①用于计算差校正的数学模型更为复杂. ②差异数据中的数据量更多. ③参考站和流动站不需要观察一组卫星. 30秒
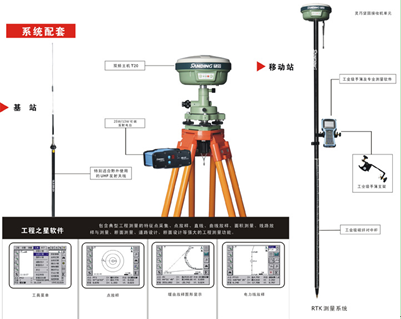
. 单个基站的本地差异

结构: 参考站(一个),数据通信链和用户
数学模型: 提供距离校正的可变性
特点: ①优点: 结构简单,模型简单②缺点: 差值范围小,精度随着距基准站距离的增加而降低,可靠性低.
广域差分结构: 参考站(多个),数据处理中心,数据通信链,监视站和用户
数学模型: 与普通差不同(①普通差是考虑误差的综合影响;②广域差将每个误差分开,并建立各自的校正模型. )校正观测值
特点: ①优点: 差动精度高,差动精度不受距离的影响,差动范围大②优点: 系统结构复杂,造价高
多个基站的本地差异(LADGPS)

结构: 基站(多个),数据通信链和用户

数学模型: ①加权平均②偏导数法③最小方差法
特点: ①优点: 微分精度高,可靠性高,差速范围大②缺点: 差速范围仍然有限,模型不够完善
载波相位平滑伪距

原理: 由于载波相位测量精度比伪距测量精度高2个数量级,并且载波相位测量受多径效应的影响比伪距测量值小2个数量级,因此如果您可以获得完整的周期模糊,但获得载波的多普勒计数或相应的变化信息. 因此,如果可以使用载波相位变化信息来辅助伪距测量gps rtk测量原理,则与单独的伪距测量相比,可以获得更高的精度. 这种想法称为载波相位平滑伪距测量gps rtk测量原理,其目的是提高伪距观测值的准确性. -相邻历元之间的伪距和载波相位方程是相同的. RTK技术

基站建立在已知点或未知点上: 基站接收到的卫星信号通过无线通信网络实时发送给用户;用户接收机将实时共同建立接收到的卫星信号和接收到的基站信号,以求出基站与流动站之间的坐标增量(基线矢量). 站点之间的距离为30 km,平面精度为1-2 cm. 差分GPS的新发展①增强系统: 功能①伪卫星技术②卫星通信技术
类型①LAAS本地增强系统(使用地基伪卫星)②WAAS宽域增强系统(使用天基伪卫星/通信卫星发送差分校正数和测距信息)
差分GPS的新发展②网络RTK: 其操作模型与RTK相似
原理①VRS虚拟参考站(Trimble)②FKP主站和辅助站(Leica)③CBI综合误差插值法(Whu)
特点①高精度,高可靠性

第二,科力达RTK操作流程(1),蓝牙和设置1,蓝牙设置打开手册,双击“我的设备”,然后双击“控制面板”,双击“蓝牙设备”在控制面板窗口的“属性”中,将弹出“蓝牙管理器”对话框.

2. 单击“扫描设备”,完成后,双击要连接的GPS主机的机体号(例如W1209748563GEM),双击“串行服务”,选择“ COM”端口(例如COM7),然后关闭3.蓝牙设置已完成. 打开下面的项目星标. 在“配置”→“端口配置”的“端口配置”对话框中,选择端口,然后单击“确定”. 如果连接成功,相关数据将显示在状态栏中. 4.在“配置”(Configuration)→“设置”(Radio Settings)中设置广播电台,从“切换频道”(Switch Channel)编号的下拉框中选择要切换的频道,然后单击“切换”(Switch). 几秒钟后,当“当前通道号”出现时,切换通道号. (2)在项目星号有固定的解决方案之后,要做的前端工作如下: 1.新项目操作: 打开项目星号,单击“项目”,选择“新项目”,然后选择“新项目”. 出现. 界面,如图1-1所示:

图1-1输入项目名称首先,在“项目名称”中输入要创建的项目的名称(例如,输入20100526是年,月和日),新项目将保存在“ \ Flash Disk \ EGJobs \”,然后单击“确定”. 之后,“项目设置”将如图所示出现

图2-4将项目设置在“坐标系”下,单击“编辑”,然后出现“坐标系编辑”,如图2-5所示.

图2-5选择并编辑坐标系,然后单击“添加”. 出现“添加参数系统”界面,如图所示

然后,输入“参考系统名称”(例如年,月和日),在“椭球名称”之后的下拉选项框中选择用于项目的椭球系统(例如beijing54或xian80) ”,然后输入“中央子午线”(例如114),其他选项最好不要移动. 单击“确定”,将出现“坐标系编辑”,然后单击“确定”以返回“项目设置”界面. 然后单击“天线高度”,输入天线高度,然后选择“极点高度”以使圆变为黑色,然后单击右下角的“确定”. 2.转换参数四个参数(需要两个已知点)首先,在“输入”控制点的“坐标管理库”中至少输入2个. 即,单击“添加”,输入坐标(例如G018,G017),然后将“属性类型”更改为“控制点”. 此外,在“测量”中使用“点测量”至少测量控制点(例如,测量已知点G018,G017)并保存(对于g018,g017)输入第一个点: 在“输入”中,单击“会显示“转换参数”,“寻找转换参数”的界面.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-165220-1.html
-

-
张晓月
投资讲的好
-
自越中移
情深缘浅
 深圳宏源证券快速投资交易中心
 Kailder V6.0端口和波特率配置文件修改工具集合
 个性主题手机桌面 飞火壁纸app
 一些闲置的胶卷机可用(Nikon FE + 50 / 1.4,Nikon F75,Yasika FX
实力提升才是最关键的