卫星定位系统
电脑杂谈 发布时间:2020-05-19 18:01:09 来源:网络整理
收藏夹
查看我的收藏夹
0有用+1投票
锁定
该条目由“科学普及”科学百科全书条目的准备和应用工作项目进行审核.
卫星定位系统是全球定位系统. 简而言之,这是一个由覆盖全球的24颗卫星组成的卫星系统. 该系统可以确保地球上的任何卫星在任何时候都可以同时观测4颗卫星,以确保该卫星可以收集观测点的经度和纬度,从而实现导航,定位,计时和其他功能.
全球定位系统(GPS)是由美国陆军,海军和空军在1970年代联合开发的新一代太空卫星导航和定位系统. 其主要目的是为陆,海,空三大领域提供实时,全天候和全球导航服务,并用于军事目的,例如情报收集,核爆炸监测和紧急通信. 经过20多年的研究和实验,它耗资300亿美元. 到1994年3月,已部署了24个GPS卫星星座,全球覆盖率达到98%.
中文名称
卫星定位系统
外语名称
全球定位系统
也称为
全球定位系统
覆盖
一个由全球24颗卫星组成的卫星系统
域
测绘科学与技术
短名
GPS
GPS系统的前身是1958年由美国军方开发的子午卫星定位系统(Transit)
卫星地图
,在64年内正式投入使用. 该系统与由5到6个卫星组成的星状网络一起工作,一天最多绕过地球13次,无法提供高度信息,并且在定位精度方面也不令人满意. 但是,子午线系统使研发部门获得了卫星定位的初步经验,并验证了卫星系统进行定位的可行性,为GPS系统的开发奠定了基础. 由于卫星定位在导航中显示出巨大的优势,而子午线系统在潜艇和船舶导航中具有巨大的缺陷. 美国海军,空军和系统都迫切需要新的卫星导航系统.
出于这个原因,美国海军研究实验室(NRL)提出了一个名为Tinmation的全球定位网络项目,该项目由12至18颗卫星组成,形成10,000公里的高度,并在67、69和74颗测试卫星中各发射了一颗. 在这些卫星上,最初测试了原子钟计时系统. 这是GPS系统精确定位的基础. 美国空军提出了一个621-B计划,每个星座由4至5颗卫星组成,组成3至4个星座. 所有这些卫星都使用24小时周期的倾斜轨道,但同步轨道的卫星除外. 该程序使用伪随机码(PRN)作为扩展卫星测距信号的基础. 当信号密度小于环境噪声的1%时,其强大的功能可以检测到它们. 伪随机码的成功使用是GPS系统成功的重要基础. 海军的计划主要用于为舰船提供低动态二维定位. 空军的计划可以提供高度动态的服务,但是系统过于复杂. 由于同时开发两个系统将导致巨大的成本,并且此处的两个计划旨在提供全球定位,因此美国国防部于1973年将两者合并为一个,由国防部领导的卫星导航定位联合国防部计划局(JPO)的领导还将在洛杉矶空军太空部门设立办公室. 该机构有许多成员,包括美国陆军,海军,海军陆战队,运输部,国防制图局,北约和澳大利亚的代表.

1. 坐标(Coordinate)具有二维和三维表示.
2. 道路标志(地标或路标)
GPS内存中的坐标值.
3. 路线(路线)
路线是存储在GPS存储器中的一组数据,包括起点和终点的坐标,还可以包括几个中间点的坐标. 每两个坐标之间的线段称为一条腿.
4. 标题
GPS不具有向北箭头的功能,并且在静止时也不知道方向.
5. 方向(轴承)6.日出和日落时间(日落/上升时间)
7. 绘制轨迹
由三部分组成: 地面控制部分(由主控制站,地面天线,监视站和通信辅助系统组成),空间部分(由24颗卫星组成,分布在6个路面上),用户设备(主要由以下部分组成) GPS和卫星天线). [1]
1. 空格部分
GPS的空间部分由24颗工作卫星组成,这些卫星位于距地面20 200 km以上的位置,并均匀分布在6个轨道平面(每个轨道平面4个)上,轨道倾角为55°. 此外,轨道上还有4颗活动备用卫星. 卫星的分布使您可以随时在世界任何地方观测4颗以上的卫星,并且可以保持具有良好定位和分辨率精度的几何图像. 这样可以及时提供连续的全局导航功能. GPS卫星产生两套代码,一套称为C / A代码(Coarse / Acquisition Code11023MHz);一组称为P码(精确码10123MHz). P码频率高,不易被干扰,定位精度高. 它由美军控制,并具有密码,一般公众无法理解,主要服务于美军. 在C / A代码采取措施降低准确性之后,
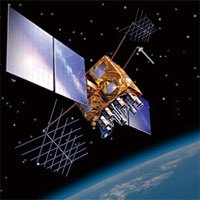
卫星定位系统
主要向私人开放.
2. 地面控制部分
地面控制部分由一个主控制站,5个全局监视站和3个地面控制站组成. 监控站配备了精确的铯钟和,可以连续测量所有可见卫星. 监测站获得的卫星观测数据,包括电离层和气象数据,将经过初步处理后发送到主控站. 主控制站从每个监视站收集跟踪数据,计算卫星的轨道和时钟参数,然后将结果发送到三个地面控制站. 当每颗卫星飞向天空时,地面控制站都会将这些导航数据和命令从主控制站注入到卫星中. 每天对每个GPS卫星执行一次注入,最后一次注入在卫星离开注入站的范围之前执行. 如果地面站发生故障,则预存在卫星中的导航信息仍可以使用一段时间,但导航精度会逐渐下降.
3. 用户设备部分
用户设备部分是GPS信号. 它的主要功能是能够捕获根据某个卫星截止角选择的被测卫星并跟踪这些卫星的运行. 当捕获跟踪的卫星信号时,它可以测量伪距和从接收天线到卫星的距离的变化率,并解调诸如卫星轨道参数之类的数据. 基于这些数据,中的微计算机可以根据定位解方法执行定位计算,并且计算用户地理位置的纬度,经度,高度,速度,时间和其他信息. GPS数据的接收机硬件和车载软件以及后处理软件包构成了完整的GPS用户设备. GPS的结构分为天线单元和接收单元. 一般采用机器内部和外部两种直流电源. 设置内部电源的目的是在更换外部电源时继续观察而不会中断. 使用外部电源时,内部电池会自动充电. 关闭后,内部电池为RAM存储器供电,以防止数据丢失. 各种类型的变得越来越小,重量更轻,使其更易于在现场观察和使用.
GPS导航系统的基本原理是测量位置已知的卫星与用户之间的距离,然后对多颗卫星的数据进行积分以了解的特定位置. 为此,可以根据机载时钟记录的时间在卫星星历中找到卫星的位置. 通过记录卫星信号传播到用户的时间,然后将其乘以光速(由于电离层对大气的干扰,该距离不是真实距离),可以得出从用户到卫星的距离在用户和卫星之间,但是伪距(PR): 当GPS卫星正常工作时,它们将继续发送带有由1和0二进制符号组成的伪随机码(称为伪码)的导航消息. GPS系统使用的两种伪代码,即民用C / A码和军用P(Y)码,C / A码频率为1.023MHz,重复周期为1毫秒,码间隔为1微秒,相当于300m; P代码频率为10.23MHz,重复周期为266.4天;间隔为0.1微秒,相当于30m; Y代码是在P代码的基础上形成的,并且安全性高性能更好. 信息包括卫星星历,工作条件,时钟校正,电离层延迟校正,大气折射校正等. 信息. 它从卫星信号中解调出来,并以50b / s的调制率在载波频率上传输. 导航消息的每个主帧包含5个子帧,帧长为6s. 前三个框架各有10个字;每30秒重复一次,每小时更新一次. 最后两帧总计为15000b. 导航消息的内容主要包括遥测代码,转换代码,第一,第二和第三数据块,其中最重要的是星历数据. 当用户收到导航消息时,将其提取出来. 您可以通过将卫星时间与自己的时钟进行比较来了解卫星与用户之间的距离,然后使用导航消息中的卫星星历数据来计算卫星的位置消息发送时. 用户处于WGS-84大地坐标系中. 您可以知道位置的位置和速度.
可以看出,GPS导航系统的卫星部分的作用是连续发送导航消息. 但是,由于用户使用的时钟和卫星的机载时钟不能始终同步,因此,除了用户的三维坐标x,y和z,Δt,时间差卫星和之间的距离,也作为未知数引入. 然后使用4个方程式求解这4个未知数. 因此,如果您想知道在哪里,则必须至少能够接收4个卫星信号.
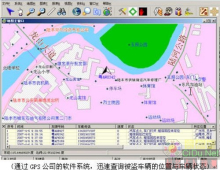
计算机GPS软件
GPS可以接收到精确到纳秒级的时间信息,用于计时;预测星历用于预测未来几个月的卫星大致位置;广播星历,精度在几米到几十米之间(卫星之间的差异,随时变化);和GPS系统信息,例如卫星状态.

GPS接收机对代码的测量可以得出卫星到接收机的距离. 因为它包含接收机卫星时钟的误差和大气传播误差,所以它称为伪距. 为0A码测得的伪距称为UA码伪距,精度约为20米. 为P码测得的伪距称为P码伪距,精度约为2米.
GPS对接收到的卫星信号进行解码,或使用其他技术去除在载波上调制的信息,然后可以恢复载波. 严格来说,载波相位应称为载波拍频频率相位,它是受多普勒频移影响的接收卫星信号载波相位与接收机本地振荡产生的信号相位之差. 通常在由时钟确定的纪元时间测量并跟踪卫星信号,可以记录相变值,但是在观测开始时和卫星振荡器的相位初始值未知. 初始时期的相位整数也是未知的,也就是说,整个星期的歧义只能作为数据处理中的参数来解决. 相位观测值的精度高达毫米,但是前提是要解决整个圆周的模糊性,因此相位观测值只能在相对定位并且存在连续观测值时使用. 可以使用相位观测.
根据定位方法,GPS定位分为单点定位和相对定位(差分定位). 单点定位是一种根据的观测数据确定位置的方法. 它只能使用伪距观测,并且可以用于车辆和船舶的粗略导航和定位. 相对定位(差分定位)是一种基于两个以上的观测数据确定观测点之间相对位置的方法. 它可以使用伪距观测或相位观测. 大地测量或工程测量应使用相位观测法进行相对定位.
GPS观测值包括卫星和时钟差,大气传播延迟,多径效应等误差,并且在定位计算期间还会受到卫星广播星历误差的影响. 常见误差被消除或减弱,因此定位精度将大大提高. 双频接收机可以根据两个频率的观测值消除大气中电离层误差的主要部分. 当对精度的要求很高并且接收机之间的距离较长(大气中存在明显差异)时,应使用双频接收机.
相对性为GPS提供了必要的修正
全球定位系统GPS卫星定时信号提供有关纬度,经度和高度的信息. 准确的距离测量需要准确的时钟. 因此,精确的GPS将使用相对论效应.
精度低于30米的GPS接收机表示已使用相对论效应. 华盛顿大学的物理学家克利福德·威尔(Clifford M. Will)详细解释说: “如果不考虑相对论效应,卫星上的时钟将与地球上的时钟不同步. ”相对论认为,快速移动的物体在时间上比静态物体慢. 威尔计算得出,每颗GPS卫星每小时大约横贯14,000公里,这意味着它的卫星原子钟比每天的地球钟慢7微秒.
重力对时间的影响更大. 在大约20,000公里的高度,GPS卫星的引力大约是地面的四分之一. 结果是车载时钟每天为45微秒,而GPS必须解决总共38微秒的偏差. 阿什比解释说: “如果卫星上没有频率补偿,那么每天将增加11公里的误差. ” (这种影响实际上更加复杂,因为卫星沿着偏心轨道运行,有时离地球更近,有时离地球更远. )
由于GPS技术的全天候,高精度和自动测量特性,它作为先进的测量方法和新的生产率,已被集成到国民经济建设,国防建设和社会发展的各个应用领域.
随着冷战的结束和全球经济的蓬勃发展,美国政府宣布从2000年至2006年,在确保不威胁美国国家安全的前提下,将取消SA政策, GPS民用信号的精度将在全球范围内提高. 使用C / A码的单点定位精度从100米提高到20米,这将进一步促进GPS技术的应用,提高生产率,运行效率,科学水平和人们的生活质量,并刺激GPS的发展. GPS市场. 据有关专家的预测,在美国,2000年以后,仅汽车GPS导航系统的市场就将达到30亿美元,而在中国,汽车导航市场的规模也将达到50亿元. 可以看出,GPS技术市场的应用前景非常可观.
全球定位系统的主要特点: (1)全天候; (2)全球覆盖; (3)三维定速计时,精度高; (4)节省时间快,效率高: (5)用途广泛且.
全球定位系统的主要用途: (1)土地申请也已广泛用于工程勘察,极大地改变了传统勘察的作业方式,提高了工作效率,并带来了可观的社会,经济效益,[2]主要包括车辆导航,应急响应,大气物理观测,地球物理资源勘探,工程勘察,变形监测,地壳运动监测,市政规划控制等; (2)在卫星定位的海洋应用中,导航对卫星定位的依赖不再分离,这一点越来越明显. [3]包括确定远洋船舶的最佳航行路线,船舶的实时调度和导航,海上救援,海洋勘探,水文地质调查,海上平台的定位,海平面上升和下降的监测等. ; (3)航空航天应用,包括飞机导航,航空遥感姿态控制,低轨卫星轨道确定,导弹制导,航空救援和载人航天器保护探测等.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-215581-1.html
-

-
李海燕
如果我们的东海10部署了
-
陈庆祥
演员杨洋
 深圳宏源证券快速投资交易中心
 Kailder V6.0端口和波特率配置文件修改工具集合
 个性主题手机桌面 飞火壁纸app
 一些闲置的胶卷机可用(Nikon FE + 50 / 1.4,Nikon F75,Yasika FX
现在呢