卫星导航定位系统工作原理.doc(2)
电脑杂谈 发布时间:2019-11-28 00:15:30 来源:网络整理
段子时钟川來协调盂要极端的 精密的系统, 像坫全球定位系统(GPS)导航跟英特网。一组分布于全球许多地方的趿子时钟联合起來川于 述立协调全世界时 (UTC)。像通常的时钟一样,原子时钟依照振动保持时间,这个振动是在二个实体之间 的周期性的差异或运动 或在一个单一实体的两个状态之问的差异或运动,振动处山可 时钟屮,脚戲搜(振荡器)的來冋地运动。这种时钟依照钟摆的摆动频率维持时间,这个温度依赖于许多的变氘 将会或多或少精确。另一方湘,原子时钟的误差依赖于造成振动的 原子将会总足在这按同样的频率振动的书实。 在1945 年,在哥伦比亚大学的一位物理学教授isidor Rabi 基于他发展出的叫做原子來磁共振的东两提出原子震动 川能川來保持时阆。四年之后,M家标准局(现在 的闹家标准跟科技研究所)已经发嫉了一个使川氨分子的篇动 的取子时钟。N1ST-F1,美 诸塞州的NationalCompany 公司制造的:频率电子公司,联邦电信系统(FTS) 和惠普(HP)现在都在屯 产铯原子时钟。因为她们典型的非常小并 IL 使用很多可 S:,所以原子时钟从來没冇广泛 地被用于消费者产 品。然而,域近国家标准技术研究所发展了-个摆脱这种闷题的原子时钟。
这个新装置至少 冇米粒大小跟, 精确至126 年误差在-秒之外,它可以迅速在计算机芯片下被安装以及在消费者彻场T持式装 置像是收音 机,GPS 系统和移动电话屮使用。 获取卫星位置了解月球屮的卫星在那里?在后面的教程屮,我们假如我们明白了 GPS 卫星的位置,所以我 可以借助它们成为参考点。但我们如何了解它们在哪里?毕竞他们是在距离地血人约为11,000 英里的太空中。这么低用作川么,卫星高有低的好处。 11,000英里的太空对我们是奋帮助的,因为是远在人气层之外,没奋人气层的干扰。这 味着它会按照特别简单的数学方法(轨道)运行。根据全球定位系统总体规划,空军已昀每颗GPS 卫星注入7 非常准确的轨道。 在地板下所有的GPS 接收机都会也含卫星年历,这些年历会每时每刻告诉你们每颗卫星在天 中的位置。基本轨道是非常具体的,但也是为了使轨道十分的准确,国防部不断的观测GPS 星,他们川特别准确的雷达來检查每颗卫星的准确高度,位置跟速度。他们的监测到的偏差的被称为“星历误差”,这些偏差是山來自月球和人阳的引力或者人阴 射对卫星的压力导致的。这些偏差一般最轻微,似假如你想更加具体,他们需要考量。
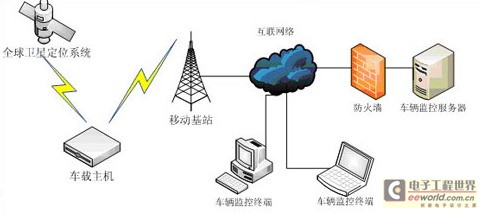
将位置信息广播给客户 一旦美国国防部测量得到了卫星新的准确位置,他们将释放新的位置信息至卫星本来。然后 卫星将在广播时间信号的同时,广播这个修正的位置信息帮客户。因此,一个GPS信号不 仅仅 包含了于计时伪随机码,它还包括具柯导航信息的星历文件。 有了准确的吋间跟具体的卫星位置,你会觉得我们可以进行准确的位置计算了。不足的,我 还会有一些麻烦。点击下一节,看出现了哪些。更多关于这一节: 全球定位平台总体规划:1994 月第24颗Block TI 卫星发射失败代表了 GPS星沌的建设完成,4 上里将在不久的以后发射然今天终于完成)。U里的轨道设计并且在地球下的任何个地点才能观测到大约 颗以下的卫星知识点: 误差改正截至 H前力止,我们一苴在抽象的解释中国定位平台的计算方式,好像整个事情是在真空屮 生。但迕现实世界,冇吋能太多的事情出现妨碍到GPS信兮,要促使该平台发挥敁大的作 一个良好的GPS接收机在解算位置时要必须考虑到各种可能的错识。这里就是已经受到 了考虑 与传播有关的误差首先,我们在本教程中的基本假没之一是不完伞正确的。我们经常在说,利用光速乘以电磁 人气屮呢?很明显,不足的。
由于GPS信号穿过含宥带电粒子的电离层,然后借助过 延迟。这就是所诮的偏差模型,这个有必定的帮助,但大气条件很少是典型。W—种处理这种由大气造成的偏差的方式足相当两个不同频率电磁波信号的相对速率。也就 我们常常说的双频接收机,这种“麵“测虽是比较复杂的,必须M有先进的双频接收机。当到达地而吋,与GPS 倌号有关的问题并没有结束吋,倍号抵达之前我们接收机可能会受到 碍的反射。这就是所谓的多路径误差和勾在屯视上看见的鬼影类似。良好的GPS接收机 能够让 用先进的多模式抑制科技,以尽景增加接收至这些反射的讯号。 即使卫S 是比较复杂的,设计者们必须考虑到系统屮的一些微小小错误。他们使用的原子钟 非常,非常精确,仴他们也丼不完笑。也可能会发生一分钟的偏差,而这种将转换为测景传播 时间的误差。 而卫星的位置,即便是不断的监视,他们也不能每秒利嘟在史新卫星的位置。因此,微小的 置或“匾”的偏差可能在检测间隙形成。与接收机有关的偏差:与接收机有很的精度,为GPS 性能的展现,也是GPS 接收机所固有的 差,这些偏差主要包含:接收机钟差:如第三节获取糈确时间所表述,利用四颗以上的卫星进行测M可以很好的解 收机钟差问题。
若在输出节点得不到样本的希望输出,则构建样本的网络输出与其期待输出的误差信号,并将此误差信号沿原连接模式逆向传播,去逐层修改网络的残差和结点处阈值,这种信号反向传播与精度信号逆向传播设置阀值和聚类的过程反复进行,直训练样本集的网络输出差值满足一定效率要求为止而定位的效率跟速度也绝对不容忽视,20cm的偏差可能就决定了射出的炮弹是否可刺破虚拟对手的头顶,而定位本来带来的延迟,同样也会给虚拟现实玩家的现场感带来很大的影响,甚至变成3d晕动症的帮凶施工控制网是建筑主轴线或者支座放样的主要根据,其中上下支座必须超过的进度决定了施工控制网的点位精度,顾及到点位的放样偏差或者支座加工精度等原因的制约,控制网的点位精度要控制在支座定位误差的1/3之内,若施工过程中支座的定位误差要求为±5cm,则平面控制网的误差要超过± 2mm
1)正向传播:输入样本->输入层->各隐层(处理)->输出层注1:若输出层实际输出与希望输出(教师信号)不符,则进入2)(误差反向传播过程)2)误差反向传播:输出误差(某种方式)->隐层(逐层)->输入层其主要目的是借助将输出误差反传,将误差分摊给各层所有单元,从而获取各层单元的偏差信号,进而修正各单元的阈值(其过程,是一个权值调整的过程)因为﹐理想的干涉条纹仅与两路信号几何程差产生的推迟有关﹐而实际测得的延迟还包括有传播介质﹑接收机﹑处理仪或者钟的同步精度造成的随机延迟﹐这还要作大气延迟和设备延迟等项改正﹐改正的误差则关系至延迟的检测效率(2) 误差的反向传播:是将输出误差以何种方式借助隐层向输入层逐层反传,并将误差分摊给各层所有单元,从而获取各层单元的偏差信号,此精度做为修正该单元的根据
当上行线由反方向改为正方向时,1728bg本区段主轨道空闲,接收端同时接收1728ag传送的xgj、xgjh(dc24v)条件,由于1728ag接收端无大轨道信号变为有小轨道信号,xgj需要延时2.3~2.8s吸起,造成在2.3~2.8s内,1728ag未向1728bg传送xgj、xgjh(dc24v)条件,1728bg在要求时间元件,用9位二进制数字量形式输出频率值 温度检测范围:-55-125℃,分辨率为0.5℃ 将频率转化为数字量的时间大于200ms 采用串口单总线构架传输数据,即仅用一根数据线接收命令和传送数据 测温精度:<1℃ 用户能自定义永久的报警温度设定 可用于恒温控制、工业系统、消费品、温度表和其它热敏系统
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-131563-2.html
-

-
张祜
有人需要便宜的
-
马艳丽
它越找你
 数码宝贝:他的实力在皇骑之下,却被千年兽、巴古拉兽当成玩物
 北斗B1 / B2双频软件接收机的设计与实现
 大连市人民政府外事办公室
 excel表格多了一个选框,你点一下
超级期待啊