卫星导航定位系统工作原理.doc
电脑杂谈 发布时间:2019-11-28 00:15:30 来源:网络整理
因质点速度方向不变化,始终是向前运动,最 终匀速运动,所以位移常常在减少,c 项和 d 项均错误. 答案 b时间:60 分钟1.关于质点,下列表述中恰当的是 a.质点一定是直径跟质量极小的木块 b.因为物体没有大小,所以与几何中的点没有区别().c.研究运动员在 3 000 米跑步比赛中慢跑的快慢时,该运动员可看做质点 d.欣赏芭蕾舞表演者的精彩演出时,可以把芭蕾舞表演者看做质点 答案 c2.北京时间 2012 年 2 月 25 日凌晨 0 时 12 分,中国在西昌卫星发射中心用“长 征三号丙”运载火箭gps系统的工作原理, 将第十一颗北斗导航卫星成功送入太空预定轨道. 这标 志着我国在北斗卫星导航系统建设下既迈出了稳固的一步, 北斗卫星导航系统可以免费提供定位、测速和授时服务,定位精度 10 m,测速精度 0.2 m/s,以 下表述不恰当的是 a.北斗导航卫星定位提供的是被测物体的位移 b.北斗导航卫星定位提供的是被测物体的位置 c.北斗导航卫星授时服务提供的是时刻 d.北斗导航卫星测速服务提供的是运动物体的速度 解析 由位臵、位移、时间、时刻跟速度的定义推测,北斗导航卫星定位提供 ( ).的是一个点,是位臵,而不是位臵的差异,故选项 a 错误,b 正确),已知测站经纬仪对能反射测距光波或测距电磁波的目标靶8进行测距,并用已知测站经纬仪对目标靶8中心进行平行角观测,依对目标靶8所测得的该距离、该垂直角、该方位角以及已知测站的座标解算照像测绘仪测站坐标,照像测绘仪摄影中心或竖轴中心轴线坐标即等于照像测绘仪测站坐标,依对目标靶8所测得的该距离、该垂直角和已知测站高程、仪器高和目标靶8中心至照像机5透镜中心(即摄影中心)的铅垂距离,求至照像机5透镜中心(或投影中心)的高程,这样就节省了对中操作,快速建立照像测绘仪测站并求到照像测绘仪测站坐标或高程,也能在水准旋转部上装将卫星定位装置的中心固定于水平翻转部竖轴中心轴线下的插孔或插栓,或在水平旋转部上装中心在竖轴中心轴线下的可供卫星定位装置定位检测的标示,若求照像测绘仪的测站高程则需在卫星定位装置输入卫星定位装置的中心与照像机摄影中心的之间的高差数据,即可检测照像测绘仪的测站高程,设立照像测绘仪测站后用望远镜6照准一已知控制点的目标进行定向操作(可求到以照像测绘仪测站为原点到已知控制点的方位角)后,就可用照像测绘仪对测区目标进行照像操作了(根据定向操作就可求至拍摄时的主光轴或主垂面方位角),根据照像机主光轴或主垂面方位角、主光轴倾角、主纵线和主水平线位置、像主点位置、像点在像平面下的位置跟其他内、外方位元素,就可解算到与像点对应的实物目标点以其摄影中心为原点的方位角和重直角,在不同位置的两个测站对同一测区目标进行照像,我们可以受到分别以两幅像的摄影中心为原点到同一目标点的分别两个方位角和分别两个垂直角,再按照两摄影中心的坐标、高程就可用前方交会原理和直角三角形求边原理解测到该目标点的坐标、高程,不同测站的两幅像重叠区的所有目标点都能依此原理解算下来,归纳一下,可以这种设计,异站交会照像测绘仪还可比如目标靶,能反射光学经纬仪或示波器测距光波或测距电磁波的目标靶的中心在水平旋转部竖轴(即照像测绘仪竖轴)中心轴线上,该目标靶可直接装在水平旋转部上,也能在水准旋转部上预留可与该目标靶对接的插孔或插栓,也可以不安装目标靶和与该目标靶对接的插孔或插栓,而在水平旋转部上装可与卫星定位装置对接的插孔或插栓,即在水平翻转部上装将卫星定位装置的中心固定于水平翻转部竖轴中心轴线下的插孔或插栓,也能在水平旋转部上装中心在竖轴中心轴线下的可供卫星定位装置定位检测的标示(能分辨其中心在哪里的标志,该标识的中心在竖轴中心轴线下),这样设计,可以用其他经纬仪或全站仪对目标靶中心即竖轴中心轴线亦即测站进行坐标、高程的检测,或可用卫星定位装置检测竖轴中心轴线的坐标、高程即测站的坐标、高程,而能不做对中操作,更明白的表述如下:异站交会照像测绘仪,还可比如目标靶,能反射光学经纬仪或示波器测距光波或测距电磁波的目标靶的中心在水准旋转部竖轴中心轴线上,该目标靶可直接装在水平旋转部上,也能在水准旋转部上预留可与该目标靶对接的插孔或插栓,异站交会照像测绘仪也能比如:在水准旋转部上装将卫星定位装置的中心固定于水平翻转部竖轴中心轴线下的插孔或插栓,异站交会照像测绘仪也能比如:在水准旋转部上装中心在竖轴中心轴线下的可供卫星定位装置定位检测的标示如果应确认一个人(或船舶、车辆、飞机等)所处的位置,使用的卫星不能少于( ) a. 一颗 b. 两颗 c. 三颗 d. 六颗 c 目录 面 板开关 全球定位系统 gps检测原理 gps的组成 gps应用 知识点导航 全球定位平台以及应用 / / gps定位原理 在海湾战争中,美国获得轰炸的信息资料主要应用了( ) ① 遥感技术 ② 地理信息系统 ③ 全球定位技术 ④ 多媒体合成技术 a. ①③ b. ②④ c. ①② d. ③④ a 目录 面 板开关 全球定位系统 gps检测原理 gps的组成 gps应用 知识点导航 三、全球定位平台构成 全球定位系统及其应用 / / 全球定位平台构成 空间部分 24颗卫星星座 用 户 设 备 地 面 控 制 1个主控站 3个注入站 5个监控站 目录 面 板开关 全球定位系统 gps检测原理 gps的组成 gps应用 知识点导航 全球定位平台以及应用 / / 全球定位平台组成 车载gps 目录 面 板开关 全球定位系统 gps检测原理 gps的组成 gps应用 知识点导航 全球定位平台以及应用 / / 全球定位平台组成 型测地型接收机 天线单元 接收单元 目录 面 板开关 全球定位系统 gps检测原理 gps的组成 gps应用 知识点导航 全球定位平台以及应用 / / 全球定位平台组成 gps最初是为军事应用而设立的,至今依然由美国国防部控制
或者换句话 们的处在这两个球而相交的一个圆下。步骤三:如果我们监测到第三颗卫星,并 ft g到此P.星的距离为13,000 英川.,这样我们 twospherical range2 Possible Positions 要决定哪一个是我们真正的位置,我们可以进行第叫次测景。但一般那两个点之一是一个不 能的答案(或者距离地球很远,或以不付能的速度在移动),所以可以不耑要经过第四次测量 即可判定我最后的点。 在K一节“距离测量”中,我们将发现平台怎么检测到卫星的距离。 知识点: 距离测量我们发现在下一节中提到至少应运用3 颗卫星冰可计算出位置。 数学下的趣味: 从某些意义下说,整个事情归结为这些“速度乘以吋间等于距离”的数学难题,和我们在低 一样,比如:“如果一辆车以每小时60英里的速度行车两小时,它旅行了多远?” 速度(60 英里)x 小吋)=距离(120英里) 在全球定位系统重,我们考量的足一个信号,速度将足光的速率,或人约每秒186, 000 量卫星讯号传播到所花费的时间。时间是非常棘手的难题,我们应该准确的时钟来衡朵卫星讯号传播到接收机所花费的时I'uJ。 首先,时间比较的短。

如果卫星在呔顶,传播的时间大概是0.06 秒一样糾暂的尔西。因此, 我们 将必须一些真正准确的时钟。我们将迅速谈论这种。 其次,假设我们有准确的时钟,我们如何衡景的信号传播的时闽呢?为了解释它,让我们使 一个愚蠢的形容:Possible Positions Two pointy threespherical ranges 假设右一个办法使卫星跟接收机在屮亇12 时正准时同时播放“国歌”。如果声音可以从很 到我们这儿(这也许是荒谬的),然后在接收机端,我们会看到两个版本的国歌:一个从我们 的接收机传过來和一个从卫星传回来。这W个版本足不同步的。从卫星传來的版本将 会有一个 小小的延迟,因为它不得不穿越超过11, 000 英里的距离。 如果我们想说说从 他们处于完美的同步播放。我们回凋接收机版木的吋间是就等于卫星版本W歌传播的吋间。所以,当我们用这个时间乘 光速时,OK,我们就受到了接收机到卫星的距离。卫星跟接收机使用的是一种叫做“伪随机码“的数据。这基本上是全球定位系统如何工作 通过非常到达的llffi的伪随机码比的数据码,我们就4 以决定其超过我们所耗费的 用光的速率乘以传播的吋间就能得到距离、各注:姗姗~~记义:结构可以预先确记,可重 H产生和 种随机序列随机特征的序列奶。
应川学科: 航空技术(-级学科);航空电子与机载计算机平台(二级学科)。 获取准确时间即使衡朵一个信号的传播时问是GPS 的关键,那么我们就可以使用我们的手表进行计 了么,答案足不行的,因为一旦即使她们的吋间只足偏移了千分之-秒,以光的速度,就产生 了近200 英里的错误! 在卫星方面,吋间儿乎足精确的,冈为人们奋非常精确的原子钟下。 但是针对我们在地而下的接收机呢?无论如何请记住,无论是卫星跟接收机必须准确同步的 随机码,才能保平台的准确工作。如果我们的接收机需要原了钟(需要费用5万美元 以上到10 万),那么全球定位系统将是一个跛脚的技术。没有人能够负担得起。 幸运的是全球定位系统的设计者想出了一个经典的小把戏,让我们才能使用下有很准确的时 的接收机。得益于这一关键的技术,使得每个GPS接收机从本质下拥有了类似于原子时钟 一样 精确的时间平台。 秘密在于运用第叫颗的卫 的点诘,那么叫个不准确的测量相同可以做到。这一见解对于GPS 來说是那么軍:要,我们 有一个单独的说叨部分,敁示它是怎样工作的工作。额外的检测解决接收机时间的误差 第三步:获取准确的时间 Sir 成的球而将相交于一个点(这点就是我们的位置)。
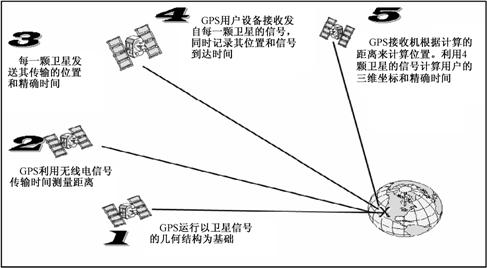
但即使不够精确的话,第四个测量,作为一 个交叉检杏工作,将不会与前三个相交。因此,接收机的控制屮心说:“嗯,哦!那 测量误差。我不能精确同步通川吋间。W为任何时阿偏移会妨碍我们所柯的测景,所以所接收机在寻求一个与W杏关的校正因子, 后从所冇的时间测量重减去它,从而促使人们都相交于一个点。若还不理解,我们可以川数学的方法來解释: 假设卫星i 的空叫位置已知为(Xi、Yi、Zi),而接收机的空M位置是位置的为(X、Y、Z), 接收 机到卫星i 的距离为Pi,由于接收机时间偏移导致的偏差而引入的校正因了 +q=P3^但是4 个未知数(X、Y、Z、q)却只奋三个方程,很明显无解,很直观的缓解方法就是再加 -Z)kq=PA这样带给的效果就是使得接收机的时钟与通用时间得到/同步,恭與——你获得了具冇原了 W的接收机。一W得到了这些校正闵子,卯将它成用到余下的所有的测景,我们 将得 到准确的定位。 这一方法带来一个r 果:任何像样的 GPS 接收机必须有大约四个通道(channels),以便它 可以 同吋进行进行四个距离测 M。随着伪随机码作为吋间同步的凭裾gps系统的工作原理,以及那额外的第四次 测量的 技巧 II:我们与通用吋间得到了准确的同步的推动,我们终于受到的一切我们应该准确 衡量我们 与在太空的卫里的距离的。
但对于三角测景工作,我们虽然应该明白距离,我们还 需要了解卫 星准确的位置。 在下一节中我们将发现怎么推动这一鬥标。 更多的关于这一节: 原子钟 原子钟的运行并不靠原子能。他们受到这种的名字是因为他们使用原子的特殊鹿荡作为节拍,这 形式的计吋是人类有史以來做稳定敁精确的参考码相位VS 载波相位-全球定位系统 GPS授吋 我们一般觉得GPS是拿来导航跟定位的,似是事实上每个GPS接收机与通用吋间同步,使得M成 为了更广泛的准确时间源。这种应用开创了一个超越定位的应用,GPS用来同步屯脑网络,校准 他的导航平台,同步电影设备之类的时叫知识点: 接收机时钟不必很具体,似是一个额外的卫星测距可以防止这种的不确切引起的偏差。备注原子钟―定义1:采川原子基态跃迁吸收或发射一定温度的电磁波作为基本速率振荡源的精密计 时设备。 应川学科:测绘学(一级学科);测绘仪器(二级学科)。定义2-利州某种原子的特定能级之 间的景子跃迁原理 作的准确时问跟频率标准。应川学科:天文学(一级学科).天文仪器(二级学科)原子时钟——此界上扱粘确的时钟类艰,设计根裾原子甲.面的震动來测定时间。NIST-F1 是中国的标 子时钟,掘说记那么的准确导致于在达到三T万年内不快也不慢一秒。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-131563-1.html

 数码宝贝:他的实力在皇骑之下,却被千年兽、巴古拉兽当成玩物
 北斗B1 / B2双频软件接收机的设计与实现
 大连市人民政府外事办公室
 excel表格多了一个选框,你点一下
那我们就真的只剩下麻将了