计算理论有哪些 在实现自主导航之前,移动机器人都有哪些避障方法?(2)
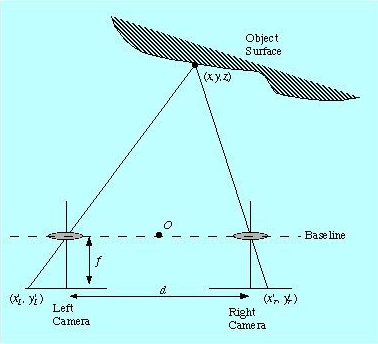
电脑杂谈 发布时间:2019-04-02 15:08:41 来源:网络整理但在图像处理中,边缘锐化、特征提取等图像处理方法计算量大,实时性差,对处理机要求高。且视觉测距法检测不能检测到玻璃等透明障碍物的存在,另外受视场光线强弱、烟雾的影响很大。
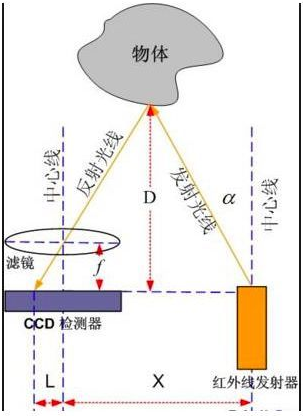
3、红外传感器
大多数红外传感器测距都是基于三角测量原理。
任何高能的光束打在高反射材料上都会被散射到太空之中,但他们万万没想到,地球文明的激光武器不是常规上的光束。首先,因为我们无线网卡之间使用的是2.4g的波段,这个波段和你家里的微波炉一个波段,属 于公用波段,这个波段的特点决定它的反射天线不需要是密封连续的,也就是说这种高频信号可以被一些窟窿状物体反射,所以,我们在做定向天线时候,就可以使 用一些不是象卫星天线反射锅那样的反射器,用网状的东西效果是一样的,窟窿在一定尺寸内,微波信号是传不过去的。所谓「time of flight」,其原理是利用发射器发射特定的红外光,遇物体反射后,传感器通过计算反射距离、时间以计算出物体与手机之间的距离获得图像深度信息,这相比前置的「truedepth」红外线测距方案有一定区别。
有界性,即误差很大的概率几乎为零.从随机误差分布规律可知,增加测量次数,并按统计理论对测量结果进行处理可以减小随机误差.三、精密度、精确度与准确度用同一测量工具与方法在同一条件下多次测量,如果测量值随机误差小,即每次测量结果涨落小,说明测量重复性好,称为测量精密度好也称稳定度好,因此,测量偶然误差的大小反映了测量的精密度.根据误差理论可知,当测量次数无限增多的情况下,可以使随机误差趋于零,而获得的测量结果与真值偏离程度——测量准确度,将从根本上取决于系统误差的大小,因而系统误差大小反映了测量可能达到的准确程度.精确度是测量的准确度与精密度的总称,在实际测量中,影响精确度的可能主要是系统误差,也可能主要是随机误差,当然也可能两者对测量精确度影响都不可忽略.在某些测量仪器中,常用精度这一概念,实际上包括了系统误差与随机误差两个方面,例如常用的仪表就常以精度划分仪表等级.仪表精确度简称精度,又称准确度。在测量流动性较大的介质时,为防止传感器剧烈摆动,用户可选用配重附件,以起到稳定传感器的作用,加配重时一定要要把配重物体放入容器底部,以免拉坏传感导线 。相比之下,tango还需要红外深度感知传感器的配合,谷歌在ar的应用方式上又做了一次加法。
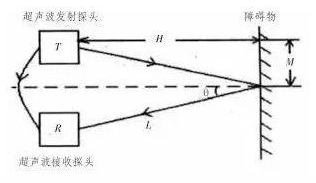
4、超声波传感器
超生波传感器检测距离原理是测出发出超声波至再检测到发出的超声波的时间差,同时根据声速计算出物体的距离。由于超声波在空气中的速度与温湿度有关,在比较精确的测量中,需把温湿度的变化和其它因素考虑进去。超声波传感器一般作用距离较短,普通的有效探测距离都在5-10m之间,但是会有一个最小探测盲区,一般在几十毫米。由于超声传感器的成本低,实现方法简单,技术成熟,是移动机器人中常用的传感器。
机器人避障算法有哪些?
目前移动机器人的避障根据环境信息的掌握程度可以分为障碍物信息已知、障碍物信息部分未知或完全未知两种。
这里就不多谈了,需要补充的是关于切换导航点的问题,游戏中按tab键,按1选择“flight #1”,而后在“waypiont number”里选择需要飞向的导航点,最后在tab下的“orders”里选择“activate current waypiont”或者“go to next waypiont”,这时候即可飞向选定导航点,选定的导航点将重新变成1号导航点,hud的左下角将显示导航点信息,对正hud上方的标尺的虚心三角符号即可飞向选定导航点。尽管有这些主要缺陷,受限制的算法对低密级的应用来说还是很流行的,用户或者没有认识到或者不在乎他们系统中内在的问题。包括slam问题中的信息配准融合、闭环检测等前端算法以及贝叶斯滤波、图优化等后端算法。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/jisuanjixue/article-93299-2.html
-

-
康国花
如果他能接受这个称呼
 十种最有害的计算机病毒是什么?
 千元左右的平板电脑推荐长虹pad-h712售元
 高性能计算机系统管理技术研究
 二叉排序树的创建_创建二叉排序树_二叉排序树的建立
何况还有日寇在使阴招