计算理论有哪些 在实现自主导航之前,移动机器人都有哪些避障方法?
电脑杂谈 发布时间:2019-04-02 15:08:41 来源:网络整理移动机器人是机器人的重要研究领域,人们很早就开始移动机器人的研究。
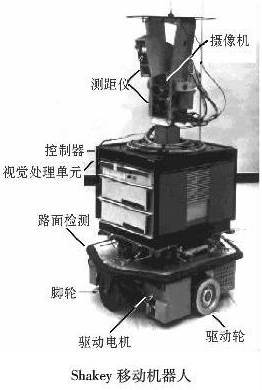
世界上第一台真正意义上的移动机器人是斯坦福研究院(SRI)的人工智能中心于1966年到1972年研制的,名叫Shakey,它装备了电视摄像机、三角测距仪、碰撞传感器、驱动电机以及编码器,并通过无线通讯系统由二台计算机控制,可以进行简单的自主导航。Shakey的研制过程中还诞生了两种经典的导航算法:A*算法(the A* search algorithm)和可视图法(the visibility graph method)。
无人驾驶汽车是一种智能汽车,也可以称之为轮式移动机器人,主要是通过车载传感系统感知道路环境,依靠车内的计算机系统,根据感知所获得的道路、车辆位置和障碍物信息,自动规划行车路线,控制车辆到达预定目标。同样是人工智能,在16年底和17年初却是跌的很惨,可能会流向人工智能研究。麦姆斯咨询认为,对于3d传感供应链来讲,算法、发射器模式和专利将成为未来3d传感发展的三项关键要素。
他详解道,第一项是感知决策,包括多传感器融合、自主导航、路径规划、故障诊断与自主修复等技术。智能送餐机器人具有自动送餐、自主充电、自主导航、避让等实用功能,能够代替或者部分代替餐厅服务员为顾客服务,能够减少服务人员数量,提升餐厅的品牌形象,具有较高的经济价值。 图6 基于结构光的路径自主编程 韩国pyunghyun kim 将线结构光视觉传感器安装在 6 自由度焊接机器人末端,对结构化环境下的自由表面焊缝进行了自主示教。
以上是异型钢管*异型钢管尺寸规格表的详细信息,由山东聊城昌通钢管制造自行提供,如果您对异型钢管*异型钢管尺寸规格表的信息有什么疑问,请与该公司进行进一步联系,获取异型钢管*异型钢管尺寸规格表的更多信息。把城市感知网的传感器连接到万维网上,这也被称之为传感网协同感知服务,它主要是解决城市空天地传感器的协同调度、一体化融合和聚焦服务模型等科学问题,这样用户可以通过可视化终端调度这些传感器,实现城市信息的实时协同接入,做到即使呆在家里,也能知晓外面所发生的任何事情。
移动机器人避障常用的传感器
1、激光传感器
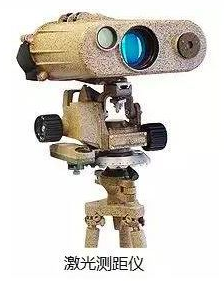
激光测距传感器利用激光来测量到被测物体的距离或者被测物体的位移等参数。
比较常用的测距方法是由脉冲激光器发出持续时间极短的脉冲激光,经过待测距离后射到被测目标,回波返回,由光电探测器接收。根据主波信号和回波信号之间的间隔,即激光脉冲从激光器到被测目标之间的往返时间,就可以算出待测目标的距离。
[0003]由于液位和物位测距要求的精度较高,但是离散傅里叶变换具有栅栏效应,选取的峰值点只在测量距离为测量精度整数倍时才是准确的,其他距离时都会出现固有的系统误差。精密型全站仪主要指角度测量精度达到0.5秒,距离测量精度达到1mm+1ppm的高精度全站仪,能够完成精密工程测量、工业检测、形变监测等高精度测量工程项目。测距精度和距离分辨力对信号形式的要求是一致的,主要取决于信号的频率结构,为了提高测距精度和距离分辨力,要求信号具有大的带宽,而测速精度和速度分辨力则取决于信号的时域结构,为了提高测速精度和速度分辨力,要求信号具有大的时宽。
2、视觉传感器
视觉传感器的优点是探测范围广、获取信息丰富。
实际应用中常使用多个视觉传感器或者与其它传感器配合使用,通过一定的算法可以得到物体的形状、距离、速度等诸多信息。或是利用一个摄像机的序列图像来计算目标的距离和速度,还可采用SSD算法,根据一个镜头的运动图像来计算机器人与目标的相对位移。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/jisuanjixue/article-93299-1.html
-

-
郭晓改
便是统一之日
-
武迎双
现在的国家
 聚丙烯下游产业发展分析
 解决方法:如果无法在win10系统中弹出CD-ROM,该怎么办
 计算机网络最主要的功能是资源共享和通信
 沉重! 2020年知道世界大学排名发布!青贝并列14?纽约大学倒计时?
烊烊吃午饭了没啊