自动空气开关文字符号 【2019年整理】全自动双面钻的电气控制系统设计(2)
电脑杂谈 发布时间:2019-04-12 09:10:17 来源:网络整理排量:496ml/r 额定转矩:1000n.m 转速:200r/min 额定压差:14mpa 额定流量:100l/min 额定输出功率:22kw 复算刮板链速:。如果外部负载转矩小于电机设定的输出转矩则电机会一直加速直到超出电机或驱动的最大允许转速后报警停在.。在6hz以下仍可输出功率,但根据电机温升和起动转矩的大小等条件,最低使用频率取6hz左右,此时电动机可输出额定转矩而不会引起严重的发热问题。
(二)控制电源的设计控制电源采用 110v 交流电压、照明灯采用 24v 电压、指示灯采用 6v 电压,查《简明电 工手册》 ,选用型号为 110 的变压器(三)控制电路的设计(1)电机控制电路的设计:1)油泵和冷却泵的运转情况分别由 KM1,KM2 控制,并且使用最基本的“启—保—停” 的控制电路; 油泵电机的开关分别为 SB8 和 SB10, 冷却泵的开关分别为 SB7 和 SB9。 2)为保证两台电动机同时启动,同时停车,两台同型号的动力头电动机的运转由一 个接触器 KM3 控制, 其中能耗制动过程由 KM4 控制, 制动时间由时间继电器 KT 来确 定;过载保护由 FR3 常闭触头串在动力头及能耗控制回路中实现;SB5 为启动按钮, SB6 为停止按钮。(2)电磁阀控制电路的设计:(电磁阀控制)(中间继电器)由于电磁阀无自锁功能,故引入中间继电器,由于加工工程工步数 N=6,故选用中间继 电器个数M ?N ? 3 ,通电域 m=3(传递电磁阀工步数) ,继电器成菱形。其动作 2YV2 + + + + YV3 + + YV4 + YV5 + KA1 1 1 1 0 0 0 KA2 0 1 1 1 0 0 KA3 0 0 1 1 1 0表如下表所示: YV1 定位(SB1) 夹紧(YJ1) 入位 (YJ2) 工进(SQ1\SQ5) 退位(SQ2\SQ4) 复位(SQ3\SQ6) + + -表 1-电磁阀控制逻辑状态表 1)根据切削工艺要求,动力头的前进运动和后退运动能够进行循环控制,其控 制过程如下: ①定位:当系统内油压达到工作要求时(YJ3 闭合) ,按下 SB1,电流继电器 KA1 和电磁 铁 YV1 得电,KA1 的常开触点闭合,零件被准确定位。
②夹紧:由于电磁铁 YV1 的得电,当压力继电器 YJ1 的常开触点闭合,使 YV2 得电,定 位工序结束,指示灯 HL1 亮。由于 KA2 开始得电,其常开触点闭合,系统进入夹紧工序,零 件被夹紧。 ③入位:由于电磁铁 YV2 得电, ,当压力继电器 YJ2 的常开触点闭合,表明零件已被夹 紧,夹紧指示灯 HL2 亮。此时 KA3 开始得电,KA1 和 KA2 保持得电状态,滑台入位,带动夹 具一起进入加工位置.④工进:滑台入位后压下限位开关 SQ1/SQ5,其常开触点 SQ1/SQ5 闭合,使 YV4 得电, 系统进入工进环节。 ⑤退位:拖板左右两边的动力头对零件进行两端面铣削加工(工进) ,当动力头达到加 工终点时,压下限位开关 SQ2/SQ4,其常开触点 SQ2/SQ4 闭合,使 YV5 得电,系统进入退 位环节。 ⑥复位:当动力头退回原位时,压下限位开关 SQ3/SQ6,其常闭触点 SQ3/SQ6 断开, 则复位工序结束,同时夹紧工序也结束,指示灯 HL2 灭,夹具打开,取出零件。 经过上述六个步骤,机床的一次进给循环即 2)因设备调整需要,系统定位,夹紧,入位,工进及退位/复位操作环节既可实现半自 动循环,又可实现单独的控制,用 SA2,SB2,SB3,SB4 分别对其完成进行手动控制。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-93554-2.html
-

-
尚长健
全系统的可靠性
 合肥海尔电视售后维修
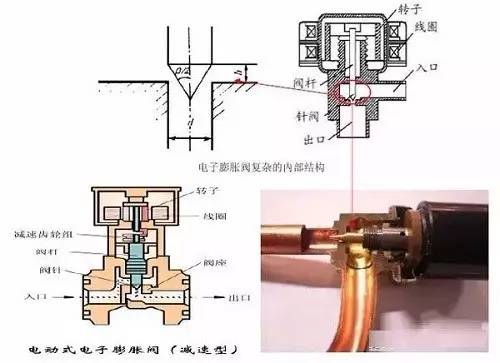 空调膨胀阀在哪里以及做什么?
 韩电(KEG)双门迷你小烤箱 家用冷藏保鲜宿舍租房 三门小型电冰箱 静音节能公
 都南柜式空调机组中央空调样机
对于马云的讲话