gps定位的基本原理 基于FPGA的GPS+GSM双重车载定位系统设计(2)
电脑杂谈 发布时间:2018-02-21 01:03:57 来源:网络整理2.2 创建QuartusⅡ工程
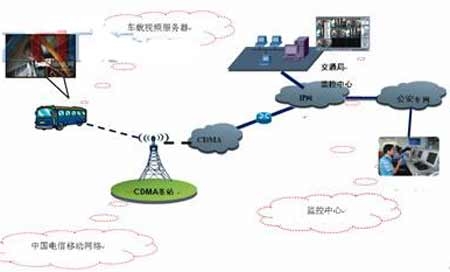
创建项目工程名为GPS,芯片选型为EP2C20F484C7,并创建一个原理图文件GPS.bdf。
2.3 启动SoPC Builder并配置硬件系统
将生成的NiosⅡ标准型CPU应用到系统中,debug level位设为1,系统复位映射到FLASH中,地址为0X0;异常映射到SRAM中,地址为0X-20.然后添加自己定制的LCD控制模块LCD_interface.v到NiosⅡ系统中。选择RS 232串口作为系统与GPS接收模块的接口,在系统构架中添加UAWT组件,命名为GPS_UART,波特率设为9 600 b/s.并选择DMA数据传输控制项。在组件中选择valonCornponenst/others/Interval Timer,在弹出的对话框中配置Initial Period项为1 ms,数据位宽为32。SDRAM作为存储介质保存数据,data width设为16,address width中row为12,column为8。添加SRAM模块用来存储程序,memory sizes为4 MB,添加CFI-Flash模块,用来存储图像及系统配置信息,在SoPC Builder左侧的组件栏中选择Avalon Components/Flash Memory,双击组件,选择address width为22,data width为8;还需要添加EPCS Controller,具体方法是:选择SoPC Builder左侧组件栏中的Avalon Components/Memory/EPCS Serial Flash Controller,单击Finish,完成组件添加。
添加Flash Controller模块,用来控制FLASH工作。由于FLASH的数据总线是三态的,所以NiosⅡCPU在与FLASH进行连接时需要添加Ava-lon总线三态桥控制模块Tri_state_bridge,用来连接FLASH模块;添加自己定制的GPS控制模块。最后添加系统ID模块。配置完成后选择Sy-stem Generation标签,单击Generate按钮,启动系统生成。
2.4 创建QuartusⅡ顶层模块并集成NiosⅡ硬件系统
在GPS.bdf中添加生成的NiosⅡ系统,配置接口电路,生成完整的硬件系统构架。如图2所示。
选择Start Analysis&Synthesis开始分析和综合,完成后进行引脚分配,检查无误后执行Start Assembier,对输入设计进行汇编;将汇编好的编程配置文件GPS.sof通过JTAG方式下载到定位终端目标板上,即可完成硬件的所有综合设计。
3 利用NiosⅡIDE进行系统软件设计
3.1 软件总体构成
定位系统软件主要完成定位信息的采集和定位终端与监控中心之间的数据通信,主要由主程序、显示程序、GPS信息处理程序和GSM信息处理程序组成。主程序完成系统的初始化、自检、人机交互操作和定位信息的处理等功能。
3.2 GSM网络定位及通信

目前,中国移动和中国联通的移动通信网络既是语音通信网络,又是一个能提供丰富数据业务的网络,只要当地网络开通了位置服务功能,选用支持STK的SIM卡,即可通过STK命令得到位置信息。GSM网络通信主要以短消息的方式进行,包括短消息的接收和发送。在短消息的收发程序设计中运用AT命令来实现,其包括定位和监控信息的编码和解码、通信模式设定和联机测试、短消息的收发、收发数据的关键命令字的模式匹配。
3.3 GPS信号定位
在进行信号稳定跟踪以前,首先需要实现信号的捕获来确定信号是否存在。通用接收机对载波信号的捕获通常采用一维的串行相关搜索。在本文所描述的高动态情况下,载波多普勒频偏最大为±14 kHz,若选择频率搜索步进为500 Hz,需要57次才能完成整个28 kHz带宽的搜索,显然非常耗费时间。而利用傅里叶变换将信号从时域变换到频域后,通过把原来的时域串行搜索变为频域并行搜索,进行1次并行搜索就能等同于传统方式下的57次串行搜索,大大节约了搜索时间。GPS定位流程如图3所示。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-86467-2.html
-

-
张明杰
好喜欢
-
刘思谦
大家想想在中国有几个做生意的敢像他这样说话的
 光学分辨率扫描仪知识ZOL术语
 高速快门和慢速快门拍摄不同的照片,摄影知识不是在问人
 相机弄乱了“索尼大法”的过去和现在的生活
 手机移动电源排名(国内十大移动电源品牌)
马上赶过来送上几部意思意思