导航的原理和系统11
电脑杂谈 发布时间:2020-07-21 00:05:17 来源:网络整理
导航的原理和系统的讲师: 黄志刚教授,李瑞讲师,2009年9月第一章简介概述导航的来源来自于交通和军事活动对位置或位置识别的需求,以及目的是解决: “我现在在哪里?” “我要去哪里?”导航的定义和任务的概念: 引导各种运输工具(飞机,轮船,车辆等)和个人导航已建立路线的过程称为导航. 这是保证运输. 承运人安全,准确地遵循所选路线并准时到达目的地的一种手段. 早期导航方法概述,地形和功能指南车,吉利古天体导航,磁罗盘—指南针计算导航—惯性导航早期导航的缺点概述天气,季节,能见度和环境限制. 导航精度低. 导航区域有限(空中,海上或地面). 安全性和准确性不高. 发明概述和导航的特征. 导航系统通常由导航设备组成. 地面或卫星上建立的导航站(站)通过信号的传播和导航设备与导航站之间的通信获取导航信息,并指示其实时位置或定位在飞机或轮船上,以便使承运人处于不同的位置. 导航任务可以在不同的天气和气候条件下成功完成. 概述导航具有以下特征: 不受外部条件(例如白天和黑夜,季节,天气,环境等)的限制. 导航参数的测量精度高,测量速度快.

该系统体积小,重量轻且高度可靠. 该系统便宜,经济,易于推广和流行. 导航的任务通常包括以下四个方面: 引导承运人沿着既定路线航行;确定载体的当前位置及其导航参数,包括实时运动状态,例如航向,速度和姿态;在夜间引导承运人,并在复杂的天气条件下安全着陆或进入港口;确保承运人准确,安全地完成导航任务所需的其他导航任务. 导航系统的分类基于测量的电参数,幅度,相位,频率,脉冲(时间)类型,化合物类型,角度测量,距离测量以及根据测量的几何参数的距离测量差. 独立式(自包含式),非自主式,根据导航站(站)的安装位置按有效工作距离短程,按有效工作距离远距主动,被动导航系统性能设计或测量导航系统时的技术指标和技术指标精度,覆盖范围和系统容量是首先要考虑的因素. 它们反映了导航系统提供的导航信息的准确性,可服务区域以及用户数量. 其他导航参数对导航用户也很重要.gps导航仪工作原理,特别是对于航空用户,对于确保飞行安全和效率至关重要. 准确性: 导航系统的准确性是指系统为运输工具提供的位置与当时运输工具的实际位置之间的误差大小. 常用的均方误差(RMS),圆概率误差(CEP覆盖率: 一个区域或三维空间),导航信号可以使导航用户以指定的精度确定载波的位置.

系统容量: 可以在导航系统范围内同时提供位置服务的用户数量. 导航信息更新率: 导航系统可以在单位时间内为载体提供定位或其他导航数据的次数. 系统完整性: 完整性也称为完整性或完整性,完整性等. 它是指系统在导航系统出现故障或错误更改超出允许范围且无法提供可用导航服务时及时向用户发出警报的能力. 能力连续性: 导航系统在承运人的特定操作阶段提供指定定位和引导功能而不会中断的能力,表明系统连续提供导航服务的可用性: 指导航系统和用户设备何时处于在正常操作中,系统都会为承运人提供可用的导航服务时间和导航时间的百分比. 可靠性: 指在给定的使用条件下,系统在指定时间内完成指定性能的功能的概率. 通常,本发明的发明和发展历史单独地或组合地使用以实现为载体提供实时位置或定位信息的目的. 到目前为止,人们主要使用基于陆地的导航系统,包括: VOR(VOR),测距仪(DME),TACAN(航空信标),航空服务仪表着陆系统(ILS),微波着陆系统(MLS),精密进近雷达(PAR)等;主要服务于导航的Loran-C(Loran-C)和海上信标领先的卫星导航技术发展迅速,已广泛应用于各个领域. 总体而言,导航的发展过程经历了三个典型的发展阶段: 从定位的早期阶段到全面的发展阶段,发展的阶段变得越来越完善,再到成熟的普及阶段. 卫星导航应用以及多种导航方法的同步开发.

早期是从20世纪初到第二次世界大战之前. 在此阶段,测向技术的发明使导航系统真正成为可用于指导导航的可靠设备. 罗盘,定向设备,四车道信标和扇形信标可以测量信标站的方向,或进一步测量两个或更多信标站的位置以进行船舶定位. 发展阶段时间从第二次世界大战开始到六十年代初. 在这一阶段,为战争的需要发明了各种名称的导航系统: TACAN,测距仪(DME),超低频导航系统,伏特(VOR),多普勒导航雷达,劳兰德系统(LORAN)仪表着陆系统(ILS)精密进近雷达(PAR)高度仪(Radio ltimeter)站卡系统(DECCA)成熟阶段时间从60年代中期到现在,该阶段之前的大多数导航系统都是陆上系统,将整个系统的复杂性集中在地面导航站上,使机载或舰载用户设备相对简单,成本低,可靠性高,但其导航精度普遍较低,导航数据更新率不高. 覆盖范围有限. 第一: 将导航站设置在大的问题;第二: 它发出的波频率很高,可以平稳地通过电离层等大气层. 并提供高导航精度;第三: 它可以通过多颗卫星形成一个导航星座,使用户无需发射信号就可以实现二维,三维甚至二维定位.
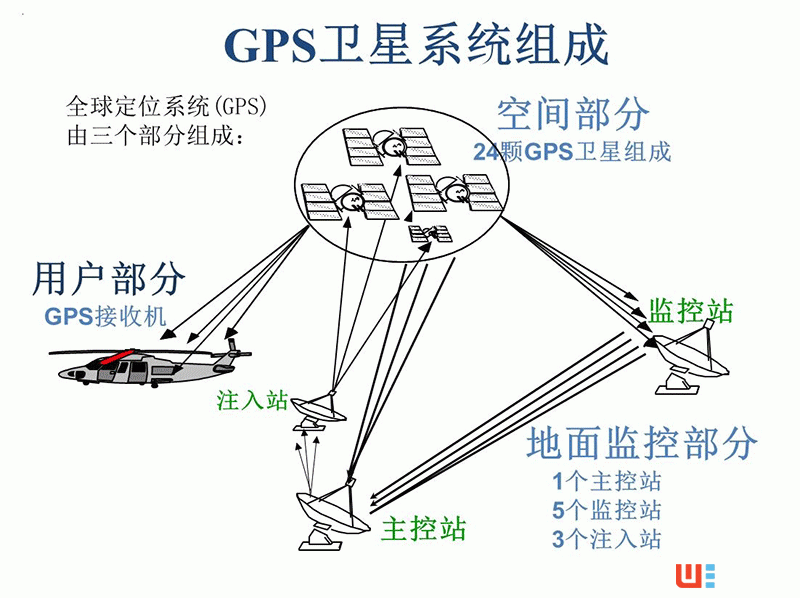
TransitNavigation卫星系统(TransitNavigation卫星系统)TransitNavigation卫星系统: 该系统由美国海军于1958年开发. 导航卫星于1964年发射并投入使用. TransitNavigation卫星系统可在全球范围内使用在其中定位和导航船舶该范围开创了人造卫星用于导航的先河,并且是第一代基于卫星的导航系统. 它通过天空中的7颗卫星(其中一颗是备用星)向地面用户发送连续波信号. 通过测量卫星信号的多普勒频移,地面或水上的低动态用户可以达到数十米甚至更长. 导航定位精度几百米. GPS和GLONASS卫星导航系统: 1973年,美国国防部开始开发第二代卫星导航系统,即现在的GPS(导航卫星定时测距/全球定位系统,NAVSTAR GPS),其全名是“ Navigation卫星定时测距/全球定位系统,NAVSTAR GPS)系统. GPS于1994年部署,所有24颗卫星都发射了. 1996年,它进入了“全面运营能力(FOC)阶段”. GPS和GLONASS卫星导航系统: GPS使用24颗海拔20,000公里的卫星来覆盖世界. 用户只要接收到来自4颗卫星的信号,就可以实现定位. 它的特点是全天候全球导航,定位精度高,可以为用户提供三维位置,三维速度和时间信息,用户设备被动工作,体积小,重量轻,功耗低,易于使用,价格低廉,应用范围广,是军事应用的首选定位系统.
通过提取GPS信号的载波相位信息,可以获得更高的测量或定位精度,可用于高精度定位场合,例如测绘,低动态导航和载波姿态测量. 其他卫星导航系统2003年5月,中国发射了北斗导航系统的第三颗卫星,并完成了第一代有源卫星导航系统的建设. 目前,欧洲国家正在积极构建独立于GPS的多国共享导航卫星系统-Galileo系统. 国际民航组织(ICAO)和国际海事卫星组织(IMO)也计划建立一个全球统一的GNSS(全球导航卫星系统)系统,以实现无缝导航. 集成导航系统: GPS /惯性导航(INS)结合了JTIDS和PLRS结合了地形信息系统和惯性导航集成了卫星导航系统的增强技术卫星导航系统在覆盖范围和准确性方面已经远远超过了陆基导航系统的性能,但是系统的完整性,可用性和连续性无法满足某些用户的需求,尤其是飞机飞行. 卫星导航系统的增强可以进一步提高系统的性能,在某些应用中,例如飞机的降落阶段,可以提高系统的制导和定位精度,从而达到精密进近的目的. 卫星导航系统的增强技术主要包括自主增强(RAIM),辅助增强(AAIM),局域增强(LAAS)和广域增强(WAAS). GPS和GLONASS系统可以在任何气候条件下提供连续,便捷的实时和便捷. 具有位置,方向,速度,姿态和时间信息的高精度卫星导航代表了导航的未来发展方向.
与此同时,导航技术的应用正在迅速超越运输范围,渗透到国民经济和人民生活的各个方面,包括工业,农业gps导航仪工作原理,林业,渔业,公共安全,急救,邮政以及电信,电力传输和地质. ,石油勘探,信息网络,科学研究等. 在新的导航系统中,卡尔曼滤波技术已被广泛使用. 这对于过滤定位数据中的噪声,平滑轨迹和执行多系统组合非常重要. 卡尔曼滤波用于导航,地形辅助导航,JTIDS和PLRS及其组合导航. 军事应用在当前军事领域,新一代混合导航系统不仅可以更好地满足军事任务的导航制导要求,而且可以提供更广泛的战术功能,并成为军事作战效能的重要组成部分. 它的军事应用主要包括以下几个方面: 成为C3I(命令,通信,控制,信息)系统的重要组成部分. 本章
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-287645-1.html

 IE浏览器实现打印预览
 干货教程:PPTminimizer | PPT压缩工具
 airpods无线充电和有线充电之间的区别
 d90论坛 村花争先恐后排队上,原因竟是这个!
看包装是过期食品