GPS导航定位原理和定位求解算法
电脑杂谈 发布时间:2020-07-15 04:12:16 来源:网络整理
关于GPS导航和定位原理以及定位计算算法. Doc文档,Aiwen共享的信息具有丰富的相关文档,每天都有成千上万的行业名人在网站上共享最新信息.

GPS导航和定位原理以及定位计算算法全球定位系统(GPS)是英文GlobalPositioningSystem的缩写. 其含义是使用导航卫星测量时间和距离,以形成全球定位系统. 它是由美国国防部开发的新一代卫星导航和定位系统gps导航定位原理,具有在海洋,陆地和空中的全方位实时3D导航和定位功能. GPS用户部分的核心是GPS. 它主要由基带信号处理和导航解决方案组成. 基带信号处理部分主要包括GPS卫星信号的二维搜索,采集,跟踪,伪距计算,导航数据解码等. 导航解决方案部分主要包括根据导航数据中的星历参数实时计算每颗可见卫星的位置. 根据导航数据中的误差参数,星时钟误差,相对论效应误差,地球自转效应,计算信号传输误差(主要包括电离层实时传输误差和对流层实时传输误差)和其他实时误差,并从伪距中消除. 根据以上结果,解决了接收机的PVT(位置,速度,时间). 实时精度因子(DOP)计算和监视以确定定位解决方案的精度. 本文重点介绍GPS接收机导航解决方案部分,基带信号处理部分可以参考相关信息. 本文讨论的假设是GPS已有效捕获和跟踪GPS卫星信号,计算了伪距并解码了导航数据.

地球坐标系的简要说明. 要描述对象的位置,必须有一个关联的坐标系. GPS在地球表面的位置是相对于地球的. 因此,为了描述GPS接收机的位置,需要将固定在地球上并随地球旋转的坐标系,即地球坐标系,用作参考系. 地球坐标系具有两个几何表达式,即地球矩形坐标系和地球大地坐标系. 地球的直角坐标系的定义是: 原点O与地球的质心重合. Z轴指向地球的北极,X轴指向地球的赤道平面与格林威治子午线的交点(即经度方向),Y轴与XOZ形成右手坐标系在赤道平面上. (即指向东经方向). 地球大地坐标系的定义是: 地球的椭球中心与地球的质心重合,椭球的短轴与地球的旋转轴重合. 地球表面任意一点的地球纬度是椭球法线与椭球赤道平面之间的夹角. phi的经度是椭圆子午线与格林威治子午线之间的夹角. 高度h是从沿椭圆法线的点到椭圆的距离. 让地球表面上的任何点P在地球的笛卡尔坐标系中都表示为P(xyz),在地球的大地坐标系中表示为P(philambdah). 那么两者之间的互换关系是: 大地坐标系变成直角坐标系: 其中: n是椭球体circle圆的曲率半径,e是椭球体的第一偏心距. 如果椭球的长半径为a,短半径为b,则()直角坐标系将成为大地坐标系. 可以通过以下方法获得. phi是通过迭代方法获得的. phic是地心纬度,ep是椭圆率. 可以设置初始值phi. = phic被迭代直到| phii = phii |小于某个阈值.
这两个坐标系通常在定位系统中互换使用. 您必须熟悉两个坐标系之间的转换关系. GPS定位和消除算法中的主要错误GPS定位中的主要错误是: 星钟误差相对论误差地球旋转误差电离层和对流层误差. )星钟错误星钟错误是由于车载时钟和GPS标准时间之间的错误所致. GPS测量基于精确的时间测量. 由星形时钟误差时间引起的距离偏差可以达到ms,因此必须消除. 二项式通常用于表示星钟误差. ()在GPS星历中,发送二项式系数以达到校正的目的. 进行此校正后,可以将星型时钟与GPS标准时间之间的误差控制在ns之内. )相对论误差根据相对论在以一定速度运行的卫星上安装的地面时钟频率会改变时钟频率. 变化的量是: 卫星上的时钟比地面慢. 要纠正此错误,请使用系数改进方法. GPS星历广播该系数以消除相对论误差,该误差可在ns内控制. )地球的旋转误差GPS定位使用固定连接到地球的协议. 地球坐标系随地球绕z轴旋转. 卫星相对于协议地球系统的位置(坐标值)相对于纪元. 如果卫星在发送信号的某个时刻处于协议坐标系中的某个位置,则当地面接收到卫星信号时,由于卫星的旋转,卫星不再处于瞬时位置[坐标值]. 地球. 换句话说,为了在接收卫星信号时解决接收机在协议坐标系中的位置,必须将当时的坐标系用作解决方案的参考坐标系.

用于查找卫星位置的时间是卫星发送信号的时间. 这样,必须将此时求解的卫星位置转换为参考坐标系中的位置. 令地球自转角速度为从我们传输信号到接收信号为△t的瞬时信号传播延迟. 在此期间,将上升交点的经度调整为三维坐标,将其调整为(). 由地球自转引起的定位误差在米级精确定位. 必须考虑消除. )电离层和对流层误差电离层是指地球上空的高度,与地面的距离超过km. 电离层中的气体分子由于来自太阳和其他天体的各种辐射而被强烈电离,从而形成大量的自由电子和正离子. 电离层误差主要包括电离层折射误差和电离层延迟误差. 由它引起的误差在垂直方向上可以达到约几米,在水平方向上可以达到约几米. 目前,不可能使用严格的数学模型来描述电子密度的大小和变化. 因此,通过使用电离层校正模型或双频观测对其进行校正,可以消除电离层误差. 对流层是指大气的底层,距离地面约千米,以说明整个大气质量. 它的大气密度大于电离层的大气密度,并且大气状态也更加复杂. 当对流层与地面接触时,从地面获得的辐射热能的温度随高度的增加而降低. 对流层折射由两部分组成: 一是电磁波的传播速度或光速在大气中减慢引起的路径延迟,这是主要部分;其次是GPS卫星信号在穿过对流层时也会弯曲传播路径,这会导致测量距离出现偏差. 它可以在垂直方向到达仪表,在水平方向到达仪表.
对流层误差也可以通过经验模型进行校正. 在GPS星历中,通过给出电离层对流层模型和模型参数,可以消除电离层和对流层误差. 实验数据表明,利用该模型提高了电离层误差的有效性,实现了对流层误差的改善. GPS星历结构和计算过程在时钟与GPS标准严格同步时获得的位置,然后要求解的位置是一个未知变量,需要一个独立的方程来求解. 但是,在实际情况中,很难在时钟和GPS标准之间实现严格的同步. 这样,我们将时间和GPS标准时间偏差作为未知变量. 为了解决这个问题,我们需要一个独立的方程,即观察卫星. 图GPS定位(不考虑时间偏差)假设接收机位置为(xuyuzuzu),接收机时间偏差为tu,则由于时间偏差而引起的距离偏差即为获得的伪距观测值. 我们可以得到联立方程()线性化上述公式,也就是在实位置(xuyuzu)进行泰勒级数展开,而忽略高阶项,get()其中()是迭代公式的实际计算. 迭代终止条件为真. 位置(xuyuzu)的变化量小于某个阈值,该变化量最终获得,可以用作计算时间偏差的基础. 通常,使用矩阵法求解. 为了求解方程,我们还需要事先知道卫星的位置,并且可以从卫星的星历表中获得卫星的位置. GPS卫星星历表给出了当地恒星的星历表. 根据星历表,可以计算出卫星的实时位置,并且星历表提供了消除卫星时钟误差,相对论误差,地球自转误差,电离层和对流层误差的参数. 通过该参数计算出的卫星位置基本可以消除上述误差.
解决卫星位置的基本步骤是: 计算卫星运行的平均角速度①计算归化时间②计算观察点附近点的角度③计算附近点的角度④计算卫星矢量⑤计算卫星的真角上升交点的角距离⑦计算扰动校正项⑧计算上升交角,卫星矢量直径,经扰动校正的轨道倾角⑨计算观察时的上升交点经度⑩计算卫星在地心位置坐标系. 尤其值得注意的是,在计算卫星的真实近角角度Vk时应使用公式(),其中e是偏心率,Ek是卫星的近点角度. 一些参考书使用错误的公式来计算卫星的真实近角,这将导致卫星的真实近点角的象限模糊,并且无法获得正确的卫星位置. 完成上述计算后,根据星历中广播的误差参数进一步消除误差. 这样,我们就获得了使用GPS星历进行导航和定位的完整过程. 结论我们已经详细描述了GPS卫星导航和定位的原理以及定位解决方案的算法,并分析了主要的误差来源和消除方法. 当然,基于该算法,可以进一步研究卫星数大于星数的算法和差分GPS算法. 介绍GPS定位的数学原理GPS定位的基本原理是基于高速卫星的瞬时位置作为已知的起始数据并采用空间距离切除的方法来确定要测量的点的位置. 如图所示,假设将GPS放置在要在时间t进行测量的地面点上,则可以测量到的GPS信号的时间Δt,以及其他数据,例如接收到的卫星星历表可以确定以下四个方程: 以上四个方程中待测点的坐标x,y,z和Vto是未知参数,其中di = c△ti(i = ,,,).
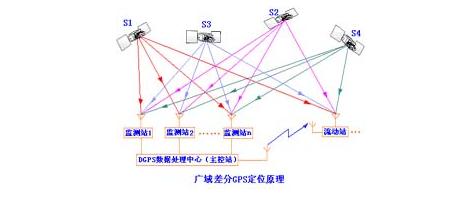
di(i = ,,,)是卫星,卫星,卫星和卫星到之间的距离. △ti(i = ,,,)是卫星gps导航定位原理,卫星,卫星,卫星信号分别到达的时间. c是GPS信号的传播速度(即光速). 四个方程式中参数的含义如下: x,y和z是要测量的点的坐标的空间直角坐标. xi,yi,zi(i =,,,)是在时间t时卫星,卫星,卫星和卫星的空间直角坐标,可以从卫星导航消息中获得. Vti(i =,,,)是卫星星历表分别提供的卫星,卫星,卫星,卫星的卫星时钟差. Vto是的时钟差. 根据以上四个方程,可以计算出待测点的坐标x,y,z和的时钟差. VtoDGPS原理当前的GPS系统提供的定位精度优于仪表. 为了获得更高的定位精度,我们通常使用差分GPS技术: 将GPS放在基站上进行观察. 根据基站的已知精确坐标,计算从基站到卫星的距离校正数,然后基站实时发送此数据. 用户在接收GPS观测值的同时,还接收参考站发送的校正号,并对其定位结果进行校正,以提高定位精度. 差分GPS分为两类: 伪距差分和载波相位差分. . 伪距差原理这是使用最广泛的差. 观察基站中的所有卫星. 根据已知的基站坐标和每个卫星的坐标,找到每个时刻每个卫星到基站的真实距离.
与测得的伪距进行比较,获得伪距校正数并将其发送给用户以提高定位精度. 这种差异可以获得仪表级的定位精度,例如沿海广泛使用的“信标差异”. . 载波相位微分原理载波相位微分技术,也称为RTK(RealTimeKinematic)技术,是一种用于实时处理两个站的载波相位观测值的差分方法. 即,参考站收集的载波相位被发送到用户接收机以计算差解坐标. 载波相位差可使定位精度达到厘米级. 它被广泛用于动态需要高精度位置的区域.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-280767-1.html
-

-
陈津怡
广交朋友
 IE浏览器实现打印预览
 干货教程:PPTminimizer | PPT压缩工具
 airpods无线充电和有线充电之间的区别
 d90论坛 村花争先恐后排队上,原因竟是这个!
做了电商