全面了解GPS全球定位导航系统的原理.pdf
电脑杂谈 发布时间:2020-07-15 04:11:13 来源:网络整理
全面解释GPS全球定位系统(GPS)的原理. 全球定位系统(GPS)由美国在1970年发. 它用了20年时间,耗资200亿美元. 它于1994年完全完成,并拥有Land and Air,具有全方位实时3D导航和定位功能的新一代卫星导航和定位系统. 过去十年来中国测绘部门的使用表明,GPS凭借其全天候,高精度,自动化和高效功能赢得了大多数测绘工作者的信任. 它已成功地用于大地测量,工程测量,航空摄影测量,车辆导航和控制,地壳运动监测,工程变形监测,资源测量以及地球动力学等各个学科,给测绘领域带来了深刻的技术革命. 随着全球定位系统的不断完善,软硬件的不断完善,应用领域也在不断扩大. 目前,它已经扩散到国民经济的各个领域,并逐渐渗透到人们的日常生活中. GPS系统的特点: 1.全球全天候工作: 它可以为用户提供连续,实时的三维位置,三维速度和精确的时间. 不受天气影响. 2,定位精度高: 单机定位精度优于10米,采用差动定位,精度可达到厘米级和毫米级. 3.功能众多,应用广泛: 随着人们对GPS的了解加深,GPS不仅在测量,导航,速度测量,时间测量等方面得到了越来越广泛的应用,而且其应用领域也在不断扩大.
GPS的发展在卫星定位系统出现之前,无线导航系统主要用于远程导航和定位. 1.导航系统Roland-C: 工作在100KHZ,由三个地面导航站组成,导航工作区为2000KM,一般精度为200-300M. 欧米茄(Omega): 工作在12 kHz. 它由八个地面导航站组成,可以覆盖整个世界. 精度只有几英里. 多普勒系统: 利用多普勒频移原理,通过测量频移获得运动物体参数(地面速度和漂移角),并计算飞机位置. 它属于一个自行准备的航位推测系统. 误差随着范围的增加而累积. 缺点: 工作区域小;波的传播受大气影响;定位精度不高2. 最早的卫星定位系统是美国子午线系统(Transit),该系统于1958年开发,并在64个系统中正式使用. 由于该系统的卫星数量较少(5-6),因此运行高度较低(平均1000KM),并且从地面站观察卫星的时间间隔很长(平均1.5小时),它无法提供连续的实时3D导航. 而且精度低. 为了满足军事和民政部门的紧急需求,需要进行连续的实时和三维导航. 1973年,美国国防部制定了GPS计划. 3. GPS开发过程GPS实施计划分为三个阶段: 第一个阶段是程序演示和初步设计阶段. 从1973年到1979年,总共发射了4颗测试卫星.

开发了地面并建立了地面跟踪网络. 第二阶段是综合开发和测试阶段. 从1979年到1984年,相继发射了7颗测试卫星,并开发了用于各种应用的接收机. 实验表明,GPS定位精度远远超过设计标准. 第三阶段是实用的联网阶段. 1989年2月4日成功发射了第一颗GPS工作卫星,这表明GPS系统已进入建造阶段. 在1993年底,已经建立了一个实用的GPS网络(21 + 3)GPS星座,并且将来会根据计划更换故障的卫星. GPS的原理1. GPS系统的组成GPS由三个独立的部分组成: 空间部分: 21个工作卫星和3个备用卫星. 地面支持系统: 1个主控制站,3个注入站和5个监视站. 用户设备部分: 接收GPS卫星传输信号gps导航定位原理,获取必要的导航和定位信息,并在数据处理后完成导航和定位. GPS硬件通常由主机,天线和电源组成. 2. GPS定位的原理GPS定位的基本原理是基于高速移动的卫星的瞬时位置作为已知的起始数据并采用空间距离切除的方法来确定被测点的位置. 如图所示,假设将GPS接收机放置在要在时间t进行测量的地面上,则可以测量到达接收机的GPS信号的时间△t,再加上其他数据,例如卫星星历表,可以确定以下四个方程: 以上四个方程中待测点的坐标x,y,z和Vto是未知参数,其中di = c△ti(i = 1、2、3、4)单击在这里查看所有新闻图片di(i = 1、2、3、4)是卫星1,卫星2,卫星3和卫星4到的距离.

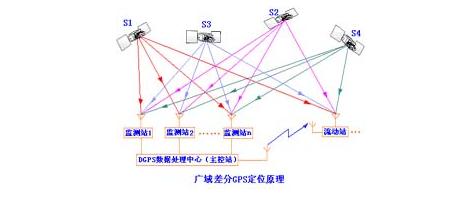
△ti(i = 1、2、3、4)是卫星1,卫星2,卫星3和卫星4到达的时间. c是GPS信号传播的速度(即光速). 四个方程式中参数的含义如下: x,y和z是要测量的点的坐标的空间直角坐标. xi,yi,zi(i = 1、2、3、4)是卫星1,卫星2,卫星3和卫星4在时间t的空间直角坐标,可以从卫星导航消息中获得. Vt i(i = 1、2、3、4)是分别由卫星星历表提供的卫星1,卫星2,卫星3和卫星4的卫星时钟的时钟差. Vto是的时钟差. 根据以上四个方程gps导航定位原理,可以计算出待测点的坐标x,y,z和的时钟差Vto. DGPS的原理GPS系统提供的定位精度优于10米,为了获得更高的定位精度,我们通常使用差分GPS技术: 将GPS接收机放在基站上进行观测. 根据基站的已知精确坐标,计算从基站到卫星的距离校正值,然后基站实时发送此数据. 用户在接收GPS观测值的同时,还接收基站发送的校正号并校正其定位结果,从而提高了定位精度. 差分GPS分为伪距差分和载波相位差分两类.

1. 伪距差原理这是使用最广泛的差. 在基站上,观察所有卫星,并根据基站的已知坐标和每个卫星的坐标,找到每个时刻每个卫星到基站的真实距离. 然后将其与测得的伪距进行比较,获得伪距校正数,并将其发送给用户以提高定位精度. 这种差异可以获得仪表级的定位精度,例如在沿海地区广泛使用的“信标差异”. 2.载波相位微分原理载波相位微分技术,也称为RTK(实时运动)技术,是一种差分方法,用于实时处理两个站的载波相位观测. 即,参考站收集的载波相位被发送到用户接收机,并且通过计算差来计算坐标. 载波相位差可使定位精度达到厘米级. 它被广泛用于动态需要高精度位置的区域.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-280765-1.html

 必须放在袋子里!全画幅单反必须有八个镜头
 测量导线的作用 基于电加热器断路故障测控装置的设计与应用
 超多小伙伴在电脑中就能体验都k歌的全新软件
 定焦镜头和变焦镜头的优缺点
从经济学角度来看