xingeaihaozhe
电脑杂谈 发布时间:2020-07-13 11:31:42 来源:网络整理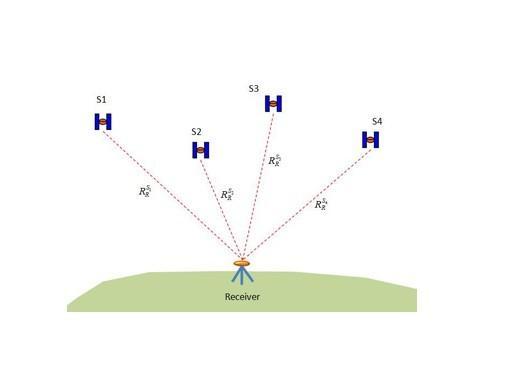
它使用GPS参考接收机(参考站)和用户接收机(移动站),并使用实时或后处理技术使用户消除常见的误差源-卫星轨道误差,卫星时钟差,大气延迟,多径效应. 特别是,当GPS卫星发射时,美国政府实施了SA政策. 卫星的轨道参数增加了很多误差,导致一些对定位精度有更高要求的用户无法得到满足. 因此,发展差分GPS技术变得越来越重要.
GPS定位是通过观察一组卫星(例如伪距,星历,卫星发射时间等)来实现的. 同时,还必须知道用户时钟. 因此,要获得地面点的三维坐标,必须测量四颗卫星.
在此定位过程中,错误分为三个部分. 每个用户共有一个部分,例如,卫星时钟误差,星历误差,电离层误差,对流层误差等;第二部分是用户无法测量或无法通过校正模型计算出的传播延迟误差. 这三个部分是每个用户的固有误差,例如内部噪声,信道延迟和多径效应. 使用差分技术,可以完全消除误差的第一部分,并且可以基本上消除误差的第二部分,这主要取决于参考和用户之间的距离,以及误差的第三部分无法消除.

根据差分GPS参考站发送的信息,差分GPS定位可以分为三类: 位置差,伪距差和载波相位差. 这三种差分模式的工作原理是相同的,即基站发送校正数据,用户站接收测量结果并进行校正以获得准确的定位结果. 区别在于发送校正数据的具体内容不同,差分定位精度也不同.
位置差原理
这是最简单的差分方法,任何GPS都可以修改并组成该差分系统. 安装在基站上的GPS可以在观测4颗卫星后执行三维定位,并求解基站的坐标. 由于存在轨道误差,时钟误差,SA效应,大气效应,多径效应和其他误差,因此计算出的坐标与参考站的已知坐标不同差分gps原理,并且存在误差. 基站使用数据链路发送此校正号,该校正号由用户站接收,并校正它解决的用户站的坐标.

最终校正的用户坐标消除了基站和用户站之间的常见误差,例如卫星轨道误差,SA效应,大气效应等差分gps原理,从而提高了定位精度. 前提条件是基站和用户站观测同一组卫星. 位置差方法适用于用户与参考站之间的距离在100 km之内的情况.
伪距微分原理(DGPS)也称为(RTD)
伪距微分是目前使用最广泛的技术. 几乎所有的商用差分GPS接收机都使用该技术. 国际海事委员会建议的RTCM SC-104也使用此技术.

基站的接收机要求其与可见卫星的距离,并将计算出的距离与包含误差的测量值进行比较. α-β过滤器用于过滤差异并找到偏差. 然后,将所有卫星的测距误差发送给用户,并且用户使用测距误差来校正测得的伪距. 最后,用户可以使用校正后的伪距来求解自己的位置,从而消除常见错误并提高定位精度.
类似于位置差,伪距差可以抵消两个测站的共同误差,但是随着从用户到参考测站的距离增加,会出现系统误差. 无法通过任何差异方法消除此错误. 用户和参考站之间的距离对精度有决定性的影响. 使用伪距差法,定位精度可以达到亚米级.
载波相位差原理(RTK)

载波相位差分技术,也称为RTK技术(实时运动学),是基于对两个站的载波相位进行及时处理的. 载波相位微分技术可以提供观测点的实时三维坐标,并实现厘米级的高精度.
与伪距差相同的原理,参考站通过数据链路及时将其载波观测值和参考站坐标信息发送给用户站. 用户站从参考站接收GPS卫星的载波相位和载波相位,并合成相位差观测值进行及时处理,可以及时给出厘米级的定位结果.
实现载波相位差分GPS的方法分为两类: 校正方法和差分方法. 前者与伪距差异相同. 参考站将载波相位校正发送到用户站以校正其载波相位,然后求解坐标. 后者将基站收集的载波相位发送给用户站,以计算差并计算坐标. 前者是准RTK技术,后者是真正的RTK技术.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-278796-1.html
-

-
吴叔达
2008年的阅兵的时候
 8月27日晚上8点,罗永浩与王子如(优酷实况视频地址)约好了
 水Mar传全屏中义教会助理
 iPhoneXSmax是否比iPhone8Plus更好?首先,看看外观上的差异
 cheap?peepcom?QeePHP 应用程序开发框架
才是最明智者