制造方形铝壳自动插入锂电池的电池
电脑杂谈 发布时间:2020-07-12 12:26:02 来源:网络整理
X技术>中国专利技术>电气元件产品的制造和应用技术
制造方形铝壳自动插入锂电池的电池
一种将方形铝壳锂电池自动制造为壳的方法
【专利摘要】本实用新型公开了一种方形铝壳锂电池电芯自动套壳机,其包括安装在工作台中部的铝壳输送装置,工作台左端的自动落料装置. 以及控制装置该装置在工作台的右端具有与外部细胞供给机构连接的细胞转移定位装置和与细胞转移定位装置连接的细胞夹持机构. 在电池夹紧机构的下方,连接到铝壳输送装置的输出端口,配有铝壳夹紧和定位机构. 在电池芯夹紧和输送机构的导轨支架的左侧,安装了一个间歇的内装式移动机构,在其下方设有多个位置,这些位置连接到自动下料装置. 输入外壳定位夹组. 本实用新型通过设置电池芯转移定位装置,电池芯夹持机构,铝壳夹持定位机构,间歇性入壳移动机构和多组电池,使电池芯和方形铝壳直立. 定位嵌入定位夹具组借助精确的引导和直接在嵌入位置上的缝隙插入,将其安装在方形铝壳中.
[专利描述]方形壳型电池自动插入机
【技术领域】
[0001]本实用新型属于锂离子电池的制造技术领域,涉及一种锂离子电池的加工设备,特别是一种方形铝壳锂电池自动插入机.
【背景技术】
[0002]在现有的方形铝壳锂离子电池的生产过程中,将电池单元安装到方形铝壳壳中的方式通常是由操作员手动插入或直接推入外壳中. 方式. 手工插入壳体的效率低,产品合格率低,人员流动性大,劳动强度较高,生产效率低,运行成本高. 直接插入外壳的方法是将电池芯推入的步骤. 方形铝壳很容易损坏电池芯的极片,这将导致电池芯短路并报废. 产品质量不容易保证也不容易管理.
【发明内容】
[0003]本实用新型的目的是提供一种方形铝壳锂电池电芯自动插入机,使用方便,适用于批量生产方形铝壳锂电池的加工方法,自动化程度高,易于管理产品质量易于保证,有效解决了将现有方形铝壳锂离子电池单体装入外壳存在的上述问题.
[0004]本实用新型采用的技术方案是方形铝壳锂电池电芯自动插入机,其包括安装在工作台中部的铝壳输送装置,并在其左端自动落料. 在工作台装置及控制装置中,在工作台面的右端具备与外部细胞供给机构连接的细胞移动定位装置和与细胞迁移定位装置连接的细胞夹持机构. 该机构的下部与铝壳输送装置的输出口连接,下部装有铝壳夹紧定位机构,在导轨支架的左侧安装有间歇的内装移动机构. 电动夹芯和输送机构,并在连接的多位置带壳定位夹套件下方安装了自动落料装置.

[0005]本实用新型所述的方形铝壳锂电池电芯自动插入机的特征还在于,
在[0006]中描述的细胞转移定位装置包括吸盘进给机构,细胞定位机构和细胞转向机构;
在[0007]中所述的电池夹紧机构安装在工作台上的导轨支架的移动导轨的右侧,并且由安装在垂直装入滑轨上的装入盒的传送夹组成. 并由气缸驱动;
[p] [0008]连接至铝壳输送装置的输出口的铝壳夹持定位机构设置在铝壳输送装置的输出口端,并设有顶进,夹持定位构件. 并在工作台上安装指南调整组件组成;
[0009] [0009]中所述的间歇式内装式移动机构被安装在工作台上的轨道托架的移动导轨的左侧,并且由布置并安装在移动台上的四个内装式夹钳组成. 轨道转移夹板;
p>
[0010]多位置插入式定位夹具套件安装在间歇式插入式移动机构下方,该机构安装在桌面升降板上,对应于转移夹持板芯的距离的布置进入外壳. ,三个铝壳辅助定位夹.
将在[0011]中描述的细胞转移定位装置的吸盘进给机构的固定支架安装在工作台表面上,并且在固定支架的上侧安装有由垂直和水平控制的芯吸盘. 气瓶;电池单元定位装置的电池单元定位机构包括: 定位板,该定位板通过四个线性导套和调节螺钉固定安装在工作台表面上;该定位板配备有前后定位板和由驱动器驱动的侧面定位板. 圆筒;换芯机构安装在换向支架上,用于定位平板的前端,并装有由齿轮控制的电动换芯夹和由换向缸驱动的齿条.
[0012]铝壳夹紧定位机构的上进给定位部件安装在铝壳输送装置的输出口的前端,其包括固定在工作台面上的托架和引导件. 由支架顶部输送块上提供的顶部进料缸驱动;
[0013]铝壳夹持定位机构的夹持定位构件安装在上进给定位构件的前面,并且包括固定在工作台面上的定位支架和由吸气缸控制的铝壳定位支架上装有吸附,定位导板,由定位缸带动;
[0014]铝壳夹紧定位机构的导向调节构件通过两个导向杆架上的调节板安装在夹紧定位构件上方,并且调节板配备有两个前导向缸. 前导板驱动,后导板由后导向缸驱动.
在[0015]中所述的铝壳辅助定位夹具由气缸和齿条小齿轮组件驱动,以同步夹持辅助定位.
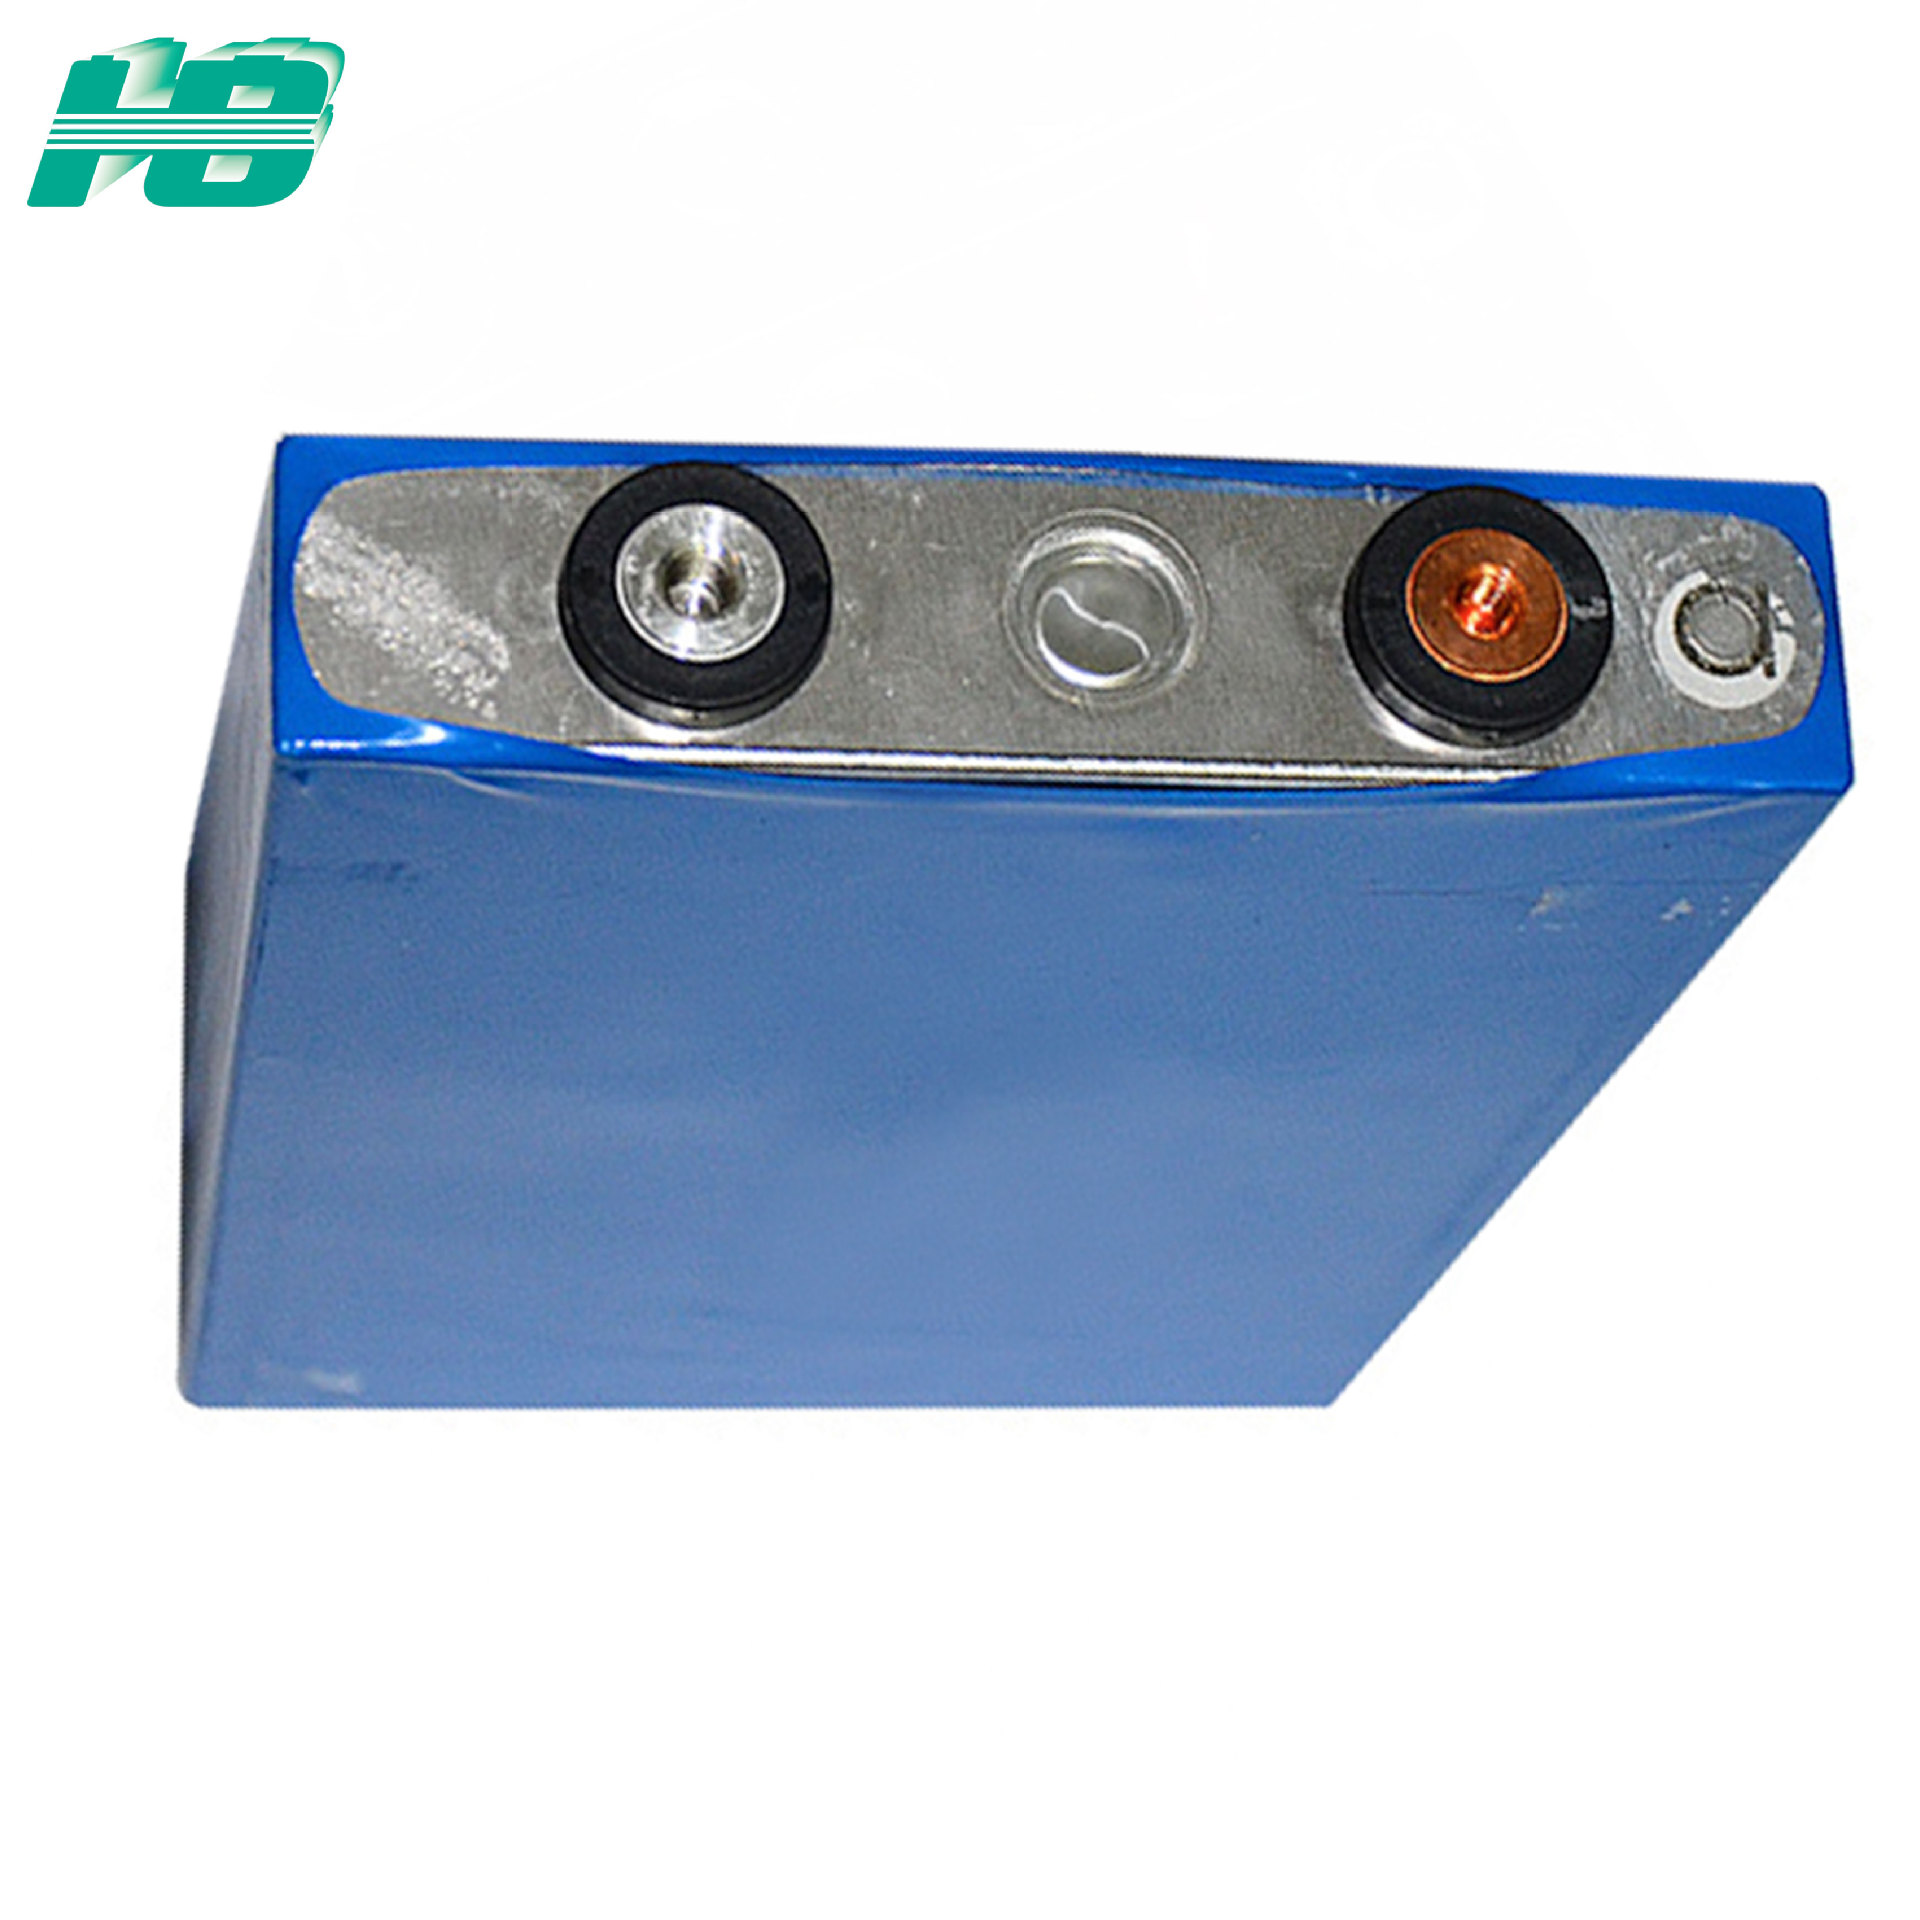
[p] [0016]本实用新型是一种方形铝壳锂电池电芯自动插入机,其具有电芯转移定位装置和通过外部电芯进给机构与工作台表面连接的电芯以及铝壳输送装置装置夹紧机构,铝壳夹紧定位机构方形铝壳电芯,间歇式入壳移动机构和多位置入壳定位夹紧组,分别将电池单元和方形铝壳竖立在入壳站上,并辅以精确的导向装置外壳,然后分三步以直通方式安装到方形铝外壳中. 工艺要求已成功完成. 外壳稳定可靠,电池单元将不再被刮擦,从而导致短路和报废. . 不仅大大提高了工作效率,而且确保了广品的质量.
【专利图】
[图纸说明]
[0017]图La,1b和1c是本实用新型的方形铝壳锂电池电芯自动插入机的结构;
[0018]图. 图2a和2b是本发明的单电池转移定位装置的吸盘进给机构的结构;
[0019]图. 图3是本发明细胞转移定位装置的细胞定位机构的结构;
[0020]图. 图4是本发明细胞转移定位装置的细胞翻转机构的结构;
[0021]图. 图5是本发明的电芯夹紧机构和间歇壳体移动机构的结构;
[0022]图. 图6a为本发明的铝壳夹持定位机构的上进给定位件的结构;
[0023]图. 图6b为本发明的铝外壳夹持定位机构的夹持定位件的结构;
[0024]图. 图6c和图6d是本发明的铝壳夹持定位机构的导向调节件的结构;
[0025]图. 图7a和7b是本发明的多位置套管定位夹具组的结构.

[具体实现]
[0026]下面将参考附图和[具体实现]详细描述本实用新型.
[p] [0027]-如图1a,图1b和图1c所示的一种矩形壳体锂电池单元自动壳体插入机,其包括安装在工作台I的中部的铝壳输送装置2. 在自动落料装置3和控制装置4的左端,在工作台I的右端,有一个细胞转移定位装置5,该细胞转移定位装置5连接到外部细胞供给机构并与细胞转移定位装置5对接. 夹紧机构6;在电池夹持机构6的下方,并且与铝壳输送装置2的输出口相接,在电池夹持机构6的导轨托架8的左侧安装有铝壳夹持定位机构7. 入移动机构9和多位置入壳定位夹具组10与下面的自动下料装置3连接;
[0028]本实用新型的方形铝壳锂电池电芯自动插入机的电池芯转移定位装置5. 如图2a所示. 如图2b所示. 参照图3和图3. 4.细胞定位机构12和细胞翻转机构13由以下构成: 细胞转移定位装置5的吸盘进给机构11的固定支架24安装在工作台I上,固定缸24的上端分别安装有垂直缸25和水平缸25,控制缸25'单元吸盘26;单元格定位装置5的单元格定位机构12包括: 定位板29,其通过四个线性引导件27和调节螺钉28固定地安装在工作台I的工作台上;以及定位板,前,后定位板30和侧面由气缸驱动的电池的定位板31安装在29上. 电池转动机构13安装在定位板29前端的转动支架32上,并由转动缸33驱动的齿轮和齿上安装有物品控制的电池翻转夹具34.
[0029]如图2所示. 如图5所示,本发明的单电池夹紧机构6安装在工作台上的轨道托架8的移动轨道14的右侧,并且安装在垂直滑动件15和缸体中,并被驱动到壳体转移夹16中本发明的间歇式壳体移载机构9被安装在工作台上的轨道托架8的移动轨14的左侧,并被配置并安装在移动轨14的移送夹持板20上. 外壳夹21.
[0030]连接至铝壳输送装置2的输出口的铝壳夹持定位机构7设置在铝壳输送装置2的输出口端,并设有顶进给,安装在工作台上的夹紧和定位构件17. 18和导向调整件19;
<p> [0031]如图6a所示,本实用新型的方形铝壳锂电池电芯自动插入机的铝壳夹持定位机构7的顶部进给定位件17安装在铝壳输送装置2的输出口前端,包括固定在工作台I面上的托架35,和由设置在支撑件35上的顶部进给缸36驱动的导向顶部进给块37;
[0032]如图2所示,其具有如下特征: 如图6b所示,本发明的铝外壳夹紧定位机构7的夹紧定位构件18安装在上进给定位构件17的前面,并且包括固定在工作台的I表面上的定位支架38. 在定位支架38上设置有定位导板41,该定位导板41由吸力缸39控制,以控制铝壳的吸附,并由定位缸40驱动.
[0033]如图2所示,其具有如下特征: 参照图6c和图6c. 如图6d所示,铝壳夹紧定位机构7的导向调节构件19通过两个导向杆支架42上的调节板43安装在夹紧定位构件18的上方. 调节板43配备有由两个前导柱44和由后导柱46驱动的后导模板47.
[0034]如图2所示,其具有如下特征: 参照图7a和图7b. 如图7b所示,多位置插入式定位夹具组10安装在间歇插入式移动机构9的下方,并且安装在工作台的I表面上的升降板22上. 对应于转移夹20和电池芯进入壳体夹21之间的距离,布置了三个铝制壳体辅助定位夹23. 铝壳辅助定位夹具23由气缸和齿条小齿轮组件48驱动,以同步夹持辅助定位.
[0035]本实用新型的方形铝壳锂电池电芯自动装载机由连接到充电机右端的电池进给机构和I面中部的铝壳输送装置操作. 工作台2的传送带自动运输电池单元和电池的方形铝壳. 连接到细胞供给机构的细胞转移定位装置5通过吸盘供给机构11固定在支撑体24上的上下圆筒25、25上. 电池卡盘26将电池吸引到电池的定位板29上定位机构12,由气缸驱动的前后定位板30和侧面定位板31进行左右定位,并被电池转动机构13夹在中间. 由旋转缸33驱动的齿轮和齿条旋转90度,使电池处于垂直状态,并且电池馈送机构6的移动夹16沿着壳体滑动. 通道15向下以夹紧电芯并将其传输到铝壳夹紧定位机构7方形铝壳电芯,该机构与铝壳输送装置2的输出端口相连.
[p] [0036]此时,由铝壳输送装置2送出的方形铝壳在由铝壳夹持定位机构7驱动的引导顶部进给块37的下方下降. 接着,如图36所示,移动至铝制壳体夹紧定位机构7的夹紧定位构件18,并通过吸气缸39和定位导向板41将定位支架38上的吸气缸39吸附并定位到前导向模板45和后导向模板. 47.导向调节件之间;细胞夹持机构6进入外壳转移夹具16并将细胞准确地移动到方形外壳端口中,然后向上返回到细胞转移定位装置5细胞翻转机构13的位置,为下一个动作周期作好准备.

[p] [0037]在将电池芯插入方形铝壳端口后,安装在工作台上的导轨支架8的移动导轨14左侧的间歇式内入移动机构9向右移动向下并允许在夹板20上转移. 四个电池装入式夹子21中最右边的一个将插入方形铝制外壳的电池芯夹紧,然后通过间歇式装入式移动机构9向左移动多位置嵌入式定位夹组10位置,
[0038] [0038]多位置壳体定位夹具组10的左侧的铝壳体辅助定位夹具23对应于间歇壳体插入移动机构9,由气缸,齿条和小齿轮间歇地驱动到壳体中. 组件48将方形铝制外壳和位于移动机构9右侧的电池插入夹21中的芯子稍微夹紧,以辅助定位,以便间歇地移动到外壳9中的电池插入夹21将电池芯夹在中间并插入铝壳一段时间. 然后,间断的套入移动机构9打开夹钳21,将其向上移动到夹板定位机构7上方的右侧,然后使用最右边的夹钳21向下移动夹钳. 移动另一个将电池夹插入方形铝壳中,间歇式壳内移动机构9与最右边的电池芯入夹21一起向下移动,同时夹持电池芯和铝壳,间歇壳移动机构9中的两个电池芯插入夹21将电池单元夹在前一个多位置插入定位夹组10和铝壳左侧的铝辅助定位夹23中,并向左移动到多位置将定位夹一起插入第10组铝壳辅助定位夹23的左右位置,然后将电池芯插入铝壳中一定深度. 在间歇性入壳运动机构9和多位置入壳定位夹具组10配合后,将电池芯逐步装入铝壳中,最后将电池芯入夹具21插入到间歇性壳中. 移动机构9完成后,将脱壳过程中的电池芯与铝壳一起固定在工作台左端的自动落料装置3的传送带上,以准备方形铝壳锂电池的后续工作单元格.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-277657-1.html
-

-
郭富城
我们都来帮忙了
 中国移动如何打开和关闭GPRS
 什么是dat格式文件,是计算机上当前DAT文件中的两种搁置,一种是纯文本,例如txt文件,wordpad记事本等,一种是
 卫星定位系统是垣准定位的?工醉是啥?
 尼康g镜头是什么意思?
好好翻一下他前前后后的讲话