寻求GPS的作用和工作原理
电脑杂谈 发布时间:2020-07-10 05:06:11 来源:网络整理
[编辑本段2113] GPS的全名:
卫星时间和测距指南5261导航/全球定位系统导航卫星时间和测距/全球定位系统
[编辑此部分4102] GPS组成
1. 空间的1653部分
GPS的空间部分由24颗工作卫星组成,这些卫星位于距地面20 200 km以上的位置,并均匀分布在6个轨道平面(每个轨道平面4个)上,轨道倾角为55°. 此外,轨道上还有4颗活动备用卫星. 卫星的分布使您可以随时在世界任何地方观测超过4颗卫星,并且预先存储在卫星中的导航信息仍可以使用一段时间,但是导航精度会逐渐降低.
3. 用户设备部分
用户设备部分是GPS信号. 它的主要功能是能够捕获根据某个卫星截止角选择的被测卫星,并跟踪这些卫星的运行. 当捕获跟踪的卫星信号时,它可以测量伪距离和从接收天线到卫星的距离的变化率,并解调诸如卫星轨道参数之类的数据. 基于这些数据,中的微处理计算机可以根据定位解方法进行定位计算,并计算用户地理位置的纬度,经度,高度,速度,时间等信息. 硬件和车载软件以及GPS数据后处理软件包构成了完整的GPS用户设备. GPS的结构分为天线单元和接收单元. 一般采用机器内部和外部两种直流电源. 设置内部电源的目的是在更换外部电源时继续观察而不会中断. 使用外部电源时,内部电池会自动充电. 关机后,内部电池为RAM存储器供电,以防止数据丢失. 当前,各种类型的越来越小,重量越来越轻,便于现场观察.
地面控制系统由一个监视站(监视站),一个主控制站(主监视站)和一个地面天线(地面天线)组成. 主控制站位于美国科罗拉多州的科罗拉多斯普林斯. 地面控制站负责收集卫星返回的信息,并计算卫星星历,相对距离,大气校正和其他数据. 第二个是用户. 单频和双频有两种类型. 但是,由于价格因素,大多数用户购买单频.
[编辑本节] GPS术语
1. GPS通用处理器共享
2. GPS全球定位系统通用定位卫星/系统
3. [GPSS]通用系统模拟器
4. [DGPS]差分GPS差分GPS,差分全球定位系统
[编辑本段] GPS原理
GPS导航系统的基本原理是测量位置已知的卫星与用户的之间的距离,然后对多颗卫星的数据进行积分以了解的特定位置. 为此,可以根据机载时钟记录的时间在卫星星历中找到卫星的位置. 通过记录卫星信号传播到用户的时间,然后乘以光速(由于电离层对大气的干扰,该距离不是真实的),可以得出从用户到卫星的距离. 用户与卫星之间的距离,但为伪距(PR): 当GPS卫星正常工作时,它们将继续发送带有由1和0二进制符号组成的伪随机码(称为伪码)的导航消息. GPS系统使用的伪代码有两种,即民用C / A码和军用P(Y)码,C / A码频率为1.023MHz,重复周期为1毫秒,码间隔为1微秒. ,相当于300m; P代码频率为10.23MHz,重复周期为266.4天;间隔为0.1微秒,相当于30m. Y代码是在P代码的基础上形成的,安全性能更好. 消息包括卫星星历,工作条件,时钟校正,电离层延迟校正,大气折射校正等. 信息. 它从卫星信号中解调出来,并以50b / s的调制率在载波频率上传输. 导航消息的每个主帧包含5个子帧,帧长为6s. 前三个框架各有10个字;每30秒重复一次,并每小时更新一次. 最后两帧总计为15000b. 导航消息的内容主要包括遥测代码,转换代码,第一gps工作的理论,第二和第三数据块,其中最重要的是星历数据. 当用户收到导航消息时gps工作的理论,提取卫星时间并将其与自己的时钟进行比较,以了解卫星与用户之间的距离,然后使用导航消息中的卫星星历数据来计算发射时卫星的位置消息. 可以知道用户在WGS-84大地坐标系中的位置和速度.
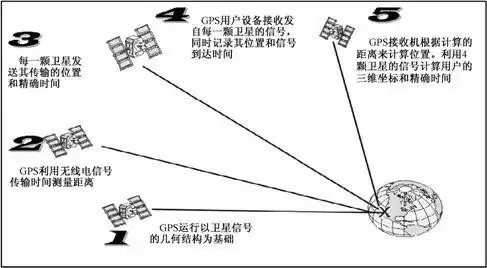
可以看出,GPS导航系统的卫星部分的功能是连续发送导航消息. 但是,由于用户使用的时钟与卫星的机载时钟不能始终同步,因此,除了用户的三维坐标x,y和z,Δt之外,卫星与之间的时间差,也作为一个未知数引入. 然后使用4个方程式求解这4个未知数. 因此,如果您想知道在哪里,则必须至少能够接收4个卫星信号.
GPS接收机可以接收精确到纳秒级的时间信息;预报星历表,用于预报未来几个月的卫星大致位置;用于计算定位广播星历所需的卫星坐标,其精度在几米到几十米之间(因卫星而异,并随时变化);和GPS系统信息(例如卫星状态)
GPS接收机对代码的测量可以得出卫星到接收机的距离. 由于它包含卫星时钟的误差和大气传播误差,因此称为伪距. 为0A码测得的伪距称为UA码伪距,准确度约为20米. 为P码测量的伪距称为P码伪距,精度约为2米.
GPS对接收到的卫星信号进行解码,或使用其他技术去除在载波上调制的信息,然后可以恢复载波. 严格来说,载波相位应称为载波拍频频率相位,它是受多普勒频移影响的接收卫星信号载波相位与接收机本地振荡信号相位之差. 通常在由时钟确定的纪元时间测量并跟踪卫星信号,可以记录相变值,但是在观测开始时和卫星振荡器的相位初始值是未知的. 初始时期的相位整数也是未知的,也就是说,整个星期的歧义只能作为数据处理中的参数来解决. 相位观测值的精度高达毫米,但前提是要解决整个圆周的模糊性. 因此,只有在有相对观测值和连续观测值的情况下才能使用相位观测值,而比电表水准高的定位精度只有相位观测值.
根据定位方法,GPS定位分为单点定位和相对定位(差分定位). 单点定位是一种基于观测数据确定位置的方法. 它只能使用伪距观测,并且可以用于车辆和船舶的粗略导航和定位. 相对定位(差分定位)是一种基于两个以上的观测数据确定观测点之间相对位置的方法. 它可以使用伪距观测或相位观测. 应使用大地测量或工程测量. 使用相位观测值进行相对定位.
GPS观测值包括卫星和时钟差,大气传播延迟和多径效应等误差. 在定位计算过程中,它们还受到卫星广播星历误差的影响. 常见误差被消除或减弱,因此定位精度将大大提高. 双频接收机可以根据两个频率的观测值消除大气中电离层误差的主要部分. 当对精度的要求很高并且接收机之间的距离较长(大气中存在明显差异)时,应使用双频接收机.
[编辑本段]相对论为GPS提供了必要的修正
全球定位系统GPS卫星定时信号提供有关纬度,经度和海拔高度的信息. 准确的距离测量需要准确的时钟. 因此,精确的GPS将使用相对论效应.
精度低于30米的GPS接收机表示已使用相对论效应. 华盛顿大学的物理学家克利福德·威尔(Clifford M. Will)详细解释说: “如果不考虑相对论的影响,卫星上的时钟将与地球上的时钟不同步. ”相对论认为,快速移动的物体的时间将比静止的物体慢. 威尔将计算出,每颗GPS卫星每小时大约横贯14,000公里,这意味着其卫星传播的原子钟比每天的地球钟慢7微秒.
重力对时间的影响更大. 在大约20,000公里的高度,GPS卫星的引力大约是地面的四分之一. 结果是车载时钟每天要快45微秒,而GPS必须解决总共38微秒的偏差. 阿什比解释说: “如果卫星上没有频率补偿,那么每天将增加11公里的误差. ” (这种影响实际上更加复杂,因为卫星沿着偏心轨道运行,有时离地球更近,有时离地球更远. )
[编辑本节] GPS前景
由于GPS技术的全天候,高精度和自动测量特性,它作为先进的测量方法和新的生产力,已被集成到国民经济建设,国防建设和社会发展的各个应用领域.
随着冷战的结束和全球经济的蓬勃发展,美国政府宣布从2000年至2006年,在确保不威胁美国国家安全的前提下,将取消SA政策, GPS民用信号的精度将在全球范围内提高. 使用C / A码的单点定位精度从100米提高到20米,这将进一步促进GPS技术的应用,提高生产率,运行效率,科学水平和人们的生活质量,并刺激GPS的发展. GPS市场. 据有关专家的预测,在美国,2000年以后,仅车载GPS导航系统的市场就将达到30亿美元,而在我国,车载导航的市场也将达到50亿元. 可以看出,GPS技术市场的应用前景非常可观.
[编辑本节] GPS功能
全球定位系统的主要特征:

(1)全球,每天24/7工作.
①定位精度高. 一键式定位精度优于10m,采用差分定位,精度可以达到厘米级和毫米级.
②功能广泛,应用广泛.
GPS系统的特点: 高精度,全天候,高效,,操作简便,应用广泛等.
1,定位精度高
应用实践证明,GPS在50KM内的相对定位精度可以达到10-6,100-500KM可以达到10-7,而1000KM可以达到10-9. 在300-1500M工程的精确定位中,超过1小时观察到的平面的平面位置误差小于1mm. 与测得的ME-5000电磁波测距仪的边长相比,最大边长差为0.5mm. 中位误差为0.3mm.
2. 观察时间短
随着GPS系统的不断完善和软件的不断更新,目前20KM内的相对静态定位仅需15-20分钟. 在进行快速静态相对定位测量时,每辆流动站距参考站均在15KM之内. 此时,流动站的观测时间仅为1-2分钟,因此可以随时定位,并进行观测电台只需要几秒钟.
[编辑本节] GPS功能
GPS的主要用途: (1)土地应用,主要包括车辆导航,应急响应,大气物理观测,地球物理资源勘探,工程测量,变形监测,地壳运动监测,市政规划控制等; (2)海洋应用,包括确定远洋船舶的最佳航行路线,船舶的实时调度和导航,海洋救援,海洋寻宝,水文地质调查,海洋平台的定位,海平面上升和跌倒等; (3)航空航天应用,包括飞机导航,大气遥感姿态控制,低轨卫星轨道确定,导弹制导,航空救援和载人航天器保护探测等.
[编辑本节] GPS应用程序
主要用于船舶,汽车,飞机等移动物体的定位和导航. 例如:
1. 海洋航行和船舶引水
2. 飞机路线指导与进近着陆
3. 自主汽车导航

4. 地面车辆跟踪与城市智能交通管理
5. 紧急救生
6. 个人旅行和野外冒险
7. 个人通信终端(与手机,PDA,电子地图等集成)
1. 电力,邮电,通信等网络的时间同步
2. 准确的时间授予
3. 准确的频率授予
1. 各个级别的大地测量,控制调查
2. 公路和各种路线的上空
3. 水下地形测量
4. 地壳变形测量,大坝和大型建筑物变形监测
5.GIS应用程序
6. 控制工程机械(卷扬机,推土机等)
7. 精准农业
◆GPS在道路工程中的应用

GPS在道路工程中的应用目前主要用于建立各种道路工程控制网络和测量航测内的点误差仅为2 cm左右,达到了传统方法难以达到的精度,并且大大延长了施工周期. GPS技术还用于超大型桥梁的控制测量中. 由于无需查看,它可以形成更坚固的网状形状,提高点位置的精度,同时对于检测常规测量的支点也非常有效. GPS技术在隧道测量中也具有广阔的应用前景. GPS测量不需要目视检查,减少了常规方法的中间环节. 因此,它具有较高的速度和精度,并具有明显的经济和社会效益.
◆GPS在汽车导航和交通管理中的应用
三维导航是GPS的主要功能. 飞机,轮船,地面车辆和行人可以使用GPS导航器进行导航. 汽车导航系统是在GPS基础上发展起来的一种新的GPS应用技术. 该汽车导航系统由GPS导航,自主导航,微处理器,车速传感器,陀螺仪传感器,CD-ROM驱动器和LCD显示屏组成. GPS导航系统结合电子地图,通讯网络和计算机车辆管理信息系统,可以实现车辆跟踪和交通管理等多种功能.
◆GPS在长途乘用车管理中的应用(示例)
以中国第一套的GPS长途客车管理系统-雅迅长途客车GPS智能管理系统为例,集卫星定位技术,GPRS / CDMA通信服务,GIS技术于一体,图像采集技术,网络和等计算机技术,在客运公司建立通用控制(C / S结构和B / S结构的结合),其他设置为子控制,以及部门和交通运输管理部门和其他部门建立了专用的中央控制系统,系统控制中心系统,无线通信平台(GPRS / CDMA),全球卫星定位系统(GPS)和车载设备构成了全天候的全范围驾驶员管理和车辆跟踪综合平台;该系统可以实现对注册车辆的动态跟踪,监控,拍照,行车记录,管理,数据分析等功能,可以在电子地图上显示监控车辆,并可以保存车辆行驶轨迹数据. 操作终端可以任意选择服务器内部局域网或互联网访问中心,并通过IE浏览器提供综合总线管理数据分析与控制系统(B / S结构). 并且可以根据中央服务器和操作终端的硬件配置随时扩展系统软件,最大可扩展到500,000,并且联网车不仅可以是长途乘用车,还可以是社交车,例如教练. 同时,系统还可以使用分组管理,将不同类型的车辆分为不同的分组,方便管理人员操作.
GPS技术在导航仪中的应用示例
国际领先的GPS导航仪品牌: Ahada(起源于美国硅谷,现在登录中国!
产品核心功能:
1)地图查询
◎您可以在操作终端上搜索要去的目的地.
◎您可以记录经常去的地方的位置信息并保存,并可以与他人共享位置信息.
◎模糊地查询您的附件或信息,例如某个地点附近的加油站,酒店,自动取款机,
2)路线规划
◎GPS导航系统将根据您设置的起点和目的地自动规划路线.
◎规划路线可以设置是否经过某些路点.
◎可以设置计划行以避免高速功能.
这更完整.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-274926-1.html

 尼康DX数码尼克尔镜头的秘密[教您购买数码相机]
 获取最新的dsa数据包
 Win7系统使用WinHex工具打开dat文件方法
后有黄子韬