IMU惯性测量单元,惯性系统
电脑杂谈 发布时间:2020-06-17 20:38:19 来源:网络整理
MU惯性测量单元
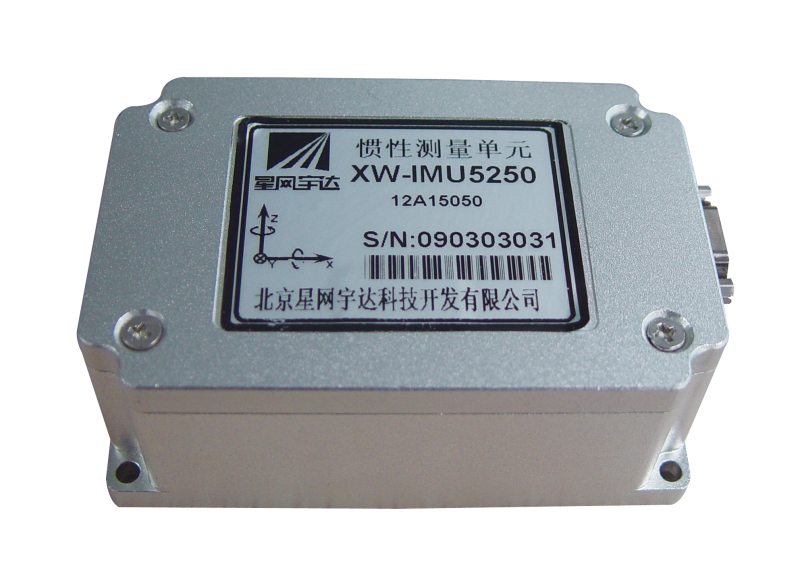
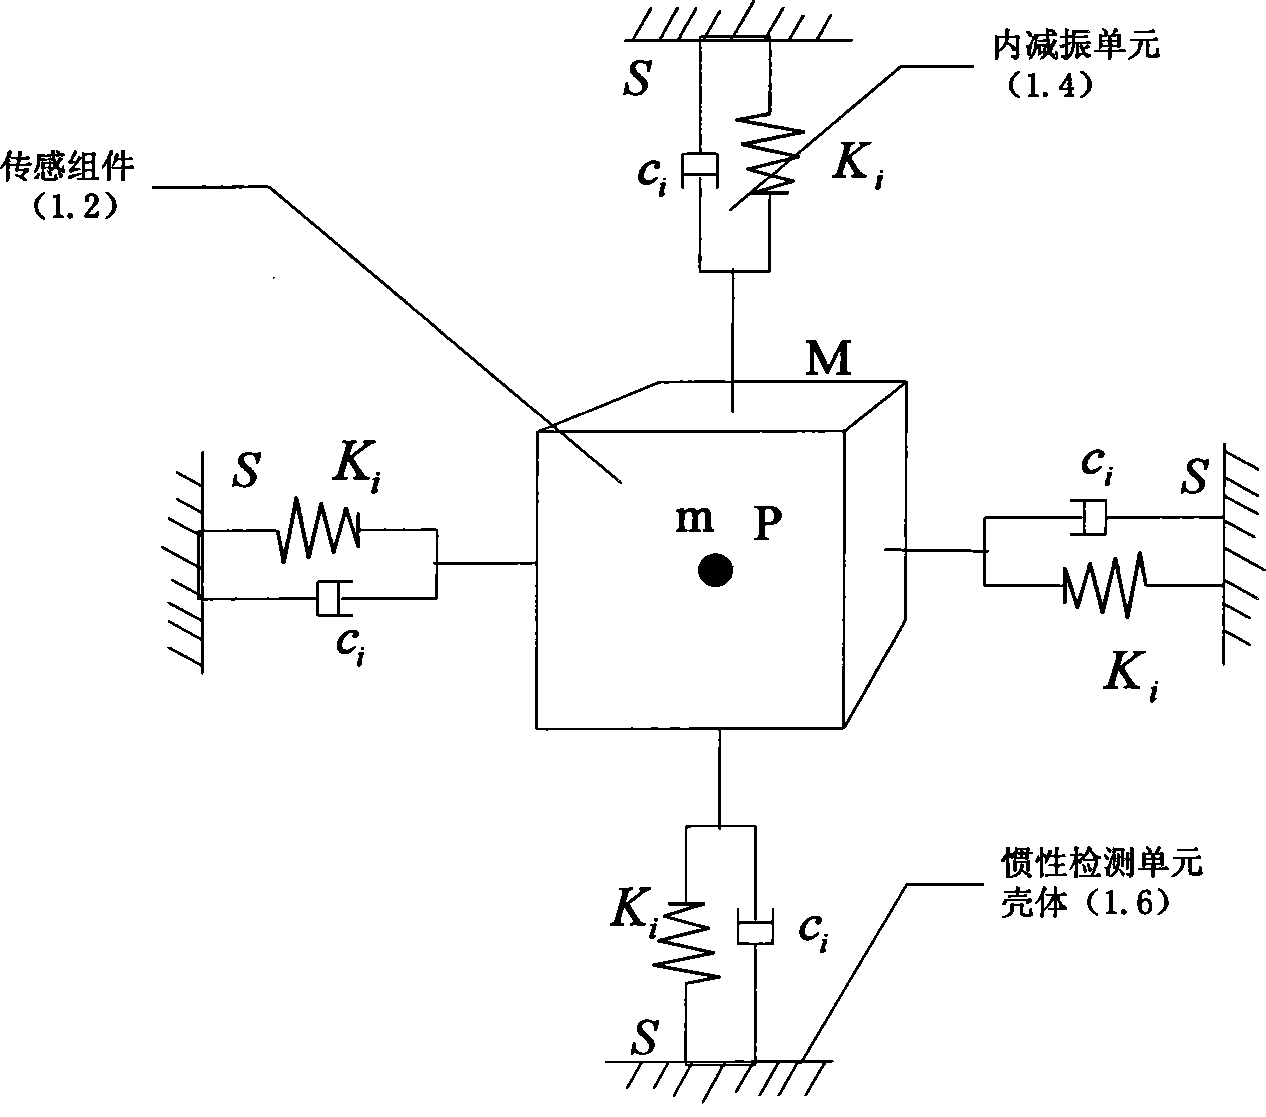
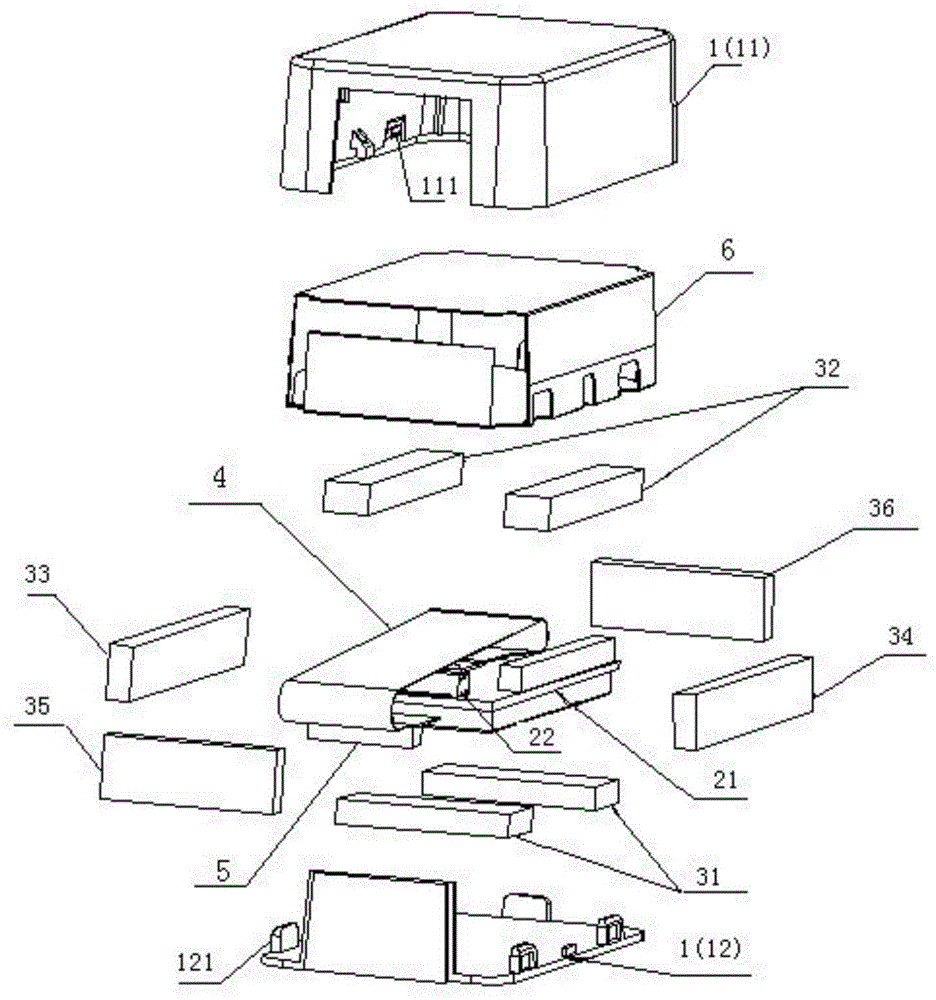
组合式惯性导航产品是陀螺仪,磁力计惯性测量系统,加速度计,**等的组合,可提供更丰富,更准确的导航信息.
IMU(惯性测量单元,可以输出载体三个轴的角速度和加速度).
主要用于航空,陆地和海洋导航惯性测量系统,跟踪控制,平台稳定性,ROV / A **控制,UAV / RPV控制,精确农业等.
Crossbow系列产品在美国: IMU700CB,IMU440CA,IMU321;
简介:
Crossbow IMU440CA是基于MEMS器件的惯性测量单元,经过MIL认证的垂直陀螺仪系统,可用于在动态环境中测量俯仰,横摇和航向(仅-206)值. 在总结了多年的行业经验之后,它为航空,航海,陆地和其他应用领域提供了一种经济高效的选择. IMU440CA在许多方面也进行了增强设计.
IMU440CA-200
参数值备注
可以设置更新速率(1)(Hz)2-100
有效数据(秒)<1
角速度
范围: 横摇,俯仰,航向(°/秒)±200
偏差: 滚动,俯仰,航向(°/秒)<±0.75整个温度范围
比例因子准确度(%)<1

非线性(%FS)<0.5
分辨率(°/秒)<0.06
带宽(Hz)25 -3 dB
随机行走(°/ hr1 / 2)<4.5
加速
范围: X / Y / Z(g)±4
偏差: X / Y / Z(mg)<±15整个温度范围
比例因子准确度(%)<1
非线性(%FS)<1
分辨率(毫克)<0.6
带宽(Hz)25 -3 dB
随机行走(m / s / hr1 / 2)<1.0
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-248935-1.html
相关阅读
发表评论 请自觉遵守互联网相关的政策法规,严禁发布、暴力、反动的言论
-

-
熊可量
唯一不讨厌千总
-
 极限矩阵IPLAY掌机
 iTunes无法识别iPhone,iPad或iPod解决方案
 ipad2 白苹果惊魂
 郑州无人机航拍 大疆4K航拍 宣传片拍摄
记得咩咩在有一期综艺节目里曾经说过他最爱吃的是妈妈的红烧肉忘了那个节目了不过大家有兴趣的可以收收看