Apple为AR SLAM提出了一种实时视觉惯性测距VIO系统解决方案
电脑杂谈 发布时间:2020-06-17 20:34:41 来源:网络整理
VR条目必须阅读: 深入分析: VR的过去,现在和未来
加入Yingwei.com成员
要查看参考文献和新闻来源惯性测量系统,请单击: Patentlyapple
实时视觉惯性测距系统可用于增强现实
(银纬网,2019年5月31日)几天前,美国专利商标局宣布了一批新的Apple专利申请. 本发明之一使用机器学习计算系统来映射和跟踪位置信息. 具体来说,Apple主要介绍了一种用于监视视觉惯性里程表(VIO)系统的运行状态的机器学习系统,例如实时定位和地图构建(SLAM)系统.
计算机视觉方法通常基于对现实世界图像的分析,以了解现实世界中的场景惯性测量系统,然后形成相应的决策. 特别是,SLAM技术涉及自动确定设备相对于真实环境的位置和/或方向,并创建真实环境的缩放几何模型,而无需事先了解环境.

创建真实环境的按比例缩放的几何模型可以称为环境的重建. 苹果指出: “ SLAM技术涉及一系列应用程序,例如机器人系统或移动系统的导航,3D重建以及对未知现实中的增强现实应用程序的支持等. ”
SLAM技术可以使用一个或多个摄像机和一个或多个惯性测量单元(IMU)来跟踪和更新未知真实环境的映射. 摄像机可以捕获真实环境的图像,IMU可以捕获与SLAM系统相关的测量值,例如加速度,角速度和/或磁场.
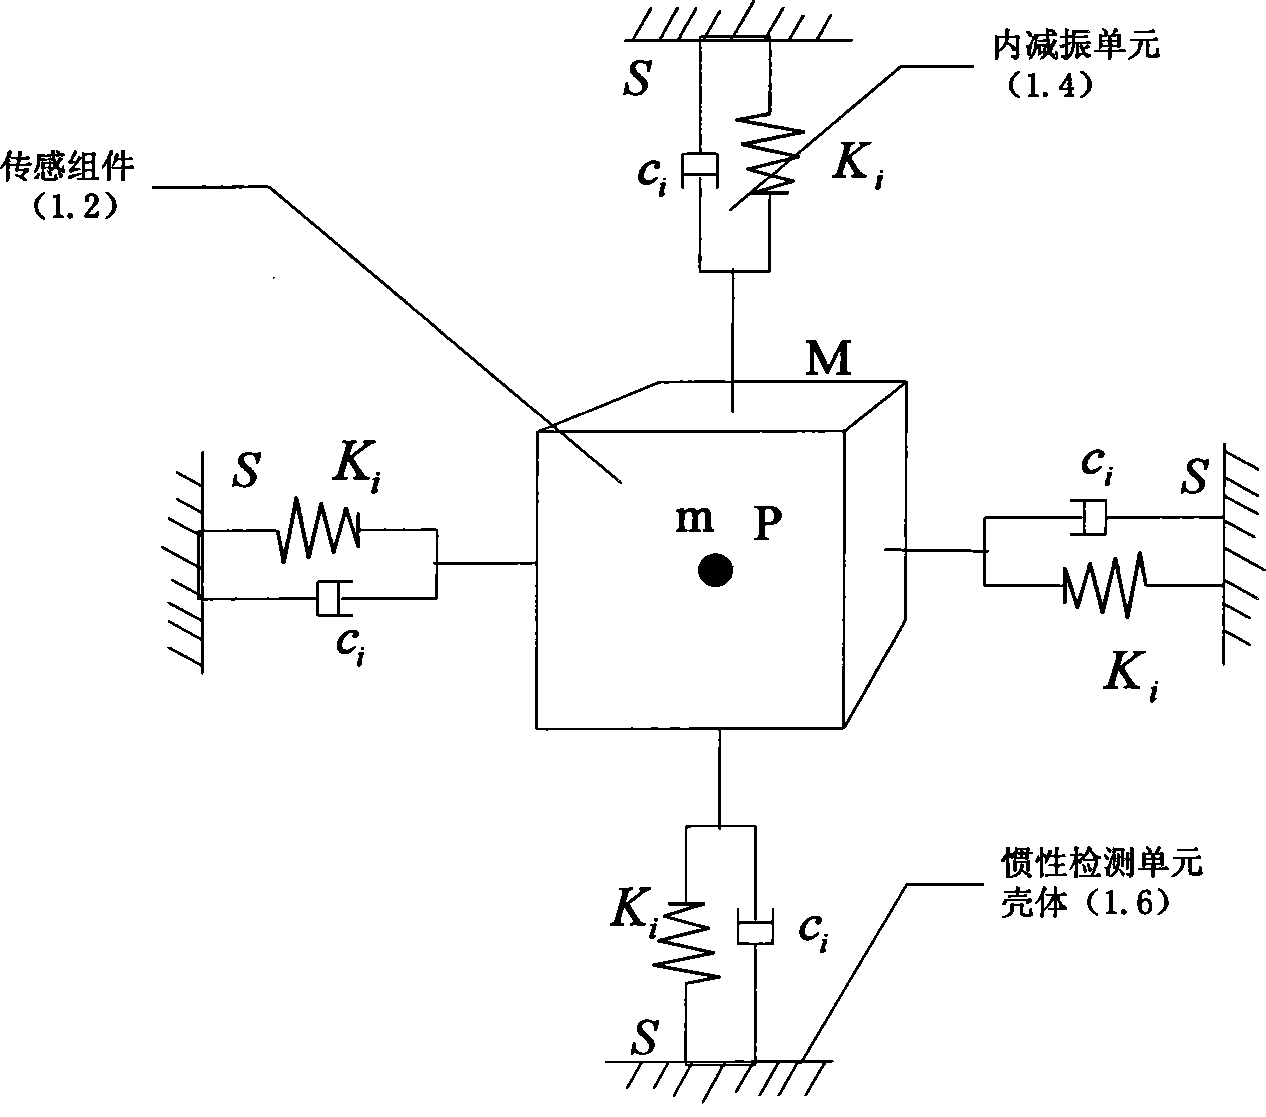
SLAM技术依赖于从图像和IMU数据中获取信息,并以相对较高的位置精度实时实现定位和映射. 给定一组构造图像和IMU数据的时间,SLAM系统通常可以确定其在不同时间点的位置和方向. 不幸的是,位置和方向估计的精度可能会根据各种因素而变化,例如图像内容和运动类型. 因此,对于基于计算机视觉的技术而言,能够确定系统的精度估计操作是正常的还是不再准确的,非常有价值.
相关专利: Apple专利|视觉惯性里程表健康拟合
Apple专利“视觉惯性里程表健康验配”用于监视系统的工作状态.

下图说明了用于监视VIO系统运行的计算机系统.

为进一步理解本发明,请观看以下有关实时视觉惯性测距系统的视频. 苹果在专利文件中提到该系统可以应用于机器人系统或移动系统,还可以支持AR应用程序.
名为“视觉惯性里程表健康验配”的专利最初于2018年3月提交,几天前由美国专利商标局宣布. 应该注意的是,这只是一项专利,并不确定苹果何时将相关技术发明商业化.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-248928-1.html

 极限矩阵IPLAY掌机
 iTunes无法识别iPhone,iPad或iPod解决方案
 ipad2 白苹果惊魂
 郑州无人机航拍 大疆4K航拍 宣传片拍摄
记住