北斗雷达导航接收机窄带干扰检测与抑制方法
电脑杂谈 发布时间:2020-06-12 10:16:51 来源:网络整理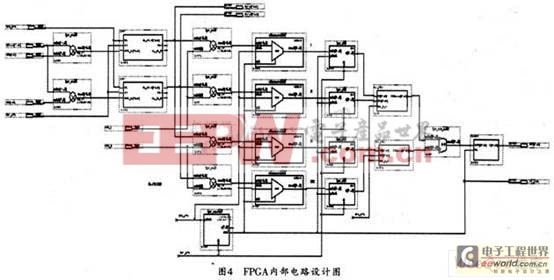
北斗雷达导航接收机窄带干扰检测与抑制方法
【技术领域】
[0001]本发明涉及卫星导航信号处理领域,尤其涉及一种在北斗RDSS导航接收机中检测和抑制窄带干扰的方法.
【背景技术】
[0002]在现代通信技术中,直接序列扩频技术是在卫星通信和军事通信中非常有效的抗干扰技术. 由于较高的扩频增益,直接扩频系统对各种类型的干扰具有更好的抑制性能. 但是,在实际系统中,带宽常常受到限制,并且扩展增益不足以抑制大功率窄带干扰. 研究表明,如果采用窄带干扰消除技术抑制扩频处理前的干扰北斗接收机跟踪原理,可以大大提高系统的抗干扰性能.
[0003]北斗RDSS卫星导航系统使用直接序列扩频技术,但其抗电磁干扰能力很弱. 原因是北斗卫星只有几十瓦的发射功率,它需要行进约30,000公里的距离才能到达地球表面. 更接近,并且发射干扰功率可能更大. 信号功率与传播距离的平方成反比,这表明的信号功率很容易比北斗有用信号电平强很多倍. 强大的功率干扰使接收机中的相关器难以输出可检测到的相关信号,从而使其频率跟踪环路或代码跟踪环路无法锁定或丢失锁定,从而导致接收机无法正常工作.
[0004]为了达到信号的抗干扰能力,我们采用时域自适应干扰消除技术. 当RDSS导航信号的信道带宽受到限制且处理增益不能太大时,时域自适应干扰消除技术的抗干扰能力非常出色. 所谓的自适应滤波是基于某些最佳标准的,从已知信号特征确定的初始条件开始,根据某种自适应算法进行递归,并在信号特征未知的情况下完成一定次数的递归. 之后,通过统计逼近将其收敛到最优解. 引入自适应滤波来抑制RDSS导航信号中的多窄带干扰的必要性是:

[0005] 1.因为RDSS信号占据相对较宽的频带,所以干扰的可能性也更大,尤其是来自多个窄带的干扰的可能性. 尽管RDSS信号具有一定的抵抗窄带干扰的能力,但是当受到强烈的窄带干扰时,系统的性能将大大降低;
[0006] 2.在军事应用领域,由于RDSS信号占用相对较宽的频带,因此更容易受到多种窄带干扰和宽带干扰的攻击,干扰环境可能会随时间变化. 自适应抗干扰技术的使用可以提高系统的抗干扰能力,从而最大化系统的战术能力;
[0007] 3. RDSS信号的抗干扰能力取决于其扩频处理增益. 通过增加带宽来获得处理增益. 当达到一定水平时,进一步增加处理增益的成本非常高,有时甚至是不可能的. 这时,自适应技术以较低的成本提供了有效的手段;
[0008] 4.由于干扰的动态范围大且随时间变化,干扰抑制必须相应地使用自适应滤波来实时跟踪和捕获干扰,以实现干扰消除并提高干扰的抗干扰能力. 导航系统.
[0009]时域自适应干扰消除技术是近几十年来在世界上各个国家中相对活跃的研究领域. 它根据特定标准(例如最大信噪比标准或最小均方误差标准)充分利用干扰和信号特性之间的差异,提取自适应干扰消除所需的参数,得出自适应信号. 滤波器控制权重,并不断调整其结构,以达到自适应干扰消除和跟踪信号的目的. 在直接序列扩频系统中,接收信号主要包括扩频信号,接收机背景噪声和窄带干扰. 由于窄带干扰的相关性很强,因此可以从采样前后的样本中估算出当前的窄带干扰值. 扩频信号和背景噪声是宽带信号,它们几乎是不相关的,并且它们的当前值无法估计. 因此,可以采用自适应处理从当前接收到的信号中消除具有强相关性的窄带干扰,但是由于信号的不相关性而无法消除.
[0010]时域自适应干扰消除技术需要直接序列扩频系统中的最佳性能. 扩频信号和背景噪声需要与信号采样的带宽一致,才能满足宽带信号的条件. 但是,为RDSS导航信号实现时域自适应干扰消除技术存在以下实际困难:
[0011] 1. RDSS导航信号的信道带宽受到限制. 如果不满足宽带条件,抗干扰性能将受到严重影响.

[0012] 2.由于实际信号的采样率高且数据量大,因此消耗了大量的计算资源北斗接收机跟踪原理,不利于低功耗设计的实现.
[发明内容]
[0013]本发明的目的是克服现有技术的不足,为北斗RDSS导航接收机提供一种窄带干扰检测和抑制方法,以解决时域性能和能力较差的问题. 自适应干扰消除技术低消耗率的问题.
[0014]本发明的基本思想是: 北斗RDSS导航接收机接收到的信号主要包括扩频信号,接收机背景噪声和窄带干扰,通过下变频的数据预处理,低通滤波,数据提取处理是指将信号转换为零中频的宽带信号,以确保时域自适应干扰消除技术的性能.
[0015]由于干扰信号通常是恒定信号或频率缓慢变化的扫频信号,因此在自适应滤波完成一定次数的递归后,统计收敛后,达到统计最优解后,应停止递归推近一点.
[0016]然后在抗干扰过滤之后实施干扰检测. 当再次检测到干扰信号时,自适应滤波器的递归逼近功能再次启动. 干扰过滤后的信号用于执行后续的同步处理,例如解扩.
[0017]为解决上述技术问题,本发明采用的技术方案是: 北斗RDSS导航接收机的窄带干扰检测与抑制方法,包括以下步骤:

[0018]第1步: 向下转换:
[0019]对采样信号x(n)下变频以得到中心频率为0和2wlf的复信号d(n);
[0020]第2步: 低通滤波:
[0021]低通滤波降频转换d(n)的结果,滤除中心频率为2wlf的信号部分和中心频率为〇f(n)的其余部分;
[0022]第3步: 数据提取:
[0023]提取低通滤波结果f(η)的数据,并在不改变频谱基本形状的情况下将频率范围扩展到[_π,+ Ji]之间.
[0024]步骤4: 自适应干扰消除:
[0025]使用基带处理中的观察异常标记作为控制信号,一旦从RDSS导航接收机的基带中提取的观察异常,就开始自适应干扰消除操作,并使用统计近似方法优化解决方案融合. 收敛到最优解后,观测将恢复正常并停止自适应干扰消除操作.
[0026]下面将进一步描述本发明中使用的LMS自适应滤波技术.
[0027]自适应滤波是为了找到滤波器系数的最佳解,从而可以使均方误差最小. 为了使一对. x 4]最小,为5 [6 ,,, x“ i] i”. =β成立.
[0028]是,
I是输入序列的自相关函数.
[0029]以矩阵形式表示为:
[0031] LMS算法提供了一种解决输入序列自相关矩阵的方法,该方法由最速下降原理(梯度原理)解决. 顾名思义,梯度法是沿演出表面的负梯度方向向下搜索,即演出表面最陡的方向
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-242871-1.html
-
 王肖飞
-
周玉秋
就是能打也是两败俱伤
-
费时举
#fx_4walls#加油
 第421章,最终的千年野兽爆炸
 超广角,远摄,景深,微距,黑白,在日常使用中哪个更重要?
 gps 定位精度 北斗卫星加快组网脚步 杨长风:定位精度可达亚米甚至厘米级
 圣诞节在元旦做什么?每个人都喜欢制作纸模型!