北斗导航定位接收机的原理和硬件实现
电脑杂谈 发布时间:2020-06-12 10:13:20 来源:网络整理
魏秀琪,郑卫光,隋少勇
(中国人民92724部队,山东青岛266109)
0简介
没有时间和位置参数就无法获得大多数动态信息,而卫星定位和导航技术是获取信息的最强大工具. 这项技术最初起源于外太空之战,当时它被用作强大的军事传感器. 它的出现带来了新的军事革命. 可以说,一国卫星导航定位系统的发展程度直接决定了该国在未来战场上的优劣. 同样,该技术在民用领域也带来了巨大的经济利益. 我国的卫星定位导航系统在国民经济建设中占有重要地位,是建设国家信息系统的重要基础设施,是直接关系国家安全和经济发展的关键系统技术平台.
1总体结构
根据卫星导航和定位系统的当前发展趋势北斗接收机跟踪原理,考虑到导航和定位的准确性,这是北斗接收机的设计. 其系统原理图如图1所示.
系统中GPS信号和GNSS信号的接收和处理均由成品模块完成,可以直接输出GPS或GNSS的定位和导航信息. 硬件设计主要完成GPS信号的处理. 首先,北斗模块的中频信号经中频放大后直接进行高速采样,然后系统对采样数据进行基带处理,然后对求解后的信息进行定位和导航计算. 最后,将计算结果传输到ARM控制器,并传递给处理后的Display. 可以扩展系统中的扩展数据接口,例如扩展导航接口. 图2显示了系统的硬件结构.
系统主要使用以下设备:
(1)ARM9200微处理器,ARM程序FLASH和高速SDRAM,它们主要完成对整个系统的控制;
(2)STRATIX II高性能FPGA,包含一个DSP处理模块和6个PLL,主要负责对解调数据进行解扩和解调;

(3)TIGERSHARC系列DSP-PS101和DSP程序FLASH,主要负责定位和导航信息的计算.
(4)系统还可以通过FPGA添加一条数据FLASH,扩展一个429接口,四个RS232接口和LCD显示.
2硬件设计
2.1基带处理
因为北斗信号是一个OQPSK信号,并且三个星型传输信号的扩展伪码不同,所以系统需要工作在CDMA模式下. 该系统首先直接对高频的北斗射频信号进行放大和采样,然后将其数字下变频至零中频,然后通过低通滤波,对所采样的数据进行解扩和解调,以输出信息流. 此过程称为基带处理. 关键技术是载波和PN码的获取和跟踪,下面将对此进行说明.
(1)运营商跟踪
由于该系统的接收和发送时钟的来源不同,同时该系统也具有多普勒频移,因此在发送和接收数据时会有一定的频率差,并且频率差会随着时间而变化. 对于OQPSK调制信号,此频率差不仅会导致信噪比降低北斗接收机跟踪原理,还会导致信号失真. 结果非常严重,因此需要引入一个载波跟踪系统. 此外,还需要考虑OQPSK信号的90°相位不确定性. 图3显示了该载波捕获和跟踪电路的.
图中,r(k)是中频放大后的输入信号,请参见以下公式:
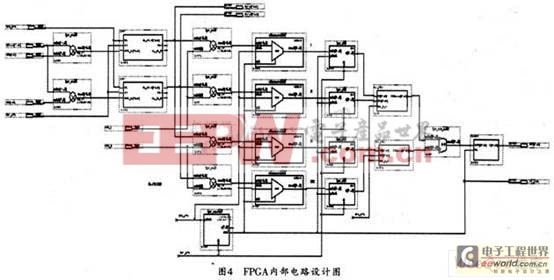
经过数字下变频和低通滤波后,信号同时进入载波跟踪环路和扩展码跟踪环路. 为了克服OQPSK信号的90°相位不稳定性,系统使用图3所示的正交双向解扩电路来提取发射载波和本地载波的频率偏差. 载波NCO输出信号为: . 它们对两个正交信号执行频率和相位调整. 其中,为了估计传输载波频率ωc和传输载波频率的初始相位φc,载波跟踪环路路由反正切误差以提取由该电路组成的反馈调节电路. 最终要求是: 全部趋于零. FPGA内部设计图如图4所示.
(2)PN码获取和跟踪

PN码同步过程分为两个阶段: 获取(粗同步)和跟踪(精细同步). 这两个部分的电路设计可以通过改进的滑动相关方法来实现. 该方法的原理是: 在本地PN码和接收信号之间的相关性和积分运算之后,系统判断结果. 如果结果超过检测阈值,系统将进入验证状态. 如果通过验证,它将被传送到PN码跟踪循环. 路. 否则,将重复捕获过程. 原理如图5和图6所示.
2.2数据解决方案
当由FPGA解扩的信号进入DSP数字信号处理器时,导航数据便可以解决. 该系统使用ADSP-TS101作为导航数据处理器. 解扩信号根据北斗发送的信息的帧格式提取定位信息,并根据需要仅提取经纬度信息,高度信息,速度和加速度信息. DSP负责将北斗导航信息的平滑过滤后的信息输出到外部LCD屏幕. 该系统可以通过外部键盘输入在GPS定位信息和GNSS定位信息之间切换. DSP复位电路的电平要求相对特殊. 该功能的这一部分由FPGA完成. 具体设计电路图如图7所示.
3结论
通过作者对系统的软硬件仿真验证,该设计可以满足一般定位和导航的要求. 如果要进一步提高导航和定位的精度,可以提高采样率并采用新的高效算法. 完成. 鉴于设计的实用性,类似的设备很快将在军事和民用领域普及.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-242858-1.html
-

-
王梓
驻日美军和周边美军不会在旁看热闹
-
-
张高迎
潜艇
 第421章,最终的千年野兽爆炸
 超广角,远摄,景深,微距,黑白,在日常使用中哪个更重要?
 gps 定位精度 北斗卫星加快组网脚步 杨长风:定位精度可达亚米甚至厘米级
 圣诞节在元旦做什么?每个人都喜欢制作纸模型!
真空包装