介绍GPS定位原理知识(一)
电脑杂谈 发布时间:2020-06-09 02:22:34 来源:网络整理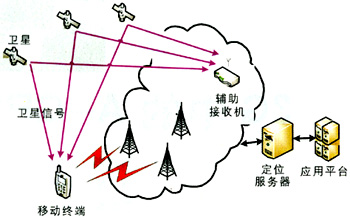
1. GNSS发展简史
卫星定位何时发展?当今世界上第一代和第二代卫星定位系统是什么?
2. GNSS的组成
什么是全球GNSS定位系统?
每个系统的组成是什么?
空间part_satellite星座,地面监测系统,用户部分
○3. GNSS定位的前提条件
卫星作为动态已知点等,有几种条件
○4. 测量原理
○5. 定位原理
6. 定位错误
有什么错误?如何找到他们?如何消除或削弱它们?
7. 接收装置
工作原理
8. 实地调查
9. 内部处理
10. GNSS应用程序
1. GNSS发展简史
关键时间:
1957.12: 前苏联发射了世界上第一颗人造地球卫星
1958年,美国跟踪并监视了这颗卫星
第一代导航和定位系统(2):
美国第一代卫星导航和定位系统
NNSS子午线卫星导航系统
CICADA(前苏联的第一代卫星导航和定位系统)

(它们都属于_人造地球卫星发射后的初步构想,借助地面监测站跟踪和监测卫星,您可以跟踪卫星位置)-如果有多个位置已知的卫星,则可以无法测量未知监测站的位置吗?-出现了卫星导航系统
导航和定位之间是什么关系?
基于陆地和地面的卫星导航和定位系统以及传统具有巨大的优势-极大地提高了准确性,并缩短了工作时间或工作流程
提高工作效率
在198年和199年间发展到第二代卫星导航和定位系统
美国的GPS和的GLONAS同时存在
(主要用于: 军事,民用)
在过去的八年中,中国的北斗BDS和欧盟的Galileo已经开始发展,第二代卫星也在不断更新
第三代卫星导航定位系统
独立的导航和定位系统是: 中国的北斗导航和定位系统,欧盟的伽利略(GaLileo),美国的GPS和的GLONAS
区域增强定位和导航系统: 印度的区域增强系统(主要是跟踪和监视GPS信号),日本的准天顶卫星导航和定位系统
增强型系统-不是独立的卫星导航和定位系统,而是仅用于监视已发射的卫星,增强信号并在处理后的国家/地区提高精度
2. GNSS的组成
全球GNSS组成: 卫星导航和定位系统(四)
系统组成(三):
空间星座(GPS,北斗
卫星数目,轨道高度,发射频率,运行周期等),地面管理部分(GPS: 地面监测系统OCS,北斗: 地面运行控制区中央站,监测站,注入站),用户部分<
3. GNSS定位(先决条件)条件:
卫星定位的基本定位方程
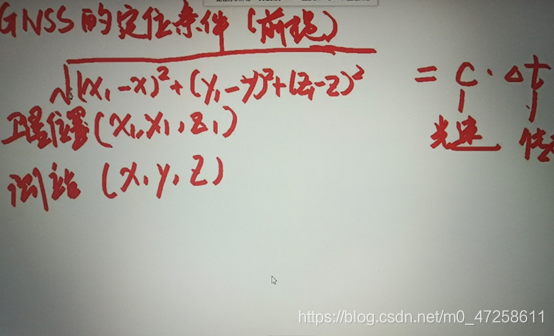
您必须知道卫星的位置,传播时间和光速
先决条件:
○前提条件1.空间坐标系可以统一转换
○前提2.统一时间系统
○前提3.确定卫星的位置

○前提条件4.确定传播时间
(1). 空间坐标系
天体坐标系: 主要用于描述卫星的位置
原点: 地球的质心,坐标轴的方向(三个轴方向): Z轴指向北天极,X轴指向春分,Y轴垂直到由X轴和Y轴形成的平面. 对于球坐标系和平面坐标gps工作原理图,三个轴的原点和方向相同
(矩形坐标系xyz,右上角,偏角,径向绘制: 知道哪个角度是右上角,哪个角度是偏角)
地球坐标系: 主要描述地面站的位置
地球的质心是原点,Z轴指向北极,X轴指向格林威治所在的子午线,Y轴垂直于X,Z平面(右手)坐标系),平面直角坐标系(X,Y,Z)和大地坐标系(精度,纬度,高程)
天坐标系和地球坐标系之间的转换
但不稳定
天体坐标系进动,章动固定时间: 建立天体坐标系
地球坐标系-极移现象-使其稳定-找到平均地极(1900-1905年平均地极的位置)
协议地球坐标系(WGS-84,2000年国家大地坐标系)
实时跟踪卫星-计算-首先获得的卫星位置(协议天球坐标系)-进动和章动的校正-卫星实时位置坐标的形成(瞬时天体坐标系)-卫星的校正春分,自转-瞬时地球坐标系-极移-一致地球坐标系的校正
天坐标系和地球坐标系的图,参数的位置
(2). 时间系统
弄清时间的重要性,这就是为什么时间很重要?
因为在整个空间定位过程中,将涉及空间中的卫星和地面上的站,并且信号将涉及传播过程,将涉及时间,例如卫星正在移动,地面站的时间移动,虽然“移动”是按时间测量的,但据说时间根本不存在,它是人们发明来测量运动的,因此时间对于空间定位非常重要,尤其是在涉及电磁波时. 传播速度非常快,即使时差相对较短,距离也会很大,因此准确的时间测量非常重要.
几个不同的时间系统(定义)
世界时间(恒星时间,太阳时间
基于地球的自转为参考),原子时间(物质中原子的运动为参考,原子时间更精确),机械时间(涉及方程式求解的时间参数)天文运动),GPS时间系统
定义时间的关系(原点和比例): 除了通用时间,其他时间(原子时间,机械时间,GPS时间系统)都以原子时间秒为单位,但是它们的起源是不同的. (读书之间时间的具体关系: 时间差的长度以秒为单位,跳秒现象与35页时间系统之间的关系)
(3). 确定卫星位置(动态已知点)
开普勒的三个定律(在理想条件下)
如何计算卫星位置-开普勒的六个参数
开普勒的六个参数是什么?

六个开普勒参数的作用是什么?
绘制图片并标记每个参数
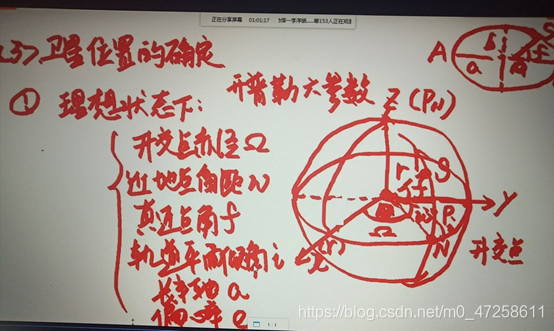
计算过程:
理想轨道
在轨道平面上:
在轨道平面上创建平面直角坐标系
S(X,Y,Z)
X = r.cosf Y = r.sinf Z = 0(真近点角由(开普勒方程)逼近点角确定,逼近点角由平均逼近点角确定).
通过a和e计算n0(开普勒第三定律)
轨道平面坐标系-协议天体坐标系
P与N重合(通过旋转某个角度)-旋转角i(向下旋转轨道平面)-提升角以旋转右提升(旋转到春分点,上升交点N与春点重合)等轴线)-op轴((在轨道平面中的笛卡尔坐标系的x轴)转向天球坐标系中的x轴(春天春分点所在的轴)
协议天球坐标系-协议地球坐标系
摄动轨道
相机功率
扰动力包括什么? (最重要的摄动力是地球的非中心重力)
摄动对卫星的影响
在正常轨道下,开普勒通过六个参数计算卫星的位置
在摄动轨道下,开普勒的六个参数,摄动的九个参数,与时间有关的两个参数可以计算出卫星的位置(分别起什么作用),总共有17个参数,全部通过卫星星历获得.
发送给用户,用户通过参数计算卫星的位置.
(4). 信号传播时间的确定
定义卫星信号的结构:
测距码(伪随机噪声码)-测量时间,确定台-星距离-自相关和可再现特征
导航消息(数据代码P代码)-向用户发送卫星星历表(参数)
载波信号: L1,L2

如何使用测距码的自相关和再现性来确定台站与恒星之间的距离?*
卫星信号被发送到,并被地面接收. 在此过程中,卫星具有一组代码u(t),而接收机具有一组代码u'(t). 相关性和可复制性. 一组信号在卫星上发送. 接收到由0和1组成的二进制代码后,将立即复制一组与卫星信号结构完全一致的代码,但是这两组代码的时间未对齐,并且交错时间恰好是微信信号传播的时间,因此通过计算自相关系数R =(SD)/(S + D)S: 相同部分的数量D: 不同部分的数量自相关系数之后,保留它们对齐. 对齐程度越高,自相关系数越接近1,即自相关系数无线地接近于1. 如果没有错误,则自相关系数将等于1,但可能会出现时间错误,因此gps工作原理图,自相关系数将无限接近1或近似等于1. 当自相关系数为1时,您会发现两组未对齐的代码已对齐. 时间调整后,两组代码对齐. 测得的时间就是卫星信号的传播时间,然后根据S = C×△T,可以算出站星的距离(伪距观测).
载波相位观察
由于弱测距代码信号和数据代码信号被传输到地面,因此我们使用了高频电磁波信号,即载波信号. 在载波信号的传播过程中,我们发现载波信号的相位也可以进行测量以获得载波相位观测值,通过载波相位观测,可以获得更准确的地面定位结果.
运营商:
在大气层中携带测距代码和导航消息
精确的相位测量以获得高精度的测量结果
4. 测量原理(两个主要观察结果)
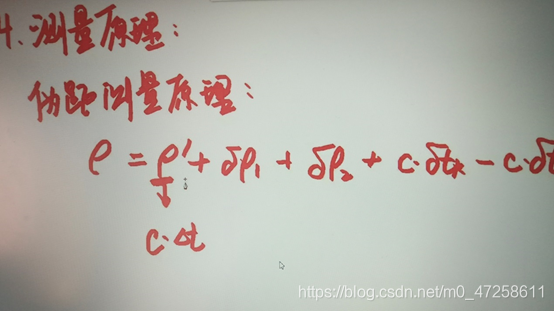
(1). 伪距测量的原理是什么?伪距测量原理方程
伪距测量的原理是通过测距码测量伪距
p’= c. △t,其中p'是误差,电离层折射误差,对流层折射误差,接收机时钟和卫星时钟失步误差
考虑所有误差后,计算出的距离就是测站与恒星之间的实际距离
(2). 载波相位测量原理
测量卫星上的信号相位与地面上的信号相位之间的差异.
包括三个部分:
小于一周的部分(可以测量的部分),初始整周未知数N0,整周数的变化
不到一周的部分: 接收机接收到的信号与卫星信号之间的相位差(△∮)
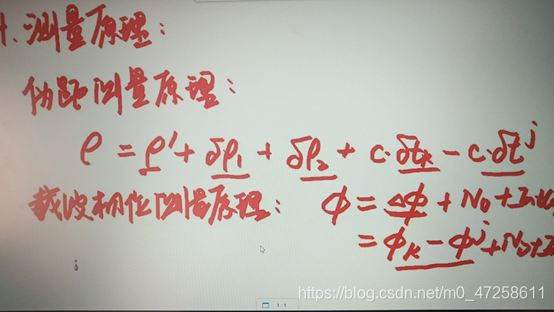
还必须考虑电离层折射误差,对流层折射误差以及接收机时钟和卫星时钟不同步误差
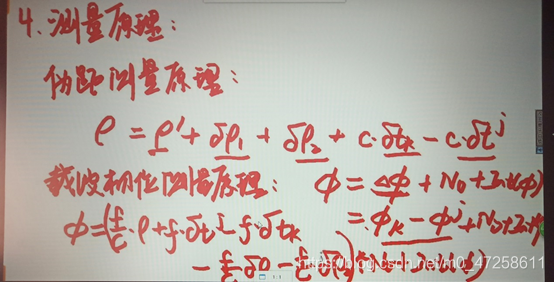
N0的确定(初始全周未知):
伪距法,设置为未知数的方法,三差法
确定整周的变化:
由于失去信号锁定,可能会发生打滑
每周打滑现象的修复(措施)
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-238923-1.html
-

-
李新益
就被打沉好几艘
-
-
玄烨
烊烊
-
吴嫚
当前必须完全抛售美国国债
-
 数码宝贝:他的实力在皇骑之下,却被千年兽、巴古拉兽当成玩物
 北斗B1 / B2双频软件接收机的设计与实现
 大连市人民政府外事办公室
 excel表格多了一个选框,你点一下
有种时尚大片的赶脚~