Yongge的视觉实验: 计算工业相机镜头焦距,工作距离,视野等的选择.
电脑杂谈 发布时间:2020-05-21 15:24:10 来源:网络整理
(1)解释CCD和镜头的某些术语
镜头工作距离(WD)
通常是指从镜头物镜末端到被摄物体表面的物理距离.
光源工作距离(LWD)
通常是指从光源的端面到被照射物体表面的物理距离.
视场(FOV)
也称为视野,是指视觉系统可以观察到的物体可见范围的大小
对于镜头,可观察到的视野与镜头放大倍率和相机芯片的选择有关. 因此,通常建议根据要观察的物体的尺寸确定所需的视野,然后确定相机芯片的尺寸和镜头的放大倍数. 在实际的工程项目中,考虑到机械误差和其他问题,视野通常大于要观察的对象的实际大小,以确保在机械误差范围内,对象始终在可视范围内. 视觉系统.
光学倍率
在机器视觉行业中提到的镜头的光学放大倍数通常是指垂直轴放大倍数,即图像大小与物体的比例,其计算方法如下:
光学放大倍数=感光芯片的长边/视场的长边
可以看出,光学倍率与所选的相机芯片和所需的视场有关.
例如: 已知的相机芯片为2/3英寸(8.8毫米* 6.6毫米),
视野的长和宽为: 10mm * 8mm.
如果以长边计算,则放大倍率= 8.8mm / 10mm = 0.88x;
如果以短边计算,则放大倍率= 6.6mm / 8mm = 0.825x;
这时,应将0.825倍的小倍率用作所选镜头的光学倍率. 否则,短视场将无法满足要求. (如果是0.88倍,则短边视场= 6.6mm / 0.88x = 7.5mm <8mm).
在实际的工程项目中,通常不需要同时计算长边和短边. 经验方法是: 如果视场接近正方形或圆形,则使用短边进行计算;如果视场是条形,则使用长边进行计算.
此外,您可能已经听说过电子放大倍数和监视器放大倍数. 它们与光学放大倍率有关,但不相同,但是这三个常常混淆,因此在此进行解释.
电子放大倍数是指在屏幕上显示照相机上的图像时图像的放大倍数. 如果芯片为1/2英寸(对角线为8mm),显示屏为14英寸,则电子放大倍率= 14 * 25.4mm / 8mm = 44.45x.
显示倍率是指通过镜头呈现在显示屏上的对象的倍率. 如果镜头的光学放大倍率为0.2倍,而摄像机和监视器的电子放大倍率为44.5倍,则显示放大倍率=光学放大倍率*电子放大倍率= 0.2x * 44.5x = 8.89x.
相机芯片尺寸
在放大率和镜头图像尺寸的描述中涉及相机芯片的尺寸. 相机制造商通常以英寸表示,但在实际计算中,需要将其转换为以毫米为单位的每侧测量方法.
但是有经验的朋友会发现,对于芯片尺寸来说,1英寸≠25.4mm,并且它具有独特的转换关系. 为了方便大多数机器视觉从业者的计算,以下是常见的相机芯片尺寸对应关系列表,以供参考.

当然,随着相机芯片的发展,越来越多的芯片类型出现了. 最准确的芯片尺寸计算方法是: 摄像机像素数量x像素尺寸=芯片尺寸. 如果摄像机的分辨率为5120x5120,像素大小为4.5µmx4.5µm,则芯片为正方形,边长= 5120x4.5µm = 23040µm = 23.04mm.
区域扫描相机和镜头选择的计算公式

光学放大倍率=相机芯片长度/视野长边=焦距f /工作距离WD
(2)计算公式
工业镜头的焦距(f mm)可以基于FOV(视野),WD(工作距离)和CCD芯片尺寸来计算:
焦距计算公式
焦距f = WD×CCD芯片尺寸(h或v)/ FOV(H或V)
以下是常见的CCD芯片
1.1英寸-目标尺寸为12毫米宽* 12毫米高,对角线为17毫米
1英寸-目标尺寸为宽12.7毫米*高9.6毫米,对角线16毫米
2/3英寸-目标尺寸为8.8毫米宽* 6.6毫米高,对角线为11毫米
1 / 1.8英寸-目标尺寸为7.2mm宽* 5.4mm高,对角线为9mm
1/2英寸-目标尺寸为6.4mm宽* 4.8mm高,对角线为8mm
1/3英寸目标尺寸为4.8mm宽* 3.6mm高,对角线6mm
1/4英寸-目标尺寸为3.2mm宽* 2.4mm高,对角线为4m
f: 镜头焦距
H: FOV高度尺寸
V: FOV宽度尺寸
WD: 镜头到场景的距离
v: CCD芯片宽度尺寸
h: CCD芯片高度尺寸
让我们看一下工作距离和视野的计算:
视野FOV(水平或垂直)= CCD芯片尺寸(水平或垂直)/光学放大倍率
工作距离WD = f(焦距)×CCD芯片尺寸/ FOV(水平或垂直)
光学放大倍数= CCD芯片尺寸(H或V)/ FOV(H或V)
以上参数绘制如下:

(3)硬件参数说明
Yongge的实验相机和镜头的参数如下:

实验相机参数:
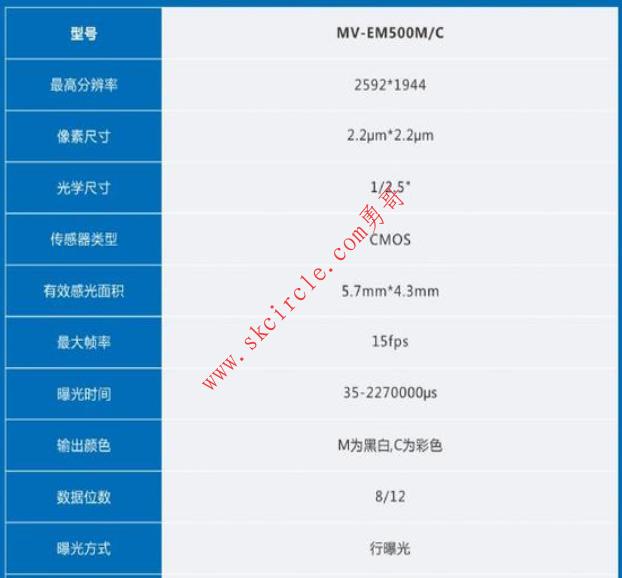
实验镜片的参数

视角
镜头中有一个参数: 视角(D * H * V)如果使用1/2“芯片大小的相机,则为: 51.9°* 42.5°* 32.4°
这不是视野大小的概念,它的大小解决了视野大小,请参阅以下说明:
在光学仪器中,将光学仪器的镜头作为顶点,然后将被测物
可以通过镜头的物体图像最大范围的两个边缘之间的角度称为视角

在下图中,AOB角是水平视角,而BOC是垂直视角.

视场角决定了光学仪器的视场. 视场角越大,视野越大,光学倍率也越小. 用外行的话来说,超过这个角度的目标物体将不会被收集在镜头中.
视角(D * H * V),其中H和V在上面已清楚标出.
但是D呢?如下图左侧示例所示,它应该是对角线形成的视场的直径(雍兄弟的理解)

视角的其他特征如下:
视角与焦距之间的关系: 通常,视角越大,焦距越短.
标准镜头: 视角约为45度,使用范围广.
长焦镜头: 视角在40度以内,可以远距离拍摄.
广角镜: 视角超过60度,观察范围大,附近的图像变形.
失真
在镜头成像时,尤其是在使用短焦距镜头拍摄大视野时,图像会变形. 这种情况称为镜头变形. 这是由镜头的光学结构和成像特性引起的. 局部放大倍数不一致导致图像失真. 视野越大,所用镜头的焦距越短,畸变程度越明显. 通常,桶形失真和枕形失真有两种类型,可以通过图像校准来减少.
那么上面的镜头参数图片中的失真值如何计算?
请参阅另一篇文章的介绍: “如何测试成像失真?”
景深
景深是镜头的另一个重要外部参数. 它表示满足图像清晰度要求的最远位置和最接近位置之间的差异,并且景深的计算可能相对麻烦. 它与镜头焦距,光圈值,工作距离和允许的散光点的最大直径有关. 由于允许的散光点的最大直径是一个相对量,因此其可接受的直径在很大程度上取决于应用,因此在实际的视觉应用中,由实验和参考镜给出的参考值是主要的. 简单地说:

这与我们的摄影经验相同.
景深要求: 对于需要景深的项目,请尽可能使用较小的光圈. 选择放大倍率的镜头时单反镜头 焦距 相对人眼 倍数,请在项目许可的情况下尽可能使用低倍率镜头. 如果项目要求更高,则最好选择景深较高的尖端镜头.
基于以上知识,让我们看一下工业相机镜头上刻印的参数的含义:
(示例1)

8mm焦距镜头,最大光圈2.0,光敏元件尺寸1 / 1.8英寸.
(示例2)

这是Yongge在进行实验时使用的镜头.
红色指向调整焦点的环(也称为聚焦环),蓝色指向调整光圈的环.
请注意,调焦环不是用来调节焦距的,而是用来调节图像距离的,以确保清晰的图像落在焦平面上.
聚焦环第一行的内容是: 8mm(不幸的是被水印覆盖),1: 1.4,C,1/2“(在此图片上不可见)
8mm是焦距,此镜头具有固定焦距(定焦镜头). 还有一个可变焦距镜头. 如果是家用单反相机,则焦距可能在18mm至140mm之间.
1: 1.4表示最大光圈为1.4,这意味着将光圈调整为1.4时最大.
关于为什么应将其写为1: 1.4,这个雍哥暂时还不清楚.
----------------------------
2020/4/13永革注:
有时我会在文章中看到1: 1.4的含义,因此我特别摘录并在此处添加注释.
 光圈系数是镜头的重要内部参数,它就是镜头相对孔径的倒数,一般的厂家都会用F数来表示这一参数。
 例如,如果镜头的相对孔径是1:2,那么其光圈也就是F2.0。而在相机的镜头上,都会标写上这一指标。
 而由于光圈系数是相对孔径的倒数,因此,如果光圈系数的标称值数字越大,也就表示其实际光圈就越小。
 一般来说,镜头的光圈排列顺序是:1、1.4、2.0、2.8、3.5、4.0、5.6、8.0、11、16、22、32等等。
 随着数值的增大,其实际光孔大小也就随之减小,而其在相同快门时间内的光通量也就随之减小
----------------------------
这是题外话. 看来最大孔径可以反映出制造商的实力. 请参见以下百度知道的摘录:
光圈1.4和1.2能有多大差距?
光圈1.4和1.2能有多大差距,差距肯定是有的:
1、从光圈值来说,1.4和1.2差了约半档,所以从进光量来说区别不是很大。
2、从制造镜头的角度来说,从1.4上到1.2,它的制造难度要高得多,绝对不是1.4比1.2的关系,
我见过F=1.0的镜头,杂志上见过F=0.8的镜头,这个属于技术含量的产品,不是用差多少来表达的。
而生产厂版也是一种自豪,并非每家厂都有这种实力。
3、用大光圈的镜头,它也属于一种身份的象征,买个QQ一样开,何必去买劳斯莱斯,
这是我们的想法,但是买劳斯莱斯的人不是这样想的。
C是相机的镜头接口类型
1/2”是与镜头成像圈相对应的感光目标的规格.
常见的是1/3“,1/2”,2/3“和1”. 1“镜头也可用于1/3”,1/2“,2/3”感光目标. 但是通常在1/2“,2/3”和1“的光敏目标中使用1/3”透镜通常具有暗角.
聚焦环的第二行印有0.1、0.2、0.3、0.5、1,∞m
指示当前焦点位置,以米为单位,∞为无穷大

印有虹膜的戒指: 16、8、4、2.8、2、1.4
最小数字1.4是最大光圈,而16是最小光圈
(示例3)
Yongge在家用单反相机的镜头上贴上徽标,然后将其与工业相机的镜子进行比较

第一个是调焦环刻度尺,指示当前的调焦位置,单位“ ft”是英制中长度单位“ foot”的英文缩写,“ m”是公制单位的缩写的“米”,∞代表无穷大;
第二个是缩放环比例尺,指示当前镜头的实际焦距,以毫米为单位;
第三个是光圈环刻度,指示当前光圈值,该值指示相应的F值,C表示关闭,关闭.
有关上述计算公式的实际编码测试,请参见Yongge的另一篇文章,“ Yongge关于相机镜头选择的小摘要: 用于计算和选择工业相机镜头的小程序”
以下Yongge使用此小程序为相机选择镜头:
要求如下:
配置为: 芯片长宽为5.7 * 4.3mm,分辨率为: 2592 * 1944,像素大小为2.2 * 2.2um
物距: 60mm
视野尺寸: 12mm * 9mm
填写参数单反镜头 焦距 相对人眼 倍数,单击“保存设置”,然后单击“计算”,结果如下所示:
雍哥需要一个焦距为28.512mm的镜头.
这个结果正确吗?有一种非常简单的验证方法.
转到在淘宝上出售镜片的商人,告诉他上述参数,然后让他帮助我们选择镜片. ^ _ ^

---------------------
OF: 黑客猪
爬行的SCARA机器人手眼校准目标示例: 显示如何使用取放应用程序SCARA机器人执行基于SCARA手眼校准确定的校准信息. 第一步,根据模型图像定义形状模型. 然后,基于形状模型,在每个图像中搜索对象. 对于选定的对象,该计算可用于掌握对象的机器人坐标. 为了使该示例适合实际应用,必须从摄像机获取图像(而不是从文件中读取),并且必须实现对机器人的控制(而不是在此示例中予以注释...
作者: Yongge,想停下来|类别: 机器人/手眼校准|查看: 96 |评论: 0
一个. SCARA机器人的介绍Scara机器人包括3个平移+ 1个旋转,总共4个自由尺寸,运动将受到限制,它不能倾斜,但它可以提供更快,更准确的性能. 2. SCARA手眼校准注意事项1. SCARA机器人必须事先校准相机,然后校正手眼系统. 对于6轴多关节机器人,手眼校准之前的摄像机校准是可选的,手眼校准可以在以后直接使用以校准摄像机. 2.对于SCARA ...
作者: Yongge,想停下来|类别: 机器人/手眼校准|浏览: 107 |评论: 2
1. 机械手姿势定义: 1.1如果机械手是abg姿势类型,则create_pose运算符会将数据转换为姿势,并且旋转矩阵链如下: [x,y,z,RX,RY,RZ] 1.2机器人是gba姿势类型. 数据由create_pose运算符转换为姿势. 旋转矩阵链如下: 1.3如果机器人是zyz姿势类型,则不能使用create_pose. 您必须创建相应的齐次变换矩阵并使用hom_mat3d_to_pose. ..
作者: Yongge,想停下来|类别: 机器人/手眼校准|查看: 63 |评论: 0
官方网站连接触发参考代码1(没有实际的TESTED)产品: // www .hikr ...
作者: Yongge,想停下来|分类: 工业硬件和软件|查看: 67 |评论: 0
两天后,我终于明白了,但尚未进行优化. 投影机以500帧/秒的速度编码模式,触发相机拍照,并连续拍摄以实现动态3D重建. 代码尚未整理出来,首先记录#include
作者: Yongge,想停下来|分类: 工业硬件和软件|查看: 61 |评论: 0
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-217865-1.html
-

-
任苗苗
魂牵梦萦
 为什么家用手机制造商很少使用无线充电器?
 七个经典4.2v锂电池充电电路图的详细说明-全文
 硅胶手机座的使用方法和功能简介
 DxOMark手机十大排名榜: 华为P20 Pro登上王位,三星和谷歌紧随其后
直男癌晚期