基于GPS的高精度时钟频率校正和计时的方法和过程
电脑杂谈 发布时间:2020-05-14 14:20:36 来源:网络整理
本发明涉及电力系统自动化技术领域,尤其涉及一种基于GPS的高精度时钟频率校正和计时方法.
背景技术:
晶体时钟将受到设备老化,环境温度和短期干扰等因素的影响. 器件老化是指晶体和振荡电路长时间工作导致的时钟漂移. 环境温度变化会导致晶体的内部电路特性随温度变化而变化. 形成温度漂移后,每次输出晶体振荡器时钟时,短期干扰都是随机变化. 在这些影响中,器件老化是不可逆的趋势变化,而温度漂移是可逆的逐步变化. 晶体振荡器的随机干扰非常小,通常可以忽略不计. 因此,晶体时钟的稳定性高,精度会受到时间和环境的影响. 当前基于GPS和晶体振荡器的计时方案可提高GPS时钟精度,并在GPS不同步时保留计时精度,但都忽略了测量值(即晶体振荡器的计数值)之间的频率变化在一定时间段内直接用作时间值. 在此期间,如果不考虑由晶体频率漂移引起的时间偏差,则当晶体频率漂移大或测量值间隔长时,模型的精度也会降低. 针对上述问题,基于GPS的高精度时钟频率校正和定时方案的研究可以为广域测量和故障定位等应用提供准确的时标,并满足广域的要求. 电网监控系统的计时.
技术实现要素:
鉴于此,本发明的目的是提出一种基于GPS的高精度时钟频率校准和定时的方法,当晶体频率漂移较大时可以保持模型的准确性. 或测量值间隔长.
使用以下方案来实现本发明: 一种基于基于GPS的高精度时钟的频率校正和定时方法,其提供主控制模块,现场可编程门阵列FPGA,GPS高精度频率校正模块,相位估计模块,秒脉冲产生模块,倍频模块,鉴相器;具体包括以下步骤;
步骤S1: 频率校准: 当GPS有效时,GPS高精度频率校准模块测量GPS_PPS和第二个脉冲GPS_PPS之间的高频时钟计数值,估算当前高频时钟的精确频率并实现频率校准;
步骤S2: 定时: 第二脉冲产生模块根据频率校正值和相位估计差产生新的第二脉冲GEN_PPS,以实现定时功能;鉴相器跟踪GPS_PPS和GEN_PPS之间的相位差,相位估计模块估计GEN_PPS与UTC的时间差,并反馈给第二个脉冲生成模块进行校正;
步骤S3: 倍频: 倍频模块根据频率校正值将GEN_PPS倍频至1MHz,实现微秒级时钟输出.
此外,步骤S1具体包括以下步骤:
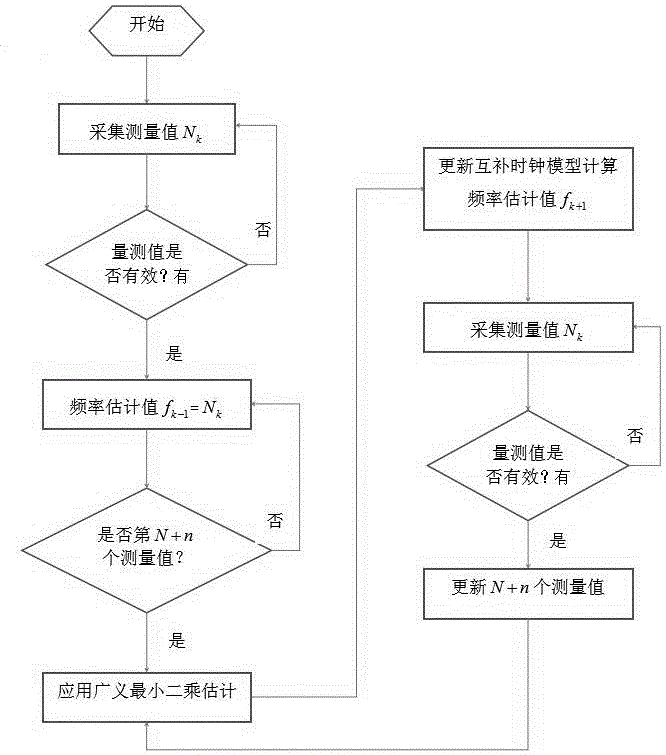
步骤S11: 收集测量值Nk,在Nk有效的前提下使频率估计fk-1 = Nk;
步骤S12: 判断是否为N + n个测量值,如果不是,则返回步骤S11;如果是,则执行步骤S13;
步骤S13: 使用广义最小二乘估计模型估计频率估计值ykgps时间精度,其中,广义最小二乘估计模型为:
yk +1 = b2xk + b1xk-1 + vk = b2xk-1 + b1xk-1 + c1vk-1 +Υk;
其中b1,b2和c1是整形滤波器的系数,yk = ln(Nk),xk = k,vk是噪声序列,Υk是白噪声序列,k是鉴相器计数值;
p>
步骤S14: 再次采集测量值Nk,在Nk有效的前提下更新第N + n个测量值,返回步骤S13.
进一步,本发明基于晶体振荡器阵列FPGA,GPS高精度频率校准模块,由相位估计模块,第二脉冲产生模块,倍频模块,输入和输出执行模块等组成. 高精度时钟频率校正和定时功能在FPGA平台上实现. 晶体振荡器时钟(50MHz)与数字锁相环相乘得到高频时钟(250MHz),
与现有技术相比,本发明可以实现在GPS信号异常时,采用恒温晶体振荡器进行定时. GPS失步12小时后,计时误差不超过50us;当GPS接收正常时,定时误差不超过0.1us,丢失的GPS信号6h温度补偿晶体的定时误差不超过55us.

图纸说明
图. 图1是本发明的原理结构的框图.
图. 图2是本发明实施例的高精度时钟频率校准的流程图.
图. 图3是本发明实施例的相位误差估计的流程图.
具体实现
下面将参考附图和实施例进一步描述本发明.
如图参照图1,本实施例提供了一种基于基于GPS的高精度时钟的频率校正和定时的方法,并提供了主控制模块,现场可编程门阵列FPGA,GPS高精度频率校正模块和相位估计模块,第二脉冲产生模块,倍频模块,鉴相器;具体包括以下步骤;
步骤S1: 频率校准: GPS高精度频率校准模块在GPS有效时测量GPS_PPS和第二个脉冲GPS_PPS之间的高频时钟计数值,估算当前高频时钟的精确频率并实现频率校准;
步骤S2: 定时: 第二脉冲产生模块根据频率校正值和相位估计差产生新的第二脉冲GEN_PPS,以实现定时功能;鉴相器跟踪GPS_PPS和GEN_PPS之间的相位差,相位估计模块估计GEN_PPS与UTC的时间差,并反馈给第二个脉冲生成模块进行校正;
步骤S3: 倍频: 倍频模块根据频率校正值将GEN_PPS倍频至1MHz,实现微秒级时钟输出.
在本实施例中,步骤S1具体包括以下步骤:
步骤S11: 收集测量值Nk,在Nk有效的前提下使频率估计fk-1 = Nk;
步骤S12: 判断是否为N + n个测量值,如果不是,则返回步骤S11;如果是,则执行步骤S13;
步骤S13: 使用广义最小二乘估计模型估计频率估计值yk,其中,广义最小二乘估计模型为:
yk +1 = b2xk + b1xk-1 + vk = b2xk-1 + b1xk-1 + c1vk-1 +Υk;
其中b1,b2和c1是整形滤波器的系数,yk = ln(Nk),xk = k,vk是噪声序列,Υk是白噪声序列,k是鉴相器计数值;
p>
步骤S14: 再次采集测量值Nk,在Nk有效的前提下更新第N + n个测量值,返回步骤S13.
具体地,在本实施例中,频率校准算法要求尽可能简化算法,并且估计对象是时钟短期模型,序列的确定性趋势平稳变化,因此确定性趋势模型用于分析. 确定性趋势分析是在非平稳时间序列的基础上直接建立的,并且确定性趋势模型是使用最小二乘和最大似然性等优化算法进行估计的. 引入白化滤波器对数据进行预处理,将相关噪声转换为白噪声,然后用普通最小二乘法获得模型参数. 时钟频率的稳定性通常以艾伦方差来表征,重叠艾伦方差的公式为
f0是晶体振荡器的额定频率,m是数据长度,{εk}是时钟偏差序列. 通过分析已知的互补时钟模型是

可以计算序列{1 +εk-εk-1}的自相关系数:
可以看出,还应该满足测量值Nk与时钟频率估计fk的商的自相关系数. 时钟频率估算值越接近真实值,自相关系数的一阶截断特性p(1)越接近-0.5,则可以表征互补时钟频率的精度自相关系数的特征.
对于有限的样本序列{u1,u2,···,uN},自相关系数可以计算如下:
由于序列的样本数N不能无限,因此不相关样本的自相关系数不能完全为零,因此如果满足自相关函数
为0的概率为95%,也就是说,假设样本之间没有相关性.
为了满足实时频率校准的需要,频率估计是基于较短的时间范围,并且考虑到晶体特性变化近似线性,因此本实施例设计的广义最小二乘估计模型为:
yk +1 = b2xk + b1xk-1 + vk = b2xk + b1xk-1 + c1vk-1 +γk
其中yk = ln(Nk),xk = k,vk是噪声序列,而γk是白噪声序列.
在算法获得N + n个有效测量值之前,使频率估计值等于该测量值,当测量数据量达到N + n时,应用广义最小二乘估计获得频率估计值,并收集再次有效测量值测量该值后,使新数据成为N + n数据中的第一个数据,并删除最后一个数据以保持数量不变,并循环估计互补时钟模型以实现频率的实时跟踪,如图2所示.
通过基于GPS的时钟频率校准算法获得晶体振荡器时钟的准确频率后,时间服务模块可以从晶体振荡器时钟生成与UTC第二脉冲同步的脉冲信号GEN_PPS. . 如图3所示,假设估计的晶体频率是理想值,则第二脉冲GEN_PPS和UTC第二脉冲完全同步,并且由于看不到UTC第二脉冲,因此在生成GEN_PPS时必须与UTC第二脉冲存在相位差a. . 要消除此相位差,请使用相位检测器记录GEN_PPS和GPS_PPS的相位差序列{qk}. 相位误差α的值可以通过计算获得. 理想情况下,初始相位误差仅需要校正一次. 实际上,由于晶体频率估计值不能完全准确,因此最小的频率估计误差也将是. 相位误差累积较大,因此需要每隔几次执行相位误差校正,以确保产生第二个时钟的定时精度. 脉冲.
以上仅是本发明的优选实施例,在本发明专利申请的范围内所作的所有改变和修改均应落入本发明的范围内.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-209914-1.html
-

-
王庚
垃圾一个
-
郝若萌
人家那演双簧
 必须放在袋子里!全画幅单反必须有八个镜头
 测量导线的作用 基于电加热器断路故障测控装置的设计与应用
 超多小伙伴在电脑中就能体验都k歌的全新软件
 定焦镜头和变焦镜头的优缺点
早