无源北斗模块使用手册
电脑杂谈 发布时间:2020-04-30 05:14:07 来源:网络整理
无源北斗模块(V03版)使用手册北京中兴着陆技术Page 1 of 13 1产品概述该产品基于中国的“北斗1号”系统,该系统通过无源实现定位和定时功能方法. 该产品主要针对导航,定位和定位用户,以及通信,移动电视,网络,电源和其他需要高精度时间同步应用的场合. 该产品采用软件体系结构,内部使用6通道相关器. 该产品可以从外部输入海拔,独立定位和计时;也可以直接输入坐标值直接计时. 高程值可以通过气压高度计或高度计等获得,并根据协议在成帧后通过串口输入. 该产品的RF通道可适应多家天线制造商的北斗天线(根据实际使用的天线电缆长度选择具有不同增益和前端LNA的天线. 有关推荐配置,请参阅本手册后的相关描述条款). 该公司新的被动北斗定位/计时模块采用了集成设计,并具有两种定位/计时应用模式. 有关详细信息,请参见相关的协议说明. 2功能和技术指标·信号特性的接收和接收·首次定位时间2s 1s 3分钟·数据接口RF接口: SMA-KWHD / MCX 1Hz·精确定位精度: 在北纬15°以内≤300m;在其他纬度地区≤100m(输入海拔高度误差在20米以内);定时1PPS 100ns(用户当前位置精度小于10米),其他6 -157.6dBW时间误差为300ns,没有精确位置输入时自动定时误差小于2ms.
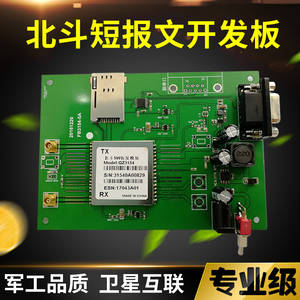
第13页,共2页1PPS特性: 脉冲宽度> 10ms,上升沿与UTC全秒时间对齐·动态性能分为静态定时类型和动态定时类型两种,动态定时类型,支持动态定时类型800 M /秒·物理特性尺寸: 90 * 60 * 14mm重量: 90克工作温度: -40℃〜+ 70℃存储温度: -55℃〜+ 85℃·可靠性平均无故障工作时间: MTBF: ≥50000h·电气指标输入电压(DC): 5V±0.5V(±100mV纹波)功耗: 2.0W接口功能: RS232接口,固定波特率. 保护功能: 天线短路保护功能;电源过压,反接保护功能. 3产品支持表编号1 2 3 4 5名称WYBD OEM模块测试线/跳线测试软件说明手册保修卡数量1 1 1 1 1 CD-ROM中的备注4测试使用方法首先请遵循接口定义和连接图附录一连接. 连接方法如下: 第3页,共13页室外天线WYBD OEM模块直流电源测试计算机图1测试连接图在主机上运行WYBD test software.exe以测试相关协议. 运行后,进入下图所示的界面,然后选择端口并单击“打开串行端口”按钮. 如果正常,将自动弹出输出信息显示对话框.

图2评估板的默认工作模式是自动时间服务模式. 该模式是定位决策方差时间服务的三个阶段. 如果长时间没有收集到星星,或者星星数量不足,或者定位超出公差范围,则会给出异常状态指示(请参阅随附的协议说明). 第4页,共13页图3如果要进入定位模式,请单击“定位模式”按钮,在此对话框中输入当前位置仰角,测试软件将以1Hz的频率连续向模块发送仰角信息,如果要更改当前高程,则应再次单击“定位模式”按钮以更改高程并输入. 通过用户程序或串行调试工具进行动态连续定位(高度连续变化). 添加此功能主要是为了动态演示定位功能. 仅当可用卫星数大于0时,定时信息才有效;定位结果仅在状态为P时有效,在其他情况下无效. 图4定点定时模式,主要是因为当前锁定星的数量不足,并且需要高精度定时. 这时,单击“定点计时模式”按钮,将弹出以下对话框: 第5页,共13页图5输入当前的经度和时间信息,可以初始化,此初始化值将是存储在闪存中,断电后保存. 卫星正常锁定后,初始化的时间信息将通过卫星时间进行更新. 单击“设置零值”和“查询初始化信息”后,将弹出用于设置零值的对话框,并返回到“初始化信息”对话框. 图6设置波特率单击相应的按钮,设置成功后,返回到相应的设置框架“ $ CPMC”.

设置将在下次启动后生效. 该查询还返回相同的帧. ͼ7第6页,共13页5相关说明a该模块可以根据用户的特定需求添加或修改输出协议. b该模块具有一个供: 增益: 增益平坦度: 噪声系数: 2491.75±5MHz 32〜35dB≤±0.5dB≤1.8dB北斗低噪声放大器输入电压驻波比: ≤1.8: 1(50Ω)输出电压驻波比: ≤1.8: 1( 50Ω)带外抑制: ≥50dB(在fo?100MHz的位置)≥65dB(在f = 1615MHz的位置)(对于附近的北斗发射天线)? 1dB压缩点输出功率: ≥0dBm第7页,共13页附录1接口定义和测试连接图引脚1〜2 3〜4 5-6 7〜8 9 10 11 12 13〜30名称接地电源接地串行端口1接收串行端口1发射接地第二脉冲1pps说明电源接地电压5V;电流峰值450mA,标称值400mA(不带天线馈线)出厂预留信号异步串行数据输入,RS-232电平用于接收OEM模块的初始化信息和配置信息异步串行数据输出,RS-232电平用于将时间和定位结果的输出信号的上升沿与UTC秒,TTL电平,脉冲宽度> 10毫秒同步. 制造商保留下图是WYBD OEM模块与计算机串行端口之间的连接.

9针串行端口连接器(上位计算机)2针IN 3针OUT 5针GNDWYBD定位计时模块10针发送9针接收8针GND + 5V电源地+ 5V电源正极DC电源图1 OEM模块和串行端口连接第8页,共13页附录2接口协议所有语句均以“ $”开头,指令以ASCII码表示. 命令名称使用四个ASCII字符,连同“ $”一共五个字符. 长度表示从“ $”到校验和(包括校验和)的数据字节总数. “校验和”是指从$到校验和之前的字节进行XOR运算的结果. 串行端口的默认设置为9600-N-8-1. 所有数据类型(帧长度LL除外),包括单精度浮点数,整数和短整数,都是低阶优先. 示例: “ 0.5(浮点数)”表示“ 00 00 20 40”;整数“ 100”表示“ 64 00 00 00”. 1输入部分是外部设备通过串行端口输入到WYBD定位/时间服务模块的协议协议. 1.1模块初始化信息($ CPMI)此语句用于为被动北斗模块提供初始位置和时间信息. 它便于快速捕获和高精度定时(该位置满足相应的精度要求,请参阅技术规格说明). 初始化信息将保存在非易失性存储器中,并在下次加电时自动生效.
向模块发送$ CPMI命令将返回与$ CPMI语句相同的内容. $ CPMILLllllbbbbhhhhYYMDhmsC位置$ 1-4 5-6 7-10 11-14 15-18 19-20 21 22 23 24 25 26符号起始符号CPMI LL llll bbbb hhhh YY MD hms C帧头帧长度本地经度坐标值本地纬度坐标值当地高程值年(当前时间)月(当前时间)日(当前时间)小时(当前时间)分钟(当前时间)秒(当前时间)验证= 0x1B单精度浮点数单精度浮点数单精度浮点数(> 2007)1〜12 1〜31 0〜59 0〜59 0〜59含义范围第9页,共13页1.2查询初始化信息($ CPQI)$ CPQILLC位置$ 1-4 5-6 7从符号开始标志CPQI LL C帧头帧长度检查= 0x08含义范围成功发送该消息后,将返回最后一个设置的$ CPMI语句,如果不成功,则无响应. 1.3高度输入($ CPMH)$ CPMHLLhhhhC位置$ 1-4 5-6 7-10 11符号起始符号CPMH LL hhhh C帧头帧长度高度值检查= 0x0C单精度浮点含义范围该语句可以是一个模块提供相对于平均海平面高度(-100.0〜18000.0米)的高度信息,以米为单位.
此语句也是开始动态定位的开关. 连续动态定位必须具有连续的仰角输入,并且频率默认为1Hz. 1.4零值设置($ CPMZ)$ CPMZLL0000C位置$ 1-4 5-6 7-10 11符号起始标记CPMZ LL 0000 C帧头帧长度零值验证= 0x0C整数,范围微分值是纳秒. 第10页,共13页1.5串口波特率设置的位置($ CPMC)$ 1-4 5-6 7符号开始标记CPMC LL s帧头帧长度波特率= 0x09 1-1200; 2-2400; 3 -4800; 4-9600; 5-19200; 6-38400;成功设置后,7-115200重要范围8C验证设置将返回$ CPMC设备波特率信息. 新设置仅在重启后应用. 2输出语句$ CPAL输出位置北斗接收模块,时间,状态等信息. $ CPALLLYYMDhmsttttXXXXYYYYZZZZllllbbbbhhhhSs11112222 ...... .9999C位置$ 1-4 5-6 7-8 9 10 11 12 13 14-17 18-21 22-25 26-29 30-33 34-37 38-41 42 43 44-47 48- 51符号起始符号CPAL LL YY M hms tttt XXXX YYYY ZZZZ llll bbbb hhhh S s 1111 2222帧标题帧长年月日时分分钟分钟毫秒直角坐标X(m)直角坐标Y(m)直角坐标Z(m)纬度,单位度经度,单位度高度,单位米状态卫星号卫星1俯仰角,单位度卫星1方位角北斗接收模块,单位度= 0x51固定帧长(> 2007)短整数1〜12 1〜31 0〜59 0〜 59 0〜59单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点P / T / X / W / C 1-3单精度浮点单精度浮点数含义范围分页: 11/13 52 -55 56-59 60-63 64-67 68-71 72-75 76-79 803333 4444 5555 6666 7777 8888 9999 C卫星1 SNR卫星2俯仰角,单位度卫星2方位角,单位度卫星2信噪比噪声比卫星3俯仰角,单位度卫星3方位角,单位度卫星3信噪比检查单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点单精度浮点在定义卫星状态的情况下,以1次/秒的频率自动输出该项目: P: 动态定位,定时时,起始标志为外部输入高程值,连续定位需要连续输入;仅此状态下的定位结果有效,此状态为定位结果有效标志.
T: 定点定时. 有两种情况: 一种是用户输入当前位置并输入精确坐标以直接进入此状态,另一种情况是获取准确的位置坐标(连续定位会估算均方差并判断精度阈值为进入此状态后,通过自动时间服务模式(此模式是模块的默认工作模式)阈值). C: 定位结果超出公差(方差超出公差); X: 卫星数量不足,长时间处于这种状态并有五个为30.0 ----- 45.0(以dB为单位)30.0表示未接收到信号,31.0或高于31.0表示已接收到信号并达到了正常锁定. 3秒脉冲PPS输出当WYBD模块正常锁定并接收到卫星波束的完整星历并自动定位时;或至少一颗星正常锁定并接收外部输入的初始位置信息以生成1PPS输出. (当模块状态为W时,时序信息无效). 为了获得更准确的输出,必须校准由模块(包括天线馈电部分)和本地设备(零值输入功能)引起的偏差. 可以根据该模块与高级时间测量设备之间的比较结果获得零值. 也就是说,外部设备通过串行端口输入到WYBD定位/时间服务模块的协议协议. 第12页,共13页附录3产品尺寸图附件2 OEM模块安装尺寸图第13页,共13
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-193794-1.html
-

-
潘亚晶
òωó)大家好我就是舍
 最佳实践:使用.Net访问Office编程界面_IT /计算机_数据
 IE7浏览器官方下载(Internet Explorer7.0)简体中文版
 【摄影器材】谈论索尼相机强大的自定义设置
 相机中的hdr模式是否与包围相同?和连接有什么区别?
千玺