GPS时间服务系统
电脑杂谈 发布时间:2020-04-26 15:08:21 来源:网络整理
收藏夹
查看我的收藏夹
0有用+1投票
锁定
GPS时间服务系统是用于自动化系统中计算机,控制设备等的时间校正的高科技产品. GPS时间服务产品从GPS卫星获取标准时间信号,并将此信息传输到各种接口类型. 自动化系统中需要时间信息的设备(计算机,保护设备,故障记录器,事件序列记录设备,安全自动设备,遥控RTU) ),从而可以实现整个系统的时间同步.
中文名
GPS时间服务系统
外语名称
GPS时间传输系统
设备
计算机,保护装置
单位
分散控制系统(DCS)
随着计算机和网络通信技术的飞速发展,火电厂热自动化系统的数字化和联网时代已经到来. 这方面为各种控制和信息系统之间的数据交换,分析和应用提供了一个更好的平台. 另一方面,它对各种实时和历史数据时间标签的准确性也提出了更高的要求.
使用廉价的GPS时钟来统一整个工厂中各种系统的时钟已成为热电厂设计中的标准做法. 通过适当的方法获得电厂中的分布式控制系统(DCS),辅助系统可编程控制器(PLC),工厂级监控信息系统(SIS),电厂管理信息系统(MIS)等的主时钟. GPS时钟信号接口. 标准TOD(年,月,日,小时,分钟和秒)时间,然后遵循各自的时钟同步机制,将系统中从时钟的偏差限制在足够小的范围内,以实现整个工厂的时钟同步.
一个,GPS时钟和输出
1.1 GPS时钟
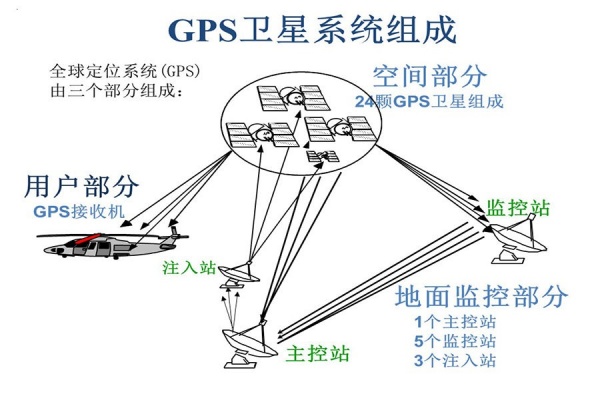
全球定位系统(GPS)由美国国防部于1978年发射的一组卫星组成. 总共有24颗卫星在6个地心轨道平面上运行. 根据时间和位置,地球网站上可见的卫星数量从4到11不等.
GPS时钟是一种,它接收GPS卫星发送的低功率信号并通过计算来计算GPS时间. 为了获得准确的GPS时间,GPS时钟必须首先从至少4颗GPS卫星接收信号并计算其三维位置. 获取特定位置后,只要GPS时钟接收到GPS卫星信号,就可以确保时钟走时的准确性.

作为火力发电厂的标准时钟,我们对GPS时钟的基本要求是: 可以同时跟踪至少8颗卫星,并以最短的冷,热启动时间进行跟踪,并配备备用电池,精确而灵活的配置时钟输出信号.
1.2 GPS时钟信号输出
目前,电厂使用的GPS时钟输出信号主要有以下三种:
1.2.1 1PPS / 1PPM输出
此格式时间信号每秒或每分钟输出一个脉冲. 显然,时钟脉冲输出不包含特定的时间信息.
1.2.2 IRIG-B输出
IRIG(美国范围内仪器仪表组)具有A,B,D,E,G和H编码标准(IRIG标准200-98). 其中,在时钟同步应用中最常用的是IRIG-B编码,具有bc电平偏移(DC码),1kHz正弦载波幅度调制(AC码)和其他格式. IRIG-B信号每秒输出一帧(1fps),每帧长一秒. 一帧中有100个符号(100pps),每个符号为10ms宽,正脉冲宽度不同的符号表示二进制0、1和位置标记(P),如图1.2.2-1所示.
为便于理解,图1.2.2-2显示了IRIG-B时间范围的示例输出. 秒,分钟,小时和天(自该年的1月1日起的天数)由BCD代码表示,控制功能代码(控制功能,CF)和标准二进制秒针(SBS)分别为用二进制“ 0”字符串填充(CF和SBS是可选的,在此示例中未使用).
1.2.3 RS-232 / RS-422 / RS-485输出
此时钟输出通过EIA标准串行接口发送一串以ASCII码表示的日期和时间消息,每秒输出一次. 奇偶校验,时钟状态和诊断信息可以插入时间消息中. 当前没有此输出的标准格式. 下图显示了使用17个字节发送标准时间的示例:
1.3 GPS时钟在电力自动化系统中的应用
电力自动化系统中有许多系统或设备需要与GPS时钟同步,例如DCS,PLC,NCS,SIS,MIS,RTU,故障记录器,微机保护设备等. 请注意确定GPS时钟时需要注意以下几点:
以西门子的TXP系统为例,了解DCS内部和时钟如何同步.
TXP的电厂总线是基于CSMA / CD的以太网. 总线上有两个主要时钟: 实时(RTT)以及AS620和CP1430通信/时钟卡. 通常情况下,RTT用作TXP系统的主时钟. 大约40秒钟后,将自动替换CP1430作为备用时钟(实际上,可以在ES680上配置两个模块). 参见图2-1.
RTT可以自由运行(自由运行),也可以通过TTY接口(20mA电流环路)与外部GPS时钟同步. 与GPS时钟同步的方式有两种: 串行消息(长32字节,9600波特,1个起始位,8个数据位,2个停止位)和秒/分钟脉冲.
RTT在网络层生成并发送主时钟定时消息,然后每10秒将其发送到电厂总线. RTT发送时间消息,最多等待1ms. 如果消息不能在1ms内发送到总线,则取消时间消息的发送: 如果消息发送过程被中断,则会立即生成当前时间的消息. 时钟消息具有多播地址和特殊的帧头. 日期是从1984.01.01到当前日期的天数,时间是从00: 00: 00h到当前ms值,并且分辨率是10ms.
OM650从发电厂总线获取时间消息. 在OM650中,Unix功能用于将时间传送到终端总线上的SU,OT等. PU通常用作时间服务器,其他OM650设备则以国际客户身份登录.
启动AS620的AP后,它将通过调用“同步”功能块自动将时钟与CP1430同步. 然后CP1430每6s与AP同步一次.
TXP时钟的精度如下:
从上述TXP时钟同步方法和时钟精度可以看出,TXP系统中的每个输入时钟都采用了主从分层同步的方法,即下级时钟与上级时钟同步. ,并且高级时钟越高,则精度越高.
三,时钟和时钟同步错误
3.1时钟错误
众所周知,计算机时钟通常使用石英晶体振荡器. 晶体振荡器连续产生具有一定频率的时钟脉冲,计数器累加这些脉冲以获得时间值. 由于时钟振荡器的脉冲受各种不稳定因素的影响,例如环境温度,负载共享电容,激励电平和晶体老化,因此时钟本身不可避免地会产生误差. 例如,对于精度为±20ppm的时钟,每小时误差为: (1×60×60×1000ms)×(20 / 10.6)= 72ms,一天的累积误差可以达到1.73s. 如果其工作环境温度从额定25°C到45°C,将增加±25ppm的附加误差. 可以看出,如果没有对DCS中的时钟进行定期校准,则一段时间后自由运行后的错误可能会达到系统应用无法承受的水平.
随着晶体振荡器制造技术的发展,目前各种高稳定性晶体振荡器可用于需要高精度时钟的应用中,例如TCXO(温度补偿晶体振荡器),VCXO(压控晶体振荡器),OCXO(恒温晶体) )等.
3.2时钟同步错误
如果您分析类似于TXP的时钟同步方法,不难发现,由上而下的同步过程中时钟产生的DCS的绝对定时误差可以由以下三个部分组成:
3.2.1 GPS时钟与卫星传输的UTC(全球协调时间)之间的误差
这部分的错误由GPS时钟的精度决定. 对于1PPS输出,脉冲前沿为准时边沿,精度通常在数十ns至1μs之间. 对于IRIG-B代码和RS-232串行输出(例如,中国科学院国家时间服务中心的地面时钟产品),其同步精度计算为参考前沿的偏差符号或相对于1PPS前沿的起点,分别达到0.3μs和0.2ms.
3.2.2 DCS主时钟和GPS时钟的同步错误
DCS网络上的主时钟和GPS时钟通过“硬接线”同步. 通常,通过DCS站点中的时钟同步卡可以接受GPS时钟输出的标准时间代码和硬件. 例如,如果接收端补偿了RS-232输出的ASCII码字节的传输延迟,或者IRIG-B编码使用符号载波周期计数或高频引脚相位解码卡,则主时钟和GPS时钟同步精度可以达到很高的精度.
3.2.3每个站点的DCS主从时钟同步错误
DCS主时钟通过网络与每个站点的从时钟同步,并且存在时钟数据包传输延迟,传播延迟和处理延迟. 其性能如下: (1)在主时钟上生成和发送时间消息时,内核协议处理,同步请求的操作系统调用开销,将时间消息发送到网络通信接口的时间等. ; (2)在时间报告上线之前,您必须等待网络空闲(用于以太网)并在发生冲突时重新传输; (3)时间消息上线后,需要一定的时间才能通过DCS网络介质从主时钟端子传输到子时钟端子(电磁波在其中). 光纤中的传播速度为2/3光对于DCS LAN,传播延迟为几百ns(可以忽略). (4)在从时钟侧的网络通信接口确认这是一条时间消息之后,该消息就被接受了. 还需要时间记录消息的到达时间,发出中断请求,计算并更正从时钟,这些延迟已在DCS主时钟和从时钟之间以及从时钟和从时钟之间造成或多或少的时间同步错误.
当然,不同的DCS网络类型,不同的时钟通信协议和同步算法可以使网络时间的同步精度有所不同. 以上分析仅基于一般原则. 实际上,随着人们对网络时钟同步技术的不懈研究,各种复杂而又高效,高精度的时钟同步协议和算法相继出现并得到了实际应用. 例如,Internet上广泛使用的网络时间协议(NTP)能够在DCS局域网(例如GE的ICS分布式控制系统)上提供±1ms的时间精度,而标准精度时间协议基于IEEE1588(标准精确时间协议(PTP)),可以实时控制以太网上的主时钟和从时钟,以实现亚微秒级的同步.
四,时钟精度和SOE设计
尽管DCS的通用开关扫描速率已达到1ms,但为了满足SOE分辨率≤1ms的要求,人们长期遵循这种设计方法,即将所有SOE点置于一个控制之下,将事件触发的二进制信号硬连线到SOE模块中. 原因是不同控制器的时钟存在一定误差. 关于这一点,西门子已经描述了其TXP系统的FUN B模块的分布式配置的实际情况. 由于无法同步时钟,因此无法实现1ms的SOE分辨率,甚至SOE事件也是由时钟差近100ms引起的. 录制顺序相反.
因此,该项目如何满足SOE分散式设计的要求(例如,在设置公共DCS之后,应该将单位SOE和公共部门SOE分开,或者MFT和ETS的行程信号想要进入控制器不需要输出,然后返回的SOE模块可以用于SOE等),但是不会过度降低SOE分辨率吗?通过分析DCS产品不难发现,通常的方法是直接使用控制器或SOE模块时钟和内,因此SOE点的分散设计是可行的.
可以看出,应结合工程设计中使用的DCS特性来确定SOE设计计划. 1ms开-关扫描速率或1ms控制器(或SOE模块)时钟相对误差不能等于1ms SOE分辨率gps时间精度,因此只能在整个系统中分散SOE点. 同时,还应该看到,尽管与“集中式”相比,SOE点“分散”,但分辨率降低了,只要时钟的相对误差很小(例如大约一个数量级). 1ms),仍然可以完全满足电厂事故分析的实际需要.
GPS时间服务系统的特征

1. 时间精度很高,高达30nS.
2. 守时准确性高. 设备的内部计时单元采用先进的时频测控技术和智能驯服算法. 该晶体使用高精度恒温晶体振荡器,这使得该器件的计时精度优于7 * 10-9(0.42μS/分钟),也就是说,外部时基异常时,每日时钟走时误差确实会不超过0.6mS.
3. 支持单GPS,单北斗,双GPS,双北斗,GPS /北斗双系统卫星接收机配置.
4. 采用GPS计时技术/北斗计时技术/ B码参考解码接收技术/高稳定性晶体振荡器准点技术计时,实现多参考冗余计时,可以智能判断GPS信号,北斗信号,外部B码时间的稳定性参考信号的性能和优缺点,并提供了多种时基配置方法.
5. 采用精确的频率测量和“智能学习算法”,以保持准时电路的输出信号和GPS卫星/北斗卫星信号/ IRIG-B时间基准,以保持精确的同步,消除了由晶体振荡器老化引起的频率偏差
6. 具有外部时间参考信号延迟补偿功能,可以补偿外部时间参考信号(IRIG-B)的传输延迟,从而确保了时间参考信号的准确性.
7. 由于设备输出的1PPS和其他时间信号是内置振荡器的二分之一信号输出,因此它们与GPS /北斗系统同步,但不受GPS /北斗第二脉冲信号转换的影响,即等同于复制UTC时间参考.
8. GPS定时系统使用双电源作为冗余电源,并选择高性能,宽范围的开关电源,该电源稳定可靠,并且设备的电源是自适应的. (根据订购技术协议进行配置,默认为单电源. )
9. 机箱是防磁的,具有很强的抗干扰能力.
10. GPS /北斗接收天线专注于防雷设计,稳定性设计和抗干扰设计. 信号接收可靠性高,不受发电厂/变电站地理条件和环境的限制.
11. 该设备可以输出特殊的IRIG-B(DC)代码信号,以实现主时钟之间的互连. 该信号用作互连主时钟的“备份”外部时间参考. 当主时钟的“主”外部时间基准失败时,信号将停止输出. 消除了在互连主时钟时由于“主”外部时间基准故障而导致的工作状态不确定性.
12. 该设备具有自复位功能,当设备程序由于干扰而出错时,可以自动恢复正常工作.
13. 设备的所有输入和输出信号都是电气隔离的,抗干扰能力强.
14. 设备的一个输出信号短路,不会影响其他输出信号.
15. 该设备的某个输出信号允许短路5分钟以上,而不会造成输出电路的永久损坏.
16. 设备前面板有“电源指示”指示灯,“第二脉冲指示”指示灯,“ GPS /北斗信号输入”指示灯,“ B代码信号输入”指示灯,“ GPS /北斗信号输入异常”指示灯,“ B代码”信号输入异常””指示灯表示各种工作状态,方便操作人员的日常巡视.
17. 该设备具有电源中断警报,GPS /北斗失步警报,外部“ B代码输入”(备份时间参考)消失警报,多通道警报(继电器空接点)信号输出,可以连接到监控系统在发电厂/变电站中,监视设备的运行状态.
18. 该设备可以显示通过数码管跟踪的有效卫星的数量,从而直观地反映该设备的恒星收集状态.
19. 该设备提供可编程的TTL脉冲信号(1PPS / 1PPM / 1PPH),用于时钟精度测试.

20. GPS计时系统采用完全模块化的即插即用结构设计,支持单板热插拔,配置灵活,维护方便. 它为将来访问其他信号参考源(伽利略卫星信号,上游地面链路的DCLS信号gps时间精度,PTP,NTP时间参考信号等)提供了便利,并为将来三合一的构建奠定了基础. 数字同步网络. 同时,它为将来的站点重建和扩展中添加或更改定时信号接口提供了便利.
21. 该器件不仅实现了全板兼容性,而且还提供了丰富的信号接口资源和开放的特殊接口设计平台,具有出色的兼容性. 该设备可以提供多个脉冲信号(1PPS,1PPM,1PPH,事件,空触点,差分,TTL,24V / 110V / 220V有源,光学),IRIG-B信号(TTL,422、232,AC,光学),DCF77信号(主动,被动),时间消息(RS232,RS422 / 485,光纤),PTP,NTP / SNTP网络时间信号,可以满足电厂/变电站中不同设备的时间接口要求.
22. 完善的北斗和GPS信号性能监控,自动或手动选择主要卫星信号. 支持本地和远程网络管理,通过WEB进行设备远程管理,全面管理设备卫星接收状态,设备工作状态,参数设置等信息管理.
GPS时间服务系统的详细参数:
1. 时间源: GPS,北斗,CDMA,IRIG-B,恒温晶体振荡器OCXO,原子钟可选;
2. 电源: 220V / 110V交直流自适应,双电源冗余;
3. GPS接收频率: 1575.42MHz,接收灵敏度: 捕获<-160dBW,跟踪<-163dBW. 捕获时间: 设备冷启动时<5分钟;热启动设备时,小于1分钟. 在正常情况下,可以同时跟踪8到12个GPS卫星. 设备冷启动时至少有4颗卫星;热启动时,不少于1个卫星. 内部电池: 电池类型: 锂电池;电池寿命: ≮25000h.
4. 北斗接收机: 频道: 6;接收灵敏度: -157.6dBW;冷启动第一次采集时间: ≤2秒;丢失锁重新获取时间: ≤1秒; 1PPS精度: 优于100nS.
5. 平均无故障时间(MTBF)≥150000小时;平均维修时间(MTTR): 通常不超过30分钟,使用寿命不少于20年. 在正常使用条件下无需维护.
6. GPS计时系统计时精度: 脉冲,B码: 0.1μS,串口: 10μS,NTP / SNTP: 1-10ms;
7. 计时单元的守时精度: 该计时晶体振荡器采用OCXO,其守时精度优于7 * 10-9(0.42μS/ min).
8. 绝缘电阻: ≮20MΩ.
9. 功耗: ≤20W.
10. 天线的标准长度是30m,并且50、60、70、80、100、120、150和200米是可选的.
11. 尺寸: 1U / 2U,19英寸标准机架式机箱.
五个. 结论
5.1目前,火力发电厂的控制系统不再是独立的信息孤岛. 大量的实时数据需要在不同的地方打上时间戳,然后发送到SIS和MIS以进行各种应用. 因此,在设计中应仔细考虑各种系统的时钟同步方案和所需的时钟同步精度.
5.2在DCS的设计中,不仅要注意系统主时钟和从时钟的绝对定时精度,还要注意时钟之间的相对误差. 因为如果要分配SOE点并且事件分辨率没有过分降低,那么关键在于每个时钟的偏差应尽可能小.
5.3完全有理由相信,随着网络时钟同步技术的不断发展,通过网络进行系统时钟的高精度同步将变得非常普遍. 将来,发电厂每个系统的定时精度将大大提高. 基于高精度时钟的SOE点分散设计等应用将继续出现.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-189662-1.html
-

-
钱娟娟
不然会很麻烦的
-
王贞白
我只想说
-
-
张慧利
小王子
 高分四号_高分三号_高分一号
 尼康d1x 【相机博物馆】数码相机发展史
 GPS原理和应用第二版练习
 佳能HF R506佳能数码相机报价
我做天猫两年亏了几十万