第1节GPS组成概述模板
电脑杂谈 发布时间:2020-04-26 09:05:25 来源:网络整理
第1节GPS的组成概述1. GPS的建立经络卫星导航系统简介导航的早期导航是使用诸如罗盘和灯塔之类的仪器或设施结合天文学斯大学应用物理实验室的WC Weiffenbach等学者已经利用自己的测量设备在地面上已知的坐标点捕获并跟踪了苏联卫星发送的信号. ,并测量其多普勒频移,然后求解卫星轨道参数. 诸如MT Meclure之类的学者设想,如果知道卫星轨道参数并测量卫星发射信号的多普勒频移gps卫星组网系统组成,就可以解决地面点的坐标. 这是第一代卫星导航系统的基本工作原理. 第1节GPS组成总览1958年12月,美国海军开始开发卫星导航系统. 由于这些卫星沿地球的子午线运动,因此被称为子午卫星导航系统(TRANSIT). 实验性子午卫星于1959年9月发射,子午工作卫星于1963年12月发射,并逐渐形成了由六个工作卫星组成的子午卫星星座. 从此掀开了卫星导航历史的新篇章. 1967年7月29日,美国政府宣布将解密子午线卫星发送给民用的部分导航消息.
从那时起,大地测量已经从天文测量和三角测量时代进入了卫星大地测量时代. 在美国的启发下,前苏联于1965年建立了类似的子午卫星导航系统,称为CICADA. 子午线卫星导航系统有明显的缺点: 一是卫星很少,无法进行连续的导航和定位. 有5-6颗工作卫星. 在低纬度地区,在地面上某一点看到的两个子午卫星经过之间的时间间隔约为1.5h,经过用户的持续时间为10〜18min,因此无法连续定位. 就大地测量而言,在测量现场的观察时间可以长达1-2天,以达到0.5m的定位精度. 第一部分概述了GPS的组成. 第二个是低轨道,这使其难以精确地轨道运行. 经络卫星的平均飞行高度只有1070公里. 地球重力场模型和空气阻力的误差会导致卫星轨道确定中的较大误差. 卫星多普勒定位是通过使用卫星作为动态已知点进行的,这将定位精度限制在m级. 第三是载波频率低,难以补偿电离层的影响. 2.建立GPS全球定位系统1973年,美国国防部组织了陆军,海军和空军的联合研究,以建立新一代的卫星导航系统,称为全球定位系统(Global Positioning System). ,或简称GPS. 到目前为止,建立过程经历了以下四个阶段. (1)从1973年到1979年,发射了两枚概念验证卫星,以验证GPS原理的可行性.

此外,发射了网络测试卫星,开发了三种类型的GPS,建立了卫星地面控制设施,并完成了许多测试项目. 第一节GPS组成概况(2)1980年至1989年,在系统建设阶段,发射了11颗Ⅱ座网络测试卫星(其中一颗发射失败)和1颗工作卫星ⅡA发射卫星,进一步进行了地面监测系统建设. 改进和发展. G PS. 1984年,测量领域成为第一个GPS商业用户领域. (3)从1990年到1999年,发射了许多BlockⅡ和BlockⅡA卫星,以使系统更完整并具有完整的作战能力. 1993年,全星座运行了24颗卫星,以满足民用标准定位服务(100m)的要求. 1995年,实现了精确定位服务(10m). (4)2000年至2030年是GPS的现代化和更新阶段. 1996年,美国由国防部和运输部组成,共同组成了GPS管理事务局(I GEB). 在IGEB的主持下,1997年和1998年,它讨论了添加GP S民用信号以改善民用GPS条件的问题. 最初计划的组合形成了一个文档,以更新GPS操作要求. 1999年1月,戈尔副总统以“ GPS现代化”的名义发布了一项通知. 它的具体实施是在2000年5月1日取消SA. 政策是标志.

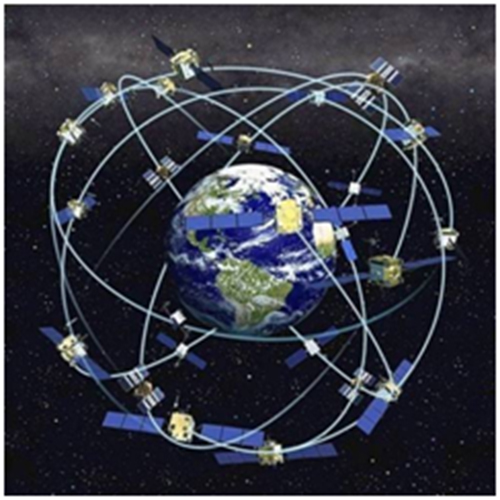
第1节GPS构成概述II. GPS组成概述GPS包括三个部分: 太空卫星星座,地面监测系统和用户设备. 1.空间卫星星座GPS空间卫星星座由1993年完成的24颗卫星组成,目前有30颗工作卫星. 这些卫星分布在6个轨道平面上. GPS卫星星座的主要特征是载波频率(GHz)1.22760和1.57542;平均卫星高度为20200公里;卫星运行时间为718分钟;轨道倾角为55°,轨道数为6. 第1节GPS的组成概述GPS卫星的功能是: (1)接收和存储从地面监测站发送的导航信息,接收并执行来自地面监测站的控制命令监测站; (2)进行必要的数据处理; (3)提供准确的时间标准; (4)发送位置信息给用户. 第1节GPS的组成概述2.地面监视系统为了监视GPS卫星的工作状态并确定GPS卫星的运行轨迹,并向用户提供GPS卫星星历表,必须建立GPS地面监视系统. 它由5个监控站,1个主控制站和3个注入站组成. 如图所示. 第1节1)监视站GPS的组成概述监视站是在主控制站的控制下的自动数据收集中心. 该站配备了双频GPS,高精度原子钟,计算机和几个环境数据传感器. 所有观测数据都由计算机处理,然后发送到主控制站,以确定GPS卫星的轨道参数.

这五个监测站分别位于太平洋的,美国的科罗拉多州,的亚松森群岛,印度洋的迭戈·加西亚和太平洋的卡瓦·加兰. 2)主控站主控站位于美国科罗拉多州,具有以大型电子计算机为主体的数据收集,计算,传输和诊断设备. 第一节GPS组成的主要任务(1)根据本站和其他监测站的所有观测数据,计算并汇编星历表,卫星时差和每颗卫星的大气校正参数,并将这些数据传输到注入站; (2)提供GPS时间参考. 每个监视站和GPS卫星的原子钟应与主控站的原子钟同步,或者应测量时钟差,并将这些时钟差的信息编译到导航消息中并发送给注入站;使它沿着预定轨道运行; (4)启用备用卫星以替换发生故障的工作卫星. 3)注入站三个注入站分别位于印度洋的迭戈加西亚,的亚松森群岛和太平洋的卡瓦加兰. 注入站的主要设备包括c波段发射机,发射天线和计算机. 它的主要任务是在主控站的控制下,将由主控站计算和编译的卫星星历表,时钟差,导航消息和控制指令注入到相应卫星的存储系统中,并监视其正确性. 注入的信息. 第1节GPS3的构成概述. 用户设备GPS的空间卫星星座和地面监视系统是用户使用该系统进行定位的基础. 要将GPS全球定位系统用于导航或定位,用户必须使用GPS接收GPS卫星发送的信号并获得必要的定位. 信息和观测数据,并通过数据处理来完成定位工作.
用户设备主要包括GPS接收机,数据传输设备,数据处理软件和计算机. 三,GPS定位的基本原理定位是指测量点的空间位置. GPS定位使用GPS卫星作为动态已知点. 根据GPS卫星星历,得到GPS卫星的已知坐标,并由接收机测量卫星向接收机发射的信号的传播时间Δt,即tt 2 t 1(1-1 )t 1-卫星发射定位信号的时刻;在GPS组成的第一部分中,从卫星到接收机的观测距离为t 2-接收机接收卫星定位信号的时刻. ??? t(1-2)其中c是电磁波传播的速度. 如果X,Y和Z代表卫星坐标,而x,y和z代表接收机坐标,则恒星站之间的真实距离为. X? X? 2 ??是啊是啊2 ?? Z? Z? 2(1-3)考虑到时钟的误差,可以获得以下观察方程式(1-4): X? X? 2 ??是啊是啊2 ?? Z? Z? 2? C?? t(1-4),其中ρ′为观测值,Xgps卫星组网系统组成,Y和Z为已知量,x,y和z为未知数. 可以看出,只要观测到4个以上的卫星,就可以列出4个以上的等式(1-4),并且有4个未知数x,y,z和?. 可以求解T以确定接收方坐标x,y,z.
这是GPS定位的基本原理. 第1节GPS构成概述IV. GPS定位的特点和问题GPS定位的特点1)定位精度高,例如利用载波相位观测法进行静态相对定位,在小于50km的基线上精度可达1ppm,在100〜500km的基线上精度为0.1ppm ,并且基线上的准确度大于1000 km,最高可达0.01ppm. 2)观测时间短目前,采用静态相对定位. 在20公里之内观察基线仅需15-20分钟. 使用RTK定位,每个站仅需几秒钟. 3)站点之间无需查看. 4)该仪器易于操作. 5)全天候运行. 除了不适合操作的雷电之外,还可以在野外测量其他天气. 第一节GPS构成概述6)提供三维坐标7)可以全局部署8)广泛使用的GPS导航和定位技术具有广泛的应用领域,主要是以下领域: (1)陆,海和空移动目标导航; (2)测绘: 大地测量和控制测量;地形和地籍调查;工程建设调查;海洋测绘;航空摄影测量(3)交通管理; (4)卫星发射及其轨道监测; (5)地震监测和地壳变形监测; (六)城市规划; (七)气象预报; (八)农林业; (九)旅游业;第一节GPS构成概述(10)资源调查; (十一)工程建设; 2)GPS的问题(1)军事国家安全和保密要求与民用精度要求冲突; (2)对平民用户没有安全承诺; (3)三维测量精度不一致;大量的实践表明,GPS测量得到的点坐标的三维精度是不一致的,其中高程误差最大,x坐标误差次之,y坐标误差最小.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-189348-1.html

 曝光补偿 包围曝光你拍摄的照片总是平淡无奇?可能是差了这些东
 激光笔 唯昕_激光笔对眼睛的危害_唯昕激光笔
 Need for Wubi输入法的2013官方安装版本(尚未)
 计算机速度变慢?使用QQ电脑管家移动C盘软件
么么哒小男神