RTK原理
电脑杂谈 发布时间:2020-04-05 22:16:38 来源:网络整理
分类列: GPS
一个实时载波相位差

我们知道,使用GPS进行定位时,会受到各种因素的影响. 为了消除这些错误源,必须使用两个以上的GPS接收机来同步工作. GPS静态测量的方法是,每个独立观察,然后使用后处理软件进行差分分解计算. 因此,对于RTK测量,它仍然是差分分解计算,而只是实时差分计算.
也就是说,两个接收机(一个基站和一个流动站)都在观测卫星数据,同时,基站使用其发射站来校正接收到的载波相位信号Launch;然后,流动站接收卫星信号,并且还通过参考站的接收站接收参考站的信号. 在这两个信号的基础上,流动站上的固化软件可以实现差值计算gps rtk测量原理,从而准确确定基站与流动站之间的空间相对位置关系. 在此过程中,由于观察条件,信号源等因素的影响,会产生误差,这就是仪器的校准误差,通常在平面上为1cm + 1ppm,在高程上为2cm + 1ppm.
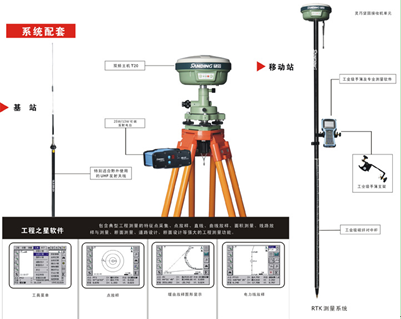
第二次坐标转换
空间相对位置关系不是我们想要的最终值,因此还有另一步将空间相对位置关系整合到我们需要的坐标系中. GPS直接反映WGS-84坐标,我们通常使用北京54坐标系或西安80坐标系,因此必须通过坐标转换将GPS观测值转换为我们需要的坐标. 这项工作有很多模型. 我们的软件使用平面和高程转换. 平面坐标转换使用GPS测量结果投影到平面坐标中,然后使用已知的控制点计算二维相似度转换的四个参数. 对于高程,使用平面拟合或二次曲面拟合模型,并使用已知的水平点来计算测量区域中待测点的高度异常,以找到其高程. 坐标转换也会带来错误. 该误差主要取决于已知点的准确性和已知点的分布.

从上面可以看出,RTK的测量精度包括两部分,一个是GPS测量误差,另一个是坐标转换引起的误差.
对于Southern RTK设备,这两个错误都可以反映出来. 在实时测量过程中,可以从手册中的工程明星(HRMS和VRMS)看到GPS测量误差. 对于坐标转换误差,可能有两个误差源,一个是投影引起的误差,另一个是已知点误差的传递. 当使用三个以上的平面已知点进行校正时,转换的四个参数的计算也将给出转换参数的中值误差(必须通过控制点坐标库将北向分量和东向分量校正为获得). 值得注意的是,如果此时发现转换参数的误差较大(例如大于5cm),并且在采集点实时显示的测量误差在标称精度范围内,可以确定问题是已知点,可能是已知点的准确性不够,或者可能是已知点的分布不均匀. 当平面上只有两个已知点时,它只能满足计算四个坐标转换参数的必要条件. 没有附加条件,就无法给出坐标转换的精度评估. 此时,您可以检查四个参数K中的比例,以检查坐标转换的准确性. 理想值为1. 通常,应为0.9999 摘要: 为了确保RTK的高精度,最好具有三个以上带有已知点的平面坐标进行校正,并且点精度应相等并在测量区域周围均匀分布. 应使用坐标转换评估中的误差来调整转换参数的准确性. 如果使用两点校正gps rtk测量原理,则必须注意缩放比例是否接近1. 发表了120篇原创文章·赞誉37·560,000+次浏览 跟随他的留言板

本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-165222-1.html
-

-
苗晋卿
老鼠仓
 二维短片创作任务书
 crt电视复古是一种生活上的态度,随着科技日新月异的进步,智
 厉害:浏览器PK:QQ浏览器还是搜狗浏览器哪个更好?
 光电耦合器的管脚图及工作原理
休渔期结束