GPS和POS辅助空中三角测量.ppt
电脑杂谈 发布时间:2020-03-29 00:08:00 来源:网络整理
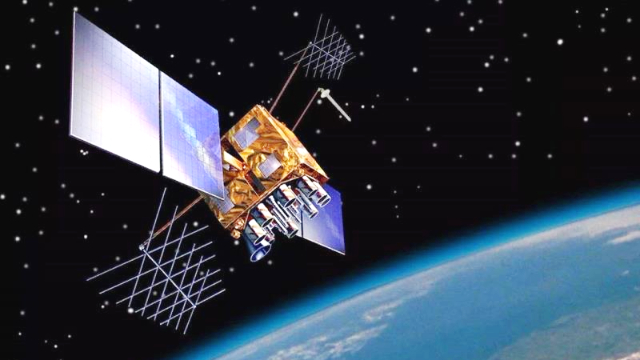
GPS,POS辅助的空中三角测量法1. GPS辅助的空中三角测量法1. GPS辅助的空中三角测量法GPS简介GPS是英语的“全球定位系统”的缩写,由美国成立,投资额为美元. 300亿服务于全球卫星导航和定位系统. 1. GPS辅助空中三角测量GPS定位原理1.为什么引入GPS辅助空中三角测量?传统的空中三角测量始终使用航空摄影,在特定位置分布的地面控制点的实地勘测以及测量光学器件. 硬拷贝图像获得图像点坐标,并基于地面控制点执行最小二乘法调整,以确定地面目标的空间位置. 该操作模式周期长,成本高,自动化程度低. 尤其是现场控制测量,施工环境恶劣,操作人员携带仪器,并点山涉水,劳动强度不言而喻. 1. GPS辅助的空中三角测量自1950年代初以来,人们开始研究各种辅助数据在空中三角测量中的使用. 随着计算机技术和卫星通信技术的发展gps 精度 空中搜索,进入1970年代后,出现了新一代的卫星导航系统-全球定位系统(GPS). 它可以执行动态和精确的三维定位. 它可以用来确定航空摄影的时间. 相机曝光时相机空间位置的坐标. 到1990年代中期,摄影测量工作者开始使用相机坐标代替地面控制点进行空中三角测量,这是对空中三角测量的研究辅助.

减少了大量的航空摄影测量操作,甚至完全消除了对地面控制点进行航空三角测量的需要,这大大缩短了操作周期,提高了生产效率,降低了成本,并且真正成为一种航空摄影测量方法. 一种既经济又准实时地提供地面观测和专题信息的方法奠定了基础. 一,GPS辅助三角测量的基本原理GPS辅助三角测量I. GPS辅助三角测量GPS摄像机坐标系的GPS解I. GPS辅助三角测量GPS辅助光束法调整误差方程在自检中波束法面积在网络调整的基础上,通过考虑机载GPS天线的投影中心和相位中心之间的几何关系而获得的基本方程式仍然是边缘带矩阵,但是边宽增加了,好的稀疏带结构没有被破坏. . 因此,可以使用传统的逐块循环消除方法来解决该问题. 调查区域的两端必须配备足够的地面控制点或特殊的照片覆盖层. 1. GPS辅助的空中三角测量. GPS相机坐标误差方程. 1. 1. GPS辅助的空中三角测量. GPS辅助波束法误差方程. 以GPS相机坐标为加权观测值,并引入自检波束调整. 一个基本方程式. 1. GPS辅助的空中三角测量. GPS辅助波束法方程. I. GPS辅助空中三角测量GPS辅助空中三角测量操作过程: 当前的航空摄影系统的改造和偏心率的确定. 带GPS的航空摄影. 解决GPS相机坐标. 调整GPS摄像机坐标和摄影测量数据以确定目标. 指出并评估其质量2. POS辅助空中三角测量2. POS辅助空中三角测量POS系统航拍摄像机导航控制系统IMU高精度姿态测量系统IMU和与摄像机相连的机载DGPS天线地面DGPS基站2. POS辅助空中三角剖分2.位置辅助三角剖分应用II,POS辅助三角剖分,正向交叉口,POS辅助三角剖分,POS辅助三角剖分,POS辅助三角剖分,POS系统误差校准,GPS,POS辅助空中三角测量,谢谢* * XZYSS固定点高程控制点平面高度控制点平面高度控制点海拔控制点固定点状态方程观测方程根据卡尔曼滤波递归算法,获得了每个观测时期机载GPS天线的空间坐标.
使用插值方法,从两个相邻历元的GPS天线位置插值航空摄像机曝光时间的GPS摄像机坐标. 与传统的波束法相比,考虑了动态GPS定位系统误差的误差方程的线性化,方程的宽度有所增加,但其良好的稀疏带结构并未损害直接测量图像的位置和姿态精度在拍摄时. 计算地面点的坐标(直接传感器方向)POS辅助的空中三角测量(集成传感器方向)POS系统确定外部方位角元素Xs,Ys,Zsgps 精度 空中搜索,?,?,?差分方法机载GPS天线相位中心航空相机投影中心SMZYX uvwxy IMU旋转中心航空相机投影中心SMZYX uvwxy xI yI zI校准字段*
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-155923-1.html

 尼康D5100是否可以支持人像曲线导入?
 软件特色1.360极速浏览器新版上架,绿色健康用户放心体验
 这位传奇摄影师使用Lulai 35讲述过去50年艺术之旅背后的故事
 歌美MP4: 掌上游戏机!百万像素Gemei X700首次亮相(图片)
就算你唱歌好听那你也是一个没人知道的路人