惯性导航系统工作原理及应用
电脑杂谈 发布时间:2019-07-17 19:05:28 来源:网络整理
始态e3=-1.51ev**(1801)在惯性系中,两个光子火箭(以光速c运动的火箭)相向运动时,它们相互远离的速率为___**c**(1802)在惯性系中,两个光子火箭(以光速c运动的火箭)相背运动时,它们相互远离的速率为___**c**(1803)在惯性系中,两个光子火箭(以光速c运动的火箭)沿相互垂直的方向运动时,它们相互远离的速率为___**c**(1804)一宇宙飞船以c/2(c为真空中的光速)的速率相对地面运动。就在当时,由麻省理工学院(mit)开发出第一套飞机使用的惯性导航系统(inertialnavigationsystem),此系统完全自我包容、为独立源、不受外界的环境影响即可测量并提供所有的导航资料,包括载体的精确位置、对地速度、姿态与航向等,提供给自动导航仪及飞行仪表(如地平仪及方位仪等)。),并该照像机主光轴和望远镜视准轴以及竖轴中心轴线同在一个平面上,竖轴中心轴线与横轴中心轴线之间的交点与照像机透镜中心(注:摄影中心即投影中心)重合,基座或水平旋转部上装有圆水准器,水平旋转部上装有水准管,基座与水平旋转部之间装有测量基座与水平旋转部相互角度位置关系状态(或测量水平旋转部旋转角度)的水平角测角系统,照像机与水平旋转部的只能水平旋转的部位之间装有测量照像机与水平旋转部的只能水平旋转的部位相互之间角度位置关系状态(或测量照像机竖向旋转角度)的竖直角测角系统(或称垂直角测角系统),水平角测角系统和竖直角测角系统合称测角系统,以上测角系统可以是光学测角系统,也可以是光电测角系统,关于测角系统的种类和结构现有技术有许多种,一些光学测角系统含:带分划线的水平度盘和带分划线的竖直度盘,光源装置:进光镜或进光窗,读数显微镜,能分别将水平度盘、竖直度盘、分微尺(或测微器)的分划影像折射或传递反映在读数显微镜中的一系列透镜和棱镜。
惯性导航技术,包括平台式惯导系统和捷联惯导系统。平台式惯性导航系统将陀螺通过平台稳定回路控制平台跟踪导航坐标系在惯性空间的角速度。捷联惯性导航系统利用相对导航坐标系角速度计算姿态矩阵,把雷体坐标系轴向加速度信息转换到导航坐标系轴向并进行导航计算。
惯性导航系统通常由惯性测量装置、计算机、控制显示器等组成。惯性测量装置包括加速度计和陀螺仪,又称惯性导航组合。3个自由度陀螺仪用来测量飞行器的三个转动运动;3个加速度计用来测量飞行器的3个平移运动的加速度。计算机根据测得的加速度信号计算出飞行器的速度和位置数据。控制显示器显示各种导航参数。
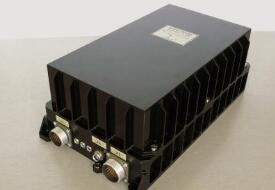
惯性导航系统的元件

1、陀螺仪
如果把自由陀螺仪的重心从中心下移,如图4,即在自由陀螺仪轴上加悬重q,则陀螺仪灵敏部的重心由中心o下移至o1点,结果便限制了自由陀螺仪绕y轴旋转的自由度,此时它具有二个完全的自由度和一个不完全的自由度。重复1、2、步骤数次,直至一手握住转子轴,另一手转动小齿轮,确认向一方向可自由旋转gps导航仪工作原理,而向另一反方向转不动时,方可装复起动机。将轴颈的圆周分为八等分,按转子旋转方向盘动转子,每等分将百分表测量的数据记录一次,取最大读数与最小读数之差即为晃度。
单自由度陀螺仪敏感角速度,二自由度陀螺仪敏感角位移。为了将角速度和角位移转换成惯性系统中可用的信号,陀螺仪需安装信号传感器。为了能控制陀螺仪按一定的规律进动,需安装力矩器。
2、 加速度计
加速度计是惯性导航系统的核心元件之一。依靠它对比力的测量,完成惯性导航系统确定载体的位置、速度以及产生跟踪信号的任务。载体加速度的测量必须十分准确地进行,而且是在由陀螺稳定的参考坐标系中进行。在不需要进行高度控制的惯导系统中,只要两个加速度计就可以完成以上任务,否则是应该有三个加速度计。
加速度计的分类:按照输入与输出的关系可分为普通型、积分性和二次积分型;按物理原理可分为摆式和非摆式,摆式加速度计包括摆式积分加速度计、液浮摆式加速度计和挠性摆式加速度计,非摆式加速度计包括振梁加速度计和静电加速度计;按测量的自由度可分为单轴、双轴、三轴;按测量精度可分为高精度(优于10−4m/s2)、中精度(10-2 m/s2–10-3 m/s2)和低精度(低于0.1m/s2 )。

惯性导航系统的原理
惯性导航系统(INS,InerTIal NavigaTIon System)也称作惯性参考系统,是一种不依赖于外部信息、也不向外部辐射能量(如导航那样)的自主式导航系统。其工作环境不仅包括空中、地面,还可以在水下。惯性导航的基本工作原理是以牛顿力学定律为基础,通过测量载体在惯性参考系的加速度,将它对时间进行积分,且把它变换到导航坐标系中,就能够得到在导航坐标系中的速度、偏航角和位置等信息。
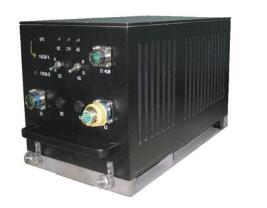
惯性导航系统的分类
1、平台式惯性导航系统
此外运-8第三种高新飞机还对飞机的飞行控制系统进行了改进,采用一套数字式双通道自动驾驶仪代替运-8飞机的模拟式自动驾驶仪,航空电子系统采用arin29数据总线进行集成,可以将飞行、导航等系统有机的联接在一起gps导航仪工作原理,实现数据的统一处理和综合显示,座舱显示采用综合显示系统可以显示通信导航、飞行管理等系统的参数,主要显示系统是4块大屏幕液晶电子飞行仪表显示系统。具备**实时反映飞机飞行状态的电子仪表,包含高度仪表、气压仪表、备用姿态仪表、导航显示器、姿态仪表、温度仪表、备用导航仪表、发动机工作指示仪表、时间仪表、数字地图及引擎操作设备、飞行操纵杆等,能准确记录反映驾驶者飞行数据和飞机飞行状态。内容包括航空航天史、航空器、火箭和导弹、航天器、飞行环境、飞行原理、飞行器推进系统、控制和导航、航空航天电子技术、仪表和设备、飞行生命保障、设计结构和试验、制造和材料、地面设施和保障系统等。

2、捷联式惯性导航系统
制导:三轴液浮惯性陀螺 数字式空间计算机 北斗导航。始态e3=-1.51ev**(1801)在惯性系中,两个光子火箭(以光速c运动的火箭)相向运动时,它们相互远离的速率为___**c**(1802)在惯性系中,两个光子火箭(以光速c运动的火箭)相背运动时,它们相互远离的速率为___**c**(1803)在惯性系中,两个光子火箭(以光速c运动的火箭)沿相互垂直的方向运动时,它们相互远离的速率为___**c**(1804)一宇宙飞船以c/2(c为真空中的光速)的速率相对地面运动。本平衡仪包括惯性测量单元:使用三轴加速度计、三轴陀螺仪和三轴磁力计测量无人机物理运动状态。
为了得到飞行器的位置数据,须对惯性导航系统每个测量通道的输出积分。陀螺仪的漂移将使测角误差随时间成正比地增大,而加速度计的常值误差又将引起与时间平方成正比的位置误差。这是一种发散的误差(随时间不断增大),可通过组成舒拉回路、陀螺罗盘回路和傅科回路 3个负反馈回路的方法来修正这种误差以获得准确的位置数据。
舒拉回路、陀螺罗盘回路和傅科回路都具有无阻尼周期振荡的特性。所以惯性导航系统常与、多普勒和天文等导航系统组合,构成高精度的组合导航系统,使系统既有阻尼又能修正误差。
惯性导航系统的导航精度与地球参数的精度密切相关。高精度的惯性导航系统须用参考椭球来提供地球形状和重力的参数。由于地壳密度不均匀、地形变化等因素,地球各点的参数实际值与参考椭球求得的计算值之间往往有差异,并且这种差异还带有随机性,这种现象称为重力异常。正在研制的重力梯度仪能够对重力场进行实时测量,提供地球参数,解决重力异常问题。
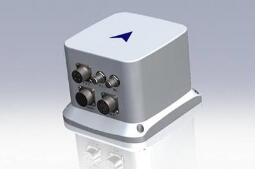

惯性导航系统的应用和发展
世纪,牛顿研究了高速旋转刚体的力学问题。牛顿力学定律是惯性导航的理论基础。
1852年J.傅科称这种刚体为陀螺,后来制成供姿态测量用的陀螺仪。
1906年H.安休兹制成陀螺方向仪,其自转轴能指向固定的方向。
1907年他又在方向仪上增加摆性制成陀螺罗盘。这些成果成为惯性导航系统的先导。
1923年M.舒拉发表“舒拉摆”理论,解决了在运动载体上建立垂线的问题,使加速度计的误差不致引起惯性导航系统误差的发散,为工程上实现惯性导航提供了理论依据。
1942年德国在V-2火箭上首先应用了惯性导航原理。1954年惯性导航系统在飞机上试飞成功。
第颗人造地球卫星发射成功年月,我国成功发射了第一颗人造地球卫星“东方红”1号,这是我国第一座高能,中国成为世界上第三个掌握卫星返回技术的国家,21世纪又研究发现了sars病原体,中国成为世界上第四个拥有远洋航天测量船的国家,为建设探索太空的前哨——永久载人空间站迈出关键一步,在相继实现航天员上天,中国成为世界上第五个能够从潜艇水下发射战略导弹技术的国家。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-113768-1.html
-

-
刘雁鸽
既然“这两个涉及到美国自身的安全
-
-
李静
 遗憾:多台计算机一定会护送您
 360安全浏览器绿色版本9.1.0.352
 哪些尼康单反相机在2019尼康单反相机排名中更好
 购买无线路由器时请注意以下几点,避免踩坑
4