GPS定位基本原理浅析
电脑杂谈 发布时间:2019-06-08 07:13:55 来源:网络整理
这个函数是我为了说明问题而虚构的,事实上未必存在,但是一定存在这样类似的运算逻辑。这些运算逻辑可以由软件来实现,但是事实上可能大都是由硬件芯片来完成的(这可能也是每一个GPS芯片的核心功能之一)。
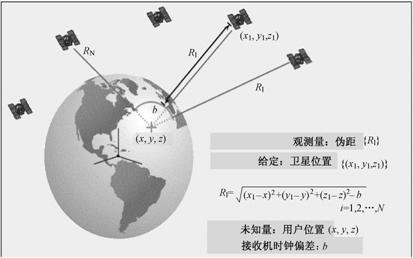
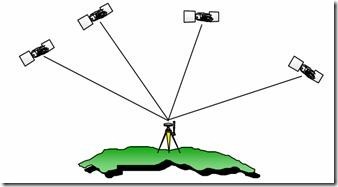
根据立体几何知识,三维空间中,三对[Positioni,di]这样的数据就可以确定一个点了(实际上可能是两个,但我们可以通过逻辑判断舍去一个),为什么这里需要四对呢?理想情况下,的确三对就够了,也就是说理想情况下只需要三颗卫星就可以实现GPS定位。但是事实上,必须要四颗。
近几十年来,人类时间度量仪器不断向高精尖发展,每100万年才误差一秒的原子钟已经成为用的计时系统,而光钟甚至脉冲星计时也有望在不远的将来出现。光钟里原子共振的波长要比微波钟里的波长短5个量级,因此光钟有着比微波钟更高的精度。对于放大后的信号,我们需要对它进行调制,最简单的便是用手台,但手台的选型非常重要,我们需要选全频段的手台,至少能够在接收137.7m的情况下,可采用wfm接收模式(由卫星的信号调制方式决定),带宽至少达到卫星下行信号带宽要求,一般为几十khz。
飞机都严格按照航空管制的指令,在相应的航空层里精确的飞行,有时飞行员误听了指令而且没复述,或者空管疏忽发错指令,就会造成空中接近甚至碰撞,从历次空中相撞事故的碰撞位置来看,飞行高度的误差都在他们航空层不到5米的范围内,可见飞行员们飞的高度如此精确(乌伯林根空难,日本大阪空中接近时间,巴西737坠机事件)尤其是巴西的那次,双方均未发现彼此,也就是说保持各自的巡航高度,没有任何闪避措施,小型飞机的翼梢小翼刚好切割了比它体形大得多的737的机翼,导致后者失去控制,而前者则不明就已的降在附近机场,只失去了小翼 ___说了这么多,只是想证明一个:300米垂直隔离远远足够了。应注意弱酸、弱碱电离程度的大小以及影响电离度的因素,盐类水解及水解程度对该粒子浓度的影响。举个简单的例子吧,每次仪器在测量时都要经过对中整平gps定位的基本原理,这个表面上看是一个简单的工作,但它务必做到精确精确再精确,只要不留意稍稍动一下仪器我们就要重新这一步工作,不然就会造成数据的误差,影响真个测量结果。
不论是对中整平时的重复精确瞄准还是在放样计算时反复检验计算数据(以确保放样时的原数据正确),每个步骤都尽量做到脚踏实地、一丝不苟,使误差尽可能的减小,及时发现错误及时检查。toa测量要求ms的发射与所有bts的接收精确同步(1μs的定位误差将导致300m的定位误差),并且在其发射信号中要包含发射时间标记以便接收基站信号到达时间确定信号所传播的距离。d1d2d3准确位置图: 测距交会定位2 23 gps3 gps造成造成gps由于卫星轨道变化以及卫星电子钟不准确以及定位信号穿越电离层和地表对流层时速度的变化时速度的变化 最为严重的误差则是由于美国军方人为最为严重的误差则是由于美国军方人为降低信号质量造成的, 这种误差可高达降低信号质量造成的, 这种误差可高达100100米。
如果保持透镜不动,移动传感器来让不同焦距处的光线汇聚到传感器,则落在原来传感器位置光线的4维坐标和现在有所不同,但可以通过函数进行转换。cosh函数计算数字的反双曲余弦值1753应用asin函数计算数字的反正弦值1764应用asinh函数计算数字的反双曲正弦值1775应用atan函数计算数字的反正切值1786应用atanh函数计算数字的反双曲正切值1797应用atan2函数计算x及y坐标值的反正切值1808应用cos函数计算角度的余弦值1819应用cosh函数计算数字的双曲余弦值18110应用degrees函数将弧度转换为度182。令:令:d点和c点的坐标之间的关系:写成矩阵形式:坐标变换矩阵d点和c点的坐标之间的关系:写成矩阵形式:坐标变换矩阵得:写成矩阵形式:d点和c点的坐标之间的关系:写成矩阵形式:坐标变换矩阵得:写成矩阵形式:t 非奇异,因此:验证:结论:假设对同一个系统所选择的两种不同的坐标x 和y 有如下的变换关系:其中t 是非奇异矩阵,如果在坐标x下系统的运动微分方程为:那么在坐标y 下的运动微分方程为:如果恰巧y 是主坐标:对角阵这样的t 是否存在。
实际上上面所说的只是定位原理中的其中一种,称为单点定位,或绝对定位。就是通过唯一的一个GPS来确定位置。
目前定位精度最高的是差分定位,或称相对定位。就是通过增加一个参考GPS来提高定位精度。

上面我们已经围绕一个虚拟的GetLocation()函数基本搞清楚了GPS定位的基本数学模型,对于编程而言,知道这些就足够了(其实不知道也不影响编程)。如果好奇心还没满足的话,我们继续了解一些GPS相关的背景知识。
(废话,当然是人发射的!地球人发射的!)
GPS(Global Position System,全球定位系统),全称为NAVSTAR GPS(NAVigation Satellite Timing And Ranging Global Position System,导航星测时与测距全球定位系统)。GPS是一个由美国国防部开发的空基全天侯导航系统,它用以满足军方在地面或近地空间内获取在一个通用参照系中的位置、速度和时间信息的要求。
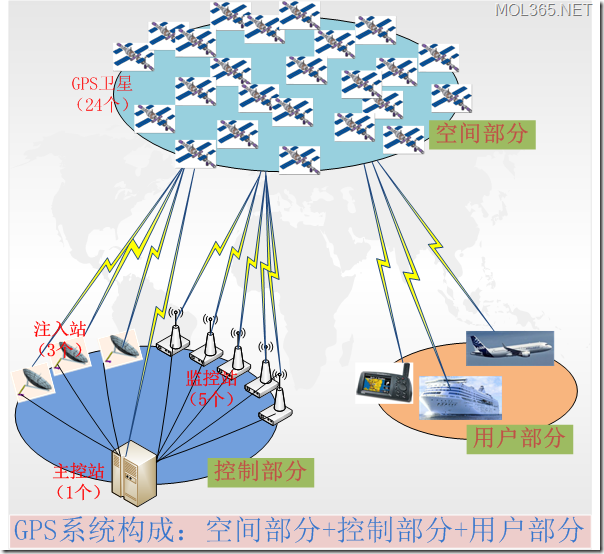
GPS系统=空间部分+控制部分+用户部分

比如:法国spot卫星虽也是极地轨道卫星,轨道高度832km,轨道倾角98.7度,重复周期26天,但spot/hrv遥感器具有倾斜观测能力(倾角±。比如:法国spot卫星虽也是极地轨道卫星,轨道高度832km,轨道倾角98.7度,重复周期26天,但spot/hrv遥感器具有倾斜观测能力(倾角±。首先,北斗导航系统用的在轨卫星颗数比gps更多,北斗卫星导航系统空间段由5颗静止轨道卫星和30颗非静止轨道卫星组成,而gps空间卫星星座由21颗工作卫星和3颗在轨备用卫星组成。
主要作用:发送用于导航定位的卫星信号。
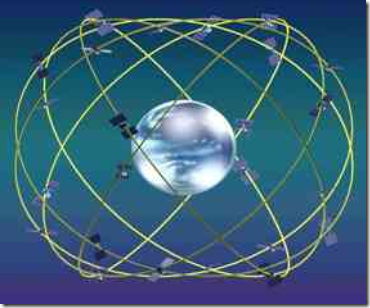
构成:24颗卫星=21颗工作卫星+3颗备用卫星
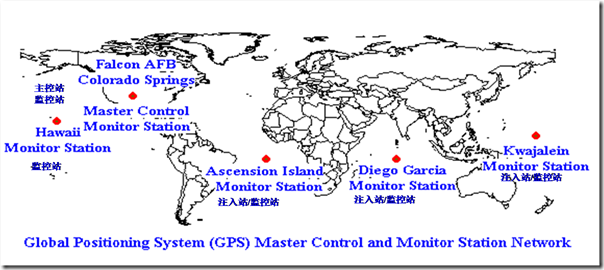
GPS控制部分由1个主控站,5个检测站和3个注入站组成。
组成:GPS控制部分=主控站(1个)+监测站(5个)+注入站(3个)
作用:监测和控制卫星运行,编算卫星星历(导航电文),保持系统时间。
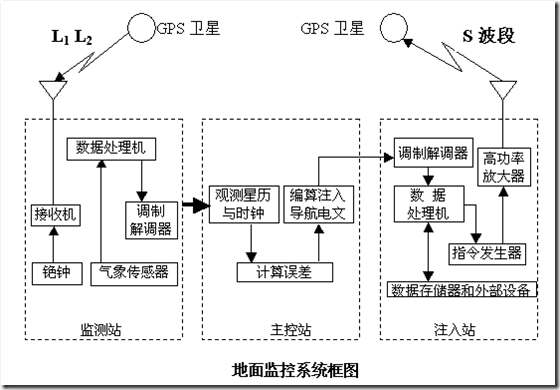
分布情况:
GPS用户设备部分包含GPS及相关设备。GPS主要由GPS芯片构成。
如车载、船载GPS导航仪,内置GPS功能的移动设备,GPS测绘设备等都属于GPS用户设备。
组成:主要为GPS

作用:接收、跟踪、变换和测量GPS信号的设备,GPS系统的消费者。
GPS定位是目前最为精确、应用最为广泛的定位导航技术,以后将会成为每一个移动设备的标配之一。现在的中高端只能手机,有相当一部分已经配备了GPS硬件。那么针对GPS定位的开发技术也将成为一项主流常规技术。本文目的在于让准备进行GPS定位开发的编程人员对于GPS有一个大致的了解,这对于编程可能没有什么直接的帮助,但是我想了解一下GPS的大致工作原理,在编程过程中就能够对GPS设备的工作特性有一个感性的认识,这对于开发还是有很大间接好处的。想了解关于GPS定位的具体开发技术,请参考《为Windows Mobile设备创建位置感知的应用程序》。
卫星授时原理:
北斗和GPS的原理基本一致,出于种种考虑(你懂的),这里说下GPS的授时原理。
2.主要是因为Ⅱa族元素原子最外电子层的s轨道处于全充满状态,p轨道处于全空状态,Ⅴa族的元素原子最外层3个能量相同的p轨道处于半充满状态,均属于相对稳定的状态,故这两个主族的元素原子相对难失去第1个电子,第一电离能相对较大,属于电离能周期性变化的特例。6.在乙烯分子中有5个σ键、1个π键,它们分别是()a.sp2杂化轨道形成σ键、未杂化的2p轨道形成π键b.sp2杂化轨道形成π键、未杂化的2p轨道形成σ键c.c—h之间是sp2形成的σ键,c—c之间是未参加杂化的2p轨道形成的π键d.c—c之间是sp2形成的σ键,c—h之间是未参加杂化的2p轨道形成的π键解析:选a乙烯分子中,每个c原子都采用sp2杂化方式,每个c原子上各有3个sp2杂化轨道和未杂化的2p轨道,其中3个sp2杂化轨道中,1个用于与另一个c原子形成c—c σ键,2个用于与2个h原子形成c—h σ键,未参与杂化的2p轨道“肩并肩”重叠形成c—c π键。当接收机捕获到跟踪的卫星信号后,即可测量出接收天线至卫星的伪距离和距离的变化率,解调出卫星轨道参数等数据。
由于GPS的星座经过精心设计,所以地球上绝大多数地方都可以同时看到最少4颗卫星。
三维空间中某一点,比如天空中飞机的位置,我们可以用经度,纬度,高度三个坐标尺度来表示它的位置。中心站通过测量用户的应答信号经不同卫星返回的时间,可求出移动用户的三维空间坐标,自动给出经度和纬度显示,从而实现中心站对用户的定位。本实用新型提供异站交会照像测绘仪gps定位的基本原理,其属于精度较高的异站操作测绘,其单台仪器只需一个照像机,只需要在每个测站测量时,对知道或能求到摄影中心坐标的摄影设备的主光轴的方位角和倾角进行测定,并对测区进行摄影,即完成外业工作,可在不同位置对同一区域照像,就按申请日为2013年8月i日申请号为201310344844.3题为《摄影中心到目标实物点的方位角的测量方法及运算设备》的专利申请内容的原理,在内业中继续用两张像片去求得两个摄影中心分别到同一待测物的方位角,用该两摄影中心坐标和该两方位角前方交会求得该待测物坐标,按该方式求待测物坐标,无需在像平面单独建立坐标系,而且可以跟据需要只求待测物坐标,无需一定要将其三维的位置一起(及连同高程一起)求出,并且求测该坐标时,只需要两摄影中心坐标、两摄影中心分别到该待测物的方位角作为主要数据,求测需用的因素少,运算简单化,且其解算方式或原理是类同极为普遍的全站仪测量模式,普通测绘技术人员原易懂,易掌握,易发现和解决作业过程中的错误或误差,且不需要高级的应用数据处理软件和运算设备,具有技术门坎低,成本和推广效率的优势,利于照像测绘的迅速推广,在实施例中,异测站操作时,需要较多地搬动测站,设立每个测站又要经过对中和整平操作,对中和整平操作需反复调试,浪费较多时间,寻求只需要整平操作不需进行对中操作的照像测绘仪对提高测量工作效率十分重要,通过该实施例,可以省略对中操作和反复整平、对中的过程,只需整平后用其它仪器对测站坐标、高程进行测量并定向操作后即可进行照像测量,工作效率能得到极大提高,通过其能求测摄影中心到像点所对应的实物点的方位角或垂直角。
作者:超重
链接:https://www.zhihu.com/question/31510587/answer/77144848。链接:https://www.zhihu.com/question/51377648/answer/126771355。链接:https://www.zhihu.com/question/26804116/answer/34114840。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shumachanpin/article-104498-1.html
-

-
宋厉公
理由就是保卫岛礁安全
-
赵亚宾
不用大陆动手
 遗憾:多台计算机一定会护送您
 360安全浏览器绿色版本9.1.0.352
 哪些尼康单反相机在2019尼康单反相机排名中更好
 购买无线路由器时请注意以下几点,避免踩坑
屌丝也不会经常喝