以MSP430F449单片机为控制系统核心的悬架运动控制系统设计
电脑杂谈 发布时间:2020-07-04 07:18:57 来源:网络整理
在现代汽车运动,医疗设备和工业控制系统中,越来越多的悬架运动系统被使用. 在这些系统中,悬架运动部件通常是特定的致动器,因此悬架部件的运动精度为整个系统工作效率的决定因素,因此,实际实现对悬架的精确控制具有重要的现实意义. 运动控制系统. 该系统使用低功耗MSP430F449单片机系统平台设计了悬架运动控制系统,并使用高效的PWM电路来提高功率利用率. 红外传感器检测并提高纠错能力. 单片机产生的脉冲信号以精确的步距驱动步进电动机,电动机驱动悬架部件在平面上进行特定的精确运动.
1悬架运动控制系统设计方案1.1电机选型
方案①: 直流电动机. 直流电动机的优点是输出功率大,负载能力强;缺点是直流电动机的旋转角度无法精确控制.
方案②: 步进电机. 步进电机是开环控制元件,可将电脉冲信号转换为角位移或线性位移. 当向电机添加脉冲信号时,电机旋转一个步进角,并且具有很强的快速启动和停止能力. 就步进角而言,所选的三相六拍步进电动机的最小步进角为1.5°,可以满足系统控制精度的要求. 通过控制转数可以实现对位移的精确控制.
解决方案③: 使用伺服电动机. 伺服电机为内置编码盘,可通过驱动器精确控制旋转角度(0.001°水平),过载能力强. 它通常用于精密控制,但其驱动电压通常越来越高,不适用于实现此问题.
总而言之,选择选项②. 使用步进电机.
1. 2电机驱动器选择
方案①: 使用离散的组件进行构建. 使用大功率晶体管放大功率,以向步进电机提供驱动电压和电流. 但是,此实验需要大功率且精度有限.
选项②: 集成的步进电机驱动器. 集成驱动块功能强大,运行稳定. 内部增加了一个光耦合器,以将控制电路与驱动电路完全隔离,从而防止电动机在启动和制动时影响控制电路. 而且只需两三根线即可实现对电机的精确控制,而且控制非常简单.
总而言之,由于该系统需要尽可能使用高性能驱动电路来确保步进电机的良好运行性能,因此请选择程序②.
1.3跟踪传感器的选择
<方案>方案①: 发光二极管和光电二极管构成发射-接收电路. 发光二极管是可见光,因此光电二极管的工作受外界光的影响很大,很容易引起误判和漏判.
选项②: 反射型红外发射器-. 使用红外对管代替普通的可见光管可以大大减少环境光源的影响. 另外,红外波长大,近距离衰减小,因此短距离黑线的检测更加可靠.
总结起来,选择方案②,在发射时采用红外传感器ST188.
1. 4画线算法
方案①: DDA算法. 斜率是从直线的起始坐标得出的. 取适当的步进量,根据斜率获取直线上每个点的坐标,直接计算两侧的电机步进数,并控制画笔绘制直线. 该算法简单易实现.
方案②: Bresenham微元素算法. 该算法仅执行整数加减乘二运算,运算速度非常快,适合硬件实现.
系统使用软件来实现算法,因此选择程序①.

1.5圆图绘制算法
方案①: 用于图形扫描的Bresenham算法. 该算法使用直角坐标系,但用于画圆的算法不够清晰.
建议②: 使用自行设计的极坐标方法. 极坐标法的公式简单,算法清晰. 计算速度相对较快,完全可以满足要求.
因此,选择选项②.
1.6跟踪传感器的安装方法
在刷子周围均匀分布八个传感器,并形成一个八边形以细化对象运动的方向. 由于黑色物体和白色物体的反射系数不同,因此传感器的输出电平也不同. 使用硬件比较器LM311校准传感器的阈值,将曲线转换为高电平或低电平,然后将其发送到微控制器的I / O端口. 传感器的方向反射最弱,从而实现定位.
1.7控制方案
基于对步进电动机的步进方法的考虑,采取了一种将物体的运动坐标转换为步长的策略. 您可以通过控制吊线在一定时间内的伸缩长度来控制物体的移动方向. 电动机正转时,悬索拉长. 反转时,吊线缩短. 吊线更换的长度与电机旋转的步数成正比. 主题索引要求对象可以走直线st188红外传感器感应距离,圆和场景给出的不确定的不连续曲线. 对于这三种类型的运动线,采用统一的处理策略,即使用一条小的直线形成一条复杂的曲线. 这不仅可以直接实现电机的步进,而且可以将所有线性模式转换为研究线性运动st188红外传感器感应距离,然后进行拼接和恢复. 对于不确定的运动曲线,对象上的光电传感器阵列实时收集路径信息,并将其传输到处理器进行方向判断,并给出下一个运动目标点的相关信息.
2总体系统设计与实现2.1总体系统设计
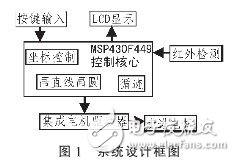
根据设计要求和程序选择,该系统主要由3个模块电路组成: 步进电机控制模块,红外传感器和人机交互模块. 电机驱动模块采用集成电机驱动器,驱动能力强;跟踪采用红外管,具有良好的抗干扰能力. MSP430微控制器微控制器控制电机的旋转方向,以实现绘制直线,圆和跟踪的过程. 用户可以通过4x4键盘选择运动坐标和笔动作模式的设置. 同时,所有状态都实时显示在LCD上,并实时跟踪电动机的动作状态.
2.2总体实施框图
系统的总体框图如图1所示.
3原理分析3.1步进电机控制原理
在该系统中,左侧使用常州威特电机总厂的45BC340F三相步进电机,精度可达到1.5°. 右边的两相步进电机C6696-9012K,步进角1.8°,额定电压3.1V,额定电流1.55A. 这里以三相步进电机为例,介绍步进电机的控制原理.
三相步进电动机的定子上有6个凸齿,每个齿上都有一个线圈. 线圈绕组的连接方式是对称齿上的两个线圈反相连接. 六个齿形成三对磁极l.jpg,因此被称为三相步进电机. 磁极上有均匀分布的矩形小齿. 转子上没有绕组,但圆周上均匀分布着小齿. 工作过程是: 给相绕组通电时,相应的两个磁极分别形成N极和S极,产生磁场,并与转子形成磁路. 磁通从正相齿流过软铁芯的转子,并以最短路径流向负相齿,而其他四个凸齿则没有磁通量. 为了使磁通路径最短,即使在转子齿与定子齿对准的情况下,也迫使转子在磁场力的作用下移动,以使最接近的一对齿与励磁齿对准. ,从而使步进电机实现“前进”“一步”.
如果向绕组施加有序的脉冲电流,则可以控制电动机旋转,从而实现电脉冲信号到角度的转换. 旋转角度与施加的脉冲数成正比,速度与脉冲频率成正比,旋转方向与脉冲序列有关. 施加三相电动机电流脉冲的方法有以下三种:
1)三相单三拍模式(根据单向绕组施加脉冲):

正转: →A→B→C→;反向旋转: →A→C→B→.
2)三相双三拍模式(根据双向绕组施加脉冲):
正转: →AB→BC→CA→;反向旋转: →AC→CB→BA→.
3)三相六拍模式(单向绕组和双向绕组交替施加脉冲):
正转: →A→AB→B→BC→C→CA→;反向旋转: →A→AC→C→CB→B→BA→.
其中,三相六拍类型的步距角为1.5°,其他两种方法为3°. 为了不产生累积误差,必须确保电动机不失步,这与它的工作转矩-频率特性密切相关. 值得注意的是,步进电机的驱动信号中必须避免一个频率-共振频率£ 0.
由于两侧电动机的型号不同,在控制系统时需要注意两者之间的同步,以达到最佳配合的精确,平稳的电刷控制.
3.2系统算法实现原理3.2.1悬架系统任意曲线绘制算法的实现
先决条件: 绘图纸和步进电机都是量化设备. 绘图纸是坐标纸(间隔为1cm),如图2所示,步进电机的步进角是恒定的(1.5°或1.8°).
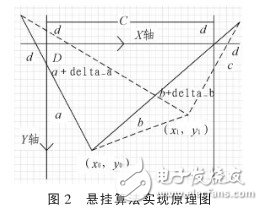
公式推导: 根据毕达哥拉斯定理:
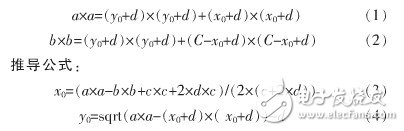
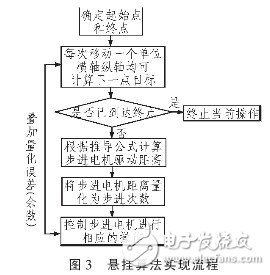
初步计划:
1)使用直线或圆量化算法计算轨迹上下一点的坐标. 磁电机是步进电机的驱动目标.
2)根据推导公式计算步进电动机的驱动距离. 3)将驱动距离量化为驱动圈数. 为了减少累积误差,将量化的余数包括在下一个行驶距离中.
具体程序流程图如图3所示.
3.2.2生成直线的算法
DDA(数字差分)算法直接用于在此系统中绘制直线. 具体的实现过程如下:
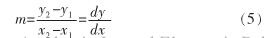
假设直线的起点是(x1,y1),终点是,斜率m为:
直线上每个点的坐标可以通过将前一点的坐标以增量(Dx,Dy)更改来获得,这意味着递归:
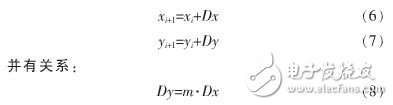
递归公式的初始值是直线(x1,y1)的起点,因此您可以使用加法生成直线.
3.2.3生成圆的算法
系统使用极坐标法绘制一个圆.
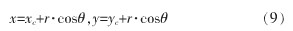
当θ从0增大到2π时,可以从该公式获得均匀分布在圆周上的360个点的(x,y)坐标. 使用圆形坐标的对称性,也可以简化该算法. 将圆周划分为8个象限,只要获得象限1a中的圆周光栅点,就可以根据对称规则计算剩余的7个部分. 该图显示了圆心在(0,0)时对称性变化的规律.
3.2.4跟踪算法
在跟踪中,传感器阵列的八个方向分为两类: 正向和反向. 其中,有效检测方向分为以下三个级别:
第1级: 原始方向.
第2级: 与原始方向紧邻的两个方向.
第3级: 垂直于原始方向的两个方向.
其他三个方向都是相反的方向.
选择跟踪运动方向的原则: 首先过滤出前4步的所有反向(通过位OR获得),以防止反向. 过滤后,剩余的有效方向(如果仍然有原始方向)继续沿原始方向执行;如果不是,则依次查找2级和3级. 如果结尾处没有任何内容(遇到黑线的中断),则返回到级别1并继续前进. 综上所述,只有前一级跟踪不成功时,才会依次搜索下一级.
4系统硬件电路设计4.1步进电机驱动模块电路

三相步进电机使用UP-3BF04型电机驱动器,操作简便. 控制信号可以直接从MSP430导出,并进行编程以对其进行控制,如图4所示.
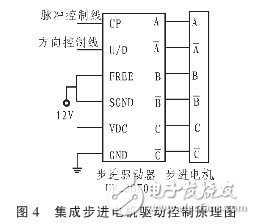
其特点是: 1)PWM恒流驱动,三相六拍激励模式,极低的功率损耗和极高的开关效率; 2)自动半电流锁定功能,驱动电流可达到4 A; 3)所有控制信号均与电源驱动器光电隔离; 4)散热壳与驱动器完全绝缘.
从图中可以看出,只有两条线可以用来控制驱动器:
CP: 步进脉冲输入端子,上升沿有效;
U / D: 方向控制器,当U / D = 1时,电动机正转,而当U / D = 0或暂停时,电动机反转.
两相步进电机C6696-9012K驱动器的控制方法与三相非常相似,不再赘述.
4.2红外灯管设计
我们选择红内调节. 响应时间受检测表面的表面光滑度和平坦度影响,因此在实验过程中,应保持白板平面清洁,黑色迹线平坦.
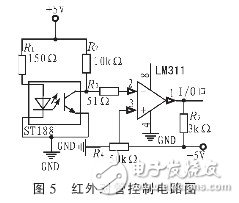
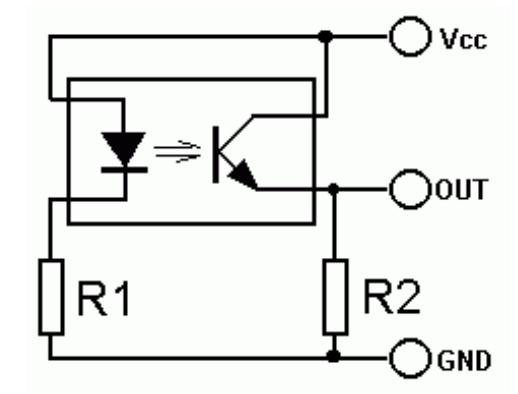
红外传感器电路如图5所示. 当传感器位于黑线上方时,由于黑线红外光的弱反射能力,光电晶体管被切断,输出较高;否则,当传感器离开黑线时,输出为低电平. 该电平被发送到比较器LM311,并与标准电平进行比较. 如果高于标准电平,则比较器输出高电平,否则,输出低电平. 在实验中,调节R4以测量最合适的标准电平为2.4V. 处理器通过判断比较器的输出电平来识别受控对象的位置,从而通过控制步进电机来控制对象的运动.
4.3关键模块设计
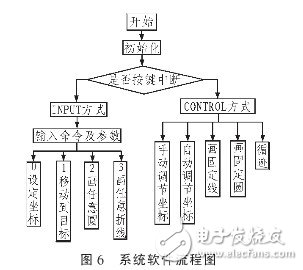
系统软件设置两种模式: INPUT和CONTROL模式.
1)在控制方式下,按键盘操作键直接控制电动机,主要完成左右电动机旋转的手动或自动控制,画出固定线,圆,跟踪等功能.
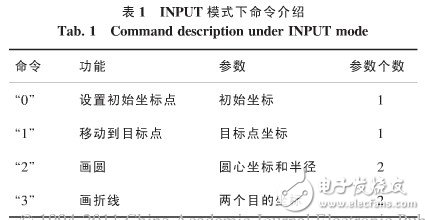
2)在输入模式下,系统软件采用输入命令+参数模式,并设置3条命令. 其功能列表如下:
5系统软件设计
该系统软件主要使用基于430单片机的C语言,主要完成用户的输入输出处理和系统控制,因此该软件设置了INPUT和CONTROL两种模式. 主要部分是: 几种控制算法,例如直线控制,圆弧控制和跟踪. 其中,密钥处理非常重要. 受限键应用于多方面控制,包括电机的一步或多步控制,电机控制或键输入. 一键的多次使用导致整个程序的复杂性. 但是,该软件通过模仿DOS系统输入命令进行操作的方式来选择所有功能,并建立一个思路清晰,可移植性强且人机交互良好的大型框架. 系统初始化后,等待按键输入,选择控件或输入功能,然后执行相应的操作. 系统软件的总体流程图如图6所示.
6结论
悬架运动控制系统已经成功地完成了设计要求中的所有基本指标和发挥要求,并得到了不同程度的改进. 整个测试过程可以通过按键来完成,例如绘制任何直线,任何点和半径圆. 测试系统会自动完成红外传感器的数据收集,处理以及结果显示和记录. 但是,如果电动机的旋转轴的半径和吊线的半径变小,则白板的表面将变得更光滑,系统性能将大大提高.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/shouji/article-267905-1.html

 上帝地图可以离线导航吗?上帝地图如何离线导航
 肌醇烟酸酯片剂手册如何配置Charm Blue 6参数和真实机器
 哪个品牌的手机更好?什么样的老人手机最适合长者
 网络收益资源博客
都说天鹅是白色的