tms320f28035_tms320f28035中文资料_tms320f28035 qep
电脑杂谈 发布时间:2017-02-22 16:25:24 来源:网络整理基于DSP28035的高速永磁无刷直流电机驱动系统。该系统以一台额定转速60 krpm的高速永磁无刷直流电机、交错并联的Buck电路以及全桥电路为硬件平台,以DSP28035为控制核心,实现了调压调速功能和基于坐标变换的无位置传感器新技术。为实现该系统要求,本作品充分利用了DSP28035的资源例如:CLA模块,模拟比较器、HPWM模块以及AD转换模块等。
Abstract
This work is the drive system for a high speed permanent magnet burshless dc motor based on DSP28035. The hardware platform consists of a BLDC motor(rated speed is 60000rpm), a Buck circuit and an inverter. Under the control of DSP28035, this system can achieve the goal of adjusting the motor’s speed with voltage and the function of sensorless control based on the coordinate transformation. By making full use of resources of the core, such as CLA, og comparator, HPWM and AD converters, the whole system can meet the requirements.
1 引言
高速永磁无刷直流电机驱动系统由于基波频率较高(一般在1kHZ以上),利用逆变桥斩波进行调速的控制方式通常会受到开关管开关频率的限制,因此该系统多采用三相全桥前级加Buck电路进承担调压调速的功能,而三相全桥主要承担逻辑换相的功能。然而,传统Buck电路所需电感的体积较大,增加了系统的体积,降低了系统的功率密度。
高速永磁无刷直流电机的控制通常需要获得转子的位置进而实现逻辑换相,而位置传感器所带来的缺点例如:降低了系统的稳定性和可靠性,增加电机的尺寸,促使诸多学者致力于研究无位置传感器技术。该技术的主要思想是利用电机绕组中相关的电信号(电压和电流信号),通过适当的处理方法判断或估算出转子的位置。高速永磁无刷直流电机驱动系统多采用反电势法中的三次谐波法,然而采用三次谐波作为转子位置信号具有以下缺点:1)信噪比较低;2)从电机设计的角度增加三次谐波含量(进而增加信噪比)将以增加电机铁耗作为代价;3)无法灵活地控制换相开通角;4)不适合应用在转子永磁体为平行充磁的电机。
本作品为增加系统的功率密度,以及克服传统无位置传感器技术的缺点,采用三Buck交错并联的方式进行调压调速,并提出了一种新颖的基于坐标变换法的无位置传感器技术。该Buck电路有效地降低了电感的体积,通过三路互差120°相位的脉宽调制实现了调压调速;所提出的无位置传感器技术利用反电势的基波信息,通过坐标变换构造出能够体现转子位置信息的信号且相位可控,实现了高速永磁无刷直流电机的逻辑换相,并提高了位置信号的信噪比且可以灵活的控制换相开通角。除此之外,为实现方波永磁无刷直流电机转速的实时估计,提出了一种新颖的正交坐标变换转速估计方法。在坐标变换无位置传感器技术的基础上,利用正交坐标变换重构出两实时保持正交关系的基波,并对其进行相应的解算,从而得到电机的转速信息。
2 系统方案
该作品为具有基于坐标变换的无位置传感器技术的高速永磁无刷直流电机调速系统。该作品需要达到的主要功能为实现高速永磁无刷直流电机的无位置传感器技术以及实现调速功能。该无位置传感器技术主要用于高速永磁无刷直流电机逻辑换相的判断以及转速的实时估计。调速功能最终实现转速闭环控制。
系统工作参数如下:
转速:额定功率:
直流母线电压:母线电流:
图2.1为系统模块框图,整个系统由整流桥、三相交错并联的Buck电路、三相逆变桥、电机本体及DSP控系统构成。系统的功率主回路将单相220V、50Hz交流电整流后,通过三相交错并联Buck变换器进行调压,输出给逆变桥,经过相应的控制进而驱动电机本体高速运行。
图2.1 系统模块框图 图2.2 系统功能框图
图2. 2为系统功能框图,DSP28035主要承担系统的调压调速控制及无位置传感器的控制技术。其中,调压调速控制是通过在三相交错并联的Buck电路上进行电流电压内环控制、三相buck的均流控制以及转速外环控制实现的。无位置传感器技术包括电机逻辑换相的判断和电机转速的估计,其通过采集电机三相绕组滤波后的端电压,通过相应的算法实现。
整个电机系统的关键点在三方面,分别是电机逻辑换相的实现,转速估计的实现,调压调速控制的实现。
2.1 换相逻辑的实现
BLDCM定子采用电子换向代替有刷电机的电刷和机械换向器,各相逐次以相应的方式通电,在空间产生磁场,和转子磁极主磁场相互作用,产生转矩,使电动机旋转。本作品中BLDCM的控制方式为每相电角度导通的二二导通方式,换相逻辑为AB-AC-BC-BA-CA-CB顺序依次导通。为实现电机的正常换相,本作品采用三相全桥实现该电机的逻辑换相。
如下所述,电机的运行原理使得功率系统必须选择逆变桥实现逻辑换相:三相六状态导通方式,各功率管的导通顺序是T1T4、T1T6、T3T6、T3T2、T5T2、T5T4、…。tms320f28035当转子位于如图2.4 (a)所示位置时,导通功率管T1T4,即AB相导通,此时在电机定子绕组中产生如图2.4 (b)所示的电枢磁场,该磁场和转子磁场相互作用,使转子顺时针旋转,直至转子转至如2.4 (c)所示位置时,关断功率管T4,开通功率管T6,即换相到AC相导通,产生如2.4 (d)所示合成磁场,使电机继续顺时针旋转,这样在T1T4、T1T6、T3T6、T3T2、T5T2、T5T4、…的循环轮流导通下,便实现了AB-AC-BC-BA-CA导通的逻辑换相,进而转子不断连续的顺时针旋转。
2.2调压调速的实现
普通转速永磁无刷直流电机普遍使用PWM斩波调速。但是对于高速的BLDCM,PWM调速有以下缺陷:1)开关管的开关频率、电压电流应力要求较高;2)开关过程在电机中感应出高频交变磁场,有涡流损耗,造成的温升甚至可能使永磁体退磁。
综上所述, 高速BLDCM驱动系统往往需要在电源和逆变器之间采用Buck实现调压调速。但是,Buck电路中输出滤波电感的体积庞大,为了提高系统的功率密度以及效率,本作品该部分电路采用三相交错并联Buck变换器拓扑。
图2.5是将三个互差运行的Buck电路进行并联,得到三相交错并联Buck电路。三个开关管用相同频率、相同占空比、而互差的PWM驱动,并实现均流控制(多相交错各开关管应相差,n代表交错的相数),,,为电感电流,为输出电流。由图2.6可知,电感电流纹波相位互差,输出电流的纹波频率是单路电流的三倍,脉动近似为单路电流的。
图2.5 三相交错并联BUCK变换器电路拓扑 图2.6 三相交错并联BUCK工作时序图
交错并联方式较传统变换器有以下优点:
1)功率平均分配到三个变换通道中,避免发热集中;
2)电流相互叠加,减小了输入、输出电流纹波,减小了电磁干扰EMI,提高了系统的功率密度;
3)开关管MOSFET的导通损耗,铜箔损耗与输入电流有效值的平方成正比。降低了导通损耗,提高了效率;
4)由于各相电流减小,可以采用小型的输出电感,容易集成,使负载突变时的瞬态响应速度提高。
2.3无位置传感器技术的实现
BLDCM用开关管取代传统直流电机的电刷,需要根据转子的位置信息控制相应相开关管通断,以获得最大转矩。使用位置传感器对转子位置进行检测有以下缺点:1)电机系统体积增大2)传感器在高温、高压和湿度较大等恶劣工况下灵敏度变差3)传感器机械安装偏差引起换相不准确。
目前,BLDCM以反电势信息为依据的无位置控制方法,有端电压检测法、相电压检测法、三次谐波检测法。端电压、相电压法因经过RC滤波使过零点产生相移,三次谐波信号因幅值太小致使信噪比太小,均导致换相不准确。传统的转速估计方法,通过相邻两次换相的时间计算电机的转速,不利于转速的动态观测。针对传统反电势法的缺陷,基于坐标变换的思想,通过重构反电势过零点信息,提出了一种新颖的BLDC无位置传感器技术。该技术可实时补偿由RC滤波引起的位置信号相位误差,并实时估计转速。
2.3.1 过零点判断的实现
图2.7定义a坐标系和b坐标系, b坐标系滞后a坐标系角度β。RC滤波后的端电压设为、和, 图2.7 坐标变换
分别定义在a坐标系三个轴上。坐标系a中三个矢量在b投影,得到b中三个互差的矢量、、,再傅里叶分解得到b坐标系中的矢量,
可以得到的特点:1)端电压中的直流分量被抵消;2)3n次谐波被抵消;3)基波滞后基波β角度;4)幅值不受坐标变换影响,仅与转速有关。
BLDCM反电势仅含有奇次谐波,经傅里叶展开可以得到过零点与其基波的过零点为同时刻。在忽略5次以及5次以上的高次谐波,同时又抵消了3次谐波的条件下, 即为基波,所以重构后的反电势的过零点滞后过零点β角度,同理和的过零点均滞后和的过零点β角度。则控制β角使得β=π/6-α(α为由RC低通滤波器对原反电势相位所造成的一个偏移量),则重构后波形的过零点时刻即为换相时刻。
2.3.2 转速估计的实现
根据以上讨论,同样可以构造出两个幅值相等,相位互差电角度的基波。重构后的可视为基波,设为,其中,为的幅值,是以电机转速为变量的函数;为电角速度,为被估计的量。通过积分,
可提取出电机转速,分子项为。转速的表达式为,
基于以上分析,如图2.8所示,使“b”坐标系超前“a”坐标系(90°-β)角度,便可以构造出,
图2.8 正交坐标变换最终得到转速计算表达式,
正交坐标变换,分别构造出相互正交关系的基波和,将除以对的积分理论上便可以实时地计算出电机的转速。
2.4 DSP控制的实现
图2.9为DSP系统控制框图,电路中使用电压互感器LV28-P、电流互感器LAH 25-NP分别采集三相Buck各支路电流和输出电压,经调理电路后接入DSP进行AD转换,DSP经过电压外环和电流内环的数字闭环运算后,输出三路相位互差的PWM波,控制各支路的导通相位和导通时间,实现了三路均流,确保三相Buck为后级逆变器提供纹波较小的直流电压。
图2.9 DSP系统控制框图
图2.10为无位置运行控制流程图,由DSP采集滤波后的端电压,依据坐标变换推算出转速。根据RC一阶低通滤波器的相频特性如下式,计算出补偿角β(β=π/6-α),再进行坐标变换即计算a坐标系下三个矢量在b坐标系下的投影,进而获得、和,依据其过零点信息获得换相逻辑实现换相。
图2.10 DSP无位置运行流程3 系统硬件设计
图3.1为该系统硬件总体框图,整个系统由功率驱动电路、调理与保护电路、DSP控制电路及无刷直流电机本体四大部分组成。本节将分为两部分,即功率驱动硬件部分和数字控制硬件部分,阐述该系统的硬件设计。
图3.1 无刷直流电机系统硬件框图
3.1功率与驱动电路
本节先根据系统的特点,分析电路的拓扑选择,然后按照电路的三级结构,逐级说明其具体实现过程。
3.1.1 功率电路拓扑选择
该电路输入单相交流电(220V/50Hz),输出直接驱动无刷直流电机。电机前级需有三相逆变桥实现换相,由于电机频率较高,因而受三相逆变桥开关频率的限制,无法采用逆变桥PWM脉宽斩波控制实现调速控制。本功率系统结构选择“交流-直流-直流-交流”方式,即在逆变桥前级加入buck电路,采用buck调压调速方式控制该高速永磁无刷直流电机。功率电路结构框图如图3.2所示。
图3.2 功率电路结构框图
3.1.2 启动缓冲电路
图3.2中第一级采用二极管不控整流,再用大电容滤波后得稳定直流电压。电路上电时,由于电容两端电压不能突变,上电产生瞬间的大电流给其充电,该电流太大将造成损坏。为此,电路中加入了启动缓冲电路。如下图3.3所示,上电时晶闸管尚未导通,通过串联回路给充电,充电电流较小,缓慢上升,电容受到保护。再利用电阻、对分压采样,当上升到约输入电压峰值的时,采样电压将超过设定的门限电压,通过比较器后驱动光耦,从而触发晶闸管导通。晶闸管导通后,被短路,电路进入正常工作状态。此后向后级供电的过程中,晶闸管一直导通,、的阻值非常大,不对后级产生影响。后级关断或电路掉电时,关断,为提供放电回路。图中由经电阻分压得到,而是由模块电源获得。
图3.3 启动缓冲电路
3.1.3 直流-直流变换
该环节实现调压调速功能,直接利用Buck变换器降压,但电机满载时该电路输出电流很大,所需输出滤波电感太大。为减小系统体积重量,采取Buck的交错并联结构,即将多个Buck电路并联,且各支路开关管交错导通,占空比相同。图2.5为三相交错并联Buck电路。
考虑后级逆变器损耗,设计本级输出额定电压150V,额定电流15A,每一支路额定电流5A。关键器件选型如下:
①功率开关管Q2、Q3、Q4
由于开关频率为50KHz,3个开关管选用的是Power MOSFET,流过开关管的平均电流最大值IQdm和瞬时电流最大值IQm分别为
开关管漏源电压峰值为
选用型号为IRFP460,漏极电流额定值13A(TC=100℃),峰值80A,漏源电压额定500V。
②电感L1、L2、L3
设计时保证电感电流连续,考虑电机空载时支路电流最小值为Imin=1A,则
实际取电感1mH,额定平均电流5A。
③电容C2
在不考虑输入电压波动的情况下,输出电压波动小于10%,计算电容值为
实际上输入电压波动较大,选取滤波电容C2=680uF,确保输出电压稳定。
MOS管驱动电路核心器件采用带光耦隔离的驱动芯片HCPL-3120,该芯片具有驱动电流大,开关反应速度快等特点。驱动电路如图3.4所示,HCPL-3120内部结构如图3.5所示。
图3.4 驱动电路 图3.5 HCPL-3120内部
3.1.4 直流-交流变换
逆变环节由六只开关器件组成三相全桥,本电路采用三菱公司IPM模块PM25RLA120作为逆变部分的核心器件。该模块包含了六个IGBT、六个续流二极管、栅极驱动电路、逻辑控制电路以及欠压、过流、短路、过热等保护电路。模块的主电路部分共分为6个端子,即直流电压输入正、负极,三相交流电压输出端U、V、W,还有一个电机制动用Break端;控制部分共有19个端子,用于PWM信号(6路)与刹车制动信号(1路)输入、故障信号(4路)输出及驱动电源(4路×2),DSP生成的PWM信号需通过光耦隔离后输入。该智能模块的应用,减小了装置的体积,提高了系统的特性。由于PM25RLA120内部已经包含功率器件的驱动,使用时只需加光耦隔离和驱动电源。
3.2 数字控制器设计
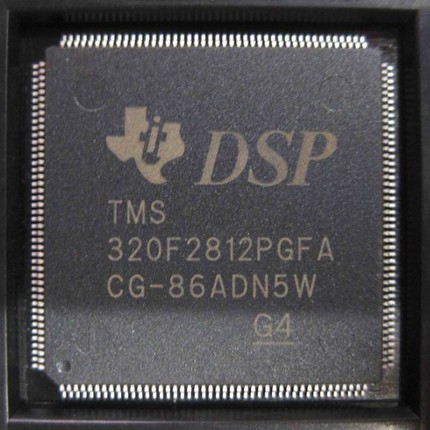
Piccolo MCU包含40和60 MHz的版本、高达128 KB的快闪存储器、12位ADC以及ePWM,以及包括通信协议、片上振荡器、模拟比较器、通用I/O等在内的各种业界标准外设。另外该芯片支持单电源供电、具有上电复位及掉电复位功能,内部含有硬件模拟比较器,精简管脚方便硬件设计,降低布线成本。
3.2.1 DSP最小系统电路设计
DSP最小系统如图3.6所示,包括DSP芯片、电源电路、复位电路、时钟电路及JTAG接口电路。为了便于二次开发,最小板把所有的芯片引脚都引出。
①电源及复位电路设计
DSP系统一般都采用多电源系统,电源及复位电路的设计对于系统性能有重要影响。TMS320F28035是一个功耗较低芯片,内核电压为1.8V,I/O电压为3.3V。本文采用TI公司的TPS767D318电源芯片。该芯片属于线性降压型DC/DC变换芯片,可以由5V电源同时产生两种不同的电压(3.3V和1.8V),其最大输出电流为1000mA,可以同时满足一片DSP芯片和少量电路的供电需要。如图3.7所示,该芯片自带电源监控及复位管理功能,可以方便地实现电源及复位电路设计。
②时钟电路设计
TMS320F28035这款DSP具有2个片内时钟振荡器,同时具有1个晶振输入和1个外部时钟输入。默认情况下,系统内核时钟是由INTOSC1提供的。本实验平台使用的是片内时钟振荡器,但是为了可靠性备份了外部有源时钟方式,选择一个3.3V供电的30MHz有源晶振实现。系统工作是通过编程选择2倍频的PLL功能,可实现F28035的最高时钟频率60MHz,时钟电路如图3.8所示。
图3.8 DSP时钟电路 图3.9 DSP JTAG电路
③DSP与JTAG接口设计
DSP通过DSP芯片上提供的扫描仿真引脚实现仿真功能,扫描仿真消除了传统电路仿真存在的电缆过长会引起的信号失真及仿真插头的可靠性差等问题。采用扫描仿真,使得仿真成为可能,给调试带了极大方便。JTAG接口电路如图3.9所示。
3.2.2 DSP控制电路设计
DSP控制电路框图如图3.10所示,包括调AD理及保护电路、SPI实现D/A转换电路、异步串口通信电路、捕获端口调理电路及PWM电平转换及保护电路。
图3.10 DSP控制电路
①AD调理及保护电路
TMS320F28035内部集成16路转换精度为12bit的A/D转换通道,但是其转换电压范围只能在0-3.3V,通常传感器的输出电压需要经过调理电路调理然后才能连接到DSP上。图3.12为调理电路。为了增加电路输入阻抗,电路中增加了跟随电路如图3.14。
图3.11电压跟随电路 图3.12 A/D调理电路
图3.13为母线电流保护电路。LA28-NP是电流型检测装置,Rs和C构成采样和滤波电路。将采样电流和允许的最大电流值经比较器LM393比较得到过流保护电平信号。
图3.13 过流保护图 3.14 过压保护
图3.14为过压保护电路,R1、R2对直流母线电压分压采样,与给定的最大电压值比较产生过压保护电平信号,该信号与过流保护信号进行逻辑或运算后连接到IPM和DSP的故障保护输入引脚,从硬件和软件两个角度同时进行保护操作。
②SPI实现D/A转换电路
串口外设接口(SPI)是一个高速同步的串行输入/输出接口。SPI通常用于DSP和外部外设及其他处理器之间的通信。主要用于显示驱动器、ADC及日历时钟等器件间的接口,也可以用于主/从模式实现多处理器的通信。本电路板设计了和TLV5614配合实现DA的电路另外引出了SPI模块接口。
图3.15 为TLV5614引脚图,FS为帧同步信号,帧同步脉冲的下降沿表示串行数据帧的开始。/LDAC为输出刷新信号,为低电平时,DAC输出端口进行数据刷新。/CS为片选信号,为低电平时芯片工作。/PD为掉电模式,低电平有用,一般拉高不使用。图3.16为SPI_TLV5614接线图。
图3.15 TLV5614引脚图 图3.16 SPI_TLV5614接线图
③异步串口通信电路
串口通信(SCI)是一种采用两根信号线的异步串行通信接口,又称UART。在TMS320F28035中有两组SCI通信,SCIA和SCIB。MAX485接口芯片是Maxim公司的一种RS-485芯片。根据TMS320F28035已有的资源设计SCI串口通信的话,通过RS232/RS485转换电路将PC机串口RS232信号转换成RS485信号,所以可以选用MAX485芯片。具体的电路设计如图3.17所示。
图3.17 RS485串口电路 图3.18 霍尔信号异或电路
④捕获端口调理电路
由于TMS320F28035芯片只有一个eCap口,为了实现3路霍尔信号的上升下降沿都能触发eCap中断,选用了MC74HC86AD芯片来实现3路霍尔信号的异或,得出的信号接到eCap接口。⑤PWM电平转换及保护电路
4 系统软件设计
该系统所需达到的控制功能:分为起动和切换到基于旋转坐标的无位置传感器闭环控制以及调压调速两部分。其中基于坐标变化法的无位置传感器技术又包括逻辑换相判断和转速估计两部分。本系统采用开环起动,加速过程中有位置反馈,确保了起动的可靠性。当电机转速达到设定转速后,控制方式切换到旋转坐标法下运行。tms320f28035在无位置运行下,对三个交错并联的buck电路进行斩波控制实现调压调速。
系统主要完成以下功能:
(1) 实现电机电流闭环启动,该部分主要包括转子初始位置检测、加速以及切换到无位置传感器技术三个过程。
(2) 采集三相端电压,经坐标变换后的过零点来模拟换相信号,控制三相逆变桥实现换向。
(3) 正交坐标变换估算速度,进而计算出β值实时反馈,实现位置信号相位误差校正,同时实现转速闭环控制。
(4) 实现速度、母线电压、母线电流的闭环控制,实现调压调速功能。
系统软件设计以系统实现的功能为依据分为:主程序、无位置启动子程序、转速估计子程序、坐标变换无位置传感器技术子程序、调压调速子程序。下面就各功能模块进行详细介绍。
4.1 主程序
主程序流程图如图4.1所示。程序初始化后,Buck电路输出固定占空比的电压,判断电压是否大于U_th,如果大于则进入无位置启动子程序,再判断转速是否大于N_th,如果大于则切换到坐标变换无位置闭环运行程序。
图4.1 主程序流程图
4.2无位置启动子程序
无位置闭环启动程序作为独立的软件包给出。包含的零初始位置检测、转子位置闭环加速、切换至无位置运行。
本系统应用了CPU定时器0的周期中断。起动阶段首先进行初始位置检测,检测到转子位置后实施加速,同时开启切换判断。若切换条件满足,起动结束;否则,继续加速直至切换条件满足。
图4.2为初始位置检测子程序。定时器0的周期寄存器用来设置脉冲和续流时间。在一个周期中断里施加一个检测电压矢量,在接下来的中断通过ADC采样直流母线电流,并实施续流,这样往复循环六次,即可得到六个不同的电流值,比较六个电流的大小就可以获得转子的初始位置。程序末尾通过置flag_speedup为1来启动位置闭环加速程序。
图4.3为位置闭环加速子程序。在得到转子初始位置后,就可以施加第一个加速电压矢量,让电机加速,加速时间仍然由定时器0的周期中断产生。初始位置检测结束后,切换判断与加速程序同时开启。在加速阶段,每次进入周期中断后,首先判断flag_speedup标志位。如果flag_speedup为1,说明加速需要继续进行;否则,加速结束。每次加速电压矢量维持时间结束后,需要进行位置检测。此时,由于预先知道上一个位置信号,因此只需施加两个检测电压矢量就能获得转子所在新的区间。通过比较两个检测电压矢量对应的电流大小来确定转子是否转至下一区间。若转子已转至下一区间,就相应调整加速电压矢量,否则继续施加原来的加速电压矢量。
图4.2 初始位置检测 图4.3 位置闭环加速
图4.4 为切换判断子程序。在加速过程中,利用坐标变换法实时计算电机转速。当电机转速达到设定1000rpm时,断开全桥逆变器的所有开关管,为切换做准备;同时复位flag_speedup、置位flag_switch,用以屏蔽加速程序,并开启无位置闭环控制程序。
图4.4 启动切换 图4.5 旋转坐标法速度估算
4.3 转速估计子程序
速度估算算法需要对静止三相坐标轴进行两次坐标旋转,而且旋转得到的两个坐标系互差。在这两个坐标系下分别计算其电量,利用正切函数的单调性就可以计算出电机转子电角度。将此转角对时间微分求得电机电角速度,这样就不难得到电机的机械转速。该速度可以用于切换判断和转速闭环。图4.6为旋转坐标法速度估算程序流程。
4.4 坐标变换无位置传感器技术子程序
图4.7为旋转坐标法位置估计程序流程,旋转坐标变换无位置运行模式下,首先,用 ADC模块采样经过滤波后的三相端电压。然后,根据旋转坐标法估计出的转速计算硬件滤波器的滞后角,可以确定不同转速下旋转坐标的角度β。根据可控角β,实时补偿由一阶RC低通滤波器造成的位置信号相位上的误差,进而达到较宽转速工况下准确换相。最后,根据坐标旋转后的三相端电压计算出在新坐标系上的电量,并进行过零判断。在Timer0中断中实时查表换相。图4.8为无位置换相逻辑。
4.5调压调速子程序
电机切换至无位置运行时,开始闭环调速,调速系统为三环控制系统,包括速度外环、电压中环、电流内环、位置校正环等环节,其原理框图如图4.8所示。
对于转速外环,将速度估算模块求出的实际值与给定值作差,经过PI调节器,并对 PI的输出结果进行限幅处理,得到电压环的参考Uref;同理,将此参考值与直流母线电压采样值比较得误差,设计PI调节器,计算出电流内环的参考Iref;同理,将此参考值与3路电感电流采样值比较得误差,设计PI调节器,计算出Epwm模块的比较寄存器值。程序流程图如下所示:
图4.8速度电压电流三环调速系统
5 系统创新
本作品为增加系统的功率密度,采用三buck交错并联电路进行调压调速;采用一种新颖的基于坐标变换法的无位置传感器技术实现了该系统的逻辑换相,并采用正交坐标变换实现了电机转速的实时估计。
6 评测与结论
本作品的评测标准为如下所述:
1) 实现该系统闭环调速
2) 实现基于坐标变换法的无位置传感器技术,进而实现逻辑换相;
3) 实现基于正交坐标变换法的转速估计策略,进而实现转速估计。
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/ruanjian/article-33883-1.html
-
 孟广美
-
江总
四倍音速的鹰击导弹也部署南海
-
牛霖霖
美日口粮做事的啦
-
 招标采购法 招标//淄博矿业集团有限责任公司中心医院物业服务采购招标公告
 解决QQ邮箱问题或某些页面无法打开的三大问题-
 您的手机照片可能正在泄露您的个人隐私
 什么是脖子以下改革■专家指出,过去一年多,中国军队发展和国防