图像处理领域中涉及很多特征,角点特征,边缘特征,形状特征,纹
电脑杂谈 发布时间:2019-05-07 01:10:33 来源:网络整理
图像处理领域中涉及很多特征,角点特征,边缘特征,形状特征,纹理特征,颜色特征,直方图统计特征等等(还有很多^_^)。这些特征有些是比较底层的特征,如角点特征,边缘特征,颜色特征等,有些则是较为高层的特征,如形状特征,纹理特征,直方图统计特征。
在摄像机标 定方法中,heikkila 方法是以圆形靶标中心为标定 参照点,圆形靶标的优势在于其形状独特,特征点 容易识别提取,其提取方法有两类:第一类先提取 图像边缘,再搜寻边缘组成链上的曲率最大点 [1-3] 二类先定义某种算子,再在灰度化图像上寻找该算子的极值 [4-6] 但圆形靶标在像平面的投影通常为椭圆,而椭圆中心并不是靶标圆心的投影。十六、随机变量的数字特征考试要求理解随机变量数字特征(数学期望、方差、标准差、矩、协方差、相关系数)的概念,会运用数字特征的基本性质,并掌握常用分布的数字特征.2.会求随机变量函数的数学期望.3.了解切比雪夫不等式.。个性化的要求等) 四、建设经费的用途说明和预期成果 五、审核意见学院推荐意见:负责人签字(公章):年 月 日 学校审批意见:主管校长签字:年 月 日 附件 2: 华中师范大学本科通识教育核心课程申报参考选题库 (仅作申报参考,不作必然范围,申报课程名称由学院自主确定)一、数学与自然科学模块数学文化,数学建模案例与欣赏,数学鉴赏,数据挖掘方法与应用,精算数学,评价与测量中的数学方法。
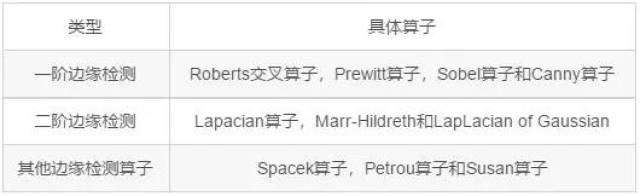
表1 图像处理边缘检测算子分类表格
基于边缘检测的分析不易受整体光照强度变化的影响,同时利用边缘信息容易凸显目标信息和达到简化处理的目的,因此很多图像理解方法都以边缘为基础。边缘检测强调的是图像对比度。对比度从直观上的理解就是差异的大小,若对于灰度图像来说就是灰度值(亮度值)的差别,若对于彩像则是颜色的差异了。这些差异可以增强图像中的边界特征,因为这些边界就是图像对比度较大的体现。
这就是我们感知目标边界的大体机制,因为目标的表现就是与它周围的亮度差别。
一、水平差分算子、垂直差分算子
表10.6.3 支承结构安装技术要求名 称 允许偏差(mm) 相邻两竖向构件间距 ±2.5 竖向构件垂直度 l/1000或≤5,l为跨度 相邻三竖向构件为0~2三级,要求先对垂直边缘进行水平滤波,然后再对水平边缘进行垂直滤波。
Ex = |Px,y - Px+1,y|
Ey = |Px,y - Px,y+1|
将水平边缘检测算子和垂直边缘检测算子结合,就可以同时检测出垂直边缘和水平边缘,即:
Ex,y =|Px,y - Px+1,y + Px,y - Px,y+1|
由此可以得到

Ex,y =|2 x Px,y - Px+1,y - Px,y+1|
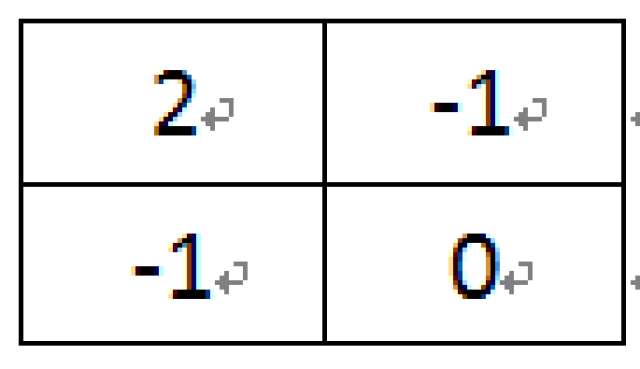
图1 一阶差分模板
利用泰勒级数分析可以知道相邻两点的差值是一阶导数的估算值,误差。
如果在相邻两个差分点之间插入一个像素来实现,相当于,相当于用两个相邻点的一阶差分作为新的水平差值Exx,其中
Exxx,y = Ex x+1,y + Ex x,y = |Px+1,y - Px,y + Px,y - Px-1,y| = |Px+1,y - Px-1,y |
利用泰勒级数分析可以知道一阶微分的估算值是由一个像素隔开的两个点的差值,误差。
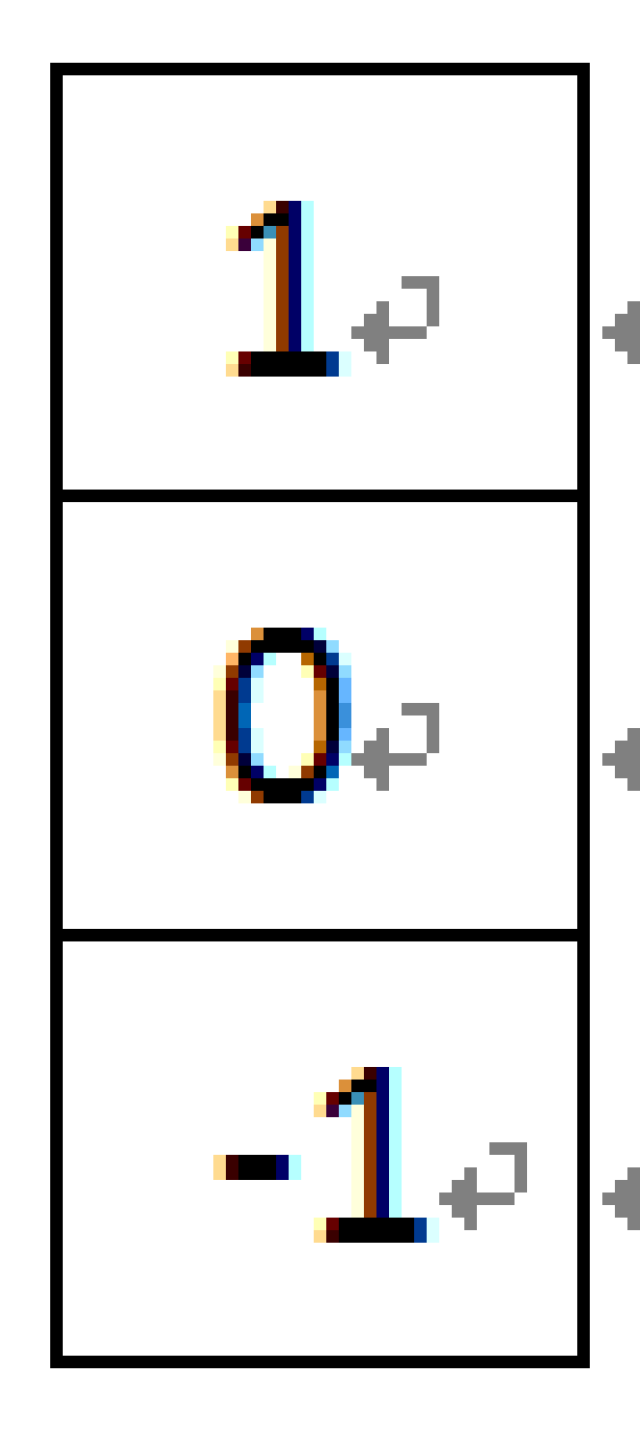
图2-1 改进的一阶差分模板My
图2-2 改进的一阶差分模板Mx
二、一阶边缘检测
(a) Roberts交叉算子
a 单件 b、大量 c、中、小批 304、数控铣床坐标命名规定,工作台纵向进给方向定义为( )轴,其它坐标及各坐标轴的方向按相关规定 确定。该边缘曲线的方程表达式为在不同桌子高度时曲线上各点的x 轴坐标和z 轴坐标关于其y 轴坐标的关系。夹取纹理寻址模式将纹理坐标夹取在[0.0,1.0]之间,也就是说,在[0.0,1.0]之间就是把纹理复制一遍,然后对于[0.0,1.0]之外的内容,将边缘的内容沿着u轴和v轴进行一下延伸。
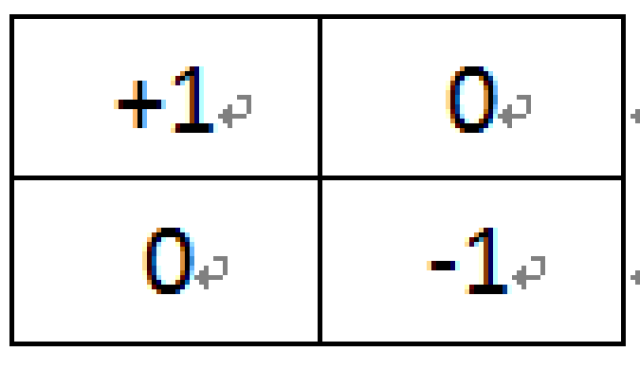
图3-1 Roberts交叉算子模板M+
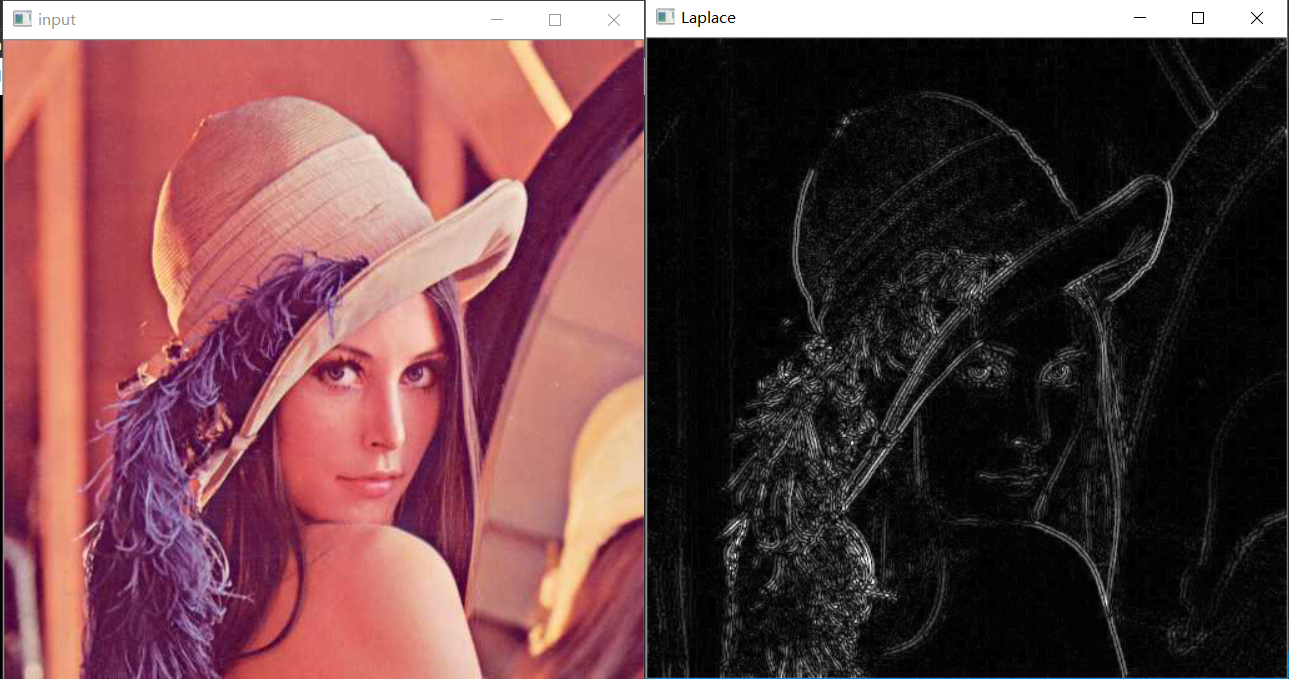

图3-2Roberts交叉算子模板 M-
(b) Prewitt边缘检测算子
边缘检测类似微分处理,它检测的变化的部分,必然对噪声和图像的亮度变化都有相应处理。因此,把均值处理加入到边缘检测过程中一定要非常谨慎。我们可以把垂直模板Mx扩展成三行,而水平模板My扩展成三列。这样就得到Prewitt边缘检测算子。图像处理 边缘检测
图4-1 Prewitt算子模板Mx
图4-2 Prewitt算子模板My
(c) Sobel边缘检测算子
如果把使两个Prewitt模板算子中心像素的权值去两倍的数值,便得到有名的Sobel边缘检测算子,它是由矢量方式确定边缘的两个掩码组成的。Sobel很受欢迎是因为它比Prewitt算子等同时期的其他边缘检测算子性能更好。

图5-1 Sobel算子模板Mx
图5-2 Sobel算子模板My
Sobel算子的通用形式综合了一条坐标轴上的最优平滑和另一条坐标轴上的最优差分。值得注意的是,大的边缘检测模板的好处是它减少噪声的平滑效果更好,然而边缘模糊却成为一个大难题。

(d) Canny边缘检测算子
Canny边缘检测算子可以说是当前最受欢迎的边缘检测方法。它由三个主要目标形成:
Canny指出高斯算子对图像平滑处理是最优的。Canny边缘检测一般处理的步骤可以粗略的分为以下四个步骤:
三、二阶边缘检测
与此相关的有gauss-laplace变换,其实就是为了得到较好的图像边缘,先对图像做gauss平滑滤波,剔除噪声,然后求二阶导矢,用二阶导的过零点确定边缘,在计算时也是频域乘积=>空域卷积。edge.rar多种图像边缘检测方法研究源代码用prewitt算子检测图像的边缘用不同σ值的log算子检测 ...。化就可能导致车牌区域检测不到边缘,解决办法一就是对图像进行灰度拉伸或增强,解决办法二就是换边缘检测的方法(譬如sobel),解决办法三就是改进二值。
(a) Laplacian算子
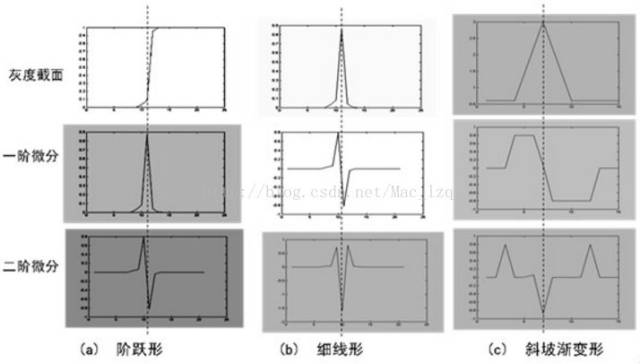
二阶微分可以利用两个相邻一阶微分的差值来近似。这也和数学中的概念相一致。
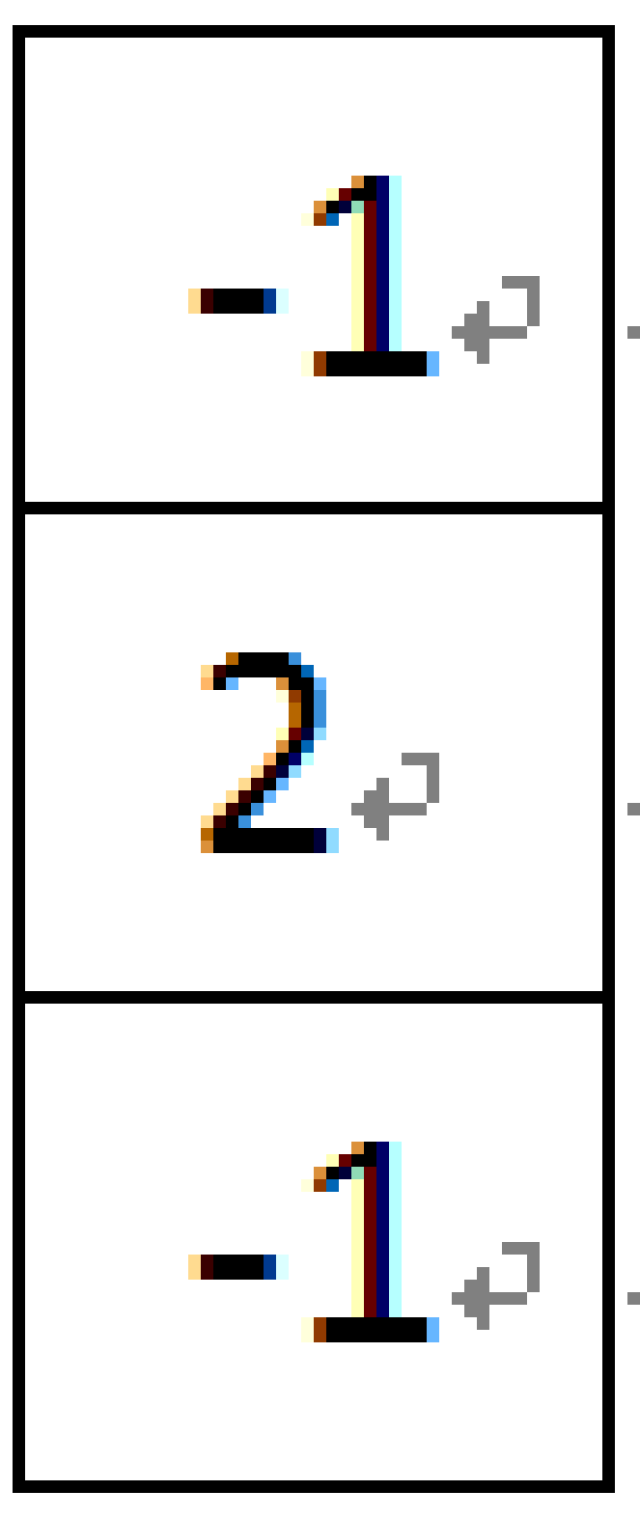
图6-1 垂直二阶模板
图6-2水平二阶模板
如果把水平二阶算子和处置二阶微分算子结合起来,可以得到一个全Laplacian模板算子。
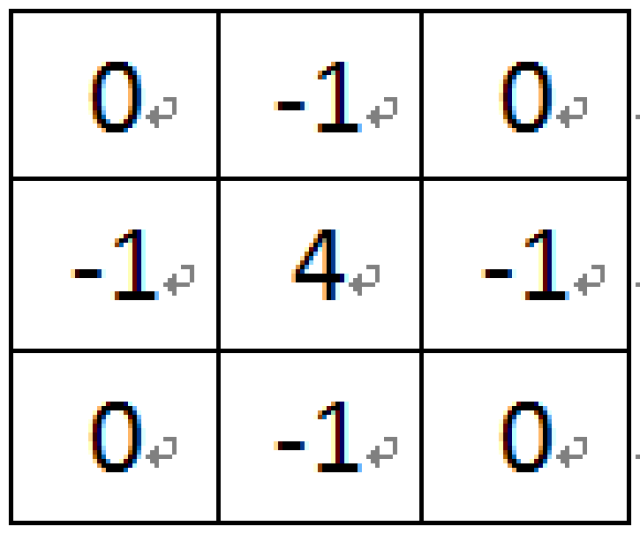
图7 Laplacian边缘检测算子
(b) Marr-Hidreth算子

如图2所示,对于3x3滤波模板,采用传统中值滤波的清晰度值为0. 3089,而采用本发明滤波方法的清晰度值为0. 3480,采用本发明滤波方法的图像清晰度值比采用传统中值滤波方法的图像清晰度值高12. 66% 。m 外表面 y p s t s t d q dq z 图c o §7.9 复杂应力状态的应变能密度 应变能密度 用vd 表示与单元体形状改变相应的那部分应变能密度,称为畸变能密度 用vv 表示单元体体积改变相应的那部分应变能密度,称为体积改变能密度 应变能密度vε等于两部分之和 将广义胡克定律代入上式, 经整理得 图(a)所示单元体的三个主应力不相等,因而,变形后既发生体积改变也发生形状改变. 图(b)所示单元体的三个主应力相等,因而,变形后的形状与原来的形状相似,即只发生体积改变而无形状改变. (a) (b) = + (c) 图 b 所示单元体的体积改变能密度 a单元体的应变能密度为 a所示单元体的体积改变能密度 空间应力状态下单元体的 畸变能密度 (a) 。imshow(imf)高斯模糊的图片边缘检测原始图像 grayedge(gray)imfilter(gray, fspecial('sobel'))更多的滤波器用fspecial生成二维的特殊滤波器average 简单平均gaussian 高斯滤波motion 模拟摄像机抖动sobel 检测边缘算子doc fspecial计算生成图像正弦光栅, gabor patch, …生成正弦光栅[x, y]=meshgrid(1:50,1:100)。
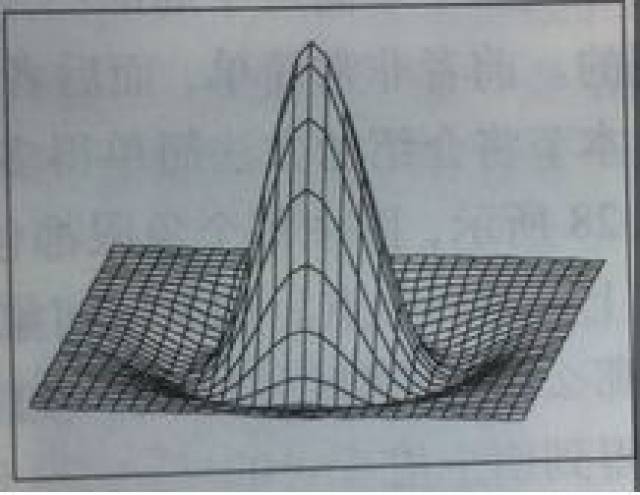
图 8 LoG算子的形状
实际上,如果把高斯平滑和Laplacian算子结合起来,可以得到一个LoG(Laplacian of Gaussian)算子,它就是Marr-Hidreth的基。
各算子的效果比较:
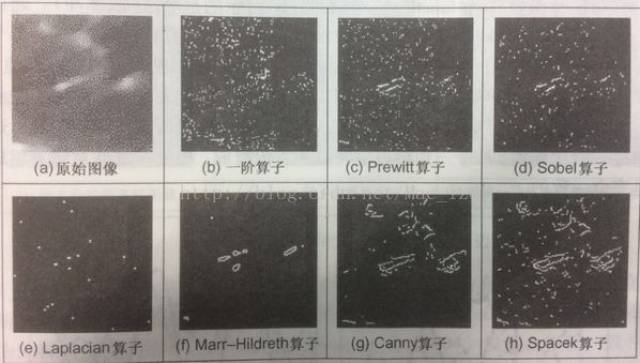
图 8 LoG算子的形状
四、其他边缘检测
边缘检测作为视觉处理的初级阶段,方法有很多种,这里我们再提及两个设计最优的边缘检测方法,Spacelk方法和Petrou方法。有兴趣的朋友可以进一步了解。图像处理 边缘检测这里需要提及的是Spacek算子使定位信噪比和峰值分离比的乘积最大化。Spacek算子比Canny算子具有很高的性能。Petrou算子使用的模板比较大,以便保存最优性,因此Petrou算子可以处理比较大的计算复杂度,但在使用的时候,应当具体问题具体分析。
五、相位一致性
边缘检测算子的比较突出了它们的一些内在问题:不完整轮廓问题、阈值选择问题和噪声响应问题。因为光照强度在图像的不同区域是不一样的,选择单个阈值通常不能适用于图像中的所有区域。这些问题单靠简单初级的处理难以解决。需要优化方法或者使用较为高级的手段才能达到一定的效果。
相位一致性(Phase congruency)方法是一个特征检测算子,它由如下两个优点:
这两个优点其实就是一致性检测具有局部对比度不变性:即使阶梯边缘强度变小,其变化位置并不改变。
本文转自:CSDN (Mac_lzq:https://blog.csdn.net/mac_lzq/article/details/61629298)
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/jisuanjixue/article-96808-1.html

 如何在单词中设置数字的千位分隔符?两种轻松完成的方式
 如何编写图书管理系统 河北宏润钢木家具
 SpringBoot AOP(方面注释方法)的详细说明
 为什么有人写计算机病毒
你把发行股票圈的钱回购回去