基于零交叉和Canny算子的边缘检测方法
电脑杂谈 发布时间:2020-05-15 12:03:32 来源:网络整理
MicrocomputerApplications卷. 24,2008微型计算机应用研究与设计2008年第24期65文章编号: 1007-757X(2008)8-0065-03基于零交叉和Canny算子和零交叉的边缘检测方法该方法对静态对象进行边缘检测图像,然后使用高斯函数对其进行平滑,使用获得的零交叉点作为边界点,然后进一步细化边缘并提取骨骼,从而减少了由噪声或干扰引起的影响. 图像边缘检测的质量进一步提高. 实验表明,该算法能够真正检测出图像的弱边界,获得清晰连续的边缘图像,并能有效抑制噪声. 这是一种实用的边缘检测方法. 关键词: 过零法; C运算符;数学形态学方法;边缘检测CLC编号: TP391.4文档标识码: A简介近年来,图像边缘检测和提取一直是图像处理和计算机视觉领域的经典研究课题之一,图像边缘检测的质量直接影响着图像的边缘检测. 数字图像后续处理的复杂性. 经典的边缘检测算法包括Kirsch,Laplacian,Robert运算符,Sobel运算符,Prewitt运算符,LOG运算符,过零等等. 这些运算符执行的计算相对简单,但是由于使用了边缘的一阶或一阶方向导数变化,抗干扰能力很差,并且对噪声的响应通常大于响应到图像边缘,这很容易引起检测. 边缘模糊.
在不同的应用中,图像边缘检测的要求不相同. 在基于内容的图像检索(CBIR)中,获得的图像轮廓易于标记,即,获得的图像边缘具有较高的平滑度,轮廓分支较少. 在本文中,作者设计了一个将过零和Canny算子的边缘检测相结合的实验系统,并进行了足够的实验. 首先,首先使用Canny运算符对图像进行处理,然后使用高斯函数进行平滑处理,然后将获得的零交叉点用作边缘,然后执行进一步的滤波以精炼边缘并提取骨架以获得更平滑的边缘图像. 进一步的加工奠定了基础. 图像预处理由于实验系统要求输入图像为灰度图像,因此对于非灰度图像,必须在操作之前执行格式转换. 对获取的图像执行降噪,增强,几何调整和二值化处理. 本文使用数学形态学进行降噪. 输出图像中每个像素的值是将该像素与输入图像中相邻像素进行比较的结果. 通过选择邻域的大小和形状,完成了对输入图像中特定形状敏感的数学形态学处理. 在MATLAB环境中,图像会受到最大程度的侵蚀,然后执行图像扩展操作. 对于图像中的小噪声,将使用开放操作滤除噪声,选择适当的结构元件尺寸,然后首先执行腐蚀操作以滤除噪声点,然后再次执行扩展操作以填充孔,这是一个开放操作,可以滤除大多数噪声点并获得更清晰的目标.

但是,数学形态学方法将二值图像中的亮点视为“彼此相等”,因此噪声点的过滤受其结构元素的大小影响,并且噪声点大于其结构元素不能被过滤;大型结构元素可以滤除更多的噪声点,但是如果结构元素太大,目标的破坏力也会增加,并且目标的边缘不够光滑. 常见的图像边缘特征检测方法2.1 Canny算子是一类边缘检测算子,与普通的Robert算子,Sobel算子,Prewitt算子,LOG算子和其他检测算子相比,性能优良,在许多图像处理领域具有广泛的应用范围. . 本质上,确定像素是否为边缘点不仅仅是简单的渐变操作. 在确定一个像素是否为当前边缘点时,需要考虑其他像素的影响. 查找边缘也不是简单的边界跟踪单击时,需要根据当前像素和以前处理的像素进行判断. 它将边缘检测的问题转化为寻找梯度的局部最大值的问题,其中梯度是通过高斯滤波器的导数来计算的. 基本思想是: 首先选择某个高斯滤波器对处理后的图像进行平滑处理,然后使用“非最大抑制”技术处理平滑后的图像,得到最终的边缘图像.
Canny算子的贡献反映在弱边界的检测中. 仅当强边界与弱边界连接时,才能显示弱边界. Canny提出了三个标准来评估出色的边缘检测算法: 1.高信噪比. 尝试确保输出信噪比最大,而不会丢失或错误检测. 信噪比值越大,提取的边缘的质量越高. 信噪比的数学表达式为: 其中,f(x)是滤波器在边界处的脉冲响应; G(-x)表示边缘函数;是高斯噪声的均方差. 2.定位精度标准dxSNR基金项目: 安徽省高校自然科学研究项目(KJ2008B036)关于作者: 彭泰乐,淮北煤炭师范学院计算机科学与技术系,淮北235000洪柳荣,计算机科学与工程系淮北煤炭师范学院技术学院,淮北235000微型计算机应用卷24,2008研究与设计微机应用第24 66,2008号检测到的边缘点位置最接近实际边缘点位置,因此输出图像的定位精度很高. 定位精度的数学表达式为: 3.单边响应标准每个边缘点的响应都是唯一的. 每个实际存在的边缘点对应于检测到的边缘点用canny算子进行边缘检测,获得的边缘宽度是单个像素,并且获得的边缘是细边缘. 基于上述标准,使用函数导数方法来得出由边缘定位精度和信噪比的乘积组成的表达式. 该表达式近似于高斯函数的一阶导数,这是该函数的最佳函数. 大概.

Canny算子的算法实现主要包括三个部分: 图像滤波,计算图像梯度,抑制非最大梯度点,搜索边界的起点以及跟踪边界. Canny边缘检测算子的检测步骤[3]是: 步骤1: 将图像f与比例的高斯函数进行卷积. 步骤对于图像中的每个像素,使用公式3估计局部边缘. Step3使用公式4查找边缘的位置. Step4使用公式5计算边缘强度. 步骤5: 对边缘图像执行滞后阈值处理,以消除错误响应. 步骤6重复步骤1至步骤5以增加标准偏差. Step7使用特征综合法从多个尺度收集最终的边缘信息. 2.2零交叉法边缘检测的零交叉法的思想是: 首先选择一个滤波器(例如高斯滤波器)对图像进行滤波,然后找到零交叉点作为边缘. 过零方法用于检索目标图像边缘,并且获得的图像边缘更加连续. 对于嘈杂的图像,检测到的边缘可能会出现假边缘. 2.3改进的图像边缘检测方法对于边界强弱的目标图像,使用Canny算子进行边缘检测. 检测到的边缘是不连续的. 换句话说,检测结果失去了目标图像的弱边界. 过零方法检测图像边缘受图像噪声影响很大,检测结果容易出现假边界.
为解决Canny算子和零交叉法的不足,本文首先使用Canny算子对图像进行处理,然后使用高斯函数进行平滑处理,将获得的零交叉点用作边缘,并且检测到的边界相对较窄. 并且它与图像的真实边界非常吻合. 然后进一步细化边缘并提取骨骼. 实验表明,图像边缘检测效果良好. 算法步骤如下: 步骤1: 使用选定的滤镜(高斯滤镜)使图像平滑;滤波的主要目的是去噪,高斯滤波对图像的信噪比水平不敏感用canny算子进行边缘检测,而不管图像信噪比的水平如何. 所有这些都被视为平等;步骤Step3: 非最大抑制梯度幅度;步骤4: 四个阈值算法[4]检测并连接边缘;确保检测到的边缘不间断,并且可以删除那些边缘强度弱或短边缘伪边缘. 步骤5: 使用高斯滤镜进一步平滑图像;步骤6: 找到零交叉点;步骤7: 细化边缘并提取骨架. 仿真实验结果与分析为了验证本文提出的算法,本文首先使用通用的边缘检测算子对同一张原始图像进行边缘检测. 然后将不同的噪声添加到原始图像,并比较实验结果. 根据优缺点,验证了本文给出的检测算法的检测效果. 实验表明,该方法能够很好地提取边缘点集.

这里有两组实验. 第一组实验是客观测试. 该测试尝试执行边缘检测. 实验结果比较了本文算法与常见边缘检测算子相比的优势. 第二组实验是对一些标准图像进行边缘检测,主观比较本文算法与原始Canny算法的检测效果,并根据图像的边缘检测结果进一步计算正确的检测率和其他参数. 用于客观评估的标准边缘图. 在实验中,高斯滤波器的参数都是: 使用图2和图3可以直观地显示第一组实验结果. 在第一组实验中,首先读取MATLAB环境中的原始图像,如图2所示. 如图1所示,利用Robert算子,Sobel算子,Prewitt算子,LOG算子,Canny算子和零将其转换为灰度图像. 使用交叉法检测边缘,结果示于图2. 24,2008研究与设计微机应用2008年2月24日,结合Canny算子和零交叉获得的边缘图像,测量了该算法的实验效果. 本文采用三个指标[5]表示正确的检测. 率,重复检测率和噪声检测率. 正确的检测率是指检测到的没有定位误差的边缘点在边缘点总数中所占的百分比. 正确的检测率和平均定位精度与定位精度有关.
重复检测率是指重复检测到的边缘点占边缘点总数的百分比. 该指标用于根据单个响应表示算法的性能. 噪声检测率是指被误认为边缘的噪声点占检测到的边缘点总数的百分比. 正确的检测率比较表image1 image2 image3 image4正确的原始Canny运算符检测率0.453 0.378 0.512 0.443本文算法的正确检测率0.461 0.421 0.536 0.505重复检测率比较表image1 image2 image3 image4原始Canny的重复检测率算子0.221 0.157 0.212 0.153本文算法的重复检测率0.203 0.15 0.178 0.146噪声检测率比较表image1 image2 image3 image4原始Canny算子的噪声检测率0.145 0.242 0.632 0.646本算法的噪声检测率论文0.141 0.131 0.529 0.573和表3,从主观评价中可以得出结论,本文提供的改进算法可以更好地处理灰度和噪点图像,还可以检测弱边界和平滑边界. 还可以看出,本文提出的改进算法对噪声抑制有显着效果,可以避免大量的孤立点和虚假边缘. 它还具有第二组实验结果,可以使用表1,表2和表3直观显示.
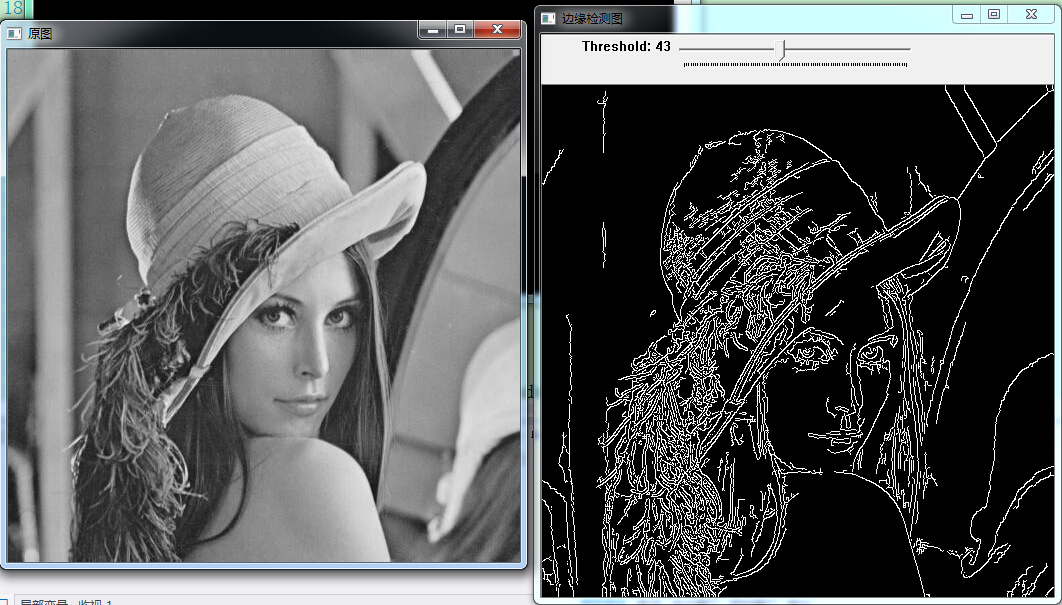
其中,以图1(图1)为测试图,噪声相关的滤波阈值threshold = 0; image2是添加了方差0.002,参数阈值= 2的高斯噪声的测试图; image3的方差为0.02高斯噪声测试图,阈值= 8; image4是方差为0.1高斯噪声的测试图,阈值=16. 从表中可以看出,在有噪声或无噪声的情况下,两种算法在正确检测率,重复检测率,噪声检测率和平均定位误差方面有一定差异. 本文的算法减少了原始的Canny. 算法的重复检测率提高了正确的检测率. 总体而言,这些指标在所有方面均优于原始的Canny算法. 总的来说,本文算法的边缘检测结果也是理想的. 所检测到的噪声小于原始Canny运算符,但是原始算法仅保留了一些图像细节,灰度梯度和噪声更多. 图像处理效果更好,同时真正检测到弱边界,并且边界是光滑的. 结论在对静态图像进行分析的基础上,提出了一种结合了零交叉和Canny算子的图像边缘检测新方法. 与其他算法相比,本文提出的算法取得了很好的检测效果. 实验结果证明了该算法的有效性和可行性,但由于改进算法增加了滤波器长度,增加了稀疏边缘,提取了骨架等过程,因此改进后的算法复杂度和运算时间均比传统的Canny算法略高. 有待进一步研究.
参考文献: “理论,第london卷275,第187-217页,1980艾海洲,吴波等. 图像处理,分析和机器视觉(第二版). 人民邮电出版社,张震,马训良,张中波,刘辉,龚跃新,孙秋成. 一种改进的基于C算子的图像边缘提取算法[J]. 吉林大学学报(自然科学版),2007,45,2003: 60-116. (2): 244-248. 算法[J]. 光电与控制,2006,13(6): 53-55. 操作保护[J] .IE 1986,8(6): 679-698. (接收日期: 2008-3-20)
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/jisuanjixue/article-210727-1.html
-

-
司博文
都被人打残了
 什么是邮件服务器?
 无锅天线_无锅卫星天线是真的吗
 Flying Fire动态壁纸(动态壁纸计算机桌面)v1.1.8.8正式版
 单人(单人模式)
以战止战吧