GPS软件的原理和应用
电脑杂谈 发布时间:2020-04-25 15:21:19 来源:网络整理
全球卫星定位系统已经开发了20多年. 它的应用主要基于完整,独立的系统解决方案,主要架构仅是天线,RF前端,基带处理器,中央处理器,存储单元,晶体振荡器等. 大多数设计产品是航空,船舶和汽车导航设备. 由于尺寸,功耗,成本和接收灵敏度等各种考虑因素,很难与其他个人消费产品(例如个人移动电话)结合使用. 本文将介绍最新的技术架构,这是一种软件卫星定位解决方案,可以仅使用RF前端芯片和相应的软件将其与移动设备结合使用.
本文的引用地址:
全球卫星定位系统概述和介绍
全球定位系统(Global Positioning System)是由美国国防部建造的卫星定位系统. 它的基本原理是使用地球上24颗卫星发送的信号,然后进行几何计算. 获取的笛卡尔坐标. 另一个等效的系统是由前苏联建造的全球导航卫星系统(GLONASS). 基本上,该系统还由24颗卫星组成. 24颗卫星分布在3个轨道平面中,每个轨道平面由8个卫星(相差45度(纬度))均匀分布. 该轨道平面的高度约为19100Km. 分钟,因为本文主要介绍了在美国构造的定位系统(Navstar GPS),所以关于GLONASS的介绍并不多.
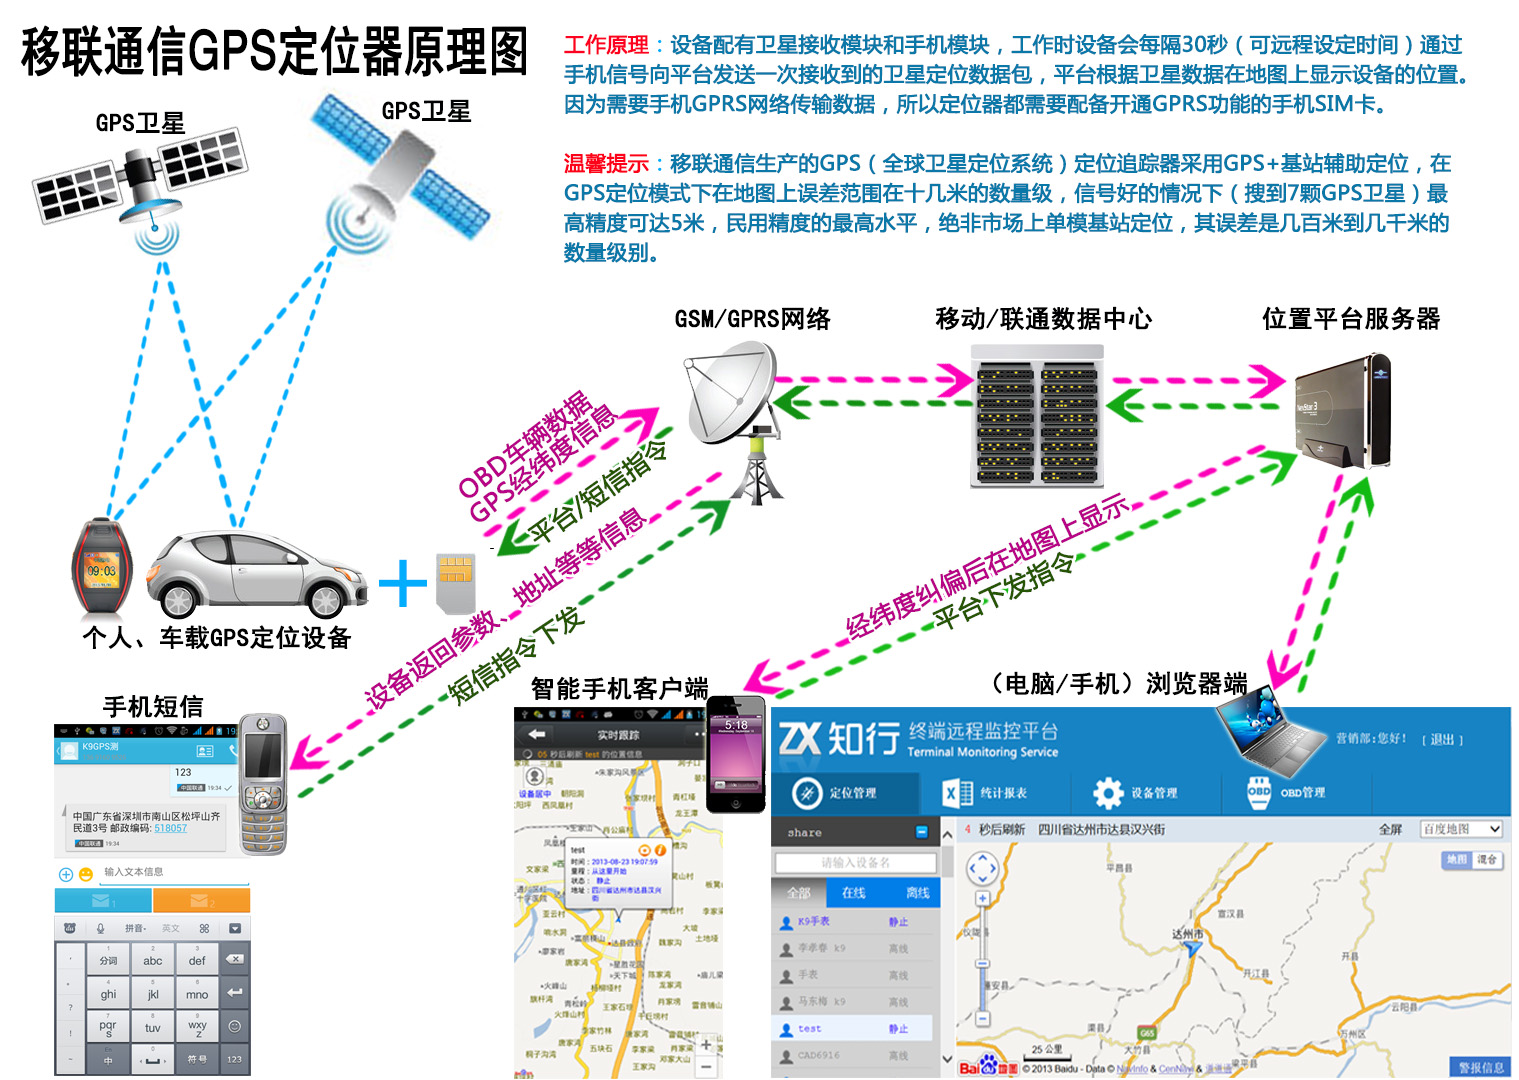
简而言之gps的原理与应用,全球定位系统是一种以空间为参考并使用波和时差来测量距离的系统. 它可以提供准确的位置数据,速度和时间. 整个系统可以分为三个部分,分别称为空间段,控制段和用户段.
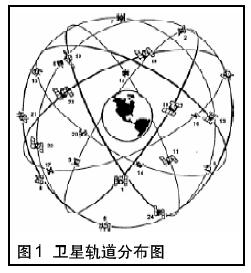
第一个空间部分主要由24颗在半同步轨道上运行的卫星组成. 所谓的半同步轨道是指一周运行大约12个小时(11个小时58分钟)的卫星. 因此,一天之内,同一颗卫星两次出现在固定用户的头部上方(23小时56分钟). 这24颗卫星平均分布在6个轨道平面上,每个轨道4个卫星. 倾斜角与赤道相差55度,这些卫星的轨道高度平均约为20200Km. 图1显示了卫星轨道分布图.
这24颗卫星发射的测距信号有两个频道(D波段),一个称为L1,发射频率为1575.42MHz;另一个称为L1. 另一个是L2,传输频率是1227.6MHz. 这两个负责载波频率,以将扩展频谱信号作为高频载波进行传输. GPS使用扩频技术. 由扩频调制的测距码可以分为两种: 一种是1.023MHz C / A码(粗/采集码),顾名思义,基于此码获得的精度相对较粗糙,而C / A代码仅由L1调制,并且特别面向一般商业用户开放;另一个测距码是10.23MHz P码(精度码),它在L1和L2载波上均被调制. 切屑较短,因此可以获得更准确的定位. 这两个测距代码均可用于测量卫星与之间的距离. 但是,P代码通常是加密的,并且仅对授权用户开放,因此P代码通常仅用于军事目的. 在定位系统上,由于两组代码的不同,将全球定位系统分为所谓的标准定位服务(SPS)和精确定位服务(PPS),其中标准定位服务即仅C / A码用于L1载波,精确定位服务使用L / L载波上的C / A码,以及L1 / L2载波上的P码. 除了这些测距码外,最后最重要的是50Hz数据信息码. 此代码中包含的数据包括卫星时间序列数据,卫星精确轨道数据(星历),此数据仅包含发送信号的卫星的轨道数据,卫星基本轨道数据(历书数据),此数据包含基本轨道所有卫星的校正数据,用于在电离层中传播的数据和信号.
控制段gps的原理与应用,主要由位于不同位置的地面控制站组成. 其主控站(MCS)位于美国科罗拉多州,其余几个站沿赤道均匀分布. 这些地面控制站的主要任务是对这些在太空中运行的卫星进行互测和控制. 它们的功能包括卫星轨道控制,卫星轨道数据更新和卫星维护. 该系统的运行过程是,每个子站都接收它们锁定的卫星的轨道数据,然后通过美国国防卫星通信系统将该数据发送到主控制站,以估计和重新预测该轨道数据,并且然后新的轨道数据通过地面天线站上传到每颗卫星.

用户群的最后一部分与公众息息相关. 所谓的用户段实际上是指GPS,即本文要讨论的主角. 其功能是对卫星轨道数据进行射频接收,解码和处理,然后计算的位置.
传统GPS架构
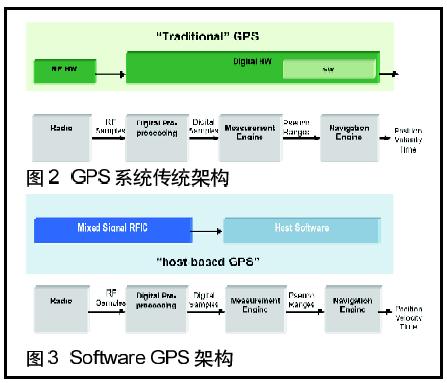
商用GPS芯片组通常由天线,低噪声放大器,前端滤波器,射频IC,晶体振荡器,存储芯片和基频IC(包括中央处理单元)组成. 如图2所示,RF IC的主要功能是将GPS 1.57542GHz载波下变频为基本频率,该频率主要由低噪声放大器,混频器,自动增益控制,锁相环,和模数转换器. 通常,这种芯片设计将采用Bi-CMOS工艺,以考虑到Bipolar快速,高增益,高驱动力,低宽带噪声以及CMOS低功耗和高密度的优点. 大多数基频信号处理IC由CMOS制成. 除了解扩相关器之外,通用基频信号处理芯片还包括一个中央处理单元,用于处理跟踪和导航算法. 实现卫星信号跟踪和几何定位的计算. 中央处理单元还负责使用存储芯片进行地址/数据计算,并与外部I / O(例如UART)接口.
此传统体系结构中存在一些瓶颈,无法应用于移动电话等消费电子产品. 第一个也是最关键的问题是接收灵敏度的问题. 当普通消费者使用GPS时,大多数人将在市区甚至建筑物内. 这样的环境绝对是GPS的天敌. 因为在这样的环境中,卫星发送的信号不仅会被衰减反射(多径),甚至根本不会被衰减(室内). 为了改善接收灵敏度的问题,各种制造商都在努力改进射频集成电路以及跟踪和导航算法. 甚至有更多的制造商结合移动通信网络(例如GSM / GPRS或WiFi热点)来提供辅助导航功能,因此即使GPS在室内,也仍然可以定位.
第二个瓶颈是功耗过大. 在手持式电子产品中,节电一直是最重要的问题. 目前,市场上每个IC的功耗范围为150mW至200mW. 除了需要继续降低基本功耗外,有效的电源管理设计已成为重要的设计之一. 特别是,传统架构需要CPU,因此功耗问题并未得到改善. 芯片设计还将电压降至1.8V,以降低功耗.

第三个障碍是GPS的尺寸. 通用的GPS设计通常包括射频芯片,GPS ASIC处理器芯片,CPU和内存. 加上其他电路后,其尺寸略小于普通名片. 但是,这样的尺寸根本不能满足手持电子产品的需求. 最后一个是成本. 要在消费者中普及的所有产品必须在价格上具有竞争力. 传统解决方案的BOM成本至少为15美元.
软件GPS原理
所谓的软件基础全球卫星定位解决方案只是将软件移植到主机(主机基础)上执行,共享中央处理器(CPU),存储芯片等,以实现动力节省,低成本,低功耗和节省电路板空间的要求. 其架构可以由图3表示.
这种解决方案仅需要一个外部RF芯片,而所有其他解决方案都使用主机的固有资源(主机基础). 前端射频芯片将射频信号降低到基频,然后通过模数转换器快速对信号进行采样. 通常,它通过SPI(串行端口接口)或SD接口连接到主机上的中央处理单元. 然后,移植到主处理器的测量和计算单元(Measurement Engine)将RF采样信号转换为原始GPS各种测量信息(原始GPS测量),然后导航计算单元(Navigation Engine)计算所有定位数据的速度,时间在硬件部分,一般的冷启动模式通常需要消耗主机上中央处理器的大约50MIPS至400MIPS,并且不同制造商的解决方案将具有不同的系统要求.

GPS软件应用
本节将使用RF Micro Devices的RF8110作为设计示例,以说明softGPS技术的应用. 根据上一节中描述的原理,可以知道softGPS需要将其算术软件移植到主机侧的应用处理器上. 其硬件架构如图4所示.
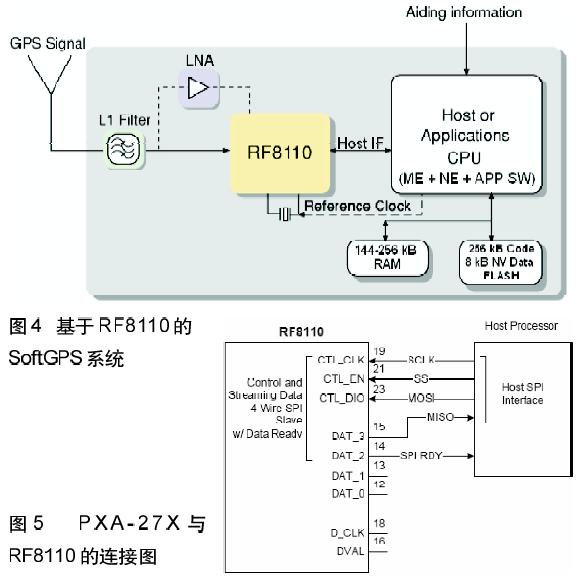
因此,我们使用Intel XScale的PXA-27X作为主要应用处理器,并使用Single SPI(串行端口接口)模式进行说明. 其接口连接如图5所示.
在此应用中,此接口使用4线SPI从端口传输控制信号和GPS数据流. 其中,MISO(主输入从输出)和MOSI(主输出从输入)用作单向GPS串行数据传输. SPI RDY通知主机其GPS数据流处于待机状态,然后主机将读取命令. 在软件迁移方面,图6是一个示例.
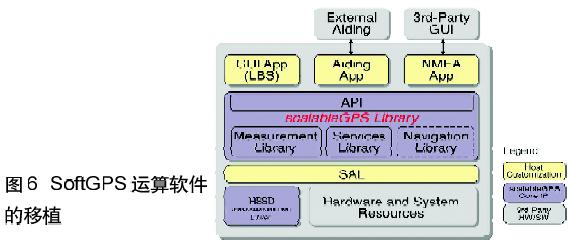
RF8110提供了高度可移植的ANSI C sGPS库,该库负责根据GPS采样信号计算位置,速度和时间. sGPS库和系统软件之间的接口是SAL(系统抽象层). 主机可以在其上开发导航应用程序软件,该软件可以只是NMEA输出或复杂的地图导航.
结论
本文主要说明softGPS如何克服应用于手持移动设备的传统解决方案的瓶颈,并说明softGPS的原理和应用. 在注重大小,功耗和性能的移动设备上,softGPS仅使用单个射频芯片和高度可移植的操作软件来匹配主机侧应用处理器,从而可以轻松实现各种尺寸,功耗和性能. 这些要求使内置在智能电话和PDA中的卫星定位系统更加常见. 目前,市场上大多数智能电话和PDA都有足够的应用处理器来处理softGPS运行软件. 结合辅助GPS的辅助定位系统,将使GPS的应用更加方便实用. 一旦将GPS导航功能与适当的电子地图和精心计划的导航软件配对,GPS将成为未来每个人必不可少的必需品. ■
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/jisuanjixue/article-188478-1.html

 中国高性能计算机TOP100排名呈锕獾诎舜味峁?太平言网
 document.write( ); 四川乐山女交警谭霞10年坚守春节一线保路畅(图)
 在Ubuntu下设置您自己的“超级计算机集群”
 OGNL表达式的基本语法和用法
活蛆不可能死蛆呢