水温自动控制系统
电脑杂谈 发布时间:2020-07-15 21:20:17 来源:网络整理
水温自动控制系统
该系统是温度控制系统. 由于无法准确地确定电炉的物理模型,因此我们采用绘制t-T(时间-温度)曲线的方法,并通过数值分析将t-T曲线与三阶多项式拟合. 由于使用计算机递归计算,阶数不影响计算的复杂性,因此使用三阶多项式进行拟合. 设t(m)= a3m3 + a2m2 + a1m + a0,其中t是时间,m是温度,并且可以通过t-T曲线获得a3,a2水控制系统,a1和a0. 由于多项式不能完全符合t-T曲线,因此存在误差. 假设误差为e,则m为t-T曲线中的温度,并使用回归递归AR模型计算该误差. 模型形式如下:
e(m)= p1e(m-1)+ p2e(m-2)+ De(m-3)
其中De(m)是白噪声. 使用最小二乘法估计该公式,并获得参数p1和p2. 为了简化起见,请忽略De(m)
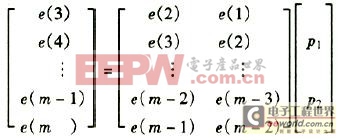
p1和p2的值可以通过矩阵运算获得,整个系统的数学模型为: t(m)+ e(m). 通过温度控制程序中的递归可以达到控制目的. 在实际系统中,温度控制变量与环境温度有关,因此对于不同的设置,可以适当地调整a3,a2,a1和a0. 经过程序验证,该方法达到了理想的效果.
三,方案的比较与实现
1. 硬件系统设计
从先前的理论分析可以看出,该系统是典型的闭环控制系统. 通过控制算法,控制对象中加热元件电炉丝的平均功率,达到控制水温的目的. 该系统使用Intel8031单片机作为主控制器,前向通道是温度测量部分,后向通道是控制部分. 通过按钮和数字显示进行人机交互,并通过RS232串行通信接口与PC显示和打印温度.
(1)温度测量部分用于收集受控对象的温度参数. 温度测量部分由温度电压转换,小信号放大和A / D转换三部分组成.

在实践中,一般IC温度传感器的精度仅为0.7℃〜1℃,不能满足本主题静态误差的0.2℃要求. 电阻传感器的精度可以达到0.1℃,符合本主题的要求. 温度传感器是整个控制系统中获得被控对象特性的重要部分. 此处,将Cul00铜热阻用作温度传感器. 其特性参数的实际测量结果如图1所示. 从特性曲线可以看出,该热电阻探头在系统测得的温度范围内具有良好的线性特性,适用于温度采样.
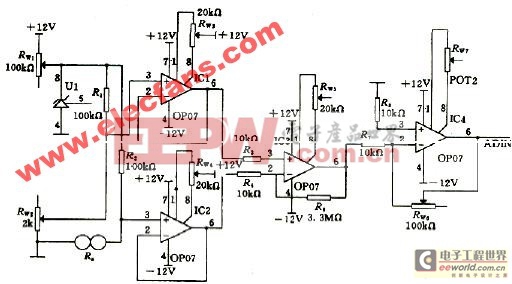
图2测量分支电路
将温度变化转换为电压变化,放大后将其发送到A / D转换器,然后将其转换为数字量进行处理. Rx是传感器的热阻,通过电桥实现温度至电压的转换,由运算放大器IC3完成信号放大,并由运算放大器I完成信号调整(具体电路见图2) ).
假设输入IC3的端子2和3的电压分别对应于Vi2和Vi1
Vout = K(R6 / R3)(Vi2-Vi1)
Vout = K(R6 / R3)[VrefRw2 /(Rw2 + R1)-VrefRx /(R2 + Rx)]
其中Rx是传感器热阻值,Vref是参考电源电压,K是调整系数.
由于Rl >> Rw2(例如Rl =100kΩ,Rw2 =1kΩ),也因为R2 >> Rx(例如R2 =100kΩ,Rx =1kΩ),所以Vout = K(R6 / R4)Vref(Rw2- Rx)R2,当后期的A / D满量程时,则Vout = 5V.
在实际电路调整中,已经确定了R6,将传感器设置在0℃环境下,调整Rw2,使Vout = 0V;将传感器设置在100℃的环境中,调节Rw6,使Vout = 5V,然后完成正向模拟通道的调节.

前向模拟通道的抗干扰,低漂移和稳定性取决于Vref的稳定性和运算放大器的特性值. LM336-5.0用作系统中Vref的参考源. LM336-5.0具有较低的电压漂移和高达20×10-6的稳定性. 运算放大器使用OP07超低漂移高精度计算. 它的共模抑制比为120dB,增益为104dB,温度漂移仅为0.7mV /℃,并且还具有偏置电流小和偏置电流大的特点. 低噪声收集起着决定性的作用.
A / D使用一块ICL7109. ICL7109是一个双积分模数转换器,具有12位输出,分辨率为5/4096 = 0.00122V. 积分A / D的抗干扰性能优于连续积分A / D(例如ADC0809). 在该系统中使用ICL7109可确保对所收集变量的准确量化. 本题中的测试范围为40℃〜90℃,温度的最小分辨率为0.2℃(起作用). 这样水控制系统,整个系统的温度采用50×5 = 250点. 采用一般的8位A / D,分辨率为1/256,可以满足要求,但是考虑到边界温度测量,系统分布参数,温度扩展等因素的影响,8位A / D是在关键应用中,系统的线性度和精度难以保证. 因此,我们使用12位A / D转换器. 积分A / D的缺点是转换时间长. ICL7109的最大转换次数为30次/秒. 在数字控制系统中,采样周期的选择与系统的稳定性密切相关. 在稳定的条件下,采样频率fs应该是系统最高频率的两倍,即根据采样定理,fs≥2fmax. 但是采样周期不能太小,即选择与受控对象有关. 通常,在温度采样中,采样周期通常为10s至20s,因此这里的ICL7109的采样速率完全可以满足要求. 具体电路如图3所示.
使用稳定的参考电压源,低漂移运算放大器和高精度,抗干扰A / D,并结合正确的电路设计,可确保温度测量部件的准确性和可靠性.
⑵控制部分用于控制闭环控制系统中的受控对象. 受控对象是电炉丝. 使用接通和断开施加到电炉丝上的电压的方法来实现水加热功率. 调节达到水温控制的目的. 在美国生产的固态继电器用于控制电炉丝. 它的使用非常简单,只要将TTL电平添加到控制端,就可以实现继电器的开关,并且在使用时可以由74LS06驱动.
⑶人机交互系统(数字显示和按键输入)和803l最小系统整个闭环系统的中央处理器使用8031单芯片处理器,基本系统如图3-1-所示如图4所示,其使用RAM62256作为数据存储使用. 根据系统功能的要求,人机交互由按钮和数码管组成. 8031 I / O用于收集按钮开关. 动态显示模式用于显示测得的温度和预设温度. 显示数据和控制数据由8031的P31确定. 口服给药.
e(m-1)= a3(m-1)3 + a2(m-1)2 + a1(m-1)+ a0 + p1e(m-2)+ p2e(m-3)
⑷通讯界面系统设计要求控制系统可以与PC通讯,以使用PC的图形处理功能打印和显示温度曲线. 由于8031串行端口为TTL电平,而PC串行端口为RS232电平,因此将MAX232用作电平转换驱动器. 通信速率为9600波特,每秒传输一次数据.
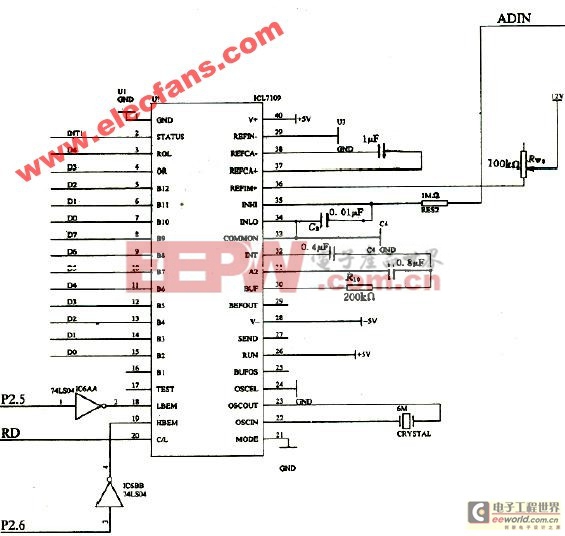
图3 ICL7109电路图
⑸软件系统设计系统软件占整个闭环控制的很大一部分,控制算法在软件系统中实现. 显示了总体软件结构5.
根据理论分析,可以知道加热时间可以通过t(m)+ e(m)递减. m是传感器温度与设定温度之间的差,e是拟合曲线与实际曲线之间的误差. 假设温度设置值为t,传感器读取的值为t1,其递推公式为
e(m)= a3m3 + a2m2 + a1m + a0 + p1e(m-1)+ p2e(m-2)
p(e-1)= a3(m-1)3 + a2(m-1)2 + a1(m-1)+ a0 + p1e(m-2)+ p2e(m-3). ........
e(2)= 8a3 + 4a2 + 2a1 + p1e(1)+ p2e(O)
为了便于进行复杂的计算,该程序用单片机语言Franklin C51编写.

图4人机交互系统(数字显示和键输入)和最小803l系统
测试方法和测试结果
1. 测试环境
环境温度为24.7℃.

测试仪器: WD-2数字温度计(扬州长江仪器厂,精度为0.1℃,测量范围为-40℃〜100℃)
2. 测量方法
⑴温度控制系统的校准误差我们将标准温度计和温度控制系统探头放在同一容器中,选择几个不同的温度点,并记录标准温度计显示的温度和温度控制显示的温度比较系统.
⑵温度控制系统的静态误差我们从两个方面测量静态误差:
①在不同温度点的40℃,60℃,75℃和90℃标准温度之间的温差.
②一段时间内某个温度点与标准温度之差.
⑶由PC显示和打印的温度变化曲线(省略)
3. 测试结果
在各种环境和各种条件下对温度控制系统进行了测试,以获得数据. 经过分析,可以得出以下结论: 我们的系统完全满足设计要求,静态误差可以达到0.2℃. 标准温度计的读数误差为0.8%. 即使使用两个标准温度计进行测量,读数误差也小于0.5%.
系统的过冲值较小,约为1.6%. 尽管过冲是不利的结果,但另一方面,它会减少系统的调整时间. 从曲线可以看出系统是稳定的.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-281612-1.html
-

-
张茂森
朋友来了有好酒
-
浅野琉璃
 双开门冰箱好吗?为何有钱人都要买双开门冰箱!
 中央空调的工作原理中央空调的工作原理和系统
 解决方法:修复硬盘启动分区
尽管预计不会发生什么麻烦”