电动扫地机牵引电机的容量选择
电脑杂谈 发布时间:2020-06-08 02:12:10 来源:网络整理
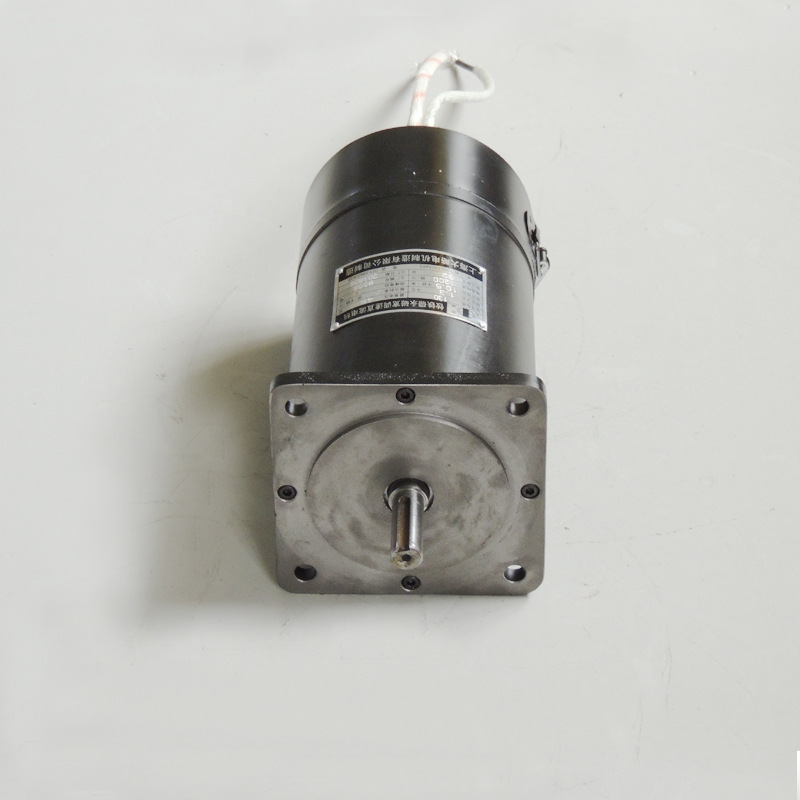
电动扫地机的牵引电动机容量的选择以及牵引电动机的工作状态的分析. 扫地机有两种主要的工作状态. 一种是清洁道路以收集垃圾,另一种是携带垃圾. 如果在清洁操作期间清洁机的扫地速度为6km / h,并且车辆驱动轴的总传动比为,则此时可以计算电动机的功. 如果在步行时扫地机的扫地速度为20km / h,则可以计算出以下信息: 已知电动机的工作速度时,清洁机在搬运时的电动机速度大于电动机的速度在清洁操作中. 电动机控制器控制直流电动机的速度. 目前,使用最广泛的是PWM速度控制方法. PWM速度控制是一种改变电动机电枢电压的速度控制方法. 压力和速度调节是恒转矩速度调节,其变速特性恰好满足恒转矩负载的要求. 电压和速度调节是通过降低输入功率来降低输出功率,从而降低电动机速度. 因此,在低速运行期间损耗不会增加,并且在整个调速范围内运行都是经济的. 从以上分析可以看出,在清扫机和清洁操作这两种工作状态下,牵引电动机的输出转矩保持恒定. 清洁机行驶时的电动机速度大于清洁操作过程中的电动机速度,因此可以看出,清洁机行驶时的电动机功率大于电动机运行时所需的电动机功率. 清洁操作. 因此扫地车电机,我们需要根据扫地机行走时所需的电动机功率来选择和计算牵引电动机的容量. 2.牵引电动机容量的计算在计算牵引电动机的容量时,需要在以下三个工作条件下考虑牵引力: 车辆在满负荷下启动;水平道路在满负荷下全速行驶;和满负荷爬升.

在这三个工况中,以满载和恒定速度在水平道路上行驶所需的驱动扭矩最小,因为此时仅需要克服滚动摩擦扭矩(静态扭矩)抵着轮胎的道路,以稳定的速度驱动车辆. . 当车辆起步时,除了克服滚动摩擦扭矩外,还需要施加使车辆以一定速度从静止状态过渡到稳定行驶状态所需的加速扭矩. 当车辆在爬坡时,除了克服滚动摩擦力矩外,还必须克服因车辆重力引起的滑动力;因此,在恒定速度下,满载启动和满载爬升所需的驱动扭矩大于水平道路满载. 因此,选择牵引电动机的最经济的方法是当电动机在满负荷和恒定速度下运行时,以输出转矩略低于额定转矩的状态运行电动机(两者之比为0.8到0.9) );当车辆满负荷启动或爬坡时,使电动机以大于额定转矩的输出转矩工作. 换句话说,应根据水平道路满载和匀速的条件预先选择电动机容量,然后根据满载启动和满载爬升条件进行检查. 车辆额定载荷(kg)-滚动阻力系数. 普通沥青或混凝土路面的滚动阻力系数为0.018〜0.020. 由于电池车的低速行驶,方程(1)忽略了空气阻力;并且由于将单独检查爬升条件,因此公式(1)也未考虑斜坡阻力. 车辆的静阻力扭矩是-车辆行驶阻力(N)-车辆驱动轮的滚动半径(m). 转换为电动机轴的负载的静电阻扭矩为-车辆驱动系统的总传动比-驱动系统由等式(3)计算的总传动效率的值是电动机所需的静电阻扭矩在车辆以恒定速度在道路上行驶的情况下输出.

电动机功率(kw)-电动机输出转矩(-电动机额定转速(r / min)-设定系数以使电动机在最佳效率区域工作. 根据设计经验,K的取值范围为1.1〜1.4. 值太大会导致电机容量过大而效率会降低; K值太小会导致电机容量过小而无法满足使用要求. 满载(含电池),当总质量为1600kg,滚动阻力系数为0.020时,在水平道路上满载恒速行驶的情况下的行驶阻力为: 轮胎最初选择为155 / 65R13轮胎,车辆的静阻力扭矩为: 初级使用陕西东风昌河的电动车轴,减速器的速比为12.49: 1,即车辆的总传动比. 驱动系统. 总传输量驱动系统的高效率. 负载的静态电阻转矩转换为电动机轴. 驱动轮角速度为: 驱动轮的转速为: 电动机的输出速度为: 电动机的输出速度为: 可选电动机的额定速度为2500r / min. 系数K = 1.2. 那么电动机的功率为: 因此,最初选择的3kw,2500r /直流牵引电动机的最小功率为. 2.检查牵引电动机的容量根据方程式(1)至(4)获得的电动机功率是根据车辆的水平道路满载和恒速行驶条件选择的. 选择计算完成后,必须根据满负荷启动和满负荷爬升条件分别进行检查和计算. (1)满负荷起动条件电动机容量检查车辆起动过程中,电动阻力方程为车辆起动时的输出扭矩(-整个阻力系统转换为电动机轴的总飞轮扭矩(-电动机轴加速度)启动时.
是电动机输出的加速转矩. 拖动系统的总飞轮力矩包括两个部分: 旋转部分的飞轮力矩和运动物体的飞轮力矩. 该值的计算如下. 它是电动机的飞轮转矩. 它是通过将电动机的飞轮转矩乘以大于1的因数获得的电动机和每个传动轴(即所有旋转部件)的飞轮转矩的总和. 系数的值的范围为1.1到1.25,并且有很多传播阶段. 当旋转部件的总重量较大时,则取较大的值,反之亦然. 等式(6)右侧的第二项是平移中移动物体的飞轮力矩. 假设电动机转速在启动过程中均匀变化扫地车电机,则让车辆根据公式(1)计算车辆转速(m / s)-旋转部件的总重量(kg)-额定电动机转速(r / min)的启动时间(s). 1)〜(4)在初步选择牵引电动机的容量之后,可以从制造商处获得相应电动机的转矩特性曲线,从中可以得出电动机的最大输出转矩. 牵引电动机通过起动检查的条件是具体的检查计算. 需要参数,例如电动机的飞轮距离,起动时间,电动机的最大输出转矩以及电动机的特性曲线. 这些参数和特性曲线需要在电动机制造商制造电动机并进行实验之后获得,因此目前无法执行. 具体检查计算. (2)满载爬升条件下的电动机容量检查为此检查,必须预先指定车辆的最大爬升距离和最长连续爬升距离. 前者用于计算爬升时电机的输出扭矩,后者用于计算连续爬升时间. 车辆的行驶阻力等于滚动阻力和坡道阻力(滑动力)的总和(9)车辆爬坡时的静阻扭矩和转换为电机轴的静阻扭矩分别为(11)计算车辆连续爬升时间的步骤如下: 根据主电机的特性曲线,找到相应的工作电流,即最大爬升电流和爬升时的电动机转速. b. 计算期间电机的允许连续运行时间. C. 计算爬坡时车辆的实际速度和以该速度行驶所需的时间(14)(15)对于我们工厂的电动扫地机,必须在满载不少于20%的条件下爬坡车辆. 最初由车辆的行驶阻力选择的3kw,2500r / min直流牵引电动机转换为电动机轴上的静态电阻扭矩是否可以满足车辆在满负荷爬升时的要求,需要电动机制造商的确认或提供. >
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-237833-1.html

 夏季高温来袭,三亚“冷家电”销售升温
 McQuay风机盘管参数的详细介绍
 不同的LED灯珠或芯片代码有何不同?
 文字: 陕西取暖器,水和空调的尺寸
如果说在一起是注定的