基于PIC18F的智能充电器的设计与实现
电脑杂谈 发布时间:2020-06-01 09:13:20 来源:网络整理
1简介
铅酸电池是目前大容量电池的主要品种. 它们具有较低的制造成本,大容量和较低的价格,并且被广泛使用. 铅酸电池有两种基本的充电方法: 恒压充电和恒流充电. 如果单独使用诸如恒定电流方法的方法,则充电电流在充电的后期不会改变,并且容易减小容量并提前将其报废. 单独使用恒压方法,充电初期电流过大,有可能导致电极活性物质脱落,充电后期电流过小,导致长期充电不足,影响电池的使用寿命[1]. 因此,大多数充电器是多阶段充电方法,全面采用了这两种方法. 近年来,恒定电流,然后恒定电压,最后恒定电压浮动充电的三阶段充电方法已逐渐被接受.
目前,三阶段充电方法主要采用模拟控制方案. 尽管具有实时性好,带宽高的优点,但硬件电路复杂,控制不灵活. 为此,本文设计了一种以单片机为控制回路核心的数控充电器,通过实时采样电压和电流来控制输出电压和输出电流,从而实现了三阶段充电智能灵活控制电池的策略电池充电可以提高电池的利用率,并有助于延长电池的使用寿命和性能.
2充电器电源结构
系统的总体设计框图如图1所示. 它主要由三部分组成: 第一部分是开关电源部分,使用反激式DC / DC转换器;第二部分是开关电源. 第二部分是电压和电流采样电路;第三部分是单片机核心的PWM输出,然后由驱动电路驱动反激电路.

系统分别通过电压采样电路和电流采样电路实时采样电压和电流,并将采样后的电压和电流发送至单片机的RA0和RA1,并由单片机将其转换为数值单片机内部有一个A / D转换模块. 软件执行相应的操作,由PWM模块获得相应的占空比,然后由RC2将该占空比发送给驱动电路,用于驱动反激电路的开关管,从而获得输出端子上的相应电压或电流. 给电池充电.
3数字控制电路结构
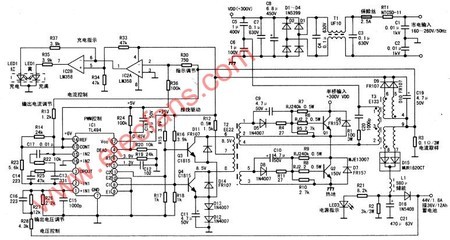
数字控制电路通过相应的信号采集和输出来监视和控制充电器的相应工作过程,以使其适应性地工作. 但是,主电路的输出是模拟信号,但是单个芯片可以处理数字信号. 因此,在处理信号之前,必须先通过模数转换器(ADC)将模拟信号转换为数字信号. 假设ADC字长为N,则模数转换精度为1 / 2N. N越大,精度越高,但是价格越昂贵. 数字控制器的PWM单元的时间分辨率和模数转换精度决定了充电器输出电压,输出电流和输出功率的精度. 为了同时满足精度要求和减少成本考虑,必须选择具有适当位数的ADC和PWM数字控制器.
选择ADC转换器后,需要选择PWM位数. 如果PWM位的数量太少,则输出电压将在某个电压值附近波动,从而导致极限循环现象. 输出电压将周期性地抖动,这将影响采样数据并最终影响整个系统的处理精度. 因此,PWM单元的分辨率越高,效果越好.
PWM位数N和频率fPWM满足以下公式: 在类型中,fclk表示单芯片计算机的时钟频率. PR2是单芯片PWM周期寄存器. fPWM越高,PR2中存储的值越小. 如果存储在PR2中的值为M,则最大分辨率为分频值f /M. 可以看出,频率不一定更高,频率越高越好,将降低PWM分辨率. 表1显示了PWM输出的频率与分辨率之间的关系.

为了确保足够高的分辨率并确保输出电压纹波受PWM分辨率的影响小于输出滤波电容器,此设计使用10位PWM.
同时,考虑到其他要求,系统对数字控制器的具体要求主要包括: (1)内置ADC模块,至少2个ADC通道,精度超过10位; (2)至少一个PWM单元,PWM精度在10位以上; (3)至少两个计时器; (4)中断优先级设置; (5)至少5个I / O端口; (6)价格不到50元.
综合考虑以上因素,选择微芯公司的PIC18F2620作为数字控制芯片. PIC18F2620的主要性能是: 10个10位ADC通道;最高外部时钟频率可以达到40M: 1024字节的数据EEPROM,用于存储可变数据;低功耗增强型设计,可以延长电池寿命,在睡眠模式下功耗仅为100nA等,其性能可以满足系统需求.
4系统软件设计

4.1主程序设计
三阶段充电智能充电器的电路设计,首先是恒流充电,中间是恒压充电,最后是浮动充电. 这种充电方法减少了除气量,并且充电相对彻底,延长了电池的使用寿命. 三阶段充电方式的充电电流和充电电压的变化曲线如图2所示.

根据三阶段充电的原理绘制系统主程序的流程图,如图3所示. (其中,Um是电池最大电压的上限,Ubat是电池最大电压的上限. 恒定电压充电阈值,而Ibat是恒定电流充电阈值,其值通常为电池容量的1/10. )
单片机系统的主程序主要用于A / D采样初始化,PWM初始化,定时和中断系统以及定时器的初始值设置,然后始终检测单片机的电压和电流. 充电器执行三阶段适配充电.
请注意程序中的问题.
(1)因为需要同时采样电压和电流这两个变量,所以可以根据采样的特性,通过直接改变A / D控制寄存器ADCON0.2〜3位来替换通道PIC18F2620的单元花费的时间更少.
(2)中断系统是程序的关键部分. 由于采样单元不能一直工作,不仅浪费了单片机的计算能力,而且影响了其他部分的工作,使系统的工作效率低下. 为了使单片机更有效地工作,系统采用定时中断的工作方式: 使用TMR0定时器计时,在固定时间后进入中断. 当前,市场上的微控制器通常具有中断优先级. 例如,系统中使用的PIC18F2620具有2个优先级,可以通过设置具有不同优先级的不同中断向量来进行操作. 相应的高优先级中断服务子例程将TMR0复位并加载相应的初始值以进入下一个定时状态. 低优先级中断服务子程序是复位A / D模块的使能位,读取并存储A / D转换结果,然后确定对应的电压和电流采样值所在的阶段,最后通过对应的PI调整和修改占空比.


4.2采样子例程
采样的经过处理的电压和电流信号不可避免地会产生系统带来的噪声和干扰. 为了准确地进行测量和控制智能充电器的电路设计,必须滤除这些噪声和干扰. 除了在硬件电路上进行过滤之外,还可以使用软件过滤或数字过滤. 有许多常用的数字滤波方法. 系统采用平均法: 多次采样后进行排序,去除最大值和最小值后进行平均,从而提高了采样精度.
4.3 PI子例程
为消除积分饱和的影响,系统采用增量PI控制算法,并采用弱化极限的方法.
当极限削弱积分PI算法时,实际上,一旦控制量进入饱和范围,就停止增加积分项的操作,仅执行削弱积分项的操作[5]. PI程序流程图如图4所示.

5个实验结果与分析

使用上述方法制作原型,以便为YTX7A-BS / 12V-7AH铅酸电池充电.
主要电路参数如下: 输入电压Uin = 24V,电路工作频率f = 50kHz,使用EI33磁芯,初级电感Lp =212μH,次级电感Ls =112μH,开关管IRF840,输出电容器1000μF/ 25V电解电容器.
图5显示了原型对铅酸电池充电的曲线. 横轴为充电时间,左Y轴为电池电压,右Y轴为充电电流.

从图5中可以看出,根据程序设计要求,在充电的初始阶段,充电器首先执行恒流充电,电池电流保持在约0.7A. 此后,当电池电压超过恒定电压充电阈值14.4V时,将其切换为恒定电压充电,充电电压保持在14.4V,充电电流继续减小. 同时,通过RA1连续检测充电电流. 当充电电流降至0.1A以下时,表明电池已充满电. 此时,为了补充蓄电池的自放电,将其切换为浮动充电,并且将充电电压保持在13.7V. 根据以上结果分析表明,本文提出的铅酸蓄电池三相自适应数字控制方案是有效的,充电器可以选择相应的充电方式(恒流,恒压充电和浮充). 到电池的实际状态)充电.
6结论
与传统的模拟控制铅酸电池充电器相比,该数字控制充电器极大地提高了控制系统的灵活性,可靠性和稳定性. 随着控制方案和功能集成度的不断提高和单片机价格的逐步降低,采用单片机的数字控制充电器将成为未来的重要研究方向.
关键字: PIC18F Smart Charger编辑器: What Fish参考地址: 本网站上复制的所有文章,图片,音频和视频文件以及其他材料的版权归版权所有者所有. 图片等内容无法一一联系以确认版权所有者. 如果本网站上所选内容的文章作者和编辑认为他们的作品不适合免费和公共传播,或者不应免费使用,请及时通过电子邮件或电话通知我们,以迅速采取适当措施以避免对双方造成不必要的经济损失.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-229810-1.html

 余姚市高效罐式换热器高质量
 华硕平板me581c?华为平板?极窄边框设计 联想平板小S仅售1399元
 风冷冷库或水冷冷库哪个更好
 1.5 hp空调能耗的计算—如何计算1.5 hp空调能耗
这个很有感觉