PID调试概述
电脑杂谈 发布时间:2020-05-22 16:08:29 来源:网络整理

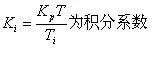
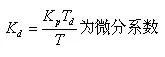
Kp: 比例系数-----比例带(比例)P: 输入偏差信号变化的相对值与输出信号变化的相对值之比的百分比(比例系数的倒数)
T: 采样时间
Ti: 积分时间
Td: 时差
温度T: P = 20〜60%,Ti = 180〜600s,Td = 3-180s压力P: P = 30〜70%,Ti = 24〜180s,液位L: P = 20〜80% ,Ti = 60〜300s,流量L: P = 40〜100%,Ti = 6〜60s.

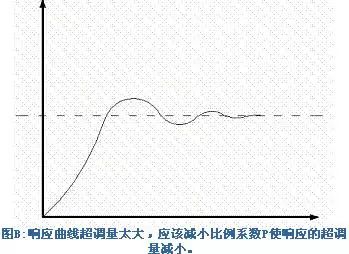
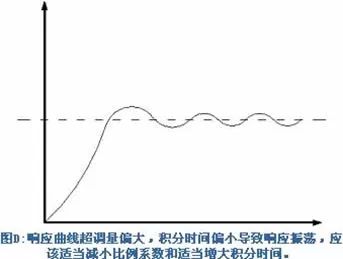
(1)一般来说,在调谐期间,经常观察到曲线振荡,并且需要增加比例带以减小振荡;当曲线的最大偏差较大且趋于非周期性过程时,需要减小比例带
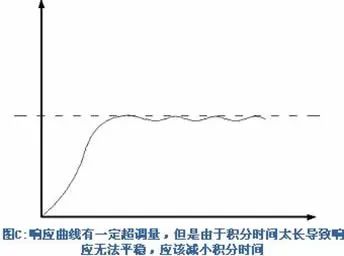
(2)当曲线波动较大时,应增加积分时间;在曲线偏离给定值且无法长时间返回之后,需要减少积分时间以加快消除残留误差的作用.
(3)如果曲线剧烈振荡,则需要使差动作用最小化,或者不临时添加差动. 曲线的最大偏差大,衰减慢,需要延长微分时间以提高效果
(4)如果比例带太小,积分时间太小或微分时间太大,则会发生周期性的剧烈振荡. 如果积分时间太短,则振荡周期长;如果比例带太小,则振荡周期短. 如果微分时间太大,则振荡周期最短
(5)如果比例带太大或积分时间太长,过渡过程将缓慢变化. 如果比例带太大,则曲线(例如不规则波)会大大偏离给定值. 如果积分时间过长,曲线将通过非周期性异常路径缓慢返回给定值.
注意: 当积分时间过长或微分时间过大,超出允许范围时,无论比例带是否改变,都是无法修复的
1. PID调试步骤没有比PID调节更有效,更方便的控制算法. 现在,一些流行的调节器基本上是从PID派生的. 甚至可以说PID调节器是由其他算法控制的.
PID为什么被如此广泛地使用和持久?因为PID解决了自动控制理论要解决的最基本的问题,即系统的稳定性,速度和准确性. 调整PID参数可以在系统稳定的前提下达到考虑系统负载能力和抗干扰能力的目的. 同时,积分项被引入PID调节器,并且系统添加了一个零乘积点,从而使其成为一阶或. 对于具有一个以上阶的系统,系统阶跃响应的稳态误差为零.

由于自动控制系统的受控对象之间存在巨大差异,因此PID的参数也必须相应更改,以满足系统的性能要求. 这给用户带来了很大的麻烦,特别是对于初学者. 以下是调试PID参数的一般步骤的简要介绍:
1. 负面反馈
自动控制理论也称为负反馈控制理论. 首先检查系统接线,以确定系统反馈为负反馈. 例如pid调节技巧,在电动机速度控制系统中,输入信号为正. 当要求电动机正转时,反馈信号也为正(在PID算法中,误差=输入反馈). 同时,电动机速度越高,反馈信号越大. 此方法与其他系统相同.
2. PID调试的一般原理当输出不振荡时,增加比例增益P. 当输出不振荡时pid调节技巧,减小积分时间常数Ti. C. 当输出不振荡时,增加微分时间常数Td.
3. 一般步骤确定比例增益P确定比例增益P时,首先删除PID的积分项和微分项,通常使Ti = 0,Td = 0(有关详细信息,请参见PID参数设置的说明)以使PID为纯比例调整. 输入设置为系统允许的最大值的60%〜70%,并且比例增益P从0逐渐增加,直到系统振荡;反过来,从此时开始,比例增益P逐渐减小,直到系统振荡消失为止,记录下此时的比例增益P,将PID的比例增益P设置为当前值的60%〜70%. 比例增益P调试完毕.
b. 确定积分时间常数Ti. 确定比例增益P后,设置较大的积分时间常数Ti初始值,然后逐渐减小Ti直到系统振荡,然后反之,逐渐增大Ti直到系统振荡消失. 记录此时的Ti,并将PID的积分时间常数Ti设置为当前值的150%〜180%. 积分时间常数Ti的调试完成.
c. 确定微分时间常数Td. 积分时间常数Td通常不需要设置,可以为0. 要进行设置,与确定P和Ti的方法相同,无需振荡即可获得30%.
d. 系统空载和有载联合调整,然后微调PID参数,直到满足要求.

2. PID控制简介当前,工业自动化水平已成为衡量各行各业现代化水平的重要标志. 同时,控制理论的发展经历了三个阶段: 经典控制理论,现代控制理论和智能控制理论. 智能控制的典型示例是模糊自动洗衣机. 自动控制系统可以分为开环控制系统和闭环控制系统. 控制系统包括控制器,传感器,变送器,执行器,输入和输出接口. 控制器的输出通过输出接口和执行器添加到受控系统中. 控制系统的受控量通过传感器和变送器,然后通过输入接口发送到控制器. 不同的控制系统具有不同的传感器,变送器和执行器. 例如,压力控制系统使用压力传感器. 电加热控制系统的传感器是温度传感器. 目前,PID控制及其控制器或智能PID控制器(仪器)种类繁多,产品已在工程实践中得到广泛应用. PID控制器产品多种多样,各大公司都开发了具有参数自整定功能的PID智能调节器,通过智能调节或自校正和自适应算法实现PID控制器参数的自动调节. 有通过PID控制实现的压力,温度,流量和液位控制器,可以实现PID控制功能的可编程控制器(PLC)和可以实现PID控制的PC系统. 可编程控制器(PLC)使用其闭环控制模块来实现PID控制,而可编程控制器(PLC)可以直接连接到ControlNet,例如罗克韦尔的PLC-5. 还有一些控制器可以执行PID控制功能,例如罗克韦尔的Logix产品系列,可以直接连接到ControlNet并使用网络来实现其远程控制功能.
1. 开环控制系统开环控制系统(开环控制系统)意味着受控对象的输出(受控量)对控制器的输出没有影响. 在此控制系统中,它不依赖于将控制量送回以形成任何闭环.
2. 闭环控制系统闭环控制系统(闭环控制系统)的特征在于,系统的受控对象的输出(受控量)将被送回以影响控制器的输出,从而形成一个或多个. 更多的闭环. 闭环控制系统具有正反馈和负反馈. 如果反馈信号与系统给定值信号相反,则称为负反馈(Negative Feedback). 如果极性相同,则称为正反馈. 通常,闭环控制系统使用负反馈. ,也称为负反馈控制系统. 闭环控制系统的例子很多. 例如,人是具有负反馈的闭环控制系统. 眼睛是充当反馈的传感器. 人体系统可以通过连续校正来做出各种正确的动作. 没有眼睛,就没有反馈回路,它成为一个开环控制系统. 在另一个示例中,当真正的全自动洗衣机具有连续检查衣物是否被洗涤并且能够在洗涤后自动切断电源的能力时,它就是一个闭环控制系统.
3. 阶跃响应阶跃响应是指将阶跃输入添加到系统时系统的输出. 稳态误差是指系统响应进入稳态后,系统的预期输出与实际输出之间的差异. 控制系统的性能可以用三个词来描述: 稳定,准确和快速. 稳定性是指系统的稳定性. 为了使系统正常运行,必须首先使其稳定. 从阶跃响应的角度来看,它应该是收敛的. 精度是指控制系统的精度和控制精度. 描述了稳态误差,它表示系统输出的稳态值与期望值之差;快速是指控制系统响应的速度,通常用上升时间来定量描述.
4. PID控制的原理和特性在工程实践中,最广泛使用的调节器控制律是比例,积分和微分控制,称为PID控制,也称为PID调节. PID控制器已经存在了将近70年. 它具有结构简单,稳定性好,运行可靠,调整方便等特点,已成为工业控制的主要技术之一. 当无法完全掌握受控对象的结构和参数,或者没有精确的数学模型时,很难采用其他控制理论技术. 系统控制器的结构和参数必须根据经验和现场调试来确定. PID控制技术是最方便的. 也就是说,当我们对系统和受控对象不完全了解,或者无法通过有效的测量方法获得系统参数时,PID控制技术是最合适的. PID控制在实践中还具有PI和PD控制. PID控制器基于系统的误差,使用比例,积分和微分来计算要控制的控制量.
比例(P)控制比例控制是最简单的控制方法之一. 控制器的输出与输入错误信号成比例. 仅存在比例控制时,系统输出中存在稳态误差.
积分(I)控制在积分控制中,控制器的输出与输入误差信号的积分成比例. 对于自动控制系统,如果进入稳定状态后仍存在稳定状态错误,则称该控制系统具有稳定状态错误,或者仅是具有稳定状态错误的系统. 为了消除稳态误差,必须在控制器中引入一个“积分项”. 积分项的误差取决于时间的积分. 随着时间的增加,积分项将增加. 这样,即使误差很小,积分项也会随着时间增加. 它推动控制器的输出增加,并且稳态误差进一步减小,直到等于零为止. 因此,比例+积分(PI)控制器可以使系统进入稳态后没有稳态误差.
差分(D)控制在差分控制中,控制器的输出与输入误差信号的差分(即误差的变化率)成比例. 在调整过程中,自动控制系统可能会振荡甚至变得不稳定,以克服错误. 原因是由于存在较大的惯性分量(链接)或延迟分量,它们具有抑制误差的作用,因此它们的变化始终滞后于误差的变化. 解决方案是“领先”抑制错误的效果的变化,即,当误差接近零时,抑制错误的效果应为零. 也就是说,仅在控制器中引入“比例”术语通常是不够的. 比例项的作用仅仅是放大误差的大小. 目前需要的是“微分项”,它可以预测误差变化的趋势. 这样,比例+微分的控制器就可以使抑制误差的控制效果提前等于零甚至是负值,因此避免严重超出控制量. 因此,对于惯性或滞后较大的受控对象,比例+微分(PD)控制器可以在调节过程中改善系统的动态特性.

5. PID控制器参数设置PID控制器参数设置是控制系统设计的核心内容. 它基于受控过程的特征来确定PID控制器的比例系数,积分时间和微分时间的大小. PID控制器参数调整的方法很多,可以归纳为两类: 一是理论计算调整方法. 它主要基于系统的数学模型,通过理论计算确定控制器参数. 通过这种方法获得的计算数据可能无法直接使用,但必须由实际项目进行调整和修改. 第二种是工程调整方法,主要依靠工程经验,直接在控制系统的测试中进行. 该方法简单易学,在工程实践中得到广泛应用. PID控制器参数的工程整定方法主要有临界比率法,响应曲线法和衰减法. 这三种方法各有特点,共同点是通过测试,然后根据工程经验公式设置控制器参数. 但是无论采用哪种方法,在实际操作中都需要对控制器参数进行调整和完善. 现在通常使用临界比率法. 使用此方法调整PID控制器参数的步骤如下:
(1)首先,预先选择足够短的采样周期以使系统正常工作;
(2)仅添加比例控制链接,直到系统以临界振动响应输入阶跃响应,并注意此时的比例放大系数和临界振动周期;
(3)在一定程度的控制下,可以通过公式计算PID控制器的参数.
3. PID控制器参数的工程设置,以下可以参考各种调节系统中PID参数的经验数据: 温度T: P = 20〜60%,T = 180〜600s,D = 3-180s压力P: P = 30 〜70%,T = 24〜180s,液位L: P = 20〜80%,T = 60〜300s,流量L: P = 40〜100%,T = 6〜60s.
4. PID的常见技巧: 从小到大找到最佳参数设置,首先检查比率,然后积分,最后将微分加到曲线上以使其频繁振荡. 比例刻度盘应增大曲线并在大托架周围浮动. 小拉曲线的偏差较慢,恢复期较长. 积分时间向下曲线的波动周期长. 积分时间越长,曲线的振荡频率越快. 差分时间应加长. 理想曲线的两波,在第一次分析之前高点之前为4: 1,在第一次分析之后为低点4 : . 调整的质量不会低

本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-219022-1.html

 由光耦合器组成的脉冲电路图的原理和应用
 请问对开门冰箱的外部尺寸是多少
 格力空调新鲜空气单冷每小时耗电量-
 惠而浦冰箱的质量如何?从消费者的角度来看质量现实
还美军保护地