电动机正反电控工作原理
电脑杂谈 发布时间:2020-04-25 01:14:54 来源:网络整理
如图所示的“陈宏兰鹰科学”是电动机正向和反向电控的. 前进和后退控制是起重机,起重机,垂直电梯等设备中的常见操作模式.

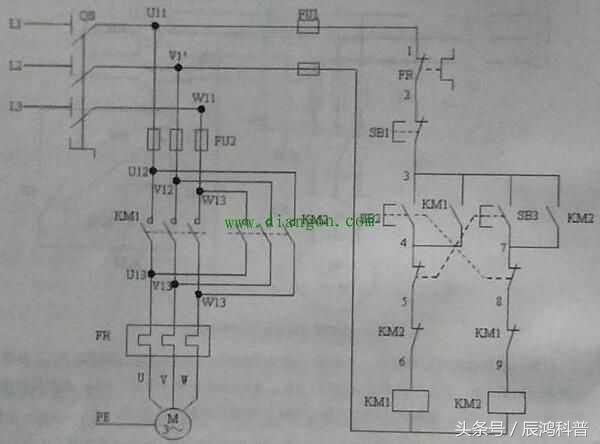

正向和反向控制是通过改变流入电动机三相定子绕组的电流的相序来改变电动机的方向. 在图中,电路的正向接触器和反向接触器连接到电源. 接线是一样的. 当接线连接到负载时,相位被调整,即,U和W被相对调整. 为了确保当相序相反时两个Km线圈不能同时通电,为防止各相之间发生短路故障,图中所示的电路采用了机械互锁的双重互锁. 按钮和接触器的电气联锁. 图片中的SB2和SB3是按钮的机械联锁. 即使同时按下前进和后退按钮的操作发生错误,两个接触器也不能同时通电,以防止发生相间短路故障. 在控制电路的5、6、8和9之间是两个用于电气互锁的接触器辅助常闭触点,如果KM1接触器通电,则KM1辅助常闭触点在8、9之间必须断开该点,以防止发生从电气方面来看,相间短路故障. 它是接触器的电气联锁. 该电路是机械和电气双重联锁. 相间短路故障是不可能发生的.

1. 前向控制

在控制电路中,按SB2,sB2打开图中7和8之间的常闭触点,以实现KM2线圈的机械互锁正反转控制电路原理,SB2完全按下RM1线圈以通电,并且KM1的所有触点动作KM1通过其辅助常开触点实现自锁,同时通过8.9之间的辅助常闭触点实现KM2的电气互锁. 由于控制电路中的KM1线圈通电正反转控制电路原理,主电路中接触器的主触点RM1闭合,电动机通电以向前工作,而cB2电动机被释放以保持向前旋转.
2. 反向控制类似于正向旋转. 按sB3反转电动机.
3. 停止: 按sB1,断开控制电路,断电后所有组件复位. ]电动机停止工作.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-187779-1.html

 是否应该对固态驱动器进行分区?我真的很遗憾科学为时已晚!
 [配电箱尺寸]配电箱品牌
 [电子元件] USB各种接口和数据线的图形说明
 自制12伏电池充电器的详细操作步骤
使劲骂