反射式准直仪红外准直仪零移动距离的测量方法研究
电脑杂谈 发布时间:2020-04-23 04:17:27 来源:网络整理
第31卷,2010年11月,第11期ACTA ARMAMENTARII卷. 11月31日,11日. 2010年反射式准直仪的红受限的问题. 关键词: 仪器仪表技术抛物面反射镜红仰角. 具有抛物面反射镜的反射型准直仪用于模拟无限远的目标. 光的转向和自动读取是通过使用反射镜和二维精密转台实现的. 给出了测量方法的主要原理和视线变更的误差分析. 测试结果表明,该方法可以在±10°的大视场中进行测量,并且角度精度为0. 05 mil. 由于抛物面反射器的视场而导致的测试范围限制得以完美克服,同时保持了高精度. 关键字: 仪器仪表技术抛物面反射镜红外瞄准镜;视线改变红外瞄准镜和红外热像仪[1](统称为红外瞄准镜)零移动[2]指瞄准镜基线由于物镜,目镜等组件的松动,变形和移位而变化,标线,成像管和夹紧轨. 外部影响因素主要是运输,射击,环境变化等. 以度(mil)表示.

零移动量是瞄准器设计,加工和安装的科学合理的评估参数之一[3]. 因为瞄准基准与武器的射击精度直接相关,所以零运动与射击精度直接相关. 在红外瞄准器的生产和测试中,瞄准器零运动的检测是非常重要的测试项目. 反射准直仪在普遍使用[4]结合角度测量装置进行检测,由于光管视场的限制,很难实现大视场的测量. 收稿日期: 2009 - 10 - 21作者简介: 王劲松(1974—),男,讲师,博士. 电子邮件: 士兵_1973 @ 163. com;安志勇(1943—),男,教授,博士生导师. 电子邮件: an_zhiyong @ 126. com No. 11反射准直仪的红外瞄准镜的零视运动测量方法的研究14231零视运动的含义和基本原理1.零运动的含义是指瞄准基线是指瞄准镜中心与标线中心的连接. 从该概念可以看出,零移动量实质上是基线位置的变化. 如图1所示,视线已调整. Lo,Le和R1分别是瞄准镜的物镜,目镜和标线. 在这种状态下,可以认为瞄准基线OO1与瞄准镜的光轴O1 O2一致. 轴是相对于理论目标基线ll'而没有偏差.

在运输,携带,拍摄或环境温度变化时,会导致瞄准器,目镜,标线,成像管和夹紧轨等零件的松动,变形和移位,从而导致瞄准基准线和光轴的相对位置改变,如图2所示. 瞄准器的光轴O1 O2相对于理论瞄准基线ll'偏转了角度α. 从图1和2之间的对应关系中可以看到实际的瞄准基线OO1和光轴偏转β角. 实际的瞄准基线从理论瞄准基线偏离θ=α+β,该角度为零运动量. ∵θ=∠F'cOc O',()∴tanθ= F'c O'F'c Oc = F'c O'f'c,θ= arctanF'c O'f'c. 当θ非常小时,可以认为θ= F'c O'f'c,(1)其中: F'cO'是掩模版掩模版和掩模版掩模版上的红外准直仪中心的图像. 中心的偏差对应于物镜准直器标线片的偏差. f'c是红外准直仪的焦距. 从以上分析可以看出,瞄准具的零运动可以直接或间接地测量. 从图3中可以看出,如果准直器发出的平行光相对于瞄准镜的瞄准基准线逆时针旋转θ,则标线片标线片上标线片标线片中心的点A将与标线片的准线对准. 十字线十字线中心O点重合,旋转角度θ可通过角度读取机构直接读取,这是直接测量的理论基础.

图1理想的工作景象. 1瞄准镜的理想工作状态. 图3测量零移动量的原理. 图3对于旋转反射式平行光管[5]的方法,视线改变的测量原理实际上是不可取的,因为旋转光管会引起测量参考要因运动而变化,影响测量精度,并且从工程角度来看由于导光管的体积和质量问题,很难实现. 为了解决这个问题,可以在光管的出射光路上增加一个角度可调的平面镜,如图4所示. 使光管分割中心F'c与瞄准镜的瞄准点重合. 导光板标线,保持导光管和瞄准具. 图2基线变化的图2对准基线变化1的草图. 2测量的基本原理从零运动的含义中,我们可以知道,如果要测量瞄准镜的零运动,则必须确定无限参考目标,通常使用平行光导管进行模拟. 如图3所示,Lc和Rc分别是准直仪的物镜和标线片,标线片中心的标线片中心F'c中心的图像为点A,标线片标线片的物空间点(对应于中心O的瞄准点(即瞄准点)是准直仪的标线片上的O',并且准直仪的光轴F'cOc是测得的参考轴II'. 从图中的几何关系可以在图4中使用平面镜读取原理获得. 图4通过反射镜读取数据的原理1424军事工程杂志,第31卷,只要平面镜Rp旋转就不会移动θ/ 2角.
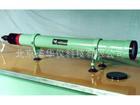
2基于反射式准直仪的直接测量系统. 图5是用于通过反射式准直仪直接测量红外瞄准镜的零运动的系统的. 黑体,目标,平面镜和抛物面反射镜构成了反牛顿光学系统的红外准直仪,它为测量提供了无限的红外目标. 红外瞄准镜通过平面反射镜观察无限大目标. 平面镜安装在具有360°方位角和俯仰角运动的电控二维精度调节台上. 调节台的两个旋转轴均配有高精度绝对轴角度编码器. 平面镜的二维角值. 经测试的瞄准镜已安装在瞄准镜支架上. 瞄准镜具有五自由度调节功能,例如垂直,水平,垂直,仰角和方位角调节. 在测试期间,它用于调整瞄准器的姿态. 图5反射式准直仪测量系统5在反射式准直仪测试系统中,调整安装底座,使瞄准镜与目标大致对准,调整面部黑体的温度,确保红外分光清晰可见,控制电动二维精度调节平台,使瞄准镜将十字和红外分光. 准直仪的目标对准十字准线,二维精度调节的2轴角表被记录. 取下红外瞄准镜以进行拍摄,震动冲击,高低温测试等;测试后,将红外瞄准镜重新安装在瞄准镜的支架上,观察目标成像变化,并编程调整平面反射镜的二维精度. 调整平台,使红外瞄准镜的瞄准线和瞄准镜的瞄准线红外准直仪再次重叠,此时记录二维精度调整表的两轴角度值. 姿态变化后,通过代数减并乘以2,可以得到被测红外瞄准器的瞄准基线的变化,即零运动量.
3测试误差估计影响测试精度的因素主要包括测量过程中通过瞄准器对准目标对准的瞄准误差,通过自动二维调整表读取的读数误差以及自误差. 红外准直仪. 3. 1瞄准误差σ1瞄准放大率Г,瞄准误差σ1和人眼瞄准误差Pt之间的关系可以表示为σ1= PtΓ1K1γ,(2)其中: K1是置信度; γ为了增加瞄准误差系数,其值根据经验或实验给出[6]. 理想情况下,使用单线双钳位瞄准器时,人眼的对准误差为Pt = 10英寸. 如果瞄准镜元件数为388×284,像素大小为35μm,物镜焦距f'w = 75 mm,目镜焦距f'm = 20,视场为10°×75°, OLED显示器的尺寸1英寸(2.54厘米),等效场放大率Γd= 2.8×,γ= 3,瞄准误差均匀分布[6],置信因子(散射系数)K1 =槡3,因此σ1= PtΓ1K1γ= 2.10 8×槡3×3 = 6.18''= 0.03密耳3. 2读取误差σ21)2D调整表误差σ212D调整表采用精密的直流转矩电动机伺服,蜗轮蜗杆旋转和轴角编码器,并使用了反向间隙消除和空回位机构. 精度可以达到2英寸,发射的光为4英寸. 该误差遵循正态分布,则σ21= 1 3×4″ =1. 33″ = 0.006 mil. 2)指示误差σ22该误差遵循均匀分布. 如果绝对指示误差δ= 0.01 mil,则σ22= 1×0. 01 = 0. 006 mil. 槡3通过上述分析,总读取误差σ2=σ21+σ222=1. 33英寸=0. 008 mil. 3. 3红外平行光管误差σ3主要包括分割产生误差,聚焦误差,对准误差和焦距误差. 最后三个项目可以通过光管的调整和调整来忽略,主要影响是分度生产误差.
精确的机械加工可以确保分度生产误差为0.01 mm反射式平行光管 北京,准直仪设计焦距f'= 800 mm,该误差服从正态分布,因此K = 3,误差σ31= 0. 01 800×3×206000''= 0.86''= 0.004百万,因此光管误差σ3=σ31= 0.004百万. 通过以上分析,总的测试误差如下,可以满足目前红外瞄准镜的测试要求. σ=σ21+σ22+σ23=6. 4英寸= 0.03百万. 4校准实验和结果在实验室中使用某种类型的红外瞄准镜对θ=(120±4)''标准锗玻璃楔形物进行精度校准验证. 反射准直仪的红外准直仪的红外准直测量方法的第11个周期是1425. 实验图如图6所示. Rp是光管的平面反射器,水平放置光楔以测量方位角. . ,垂直放置以测量高低角度. 调整RP后,二维精密转盘会自动读取该值,并每次获取10次测量结果. 数据示于表1. 由于光学楔的放置误差,测量的平均值大于标称值,并且由于放置误差,沿y方向的测量结果大于x方向. 两个方向的σ值均小于0.03 mil,与分析和估计相符.
分析并估算了零移动量的测量方法,以及该方法中的相应误差因素,并进行了校准实验. 结果表明,该方法可以实波. 误差理论与仪器精度[M]. 北京: 武器工业出版社,2007: 236-245. 马宏,王金波. 误差理论与仪器精度[M]. 北京: 军械工业出版社,2007: 236-245. (中文)
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-185533-1.html

 江津Sophie平板电脑卡在了启动屏幕维修中
 下载用于电视空调通用v1.0.0的Android应用
 吴起县电动扫地机品牌排名,哪种电动扫地机是安全的
 扫地机的推荐-骏达机械扫地机价格优-山西扫地机
绝不手软