ANSYS Workbench扫地机器人侧刷静态分析
电脑杂谈 发布时间:2020-04-05 14:14:16 来源:网络整理
作者: RogerRY(技术ID)
1. 简介
扫地机器人已逐渐为人所知,并进入了越来越多的家庭. 侧刷是扫地机器人的核心部件之一. 其功能是清除扫地机器人无法触及的墙壁和角落的灰尘,以便真空吸尘器可以将灰尘吸干净. 为了防止障碍物(例如与墙壁碰撞),许多扫地机器人现在都使用红外检测,它将距离障碍物几厘米. 侧刷位于扫地机器人的边缘,通常距离身体5-8厘米,可以有效清洁角落的灰尘.
侧刷的设计需要满足许多技术指标. 出于商业秘密的目的,本文不讨论特定的设计方法,而只是从仿真分析技术的角度介绍侧刷与地面之间的接触分析.
2. 仿真分析
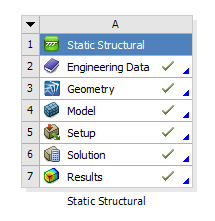
建立分析系统
这一次分析刷头与地面之间的静态接触,以建立一个静态分析系统.
材料定义
定义侧刷各部分的材质模型.
几何处理

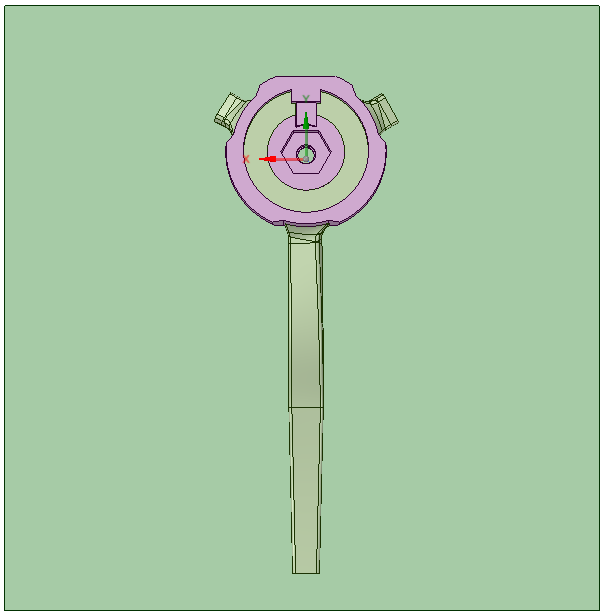
在ANSYS'几何处理工具Space Claim中,简化了几何模型. 在此分析中,侧刷共有三个刷头. 为了节省计划时间,切出了两个刷头,仅保留了一个刷头. 它与地面接触. 处理后的几何模型如下所示(俯视地面).
联系人定义
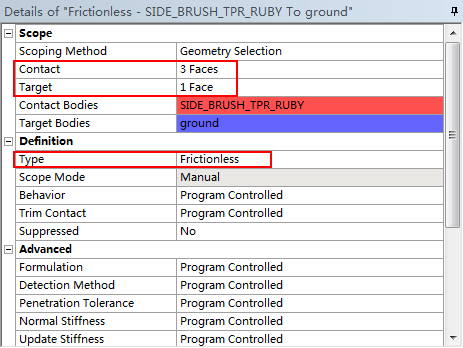
装配体导入,Workbench将根据几何公差自动定义零件之间的接触对,默认为“接合”类型. 建议一一检查联系人对,并根据需要修改联系人类型.
啮合

首先扫地机器人边刷不转,划分粗糙的网格进行试验计算,检查材料参数,零件装配扫地机器人边刷不转,接触对和载荷是否正常,然后使用二分法调整单位大小或精炼零件,直到结果满足要求. 准确性要求.

解决方案设置
接触问题可能不收敛的原因有很多,例如材料,接触对的定义,网格尺寸和其他因素,但更常见的解决方案设置不正确会导致分析无法收敛. 建议打开大变形开关,使用自动时间步长,适当调整初始/最小/最大解子步长和接触刚度,通常情况下通常可以得到收敛结果.
分析结果
刷头与地面的接触如下:

压力分布

接触力的变化
刷头的位移响应
一开始,我没有在Workbench中找到解决方案,因此我不得不再次将结果导入APDL,根据解决方案子步骤写入刷头的位移,然后将其绘制成曲线.
后来,我发现在Workbench中处理实际上更方便,直接定义用户定义的结果,省去了编写APDL代码编写结果的麻烦.
3. 摘要
刷头与地面的静态接触力分析是一种基本且典型的接触分析,涉及局部坐标系,远程点/远程位移,接触对定义,命名选择,非线性解决方案设置以及后处理变形,应力,接触力,节点位移响应等应用. 返回搜狐,查看更多
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-164807-1.html
-

-
张雯璐
亲
-
 格力变频空调多少钱?推荐几款格力变频空调产品
 格力变频空调Q Di 35产品手册
 Midair的故障代码e4
 嘉兴特灵家用中央空调打开后可以长时间关闭
我喜欢他们这种