温度pid控制 pwm输出_pid算法控制加热系统pwm占空比_pid温度控制pwm算法
电脑杂谈 发布时间:2019-07-25 00:05:26 来源:网络整理
可一次导入多个文件夹,分别对每一个文件夹做分布计算后得到一组新大底并对新大底做容错交集,这时每个文件夹均对应一个各自的分布交集结果,最后对这些文件夹的对应结果再做二次容错交集,最终得到一个最准确的结果。幼儿教育这一时期教育的目标不仅在于部分基础知识的灌输,更重要的是要对幼儿群体身心基础、性格观念、合作能力、独立思想及社交能力等多方面能力进行培养,这样才能确保学生的成长不存在瑕疵,而语言表达能力则更是确保儿童能够得到更好的发展所必要的基础能力,因此在这一阶段为学生奠定沟通基础,是十分必要的,需要深入探讨,方可得出最完善的改革策略。第二步、照葫芦画瓢在第一步输入的c程序的基础上进行试验性的修改,运行一下程序看一看程序结果发生了什么变化,分析结果变化的原因,加深新学知识点的理解。
上代码:/***************************
PID temp control for Arduino
by yby
数据采集 2014-05-11
PID控制
PID整定
温度控制
************头文件***************/
#include <OneWire.h> //单总线的库
#include <DallasTemperature.h> //DS18B20头文件
/************ 传感器参数 ***********/
#define ONE_WIRE_BUS 2 //2号引脚是温度传感器所在引脚
OneWire oneWire(ONE_WIRE_BUS);
DallasTemperature sensors(&oneWire);
/********** 温度传感器滤波用数值 *********/
double Input=0.0; //定义输入

float f_angle = 0.0; //滤波前的值
float f_angle_old=0.0; // 滤波处理后的温度值
/*********** PID控制器参数 *********/
unsigned long lastTime; // 前次时间
float Output = 0.0; // PID输出值
doublelastErr=0.0,lLastErr=0.0; //前一次差值、前前一次差值e(k-1)、e(k-2)
double q0,q1,q2;
/************ 程序初始化 ***********/
void setup() {
sensors.begin(); //温度传感器初始化
Serial.begin(9600); // 开启串口以便监视数据
delay(1000); //1s延时用以准备
}
/************** 主程序 *************/
void loop()
{ unsigned long now = millis(); // 当前时间(ms)
voidint sqrtsin cos double atof s s atof atoi 2 3 atoi atof atof atof int #include /* atof: convert string s to double */ double atof char s[] double val, power。试验时,在每个迎角下,采样前延时8 s,采样时间为6 s,采样频率为每通道100 hz。4、arnold的暴力算法决定了它的渲染时间与场景精度设置几乎呈线性关系,也就是说你场景中每像素的采样光线如果是100的话,那么你的采样光线增加到1000的时候,渲染速度恰好慢十倍。

sensors.requestTemperatures();
float temp=sensors.getTempCByIndex(0); //温度传感器所采集到的值赋给temp
f_angle= temp; //temp赋给f_angle用以消抖滤波
/************** 温度传感器消抖滤波*************/
曜变天目在烧制工艺上特别困难,因为窑内温度要达到1300度,且只能允许10至20度的变化,在高温冷却的后期阶段里,温度突然升高后迅速下降,让釉内铁结晶快速融化再冷却,周围出现薄膜,形成曜变的效果。*工作电压(workingvoltage)简称wv,应为标称安全值,也就是说应用中,不得超过此标称电压.*温度常见的大多为85度、105度.高温条件下(例如纯甲类功放)要优选105度标称的.一般情况下优选高温度系数的对于改善其他参数性能也有积极的帮助.4.散逸因数dissipatifactor(df)有时df值也用损失角tan表示.df值是高还是低,与温度、容量、电压、频率……都有关系。11.关于参数:pv,iv,dv(此三个参数可通过自整定得到),itv(积分限幅,该值越小,超调越小,但有可能使温度控制出现静差)spv,piv(以上两参数无用),alv(超温报警偏差设定值,温度超过设定值加该值,报警输出,切断加热电源和风机)tv(pid控制周期),btv(零位修正值,在零位的时候,实际温度与测量温度相差多少,就设定多少),pkv(满度修正值修正公式:(实际温度-测量温度)*4000/测量温度--)pkv),ukv (密码锁,当设定为18时,才允许参数修改).。
该方法是一种较为有效的去除椒盐噪声的方法,但只应用椒盐噪声灰度在两个边界区域这一特征来区分信号点与噪声点,当图像某区域灰度接近噪声范围时,高灰度或低灰度区域内像素点又有可能当作噪声点来处理。【熄火噪声】这种现象出现在突然关闭燃气阀,伴随火焰熄灭而产生的噪声,熄火噪声可以当作燃气量为零时的回火噪声,是回火的特殊形式。、消除电源风扇噪声 电源风扇噪声通常分为转动噪声和震动噪声,不一会儿就自,只是明显不明显而已:有可能是风扇。
else Input = f_angle; //此处滤波只是为了消除他对PID输出的影响,因此实际图表中仍能看到抖波
/************ PID控制器 ***********/
now = millis(); // 当前时间(ms)
float Kp = 0.54009801, KI =10.2, Kd =0.00973,Ki=0.0; // 比例系数、积分系数、微分系数
float SampleTime = 4.35; // 采样时间(s)
float Setpoint = 70; // 设定目标值(degree)
float outMin = 0, outMax = 50; // 输出上限、输出下限 阀值最高只有50度,
if(timeChange >= SampleTime) //判断是否到达设定采样时间
{double error = (double)Setpoint - Input; // 偏差值
// if((Setpoint-Input<0.4)&&(Setpoint-Input>0)) //这段注解了,可以作为积分分离PID,这样就可以只在一定范围内用PID
// {Ki=KI;} //为追求快速达到预定值的效果,可以在此范围以外使用PI调节

// else if((Setpoint-Input>-0.8)&&(Setpoint-Input<0))
// {Ki=KI;}
// else Ki=0;
从文字上理解:“穿筹码或者说是看筹码的穿透力”,这已经很清晰了,看背驰是技术分析的一个主要常用手段,量价背驰是最真实的背驰,这个公式只是辅助分析作用,主要的还是趋势,趋势为主,各种辅助分析工具为辅,就可以很清晰了,短期急跌就要反弹,这个是市场规律,炒反弹就少不了看几个经典公式的底背驰来确认,炒短期反弹看经典的kd,w%r,rsi,macd的柱背驰,研究了公式很多个,也研究了很长时间都没有突破的朋友可以试着同时用多个经典的公式来同时看,主力骗线只能编一部分的公式,如果你同时用多个不同类型的公式同时看问题,那么主力无法骗线,如果主力他能骗,那么他的损失要远比我们大。其中,k是饱和斜率,α是饱和角,a是pid控制器饱和阈值,h是控制器的饱和输出,kp、 ki、 kd是pid控制器参数,e(t)是控制误差,u(t)是控制器输出,us(t)是控制器实际输出,r(t)是指令信号,y(s)是控制系统输出,gc(s)是pid控制器. 首先考虑两种情况,即pid控制器输出饱和时,那么很显然闭环系统可用下述方程描述:。kp、ki、kd 这是kpi的三个重要参数。
q1=-(100.0/Kp)*(1+2*Kd/1); //公式我会在后面列出来
q2=(100.0/Kp)*Kd/1; //主要原因我认为是出在积分处,原帖的积分计算方式虽然在数学层面上是一样的,但是在编程时还是有问题
Output = q0* error +q1*lastErr+q2*lLastErr; // 计算输出值
Output = constrain(Output, outMin, outMax); // 限定值域
analogWrite(5,Output/140*255); //我的加热器是用的PTC加热板,驱动方式是用的大功率电机驱动板,所以这里直接用PWM驱动5号引脚就好了
//140是PTC满载时所能达到的温度,到140就恒温了
lLastErr = lastErr; //上一次的偏差值已经成为上上次的偏差值了
lastErr= error; //这次的偏差值已经成为上一次的了
lastTime = now; // 记录本次时间
}
/************ 参数上传 ***********/
//Serial.print(now); // 计算时间
// Serial.print(",");

Serial.print(f_angle, 6); // 输出的温度
Serial.print(",");
Serial.println(Output,6); // PID输出阀值
//Serial.println(";");
delay(90);
f_angle_old = f_angle; //滤波对比用的,和上面的原理一样
}
这就是我用的公式,是经过变型的,《计算机控制技术》上的,学过自控的应该有
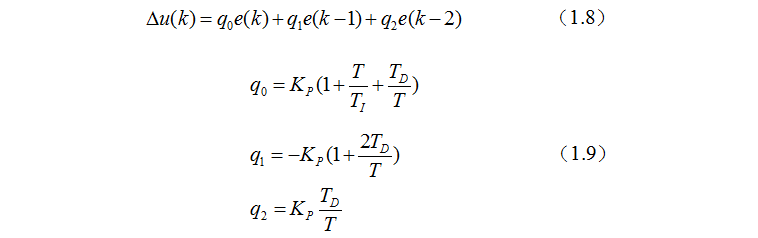
这个公式的主要好处在于比之前使用的公式在实际使用中积分能力更强,虽然不是很明白为什么,
大概是因为计算时,位置型PID更适合计算机编程使用吧,这是书上写的。
下面是波形图
原帖算法
从图4图5所示实测曲线中可以看出,惯性块的垂向振动曲线均由3段随时间衰减的振动波形组成,每振动波形都在下-振动波形出现之前完全衰减。论文介绍了基于fft的频谱细化测频算法、插值校正测频算法以及周期图的极大似然测频算法,包括fft与czt联合测频算法和zoom-fft复调制算法,幅度比值的插值校正算法和相位差的插值校正算法温度pid控制 pwm输出,详细分析算法原理并作出matlab仿真分析。
论文介绍了基于fft的频谱细化测频算法、插值校正测频算法以及周期图的极大似然测频算法,包括fft与czt联合测频算法和zoom-fft复调制算法温度pid控制 pwm输出,幅度比值的插值校正算法和相位差的插值校正算法,详细分析算法原理并作出matlab仿真分析...。
改进算法后,
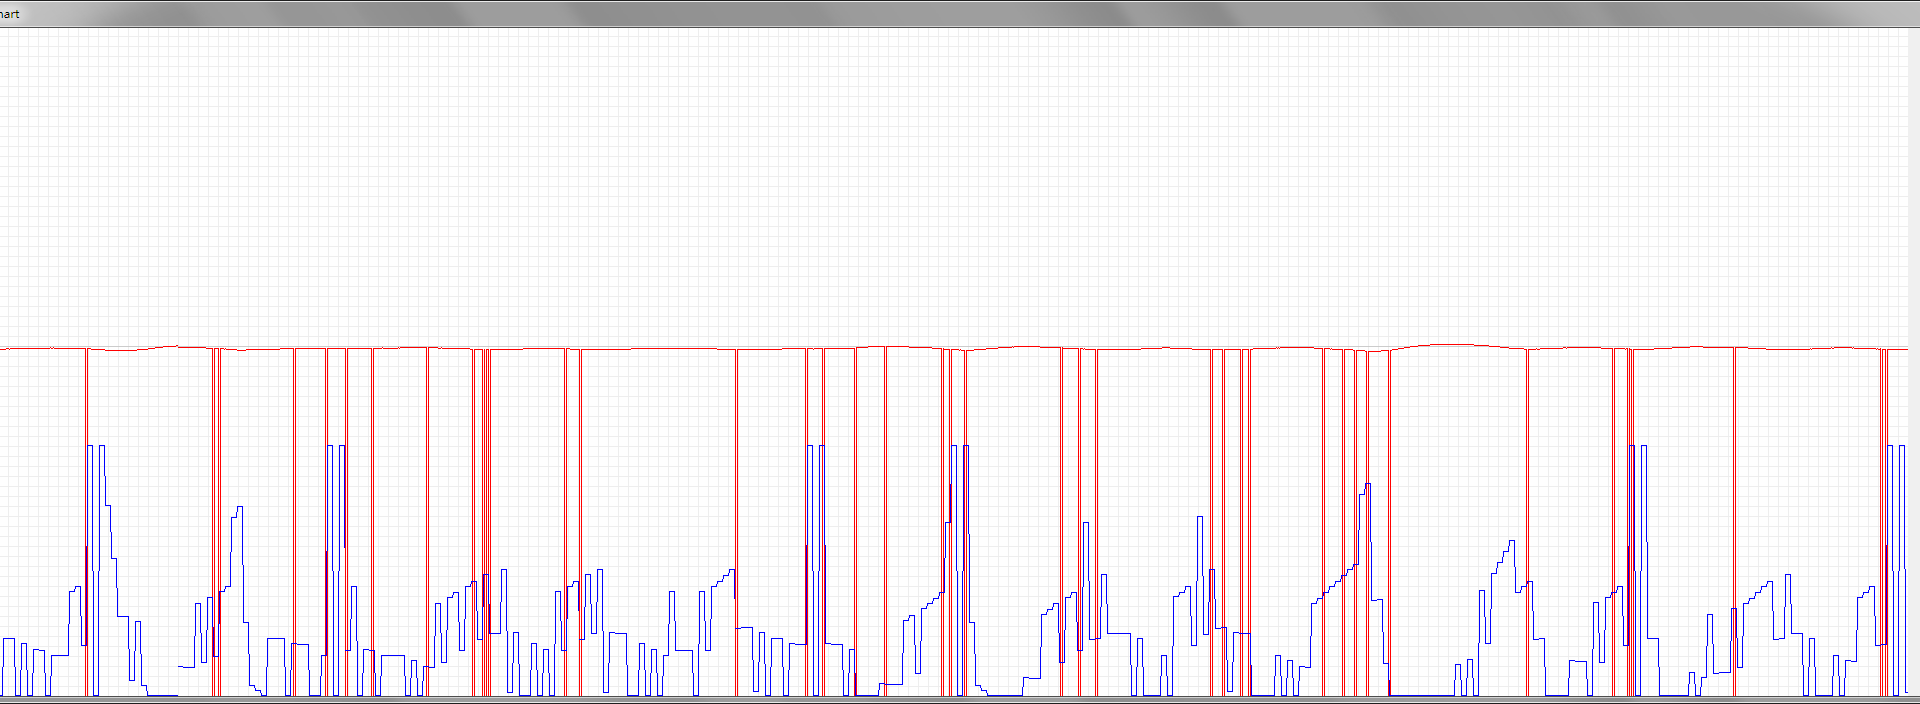 最后一张是用新算法得到的,效果还不错
备注一下:在曲线图中,灰色直线是设定的目标值,蓝颜色曲线是控制过程中的输出阀值,红色曲线为实际所测温度变化曲线。
13.总状土木香(总状土木香,边缘,放射状,绒毛,无柄,长圆形,锯齿)。叶对生,卵状椭圆形至卵状披针形,长7~12厘米,宽约4厘米,先端渐尖,基部宽楔形,边缘有粗锯齿,主脉3条。叶二型:浮水叶互生,聚生于主茎或分枝茎的顶端,呈旋叠状镶嵌排列在水面成莲座状的菱盘,叶片菱圆形或三角状菱圆形,长3.5-4厘米,宽4.2-5厘米,表面深亮绿色,无毛,背面灰褐色或绿色,主侧脉在背面稍突起,密被淡灰色或棕褐色短毛,脉间有棕色斑块,叶边缘中上部具不整齐的圆凹齿或锯齿,边缘中下部全缘,基部楔形或近圆形。
单纯的比例调节和PD调节都具有一定的局限性。滞后性的存在更需要积分环节,不然温度永远无法达到恒温(此处恒温也是有一定的区间+/-0.5摄氏度)。
PID参数的整定有很多方法,网上有很多,我就不赘述了,个人觉得最重要的还是多做实验,自然就会找到其中的规律,第一次发帖如有谬误请多包含
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/dianqi/article-115521-1.html
-

-
郑晓安
特别是常规潜艇世界第一
-
张飞
kyrstal好美啊啊啊
 专注于销售和客户服务人才的招聘和招聘服务平台!
 如何进入Samsung note8的工程模式教程
 蒸发器温度 银川蒸发器清洗@点击查看
 除尘扫地机报价瑞丽除尘扫地机
“你这样不行