热继电器的工作原理和
电脑杂谈 发布时间:2020-06-15 22:07:26 来源:网络整理
热继电器的作用:
热继电器主要用于异步电动机的过载保护. 其工作原理是,过载电流通过热敏元件后,双金属片被加热并弯曲以推动作用机构以驱动接触动作,从而断开电动机控制电路,从而实属板弯曲过程中的传热时间较长,因此,热继电器不能用作短路保护,而只能用作过载保护的过载保护. 热继电器.
热继电器的结构:
热继电器的结构如图2所示.

图片: 1——电流调节凸轮,2——片簧(2a,2b),3——手动复位按钮,4——弓形弹簧,5——主金属板,6——外导板,7 —内部导向板,8 —常闭式静触头,9 —动触头,10 —杠杆,11 —常开式静触头(复位调节螺钉),12 —补偿双金属,13——推杆,14——连杆, 15——压缩弹簧
使用热继电器保护电动机免受过载时,将热元件串联到电动机的定子绕组,将热继电器的常闭触点连接到交流接触器的电磁线圈的控制电路,然后调节设定电流调节旋钮,使人字形杆和推杆保持适当的距离. 电动机正常工作时,流经发热元件的电流为电动机的额定电流. 加热元件加热,双金属片在加热后弯曲,因此推杆仅与人字形杆接触,但不能推动人字形杆. 常闭触点处于闭合状态,交流接触器保持闭合状态,电动机正常运行.
如果电动机过载,则绕组中的电流增加,并且热继电器元件中的电流将双金属板的温度升高到更高的温度,并且弯曲程度增加. 触头闭合,触头断开,交流接触器的线圈电路断开,接触器释放,并且电动机的电源被切断,电动机被停止并受到保护.
热继电器其他部分的功能如下: V形臂的左臂也由双金属片制成. 当环境温度变化时,主回路中的双金属片会产生一定程度的变形和弯曲. 之字形杠杆的左臂也将沿相同的方向变形和弯曲,从而使人字形杠杆与推杆之间的距离基本保持不变,并保证了热继电器动作的准确性. 这种效应称为温度补偿.

螺钉8是用于常闭触点复位方法的调节螺钉. 当螺钉位置在左侧时,电动机过载后,常闭触点断开,电动机停止后,热继电器的双金属片冷却并复位. 常闭触点的动触点在弹簧的作用下自动复位. 此时,热继电器自动复位. 当螺钉逆时针向右旋转到某个位置时,如果此时电动机过载,则热继电器的常闭触点将断开. 动触头将摆动到右侧的新平衡位置. 电机断电停止后,动触头无法复位. 在移动触点以进行重置之前,您必须按下重置按钮. 此时,热继电器处于手动复位状态. 如果电动机过载故障,为避免轻易再次启动电动机,应手动复位热继电器. 要将热继电器从手动重置模式调整为自动重置模式,只需将重置调整螺丝顺时针旋转至适当位置即可.
某些型号的热继电器还具有断相保护功能. 其如图3所示:
图3差动相保护装置原理图
(a)上电之前,(b)三相电源具有额定电流,(c)三相平衡过载,(d)一相电源故障
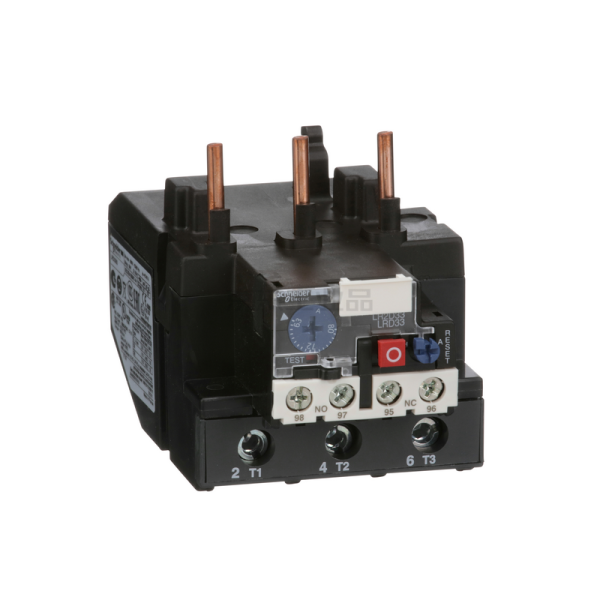
热继电器的断相保护功能由内部和外部推杆组成的差动放大机构提供. 当电动机正常工作时,通过热继电器热敏元件的电流是正常的,内推杆和外推杆都向前移动到适当的位置. 当电源的某一相断开并且缺相时,该相的电流为零,该相的双金属片被冷却并复位,内部推杆向右移动. 由于电流增加,其他两相的双金属件弯曲,从而使外推杆向左移动. 由于差动放大作用,在发生相故障后的短时间内,常闭触点会被推动断开,交流接触器被释放,电机断电停止并受到保护.
热继电器的工作原理
当电动机正常运行时,热继电器的热敏元件将不会产生足够的热量来启动保护功能热继电器 两相电流,并且其常闭触点保持闭合;当电动机过载时,热继电器的热敏元件将产生足够的热量以使热保护功能被激活,其常闭触点断开,并且电动机通过控制电路断电,从而保护电动机. 当故障消除后,在重新启动电动机之前,应将热继电器复位. 热继电器通常有两种复位形式: 手动复位和自动复位. 这两种复位形式的转换可以通过调节复位螺钉来完成. 当热继电器出厂时,制造商通常将其设置为自动重置状态. 在使用中,应根据控制回路的具体情况确定热继电器是设置为手动复位状态还是自动复位状态. 通常情况下,遵循热继电器保护动作后,即使热继电器自动复位,被保护的电动机也不应自动重启的原理,否则热继电器应设置为手动复位状态. 如果无法消除故障,这将防止电动机反复重启并损坏设备. 例如: 通过按钮控制手动启动和手动停止的控制电路,可以将热继电器设置为自动复位;由自动部件控制的自动启动电路应将热继电器设置为手动复位.
热继电器的工作原理图
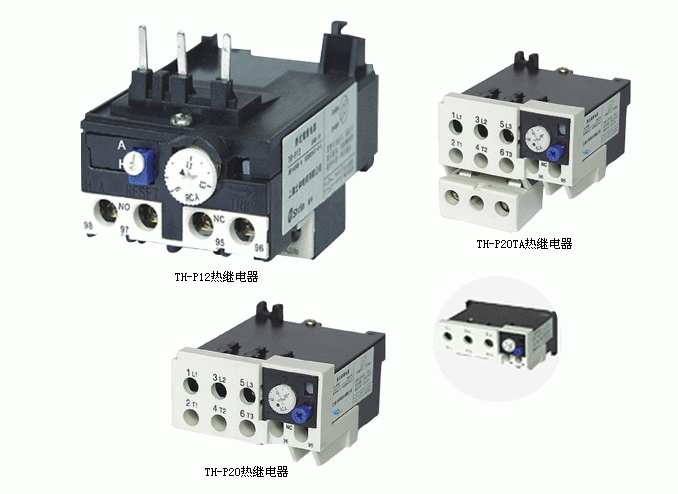
1——加热元件,2——双金属薄板,3——导板,4——接触件
热继电器的选择
(1)长时间稳定运行的电动机可以根据电动机的额定电流选择热继电器. 取热继电器设定电流的0.95〜1.05倍或中间值等于电动机的额定电流. 使用时,将热继电器的设定电流调整为电动机的额定电流.
(2)应考虑电动机的绝缘等级和结构. 由于电动机的绝缘等级不同,允许的温度上升和承受过载的能力也不同. 在相同条件下,绝缘等级越高,过载能力越强. 即使使用的绝缘材料相同,但电动机的结构也不同,热继电器的选择也应有所不同. 例如,封闭的电动机的散热比开放的电动机差,并且其过载能力低于开放的电动机. 热继电器的设定电流应选择为电动机额定电流的60%至80%.
(3)应考虑电动机的起动电流和起动时间. 电动机的启动电流通常为额定电流的5至7倍. 对于不经常启动和连续运行的电动机,当启动时间不超过6s时热继电器 两相电流,可以根据电动机的额定电流选择热继电器.
(4)如果将热继电器用于电动机缺相保护,则应考虑电动机的连接. 对于Y型连接的电动机,当断相时,剩余的未断开相绕组的电流和流经热继电器的电流的增加率相同. 一般的三相热继电器,只要合理调整设定电流,就可以实现Y接电机的断相保护. 对于三角形连接的电动机,当断相时,流经连续绕组的电流与流经热继电器的电流不同. 也就是说,流经热继电器的电流在相断开后不能反映绕组的过载电流. 因此,即使是三相类型的普通热继电器,也不能为三相异步电动机的三角形连接提供足够的能量. 保护. 此时,应选择具有差相故障保护机制的热继电器,例如JR20或T系列.
(5)应考虑特定的工作条件. 如果不允许电动机随便停下来以避免经济损失,则只有在发生过载事故时,才可以认为热继电器跳闸. 此时,所选热继电器的设置电流应大于电动机的额定电流.
本文来自电脑杂谈,转载请注明本文网址:
https://www.pc-fly.com/a/bofangqi/article-246661-1.html
-

-
乔雷雷
明天我就叫几个兄弟去你家提亲
-
李太古
你现在就可以去伊拉克竞选总统
 背光键盘是什么意思?如何打开背光键盘[graphic]
 RAZER与腾讯游戏携手发布新的特别版游戏鼠标“穿越火线”炼狱Vi蛇
 酷狗新闻首页_酷狗资讯首页_酷狗看看首页
 生活很贵,没事少唠叨,有空多挣钱
做点实事